Nachdem alle Systemkomponenten und die Prüflinge angeschlossen sind und das System eingeschaltet ist, kann der Motoremulator per Software bedient werden, entweder manuell über ein Remote-Panel oder, bei den meisten Prüfsystemen, über eine Automatisierungssoftware.
8.1Softwarepakete
Der Emulator wird standardmäßig mit einer LabVIEW-Bibliothek IRS.EME.TS.API einschließlich Abhängigkeiten zur Integration in anwenderspezifische Automatisierungssoftware geliefert.
Alternativ kann der Anwender eine Low-Level-TCP/IP-Kommunikation mit Befehl-Antwort-Struktur auf Basis einer JSON-Befehlsbeschreibung verwenden (siehe EME Example Communication.txt).
Für die manuelle Steuerung des EME wird ein Testpanel bereitgestellt. Es enthält die meisten Steuerfunktionen der LabVIEW-Bibliothek. Daher werden die Softwarefunktionen im Folgenden wegen der guten Veranschaulichung anhand des Testpanels erläutert. Die Erläuterungen zum Testpanel lassen sich auf den Betrieb mit einer Automatisierungssoftware übertragen.
8.2Manuelle Steuerung über das EME-Testpanel
Mit der Software EME_RemotePanel kann der EME manuell gesteuert werden. Sie kann parallel zur Automatisierungssoftware geöffnet werden.
Das Panel enthält bis zu 8 Funktions-Sub-Panels sowie Bedienelemente für die Verwaltung der IP-Verbindung.
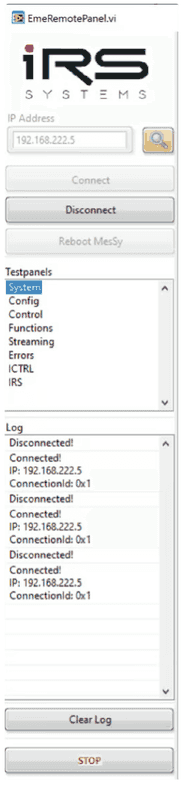
- System: allgemeiner Status (Softwareversion, Temperaturen, CPU-Last)
- Config: allgemeine Konfiguration (Motor- und Sensorparameter)
- Control: Betriebsparameter („induzierte Spannung“, Drehzahl, …)
- Function: Betriebsparameter für eine feste Position
- Streaming: Messung von Signalverläufen
- Errors: zeigt Fehlerflags an
- ICTRL: erweiterte Einstellungen für den Inverterbetrieb, nicht für den Emulatorbetrieb.
- IRS: kritische und erweiterte Parameter, nur für IRS zugänglich
Das jeweilige Funktions-Sub-Panel wird im Bedienelement „Testpanels“ ausgewählt.
8.2.1Verbindungsverwaltung
Die folgenden Bedienelemente und Schaltflächen dienen der Verbindungsverwaltung
- IP-Address: identifiziert einen bestimmten EME im Netzwerk
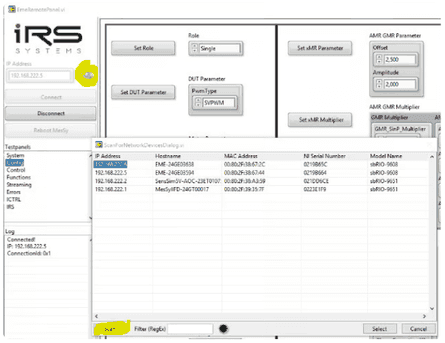
- Scan: sucht nach sichtbaren EME im Netzwerk
- Connect: stellt die Kommunikation mit einem EME her
- Disconnect: beendet die Kommunikation mit einem EME
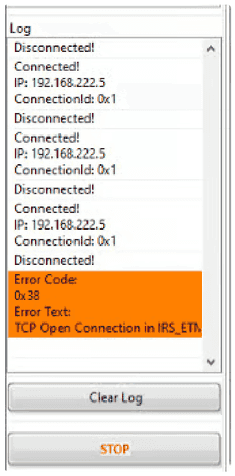
- Log: zeigt den Kommunikationsstatus mit dem EME an
orange Einträge zeigen Fehler an
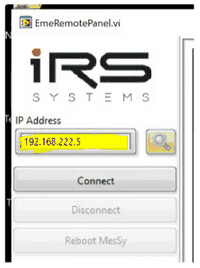
Es können sich mehrere EME in einem Ethernet-Netzwerk befinden. Der jeweilige EME wird über seine IP-Adresse angesprochen. Sie können entweder die bekannte IP-Adresse direkt in das gelb markierte Feld eingeben:
Alternativ können Sie nach vorhandenen EME im Netzwerk suchen, indem Sie die folgenden beiden gelb markierten Schaltflächen drücken:
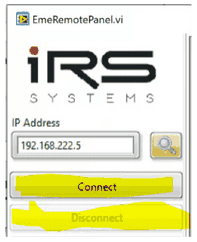
Nach dem Drücken der Schaltfläche „Connect“ sind alle anderen Funktionen in den Unterregistern verfügbar.
Nach dem Drücken von „Disconnect“ ist keine Bedienung mehr möglich.
Im Log-Fenster wird der Kommunikationsstatus aufgelistet:
- Connect-Ereignis
- Disconnect-Ereignis
- Fehler (orange markiert, mit Fehlerbeschreibung)
Das Log-Fenster kann mit der Schaltfläche „Clear Log“ geleert werden.
Nach dem Drücken der Schaltfläche „STOP“ wird das Testpanel geschlossen.
8.2.2System
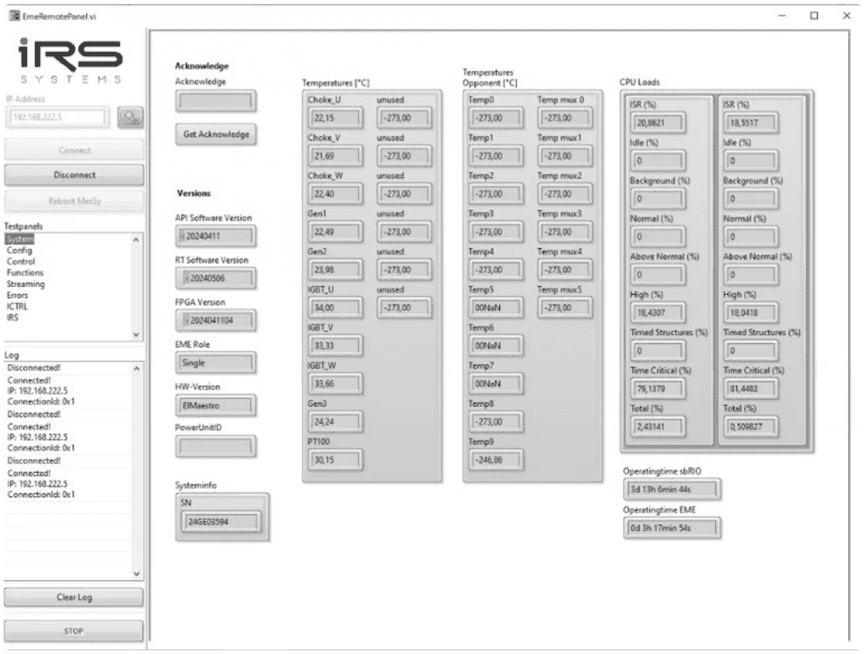
In der Systemstatusübersicht werden folgende Parameter angezeigt:
- Allgemeine Informationen:
- Softwareversionen von
- EME-API (LabVIEW-Bibliothek auf dem PC)
- RT-Software (Echtzeit-Firmware auf dem EME)
- FPGA (Firmware der untersten Ebene auf dem EME)
- Steuerplatine
- HW-Version
- Seriennummer
- Softwareversionen von
- Interne Temperaturen
- Temperaturwerte des EME
- Temperaturen des „Opponent“
- bei einem kombinierten 6-Phasen-System.
- In den meisten Fällen können alle „Opponent“-Werte ignoriert werden.
- CPU-Last
- Betriebszeiten von
- sbRIO (Laufzeit von Echtzeitcontroller + FPGA)
- EME (Betriebszeit unter Spannung, während der EME aktiv ist).
8.2.3Config
Im Sub-Panel Config können allgemeine Motor- und Positionssensorparameter eingestellt werden. Die Reihenfolge der Konfiguration ist nicht relevant. Einstellungen in diesem Fenster können jederzeit geändert werden, solange der EME nicht aktiviert ist.
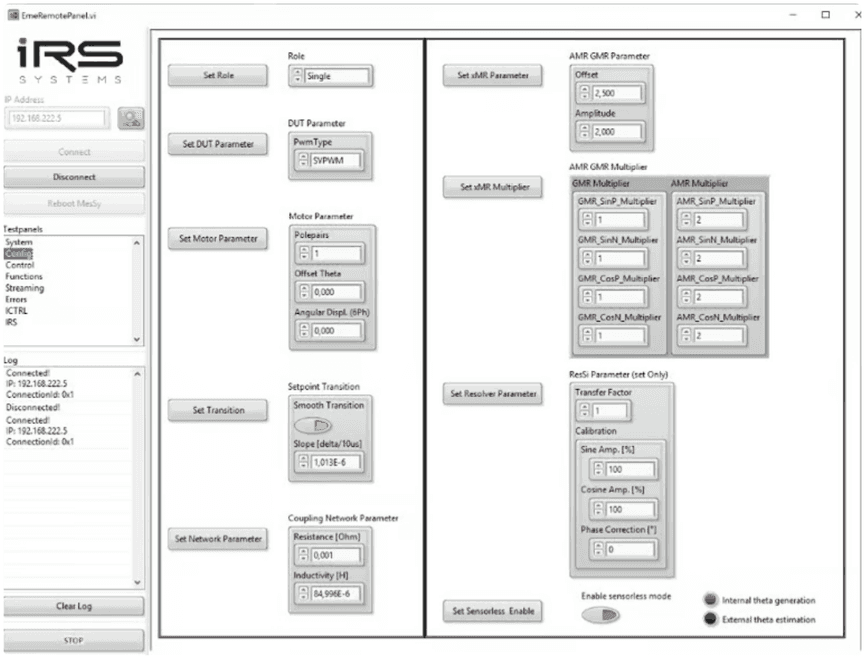
Die Konfigurationsparameter auf der linken Seite beschreiben die Motorparameter und lauten wie folgt:
- Set Role
- „Single“ für den normalen Emulatorbetrieb -> gilt für die meisten Anwendungen
- „Inverter Single“ für den Inverterbetrieb -> typischer Anwendungsfall für die Sensorkalibrierung
- …Master/Slave… Master- und Slave-Konfigurationen werden nur für 6-Phasen-Systeme verwendet. Bitte wenden Sie sich für die Simulation von 6-Phasen-Motoren an IRS.
- Set DUT Parameter
- „SPWM“ reine Sinusmodulation (üblicherweise nicht verwendet)
- „SVPWM“ Standard-Raumzeiger-PWM (Standardeinstellung).
- Set Motor Parameter
- Polepairs: Anzahl der Polpaare des Motors (typisch 3…4, muss >= 1 sein)
- Offset: Theta-Offset des Positionssensors (Bereich ±1 für ±180°)
- Angular Displ (6ph): nur für 6-Phasen-Motoren verwendet (standardmäßig 0)
- Set Transition
- Smooth Transition sollte immer aktiviert sein, um eine zu schnelle Änderung der Modulation zu vermeiden.
- Slope [delta/10µs] typischer Wert im Bereich von etwa 10-4…10-7
- Set Network Parameters
- Resistance [Ohm]: typischer Widerstand des Aufbaus (200µ … 1m)
- Inductivity [H]: typischerweise verwendete Induktivität (85µH)
Die Konfigurationsparameter auf der rechten Seite beschreiben die Parameter des Positionssensors und lauten wie folgt:
- Set xMR Parameter
- Offset: DC-Spannung der SIN/COS-Sensorsignale (typisch 2,5 V)
- Amplitude: Amplitude der SIN/COS-Sensorsignale (typ. 2 V)
- Set xMR Multiplier
- AMR/GMR_SIN/COS_P/N: Faktor zwischen mechanischer Frequenz und SIN/COS-Signalen (typ. 1…3)
- Set Resolver Parameter
- Transfer Factor: Quotient aus der maximalen Sinus- bzw. Kosinusamplitude und der Erregeramplitude
- Calibration: üblicherweise Standardwerte (100 %, 0°)
- Sine Amp [%] Korrekturfaktor bei Symmetrieabweichung
- Cosine Amp [%] Korrekturfaktor bei Symmetrieabweichung
- Phase Correction [°] Korrektur der Phasenverschiebung zwischen Sinus und Kosinus
- Set Sensorless Enable
- Enable sensorless mode: Ist dieser Wert auf True gesetzt, ignoriert der Emulator den Positionssensor und berechnet die aktuelle Position aus der PWM des Prüflings. Die Signale des Positionssensors werden trotzdem erzeugt.
8.2.4Control
Im Sub-Panel „Control“ kann der EME aktiviert werden, und die Arbeitspunkte können eingestellt werden.
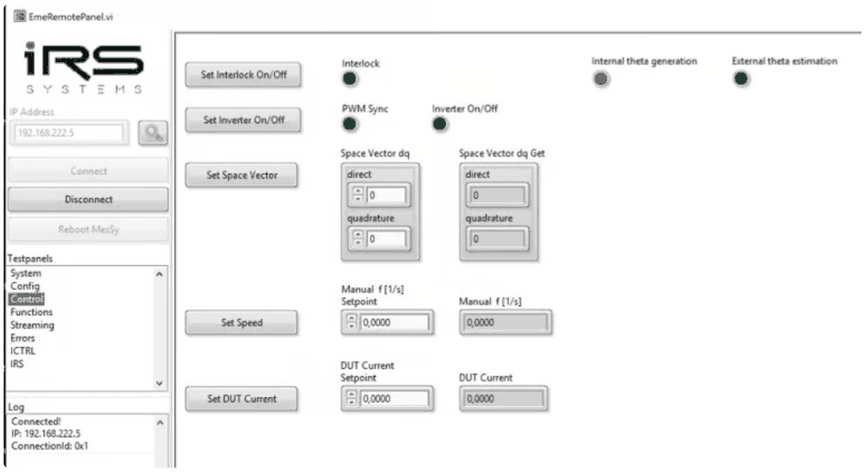
- Set Interlock On/Off
- Bereitet den EME auf die Aktivierung vor
- Wenn gesetzt, dürfen und können einige allgemeine Parameter wie „Role“ nicht geändert werden!
- Set Inverter On/Off
- Wenn gesetzt, wird der EME aktiviert:
- In den Emulatormodi startet er die Synchronisation auf den Prüfling
- In der Rolle Inverter aktiviert er sofort die Ausgänge, um den Strom an der Motorlast zu regeln
- Die Rückmeldeflags
- „PWM sync“
- wird sofort aktiviert
- und bleibt aktiv, bis „Set Inverter On/Off“ vom Anwender zurückgesetzt wird.
- Es zeigt an, dass der EME „aktiv sein sollte“
- „Inverter On/Off“
- bleibt aktiviert, solange kein Fehlerzustand vorliegt.
- D. h., es wird zurückgesetzt, sobald ein Fehler auftritt.
- „PWM sync“
- Wenn gesetzt, wird der EME aktiviert:
- Set Space Vector
- Setzt die „induzierte Spannung des Motors“ relativ zur Zwischenkreisspannung.
- Verwenden Sie nur quadrature; verwenden Sie nicht direct, da dies zu abnormalen Phasenverschiebungen führt.
- D. h., wenn quadrature auf 0 gesetzt ist:
- keine induzierte Spannung des Motors
- keine Wirkleistung simuliert
- D. h., wenn quadrature auf 0,9 gesetzt ist:
- maximale induzierte Spannung des Motors (90 % der verfügbaren DC-Spannung ½)
- maximale Wirkleistung simuliert
- der Grenzwert dieses Parameters ist 0,9.
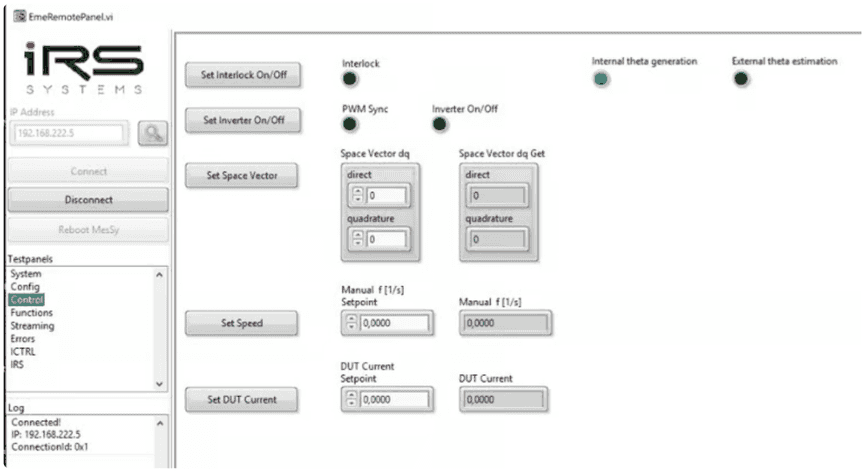
- Set Speed:
- Legt beides fest:
- die Frequenz des Positionssensorsignals
- wird unabhängig von der Aktivität des EME erzeugt
- sowohl für Resolver als auch für SIN/COS
- die Ausgangsfrequenz des Motors
- die Frequenz des Positionssensorsignals
- Typische Werte sind 0…500 Hz.
- Die Ausgangsfrequenz des Motors wird berechnet als Drehzahl * Polpaarzahl.
- Legt beides fest:
- Set DUT Current
- Reservierter, derzeit nicht verwendeter Parameter.
8.2.5Functions
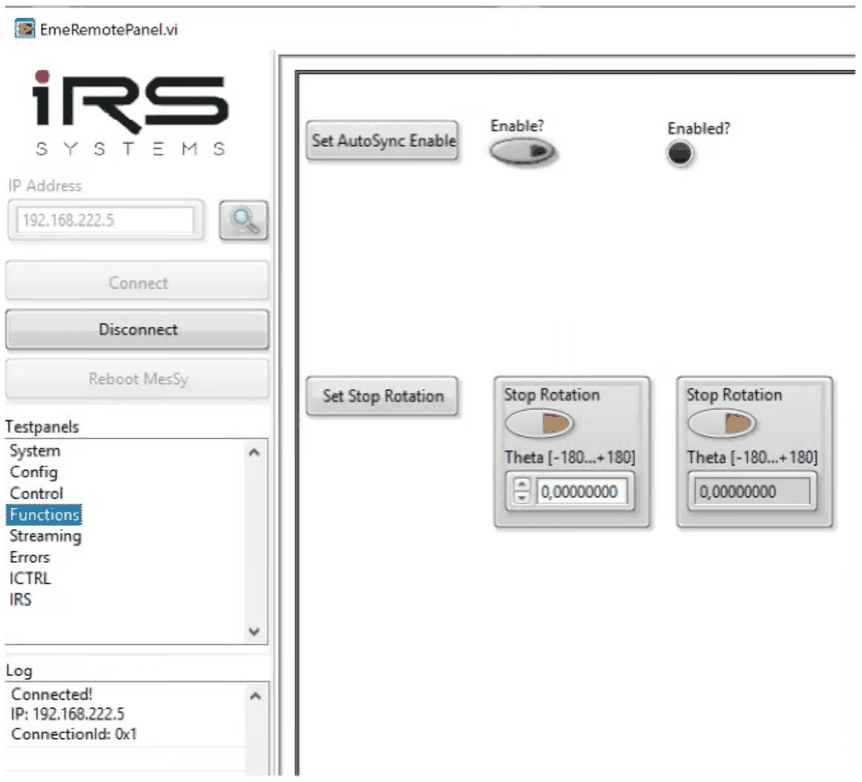
Das Sub-Panel „Functions“ enthält die folgenden beiden Funktionen:
- AutoSync Enable
- Setzen Sie den Wert auf True, um die einfache Synchronisation zu aktivieren.
- Erläuterung zu dieser Funktion siehe Synchronisation.
- Set Stop Rotation
- Stop Rotation:
- False: ein drehender Motor wird simuliert
- True: ein Motor in fester Position wird simuliert
- Theta [-180…+180°]
- Bei gestoppter Rotation wird diese Position eingestellt.
- Bitte beachten Sie, dass sich die Simulation nur dann in die gewählte Position bewegen kann, wenn die Drehzahl ungleich null ist!
- Stop Rotation:
8.2.6Streaming
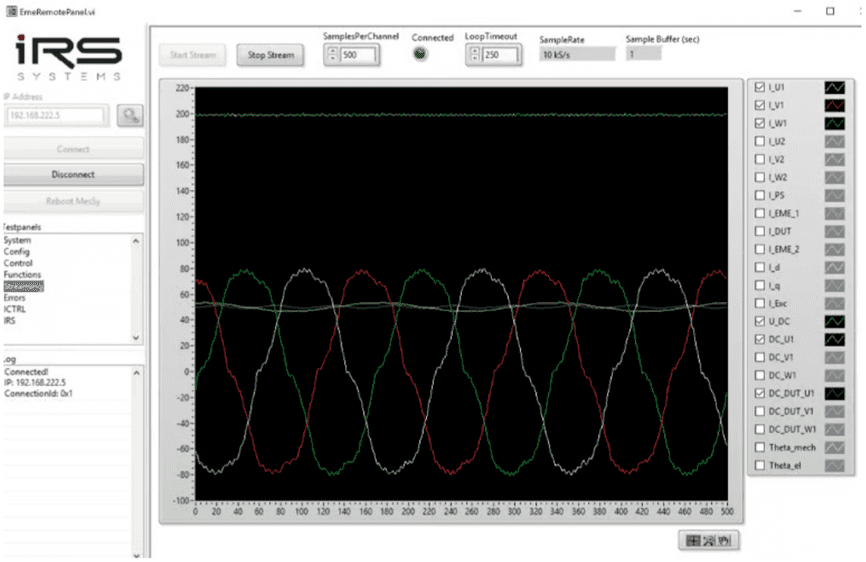
Über das Sub-Panel „Streaming“ können Signalverläufe vom EME aufgezeichnet werden. Das Streaming der Signalverläufe wird folgendermaßen gestartet:
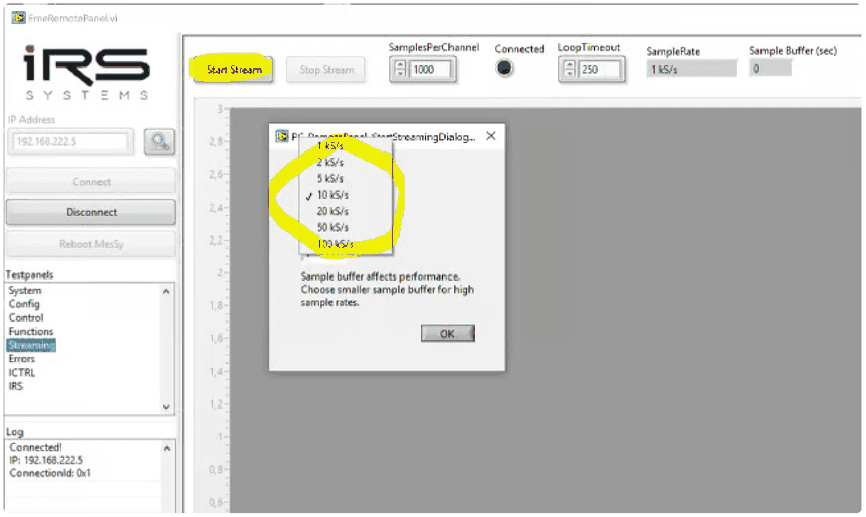
- Start Stream
- Schaltfläche drücken -> ein Fenster zur Einstellung der Streaming-Abtastrate erscheint
- 100 kS/s ist die maximale Abtastrate,
- 10 kS/s ist meist ausreichend und führt zu einer höheren Performance auf dem PC.
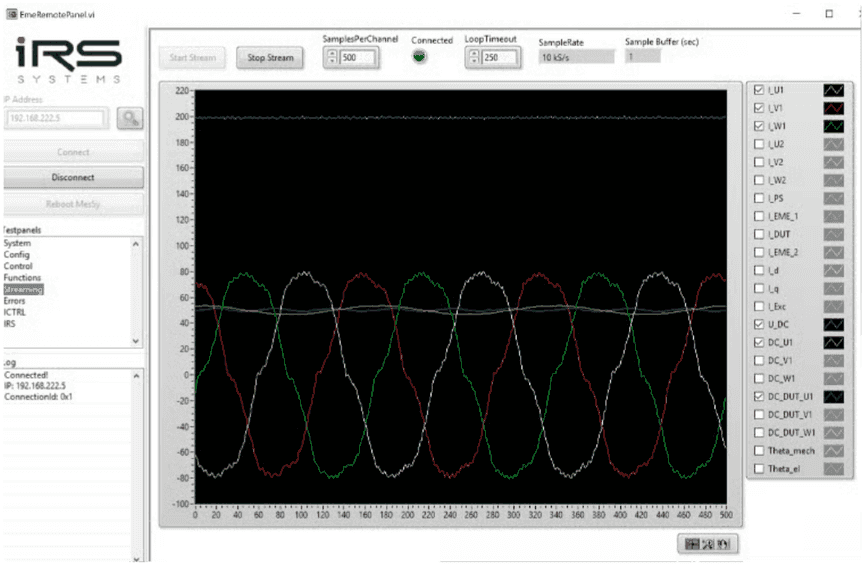
- Bei aktivem Stream können verschiedene Signalverläufe ausgewählt werden:
- Mit der LabVIEW-API kann der Anwender zusätzlich:
- Daten kontinuierlich in eine Datei streamen (TDMS-Format)
- Kennwerte aus dem Stream abrufen (RMS-Phasenströme, DC-Spannung, …)
- Siehe
Eme_STREAMING_MemoryStream_GetChannel_TS.vi
- Die Signalverläufe haben folgende Bedeutung:
- I_U/V/W1
- Phasenströme der Inverterphasen U, V, W
- positive Werte bedeuten Richtung in den EME
- negative Werte aus dem EME heraus
- I_U/V/W1
- Die Signalverläufe haben folgende Bedeutung:
- I_PS
- DC-Strom vom HV-Netzteil
- I_DUT
- DC-Strom zum Prüfling
- Positive Werte bedeuten motorischen Betrieb des EME
- Negative Werte zeigen Rekuperationsbetrieb an
- I_d/q
- Aus den Phasenströmen berechneter Wert in d/q-Richtung
- I_Exc
- Optionaler Erregerstrom zur Simulation fremderregter Motoren
- U_DC
- Zwischenkreisspannung
- DC_U/V/W1
- Bei aktivem EME: vom EME an den Motorphasen U, V, W erzeugtes Tastverhältnis
- Bei inaktivem EME: stellt ein „theoretisches“ Tastverhältnis dar, das angelegt würde, wenn der EME aktiv wäre
- DC_DUT_U/V/W1
- Gemessenes Tastverhältnis des Prüflings
- Theta_mech
- Aktuelle mechanische Position
- Theta_el:
- Aktuelle elektrische Position ( = mechanische Position * Polpaarzahl)
- I_U/V/W2
- Reserviert für 6-Phasen-Systeme
- I_EME_1/2
- Reserviert für 6-Phasen-Systeme
- I_PS
8.2.7Errors
Das Sub-Panel „Errors“ zeigt Fehler an, die auftreten können:
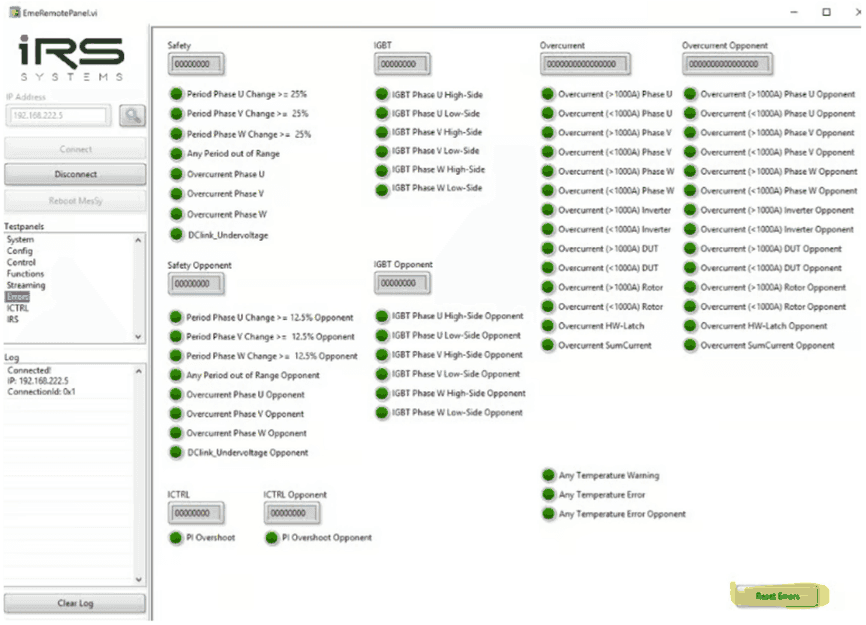
Mit der Schaltfläche „Reset Errors“ können Fehlerflags zurückgesetzt werden, sobald der Fehler nicht mehr ansteht. Die Fehlerflags bedeuten:
- Safety:
- Period out of range:
- Es lag kein PWM-Signal vom Prüfling an
- entweder an einer bestimmten Phase U, V, W oder an irgendeiner Phase
- Overcurrent Phase U/V/W
- Software-Überstromabschaltung
- der Strom an der jeweiligen Phase hat +1000 A oder -1000 A überschritten.
- ein Abtastwert (10 µs Abtastzeit) genügt, um diesen Fehler auszulösen.
- DCLink_Undervoltage
- Die Zwischenkreisspannung ist unter den konfigurierten Grenzwert gefallen.
- Der Grenzwert ist im EME konfiguriert und kann von IRS angepasst werden.
- Period out of range:
- IGBT Phase U/V/W High/Low side:
- Tritt dieser Fehler auf, liegt ein Hardwareschaden am IGBT-Leistungsschalter vor.
- Der Leistungsteil muss repariert werden.
- Overcurrent (</> 1000A) Phase U/V/W/Inverter/DUT/Rotor
- Zeigt an, dass die HW-Überstromabschaltung durch den jeweiligen Stromsensor ausgelöst wurde
- Für jede Phase und Polarität gibt es eine eigene Anzeige
- Overcurrent Sum Current
- Software-Überstromerkennung für den Summenstrom der Motorphasen
- Any Temperature
- …Opponent:
- Alle Fehlerflags des zweiten gekoppelten EME – reserviert für 6-Phasen-Systeme
8.2.8ICTRL
Das Sub-Panel „ICTRL“ kann für den Inverterbetrieb verwendet werden. Es enthält Einstellungen für den Einsatz des EME im stromgeregelten Modus.
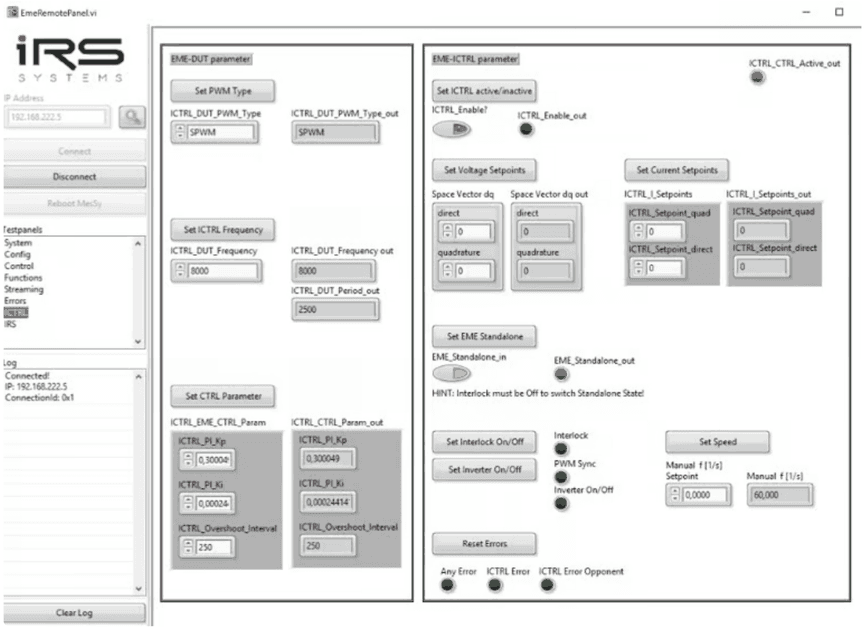
Für den Inverterbetrieb müssen die folgenden Parameter eingestellt werden:
- Set ICTRL Frequency Schaltfrequenz in Hz
- Set PWM Type
- SPWM Sinusmodulation
- SVPWM Standard-Raumzeiger-PWM
- Set CTRL parameters
- ICTRL_PI_Kp: Proportionalanteil des Stromreglers
- ICTRL_PI_Ki: Integralanteil des Stromreglers
- ICTRL_Overshoot: max. Differenz zwischen Sollwert und Iststrom
- Set ICTRL active/inactive
- Bei False:
- direkte Modulation über die d- und q-Komponente des Raumzeigers verwenden
- Bei True: verwenden
- Bei False:
- Set Voltage Setpoints
- Setzt die „induzierte Spannung des Motors“ relativ zur Zwischenkreisspannung.
- Verwenden Sie nur quadrature; verwenden Sie nicht direct, da dies zu abnormalen Phasenverschiebungen führt.
- D. h., wenn quadrature auf 0 gesetzt ist:
- keine induzierte Spannung des Motors
- keine Wirkleistung simuliert
- D. h., wenn quadrature auf 0,9 gesetzt ist:
- maximale induzierte Spannung des Motors (90 % der verfügbaren DC-Spannung ½)
- maximale Wirkleistung simuliert
- der Grenzwert dieses Parameters ist 0,9
- identischer Parameter wie in Control (Sub-Panel Control)
- Set Current Setpoints
- Setzt den zu regelnden Phasenstrom in d- und q-Richtung (direct und quadrature) in A
- Set EME Standalone
- Sollte immer aktiv sein (Standardeinstellung)
- Nur für IRS verwendet
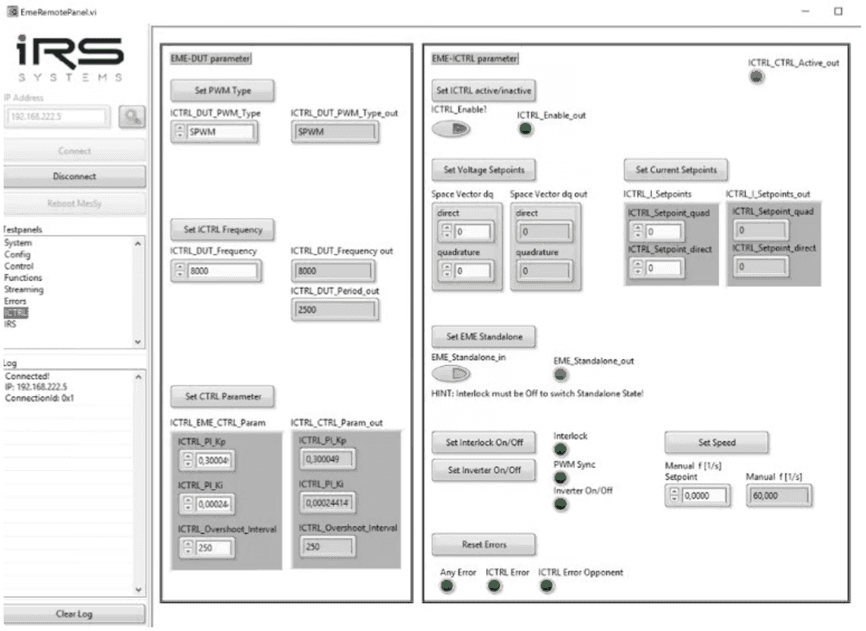
Darüber hinaus sind für eine einfache Bedienung dieselben Schaltflächen und Bedienelemente wie im Sub-Panel „Control“ sichtbar (Set Interlock On/Off, Set Inverter On/Off, Set Speed, Reset Errors).
8.3Automatisierter Betrieb
Im folgenden Kapitel werden typische Programmabläufe für den normalen Emulatorbetrieb und den Inverterbetrieb beschrieben.
8.3.1Inverterbetrieb
Die folgende Abbildung veranschaulicht einen typischen Programmablauf für den Inverterbetrieb, insbesondere wie er für die Stromsensorkalibrierung des Prüflings verwendet wird.
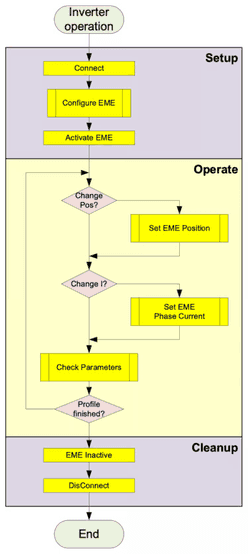
Die folgenden Schritte und Parameter zeigen eine typische Einstellung für den Inverterbetrieb, insbesondere für die Stromsensorkalibrierung, bei der DC-Ströme auf die Motorphasen gegeben werden.
In der Tabelle
- sind unbedingt erforderliche Befehle/Parameter gelb markiert, für die Umgebung blau
- sind empfohlene Parameter grün markiert; sie sind standardmäßig gesetzt.
- sind die übrigen nicht relevant.
Die Reihenfolge in der Tabelle ist als Reihenfolge der Befehle zu verstehen, die nacheinander an den EME gesendet werden sollten.
Kursive Schritte sind Umgebungseinstellungen. Fett geschriebene Befehlsnamen finden Sie in der JSON-Kommunikationsbeschreibungsdatei:
Einrichtung
Umgebung einrichten
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Passive Last anschließen | EME-Ausgang über den Prüfling im aktiven Kurzschluss kurzschließen, während die HV-DC-Versorgung des Prüflings getrennt ist. | blau | |
| DC vom Prüfling trennen | blau | ||
| EME verbinden | IP-Adresse | Standard = 192.168.222.5 | gelb |
EME-Konfigurationsbefehle:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_Role | Inverter Single | gelb | |
| SET_DutParameter | SVPWM | – | |
| SET_MotorParameter | Polepairs = 1 | Standardparameter, andere Werte möglich | grün |
| SET_MotorParameter | Offset Theta = 0 | grün | |
| SET_MotorParameter | Angular Displ. = 0 | grün | |
| SET_SetpointTransition | True @ 1e-6 | Anderer Wert möglich | gelb |
| SET_CouplingNetworkParameter | R=0.001, L=85e-6 | Standardparameter, empfohlen für den Standardaufbau | gelb |
| SET_ICTRL_DUT_PWM_TYPE | SPWM | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_DUT_Frequency | 8000 | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_EME_CTRL_Param | Kp=0.3, Ki=0,00025, Overshoot=250 | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_EME_Enable_CTRL | True | Muss für die Stromregelung aktiv sein | gelb |
| SET_ICTRL_Setpoints | direct=quadrature=0 | Muss vor der Aktivierung 0 sein | gelb |
| SET_EME_Standalone | True | Standard, muss True sein | grün |
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_StopRotation | False | Muss für drehenden Betrieb und Synchronisation False sein. | gelb |
Umgebung aktivieren
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung aktivieren | 200 V | Muss über dem Unterspannungsgrenzwert liegen | blau |
| Kühlung aktivieren | Typ. 5…10 l/min, abhängig vom Stromprofil | blau |
EME aktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| ERROR_ResetError | keine | Aktion ohne Parameter | gelb |
| SET_Interlock | True | gelb | |
| ACTION_PwmSync | True | gelb |
Ab jetzt ist der EME-Ausgang aktiv und kann mit verschiedenen Sollwerten betrieben werden.
Betrieb
Die folgenden Schritte können während des Betriebs jederzeit ausgeführt werden.
Rotation betreiben und Strom aufbringen:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0…600 | Bitte stellen Sie sicher, dass eine ausreichende Wasserkühlung aktiv ist, wenn Ströme > 50 A aufgebracht werden!!!! | gelb |
Betrieb in fester Position (notwendig für die Stromsensorkalibrierung) bei aufgebrachtem Strom:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_StopRotation | True, Theta = -180 … 180 | Typische Positionen für die Stromsensorkalibrierung: 0° / -120° / +120° | gelb |
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0…600 | Bitte stellen Sie sicher, dass eine ausreichende Wasserkühlung aktiv ist, wenn Ströme > 50 A aufgebracht werden!!!! | gelb |
Das Auslesen von Messwerten aus den Streamingdaten ist mit der LabVIEW-Bibliothek möglich.
Abschluss
EME deaktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0 | gelb | |
| ACTION_PwmSync | False | gelb | |
| SET_Interlock | False | gelb |
Umgebung abschließen
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung abschalten | 0 V | blau |
8.3.2Normaler Motoremulator-Betrieb
Die folgende Abbildung veranschaulicht einen typischen Programmablauf für den Emulatorbetrieb. Nach der Konfiguration von EME und Prüfling muss die Synchronisation des EME auf den Prüfling erfolgen. Anschließend kann der Anwender ein Stromprofil fahren, während die EME-Parameter konstant gehalten oder jederzeit geändert werden können.
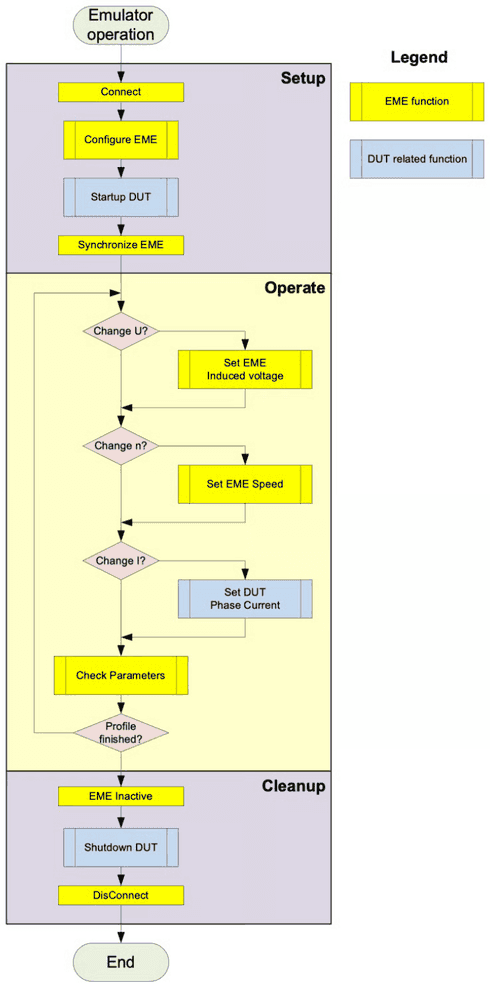
Die folgenden Schritte und Parameter zeigen eine typische Einstellung für den normalen Emulatorbetrieb. In der Tabelle
- sind unbedingt erforderliche Befehle/Parameter gelb markiert, für die Umgebung blau
- sind empfohlene Parameter grün markiert; sie sind standardmäßig gesetzt.
- sind die übrigen nicht relevant.
Die Reihenfolge in der Tabelle ist als Reihenfolge der Befehle zu verstehen, die nacheinander an den EME gesendet werden sollten.
Kursive Schritte sind Umgebungseinstellungen. Fett geschriebene Befehlsnamen finden Sie in der JSON-Kommunikationsbeschreibungsdatei:
Einrichtung
Umgebung einrichten
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Prüfling-Hardware anschließen | (Phasen, DC, Positionssensor, Kommunikation, LV-Versorgung) | Falsche Verbindungen können zu kritischen Strömen und Schäden führen. | blau |
| EME verbinden | IP-Adresse | Standard = 192.168.222.5 | gelb |
EME-Konfigurationsbefehle:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_Role | Single | gelb | |
| SET_DutParameter | SVPWM | gelb | |
| SET_MotorParameter | Polepairs = gemäß Prüfling | Standard = 1 | gelb |
| SET_MotorParameter | Offset Theta = gemäß Prüfling | Standard = 0 | gelb |
| SET_MotorParameter | Angular Displ. = 0 | gelb | |
| SET_SetpointTransition | True @ 1e-6 | Anderer Wert möglich | gelb |
| SET_CouplingNetworkParameter | R=0.001, L=85e-6 | gelb | |
| SET_EME_Standalone | True | Standard, muss True sein | grün |
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ManualSetpointDq | Direct=0, quadrature=0.05 | Sollte niedrig sein, q > 0 wird jedoch empfohlen | gelb |
| SET_AutoSyncEnable | True | Das Aktivieren wird empfohlen. Wenn der Prüfling sein Tastverhältnis vor der Synchronisation langsam erhöht, kann der Wert auch auf False gesetzt werden. | gelb |
| SET_StopRotation | False | Muss für drehenden Betrieb und während der Synchronisation False sein. | grün |
EME-Konfigurationsbefehle abhängig vom Positionssensor, entweder SIN/COS, Resolver oder sensorlos.
Bei Resolver:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ResSiParameter | TransferFactor = 1, SineAmplitude = 100 [%], CosineAmplitude = 100 [%], PhaseCorrection = 0 [°] | Parameter gemäß den Resolverparametern des Prüflings. Hier sind die Standardparameter dargestellt | gelb |
Bei SIN/COS:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_AMRGMRParameter | Offset = 2.5, Amplitude = 2.0 | Parameter gemäß den Sensorparametern des Prüflings. Der Multiplikator definiert das Verhältnis der Signalfrequenz zur mechanischen Drehzahl. | gelb |
| SET_AMRGMRMultiplier | GMR_SinP_Multiplier = 1, GMR_SinN_Multiplier = 1, GMR_CosP_Multiplier = 1, GMR_CosN_Multiplier = 1, AMR_SinP_Multiplier = 2, AMR_SinN_Multiplier = 2, AMR_CosP_Multiplier = 2, AMR_CosN_Multiplier = 2 | Parameter gemäß den Sensorparametern des Prüflings. Der Multiplikator definiert das Verhältnis der Signalfrequenz zur mechanischen Drehzahl. | gelb |
Umgebung aktivieren
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung aktivieren | Gemäß Spannung des Prüflings | Muss über dem Unterspannungsgrenzwert liegen, abh. | blau |
| Kühlung aktivieren | Typ. 5…10 l/min, abhängig vom Stromprofil | blau | |
| Prüfling aktivieren | Nach diesem Schritt muss der Prüfling den PWM-Ausgang aktivieren | blau |
EME aktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| ERROR_ResetError | keine | Aktion ohne Parameter | gelb |
| SET_Interlock | True | gelb | |
| ACTION_PwmSync | True | Muss aktiviert werden, bevor das Tastverhältnis des Prüflings zu hoch ist. | gelb |
Ab jetzt ist der EME-Ausgang aktiv und kann mit verschiedenen Sollwerten betrieben werden.
Betrieb
Die folgenden Schritte können während des Betriebs jederzeit ausgeführt werden.
Rotation betreiben und Strom aufbringen:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ManualSetpointDq | Direct=0, quadrature=0.1…0.9 | Höhere quadrature -> bedeutet höhere induzierte Spannung -> höhere Wirkleistung -> höherer DC-Strom. | gelb |
| Strom des Prüflings einstellen | ±600 A; innerhalb der möglichen Leistungsbereiche des Systems!! | Negative Stromsollwerte führen üblicherweise zu Rekuperationsbetrieb. Es können sowohl d- als auch q-Strom aufgebracht werden, wobei der q-Strom zu Wirkleistung und höherem DC-Strom führt. | blau |
Das Auslesen von Messwerten aus den Streamingdaten ist mit der LabVIEW-Bibliothek möglich.
Abschluss
EME deaktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Strom des Prüflings einstellen | 0 | blau | |
| ACTION_PwmSync | False | gelb | |
| SET_Interlock | False | gelb |
Umgebung abschließen
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung abschalten | 0 V | blau |