4.1EME-Übersicht
Jeder einzelne EME deckt ein 3-Phasen-System ab. Zwei identische EME können optional kombiniert werden, um einen 6-Phasen-Motor zu simulieren, wobei ein System als Master und eines als Slave arbeitet.
4.2Leistungsteil
Jede aktive Motorlast IRS EME enthält einen 3-phasigen Zweipunkt-Inverter, wobei unterschiedliche Technologien eingesetzt werden:
- VARIS-Versionen: IGBT (Standardgerät)
- SiC-Version: SiC-MOSFET (in Entwicklung)
Für unterschiedliche Inverterarten sind verschiedene Varianten erhältlich:
4.2.1HV-Versionen, IGBT-basiert
| Parameter/Typ | VARIS I | VARIS II | VARIS III |
|---|---|---|---|
| UDC [V] | 40...1000 | 40...1000 | 40...1000 |
| Phasenstrom dauerhaft [A] @ 450 V @ 8 kHz PWM | 400 | 600 | 600 |
| Phasenstrom 5 Sekunden [A] @ 450 V @ 8 kHz PWM | 600 | 650 | 650 |
| Phasenstrom dauerhaft [A] @ 850 V @ 8 kHz PWM | 200 | 400 | 600 |
| PWM-Frequenz [kHz] | 4…12 | 4…12 | 4…12 |
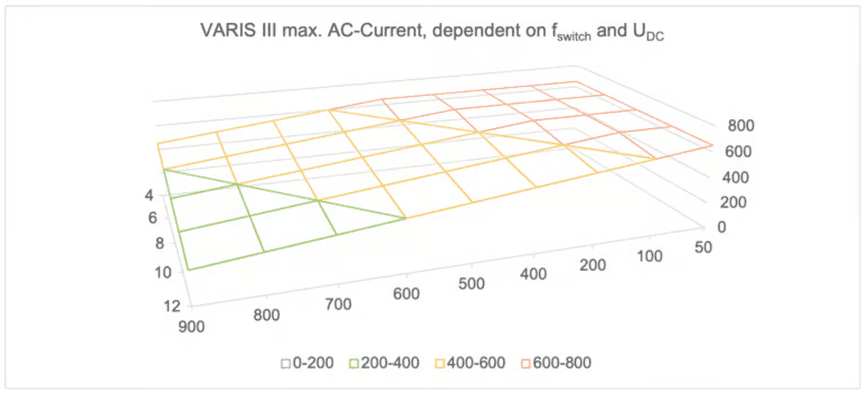
Der maximale Strom hängt von der angelegten DC-Spannung und der Schaltfrequenz ab. Das folgende Diagramm veranschaulicht die Abhängigkeit am Beispiel des VARIS III:
4.3Positionssensor
4.3.1SIN/COS-Generator
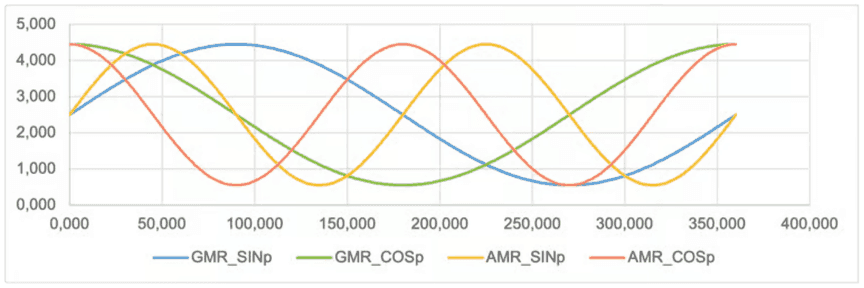
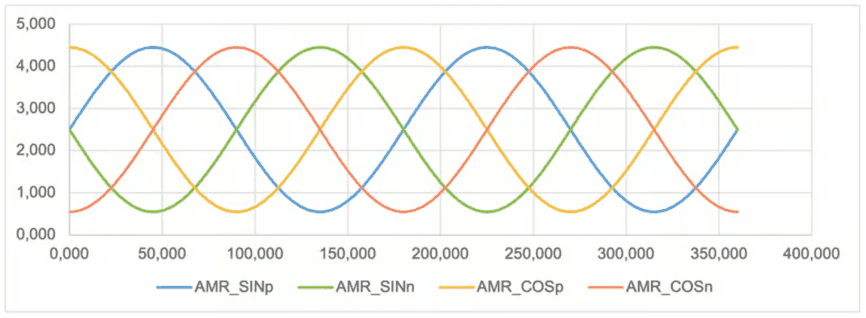
Standardmäßig ist der IRS EME mit einem 8-Kanal-SIN/COS-Signalgenerator zur Simulation von AMR/GMR-Positionssensoren ausgestattet.
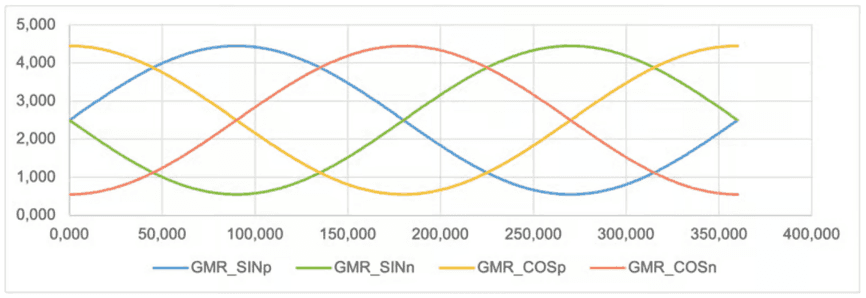
Die folgenden Bilder veranschaulichen die typischen Signalpegel in Abhängigkeit von der aktuellen Position in Grad. Zur besseren Übersicht sind pro Bild nur 4 Signale dargestellt. Das erste zeigt die nicht invertierten SIN- und COS-Signale für GMR und AMR (bitte beachten Sie, dass einige Inverter nur die GMR-Signale verwenden):
GMR-Signale synchron zur mechanischen Drehzahl:
AMR-Signale synchron zur DOPPELTEN mechanischen Drehzahl:
4.3.2Resolver-Simulation
Optional kann ein zusätzliches Modul eingesteckt werden, um Resolver-Positionssensoren zu simulieren.
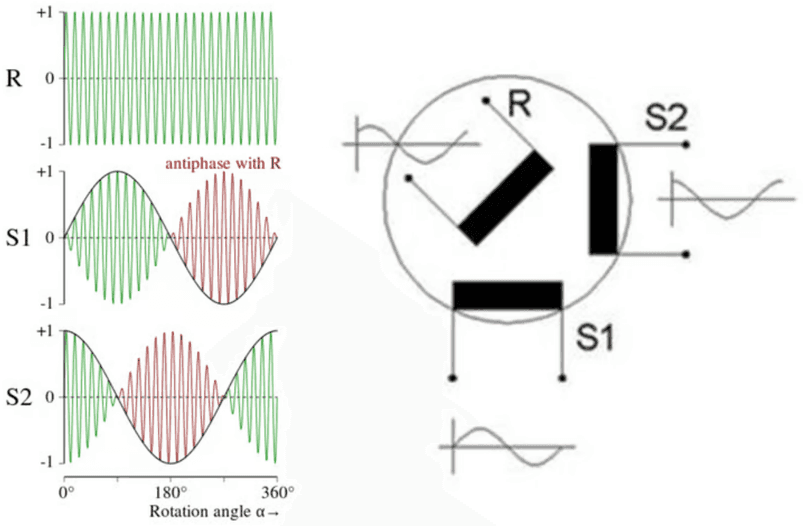
Alle Ein- und Ausgänge sind durch Transformatoren galvanisch getrennt, wie es auch bei realen Resolversensoren der Fall ist:
- Eingang Erregersignal + und -: wird vom Prüfling erzeugt (typ. 10 kHz)
- Ausgang SIN + und SIN –: vom Resolversimulator moduliert, wird an den Prüfling zurückgeführt
- Ausgang COS + und COS –: vom Resolversimulator moduliert, wird an den Prüfling zurückgeführt
4.4EME-Komponenten und Standard-IP-Adressen der Geräte
Es gibt im Wesentlichen zwei Komponenten der Messausrüstung, die über Ethernet angesprochen werden müssen. Diese sind:
- EME-Steuerplatine
- EME-Schalt- und Kühlsteuerung
Grundsätzlich kann jede beliebige IP-Adresse konfiguriert werden, bei Auslieferung sind jedoch die folgenden Standard-IP-Adressen eingestellt:
| Gerät | ID / IP-Adresse | Bemerkungen |
|---|---|---|
| EME-Steuerplatine | 192.168.222.5 | Dieses Gerät enthält die zentrale Embedded-Software des EME |
| EME Switch & Cool | 192.168.222.11 | Controller zur Steuerung von DC- und Entladerelais, Lüfter und Kühlpumpe |
Wird der EME in einem System mit mehreren Prüflingen eingesetzt, werden die Zahlen in der IP-Adresse für jeden Prüfplatz hochgezählt.
4.5Messungen
4.5.1Spannungen, Ströme und Timing
Die folgenden Messungen werden von der aktiven Motorlast EME durchgeführt:
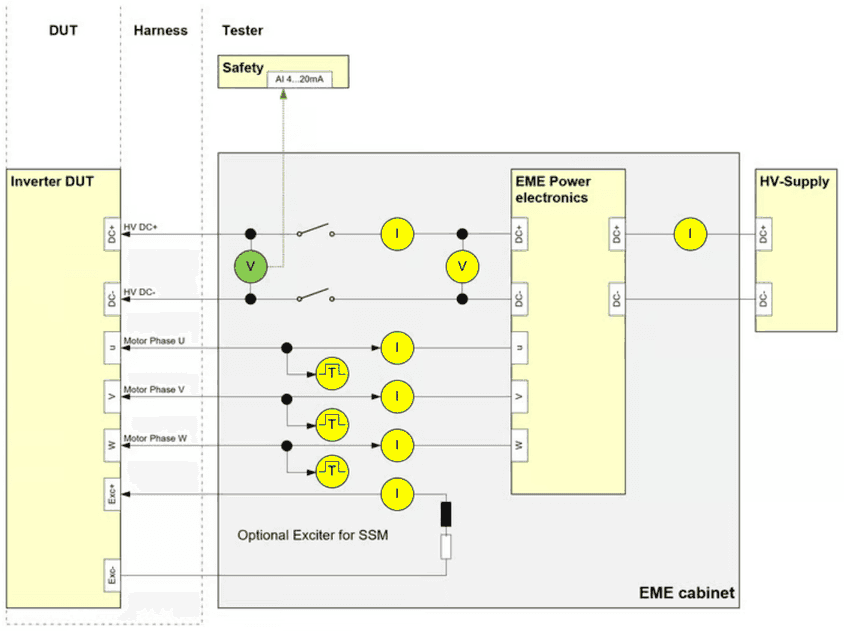
Alle gelb markierten Messungen werden von der EME-Steuerplatine durchgeführt und können über die LabVIEW-Bibliothek per Ethernet ausgelesen werden. Diese Signale werden mit einer Abtastrate von 100 kS/s abgetastet:
- 3x Phasenstrommessung (±1000 A)
- 1x HV-DC-Spannungsmessung (0…1000 V)
- 1x HV-Strommessung zum Prüfling (±600 A)
- 1x HV-Strommessung vom HV-Netzteil (±200 A)
- 1x Erregerstrommessung (optional) (±50 A)
Die Spannungsmessung nach dem DC-Hauptrelais wird üblicherweise sowohl von der Sicherheitsschaltung ausgewertet, um zu erkennen, ob am Prüfling eine gefährliche Spannung anliegt, als auch von optionaler zusätzlicher Messausrüstung. Der EME enthält einen Spannungsmessumformer mit einstellbarem Ausgangssignal, grün markiert. Standardmäßig werden 4…20 mA ausgegeben, die der HV-Spannung am Prüfling von 0…1000 V entsprechen.
Schließlich wird das PWM-Timing der Motorphasen U, V, W mit einer Auflösung von 50 ns überwacht.
4.5.2EME-interne Temperaturen
Die folgenden internen Temperaturen werden mit einer Abtastrate von ca. 5 S/s überwacht.
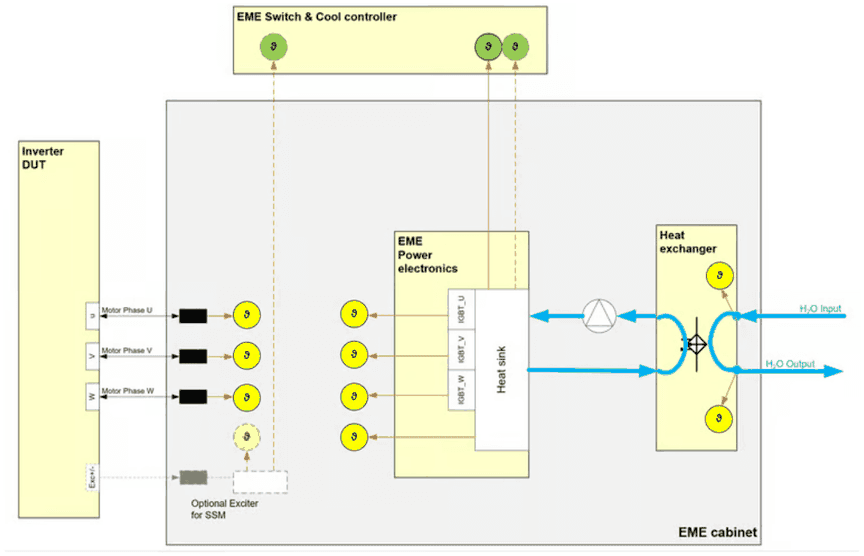
Die Temperaturen müssen unter den folgenden Maximalwerten bleiben:
| Gemessen von | Sensor | Beschreibung | Maximale Temperatur [°C] |
|---|---|---|---|
| EME-Steuerplatine | PT100 | Kühlkörper des Leistungsteils | 50 |
| EME-Steuerplatine | IGBT_U | IGBT Phase U (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | IGBT_V | IGBT Phase V (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | IGBT_W | IGBT Phase W (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | Choke_U | Koppelinduktivität Phase U | 80 |
| EME-Steuerplatine | Choke_V | Koppelinduktivität Phase V | 80 |
| EME-Steuerplatine | Choke_W | Koppelinduktivität Phase W | 80 |
| EME-Steuerplatine | Exciter | Optionaler Erregerwiderstand für SSM | 70 |
| EME-Steuerplatine | H2O_In | Kühlwasserzulauf | 40 |
| EME-Steuerplatine | H2O_Out | Kühlwasserablauf | 60 |
| Switch & cool | T VARIS 1 | Kühlkörper des Leistungsteils als Referenz für die Kühlungsregelung | 50 |
| Switch & cool | T_VARIS 2 / T_Exciter | Bei vorhandenem Erreger -> Erregerwiderstand, alternativ zweiter T_VARIS |
4.5.3EME-Kühl- und Schaltsteuerung
Die folgenden Messungen und Steuerungen werden von der Schalt- und Kühleinheit des EME (Switch & Cool) durchgeführt.
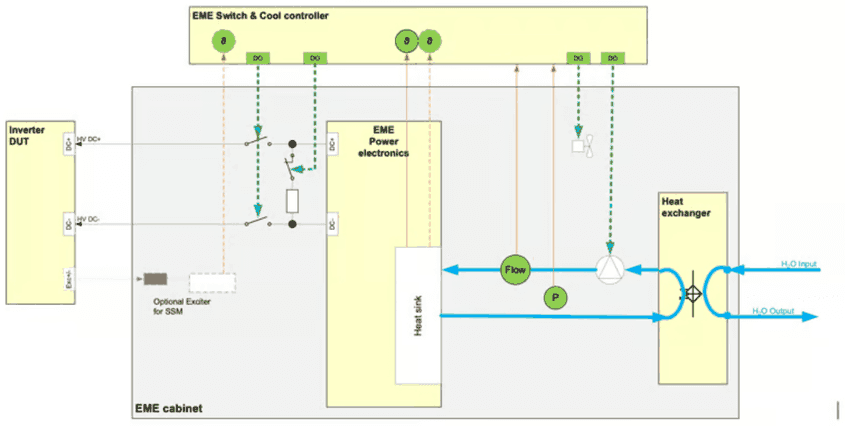
Abhängig von T_VARIS und T_Exciter wird die Kühlpumpe automatisch aktiviert und geregelt
4.6EME-Kommunikation
4.6.1Ethernet
Gigabit-Ethernet ist die zentrale Kommunikationsschnittstelle, die über die mitgelieferte LabVIEW-Bibliothek zugänglich ist.
4.6.2CAN
Physisch vorhanden, derzeit jedoch nicht in der Software implementiert.
4.7Synchronisation
Im Normalbetrieb synchronisiert der EME seine Ausgangsstufe mit den Schaltparametern des Prüflings. Das folgende Kapitel beschreibt diesen Synchronisationsmechanismus.
Auto-Synchronisation!
4.8Sicherheitsschnittstelle
4.8.1Standardschnittstelle mit externer Sicherheitssteuerung
Die folgende Abbildung veranschaulicht die Sicherheitsschnittstelle:
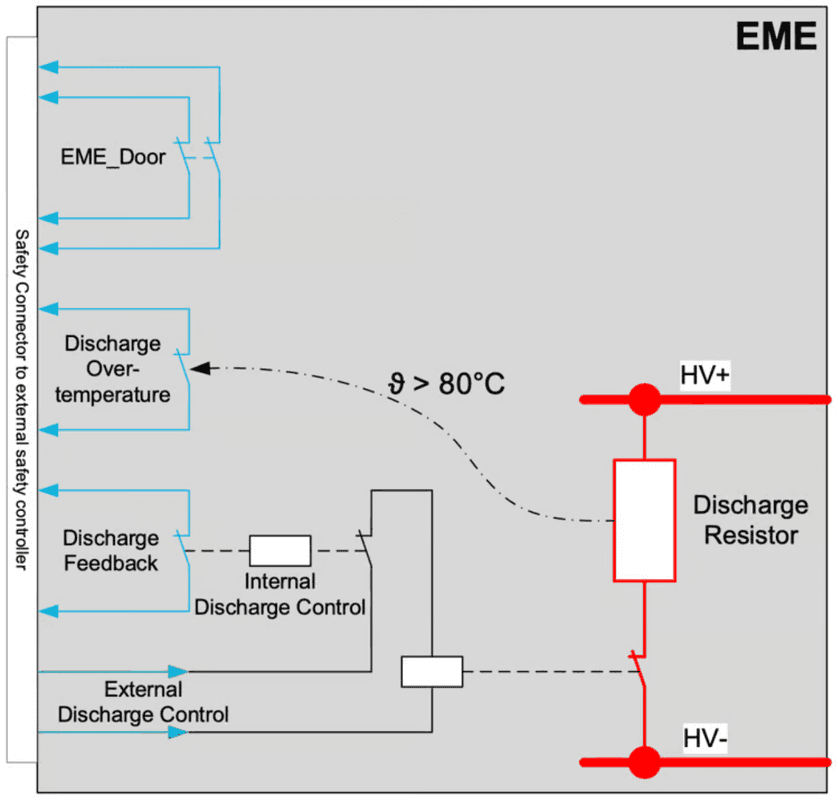
Eine externe Sicherheitssteuerung MUSS die folgenden Funktionen umsetzen:
- Sie MUSS die externe -Versorgung sofort abschalten bei
- EME-Tür offen
- EME-Übertemperatur der Entladung
- EME-Entladung aktiv
- Die EME-Entladung MUSS DEAKTIVIERT werden, wenn:
- die HV-Versorgung eine Spannung > 20 V anlegt
- Die EME-Entladung MUSS aktiviert werden bei
- jedem Fehler
- ABER nur, wenn die HV-Versorgung abgeschaltet ist.
Die folgende Tabelle veranschaulicht die verschiedenen Situationen, wobei das Steuersignal der Entladung invertiert ist:
| Die externe Sicherheitssteuerung MUSS setzen | HV-Versorgung | Externes Steuersignal der Entladung |
|---|---|---|
| Im Fall des folgenden Status | ||
| EME-Tür offen | AUS | AUS |
| EME-Übertemperatur der Entladung | AUS | AUS |
| Interne EME-Entladung aktiv (angezeigt durch das Signal „Discharge feedback“) | AUS | EIN oder AUS; Entladung bereits durch den EME aktiviert |
| Externe Entladesteuerung aktiv | AUS | EIN (keine Entladung) |
| HV-Spannung > 20 V angelegt | EIN | EIN (keine Entladung) |
| Isolationsfehler (unabhängige Überwachung, nicht im EME integriert) | AUS | AUS |
Gängige Sicherheitssteuerungen arbeiten mit 24 VDC. Das externe Steuersignal der Entladung sollte mit 24 VDC angesteuert werden. Siehe die folgenden Kapitel zu den elektrischen Parametern und zur Pinbelegung der Steckverbinder.
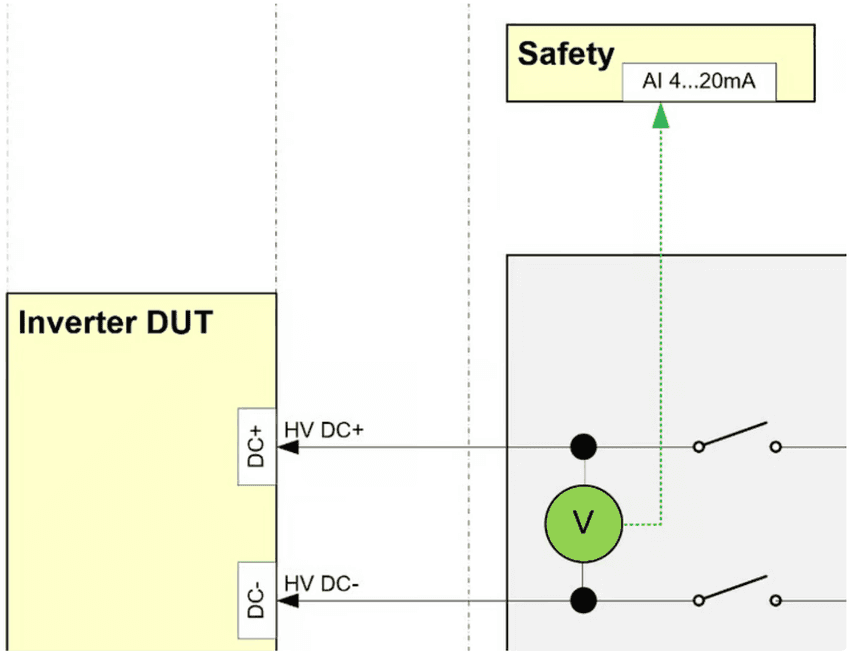
Darüber hinaus ist ein Spannungswandler integriert, den die Sicherheitssteuerung zur Überwachung der Spannung am Prüfling nutzen kann, um Türen zu verriegeln, wenn Spannungen > 50 V anliegen.
Standardmäßig gibt der Spannungswandler 4…20 mA aus, was 0…1000 V am Ausgang zum Prüfling entspricht.
4.8.2Isolationswächter
Ein Isolationswächter (z. B. Bender ISO-685) ist notwendig, um die Isolation von HV+ und HV- gegen Erde zu überwachen, da für die Inverterprüfung üblicherweise ein IT-Netz aufgebaut wird.
In der Standardkonfiguration sind HV-Versorgung und Isolationswächter nicht in den Emulator integriert. Ist die HV-Versorgung jedoch in den Emulatorschrank integriert, ist die Isolationsüberwachung Teil des IRS-Systems und muss von einer integrierten Sicherheitssteuerung geprüft werden.
4.8.3Integrierte Sicherheitssteuerung
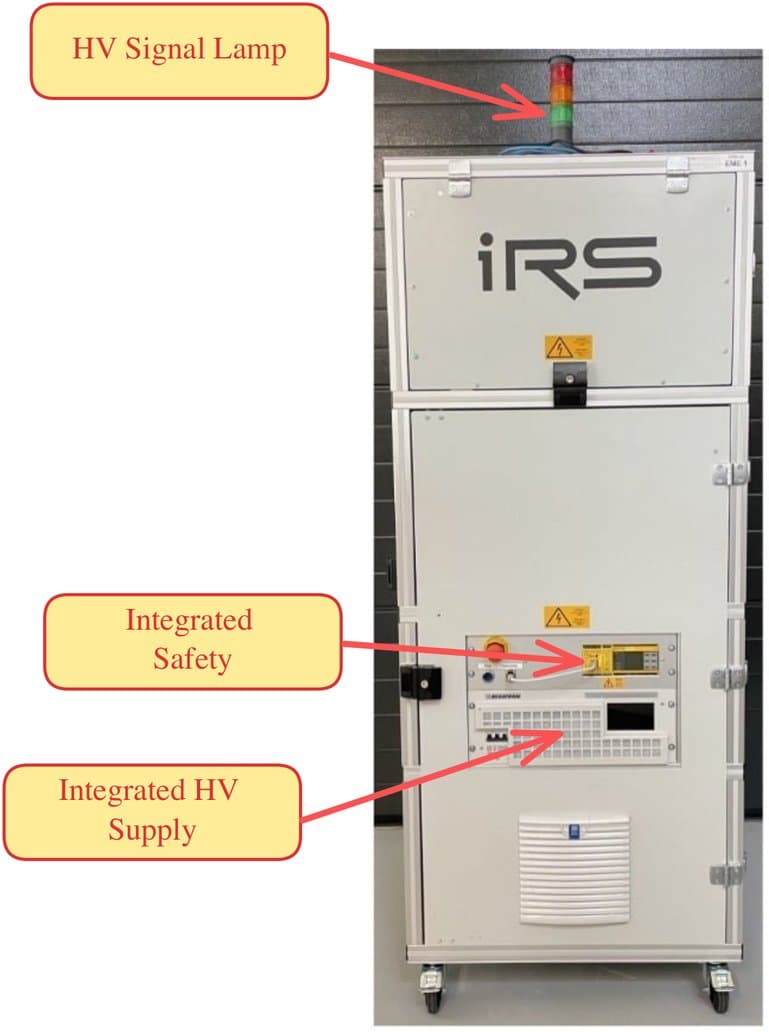
Eine Sicherheitssteuerung kann je nach Kundenanforderungen integriert werden. Dies wird üblicherweise umgesetzt, wenn die HV-Versorgung in den Emulatorschrank integriert ist.
Es gibt verschiedene Optionen für Sicherheitssteuerungen:
- PILZ PNOZ Multi II
- Sicherheitsmodule Siemens ET200 mit externer CPU
- Sicherheitssteuerung von Wieland.
- …
Verschiedene Optionen können individuell besprochen und integriert werden. Beispiele finden Sie in den folgenden Bildern:
4.8.4Beispiel: Sicherheitssteuerung von PILZ oder Wieland
Tritt eines der Sicherheitsereignisse ein, wird die HV-Versorgung sofort sicher abgeschaltet und die Taste „Reset“ auf der linken Seite blinkt blau. Ein einzelnes Ereignis bleibt gespeichert, bis der Anwender es durch Drücken der Taste „Reset“ quittiert. Das System verbleibt im sicheren Zustand, bis der Anwender die Taste „Reset“ drückt.
Liegt das Sicherheitsereignis nicht mehr an, wird die HV-Versorgung nach dem Quittieren mit der Taste „Reset“ wieder freigegeben.
An den Anzeigen der Sicherheitssteuerung kann der Anwender den aktuellen Status der Sicherheitssteuerung ablesen; die Eingänge bedeuten Folgendes:
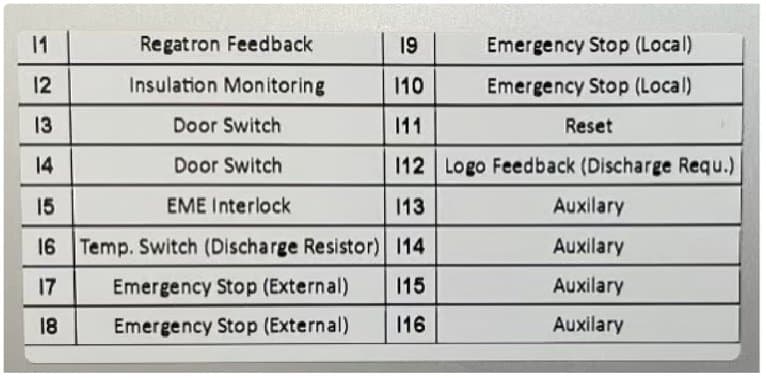
Am Emulatorschrank kann eine Signalleuchte montiert werden, die folgende Situationen anzeigt:
- Grün: kein Fehler, keine HV-Spannung -> der Prüfling kann gefahrlos gehandhabt werden
- Rot: kein Fehler, HV-Spannung > 20 V -> Prüfling NICHT berühren
- Orange: Fehler (z. B. Not-Halt, Isolationsfehler, Tür offen, …)
Eine übergeordnete Sicherheitssteuerung kann verwendet werden, um bei anliegender Spannung die Türen zu verriegeln. Diese Funktion kann bei Bedarf von IRS integriert werden.
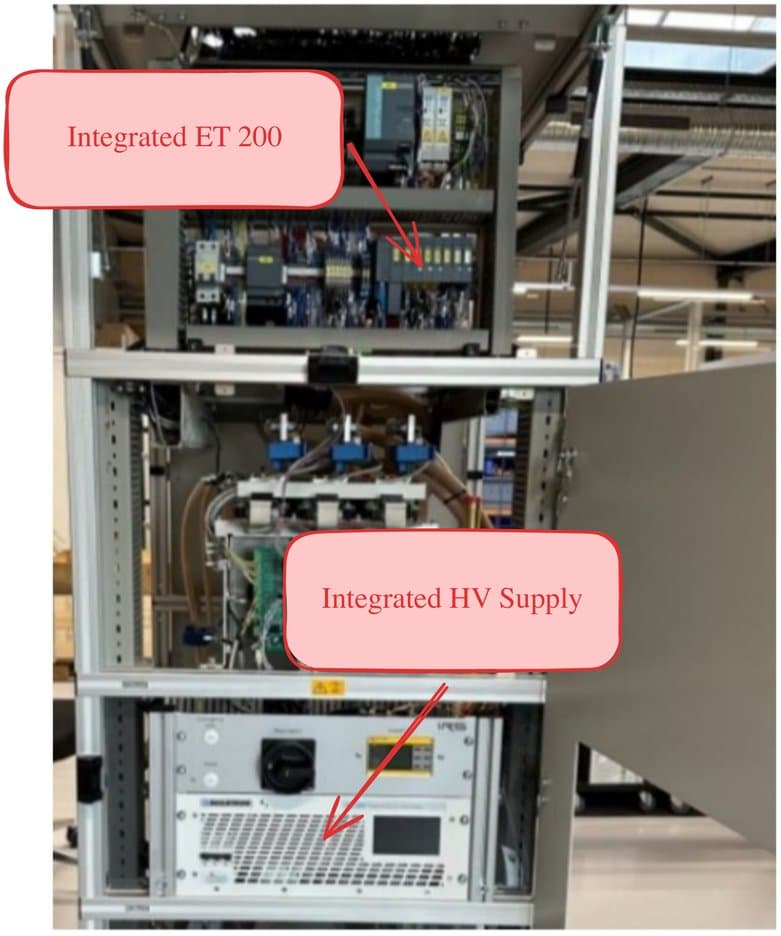
4.8.5Beispiel: Sicherheitstechnik Siemens ET200
Integrierte ET200
Bei ET200 muss eine externe Siemens-SPS-CPU zur Umsetzung des Sicherheitsprogramms verwendet werden. IRS stellt einen Beispielcode zur Verfügung, der für die Integration in die SPS-CPU verwendet werden kann.
Integrierte HV-Versorgung
Bitte beachten Sie, dass bei dieser Version der Integrator der SPS-Software für die Sicherheit des Systems verantwortlich ist. D. h., die sichere Abschaltung in jeder Fehlersituation muss vom Integrator umgesetzt werden.