3.1Prüfaufbau für Inverter
Das folgende Blockschaltbild gibt einen Überblick über einen typischen Prüfaufbau für Inverter aus Sicht eines einzelnen Prüflings (DUT):
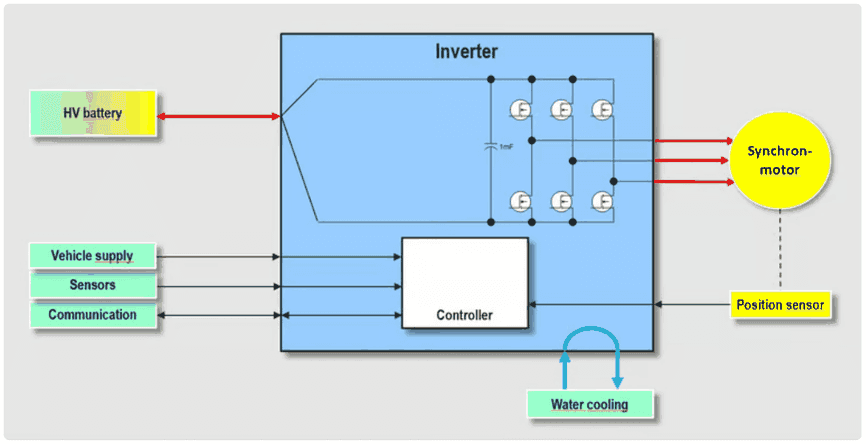
Das zentrale Element im Bild ist der Inverter, der Prüfling (DUT), der elektrisch verbunden ist mit:
- Spannungsversorgungen, Kommunikationsschnittstellen, verschiedenen Sensoren
- der HV-Batterie
- dem Elektromotor über typischerweise 3 Motorphasen
- und dessen Positionssensor
- Bei Invertern für Leistungsbereiche von mehreren Kilowatt wird in der Regel eine Wasserkühlung eingesetzt.
Die gelb markierten Teile werden durch die aktive Motorlast IRS EME abgedeckt:
- Synchronmotor
- Positionssensor
- und teilweise die HV-Batterie in Kombination mit einem Standard-DC-Netzteil.
3.2Prüfansätze für die Motorlast
3.2.1Klassisch mechanisch gekoppelte Motoren, passive Last, High-End-Motoremulator
Zur Simulation des Motors sind grundsätzlich verschiedene Ansätze gebräuchlich:
- Simulation einer einfachen passiven Last
- Betrieb eines realen Motors, mechanisch gekoppelt mit einer weiteren Motor-Inverter-Kombination
- High-End-Motorsimulatoren
Die folgende Tabelle zeigt die Vor- und Nachteile dieser Aufbauten:
| Passive Spule | Aktiver Motorsimulator – volle Größe | Mechanisch gekoppelte Motoren |
|---|---|---|
| (+) Sehr kostengünstig | (–) Sehr hoher Preis | (–) Sehr hoher Preis |
| (+) Kleiner Aufbau | (–) Platzintensiver Aufbau | (–) Platzintensiver Aufbau |
| (+) Voller Phasenstrom | (+) Voller Phasenstrom | (+) Voller Phasenstrom |
| (–) Nur Blindstrom in den Phasen | (+) Simulation realer Phasenströme | (+) Simulation realer Phasenströme |
| (–) Keine Rekuperation | (+) Rekuperation möglich | (+) Rekuperation möglich |
| (o) Geringe DC-Ströme | (o) Realer DC-Strom aus der Batterie | (o) Realer DC-Strom aus der Batterie |
3.2.2Aktive Motorlast IRS EME als Zwischenlösung
Die aktive Motorlast IRS EME ist eine Lösung, die die Vorteile von High-End-Motorsimulatoren in voller Größe mit den Vorteilen der passiven Spule verbindet und dabei das Konzept einfach, zuverlässig und kostengünstig hält.
| Aktiver Motorsimulator – IRS |
|---|
| (o) Kostengünstig |
| (+) Kleiner Aufbau |
| (+) Voller Phasenstrom |
| (+) Simulation realer Phasenströme |
| (+) Rekuperation möglich |
| (+) Realer DC-Strom, aber geringe Leistung |
Um einen realen Lastzustand zu simulieren, muss die induzierte Spannung des Elektromotors gemäß dem Ersatzschaltbild eines Motors erzeugt werden:
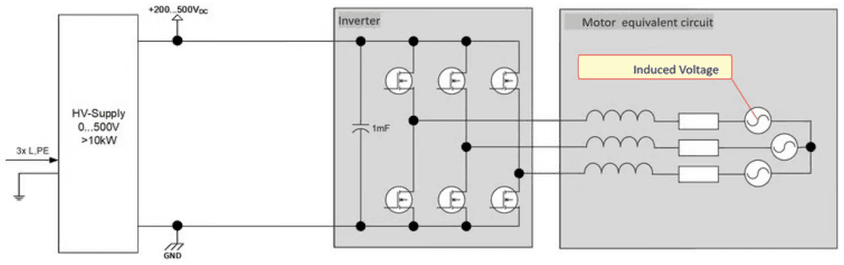
Spannungsquellen für hohe Leistungen sind häufig ebenfalls Schaltnetzteile, wobei eine gute Energierückspeisung notwendig ist, um einen kompakten und kostengünstigen Aufbau zu erreichen.
3.3Grundlegendes Funktionsprinzip des IRS EME
Das folgende Bild zeigt den grundlegenden Aufbau des IRS-Elektromotor-Emulators für einen Dreiphasen-Inverter als Prüfling (DUT):
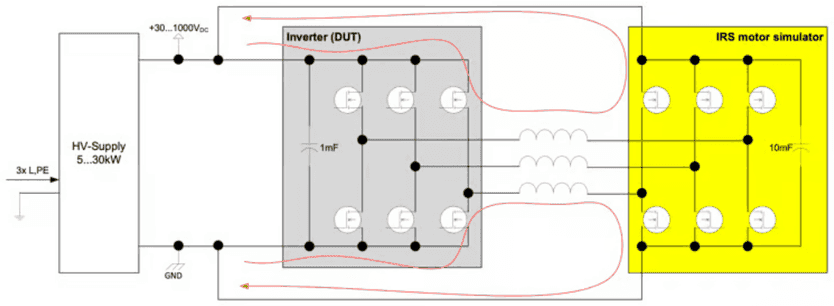
Das Konzept beruht auf der Idee, zwei Inverter direkt miteinander zu koppeln und gegeneinander laufen zu lassen – sowohl die drei Phasen als auch der Zwischenkreis (DC-Link) sind direkt gekoppelt. Als Batteriesimulator kann ein Standardnetzteil verwendet werden. Bei entsprechender Ansteuerung des Motorsimulators fließt der Phasenstrom vom Prüfling über die Phasendrosseln zum Simulator und über den Zwischenkreis zurück zum Prüfling und umgekehrt.
Somit wird der Zwischenkreis des Prüflings mit einem realistischen Strom belastet. Da die Energie jedoch zwischen den beiden Invertern fließt, muss die Batteriesimulation nur die Energie für die Verluste des Gesamtsystems bereitstellen. Dies ist einer der wichtigsten Vorteile: Es kann ein relativ kleines Netzteil ohne Energierückspeisung ins Netz verwendet werden. Mit einem Netzteil von nur 20 kW
- können 250 kW bei 500 V DC-Spannung simuliert werden,
- können 350 kW bei 850 V DC simuliert werden.
Die Standardvariante des Emulators kann Spannungen bis 1000 V verarbeiten, wodurch noch höhere Leistungsbereiche simuliert werden können. In den meisten Aufbauten bestimmen drei grundlegende Sollwerte den Betrieb:
- Der EME erzeugt die induzierte Spannung des Motors.
- Der Prüfling befindet sich im Stromregelungsmodus und bestimmt das auf den Motor aufgebrachte Drehmoment.
- Der EME gibt die Drehzahl über das Signal des Positionssensors vor.
In diesem Dokument beziehen wir uns überwiegend auf den Spannungsbereich bis 1000 V, da dieser vom IRS EME in der Standardausführung abgedeckt wird. Inzwischen sind verschiedene verkleinerte Varianten erhältlich, die in späteren Kapiteln erläutert werden. Das Grundprinzip ist jedoch für alle Varianten des IRS EME gleich.