Die PC-Software dient überwiegend nur Demonstrations- und Testzwecken; viele ihrer Komponenten (VIs) lassen sich jedoch auch in eigenen Softwareimplementierungen verwenden. Das macht die Entwicklung von Kundenanwendungen schneller und einfacher.
Hinweis: Die in diesem Projekt enthaltene PC-Software ist nicht für die direkte Ansteuerung des FPGA ohne das Echtzeitsystem geeignet!
4.1Ausführen der Demo-Software
Zum Starten der Software gibt es zwei Möglichkeiten. Bei der ersten öffnen Sie das gewünschte Top-VI („PC_ResSi_Top.vi“ oder „PC_RVDT_Top.vi“) und klicken auf die Run-Schaltfläche. Bei der zweiten führen Sie den Build der vordefinierten Build-Spezifikation aus (falls noch nicht geschehen) und starten anschließend die kompilierte ausführbare Datei im Unterordner „PC_EXE“. Der Vorteil der zweiten Methode ist, dass auf dem Zielrechner nur die Runtime installiert sein muss.
4.2Resolver-Simulation
Im Handbuch V3.0 nicht beschrieben. Siehe Software für den Resolver-Modus (aus Handbuch V2.2).
4.3RVDT-Simulation
4.3.1Demo- & Test-GUI

- Grundkonfiguration
- Target IP / Hostname -> Adresse des RIO-Targets
- FPGA Versions (Date) -> Kompilierungsdatum des FPGA (Format: YYYYMMDD)
- Channel Number -> Aktuell ausgewählter Kanal, der gesteuert wird
- Winkelsteuerung
- Angle [°] -> Gewünschter Simulationswinkel in Grad
- Set / Update -> Startet die Bewegung zu der durch „Angle [°]“ festgelegten Position
- Act. Angle [°] -> Aktuelle Simulationsposition in Grad
- Gerätekonfiguration
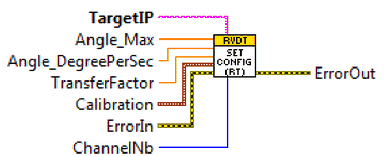
- Set Config. -> Konfiguration auf das Target schreiben
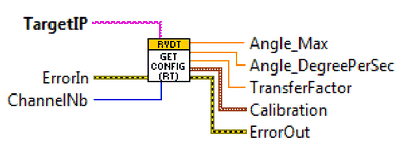
- Get Config. -> Aktuelle Konfiguration vom Target lesen
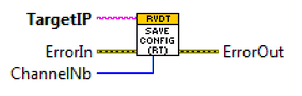
- Save Config. -> Aktuelle Konfiguration dauerhaft im Flash-Speicher des Targets speichern
- Max. Angle [°] -> Maximaler Winkelausschlag (siehe Steuerschnittstelle)
- Angle Speed [°/sec] -> Bewegungsgeschwindigkeit zur neuen Winkelposition (siehe Steuerschnittstelle)
- Amp. Transfer Factor -> Übertragungsfaktor zwischen Erregersignal und Differenzausgangssignal
- Calibration -> Kalibriereinstellungen (siehe Steuerschnittstelle > RT_PC_RVDT_LUT_Calibration.ctl)
- Anwendungssteuerung
4.3.2VIs zur Integration in eigene Anwendungen
Für die Kommunikation mit dem Echtzeitsystem stehen einige VIs zur Verfügung. Diese VIs können in jeder eigenen Anwendung verwendet werden:
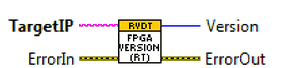
- PC_RVDT_FPGAVersion.vi -> Liest das Kompilierungsdatum des FPGA
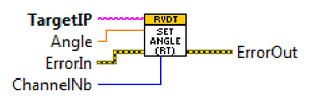
- PC_RVDT_SetAngle.vi -> Setzt einen neuen Simulationswinkel
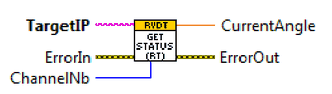
- PC_RVDT_GetStatus.vi -> Liest den aktuellen Status (aktueller Winkel)
- PC_RVDT_GetConfig.vi -> Liest die aktuelle Konfiguration
- PC_RVDT_SetConfig.vi -> Setzt eine neue Konfiguration
- PC_RVDT_SaveConfig.vi -> Speichert die Konfiguration dauerhaft im Flash-Speicher (Boot-Konfiguration)