Das folgende Kapitel stellt die Hardware des Moduls vor.
1.1Blockschaltbild
Die folgende Abbildung zeigt das Blockschaltbild des Moduls. Die Signale auf der rechten Seite sind für den Anwender zugänglich. Die Signale auf der linken Seite stellen die Compact-RIO-Schnittstelle dar und werden in diesem Handbuch nicht im Detail beschrieben.

Alle Ein- und Ausgangssignale sind vom Compact-RIO galvanisch getrennt. Der Erregerreferenzeingang sowie die Sinus- und Kosinusausgänge sind über Transformatoren getrennt. Der SYNC-Eingang ist digital über einen Optokoppler getrennt.
1.2Schnittstellen
Die Signale der Anwenderschnittstelle haben folgende Funktion. Jedes Signal hat einen positiven und einen negativen Anschluss.
- Erregerreferenzeingang:
- Eingangssignal vom zu prüfenden Umrichter
- Typischerweise wird ein Sinussignal von etwa 10 Vpp angelegt
- Sinus-/Kosinusausgang:
- Ausgangssignale der Simulation, eine amplitudenmodulierte Darstellung des Erregersignals. Die Modulation erfolgt per Software.
- Im RVDT-Modus wird das Ausgangssignal zwischen Sin+ und Cos+ abgegriffen (Sin- und Cos- müssen miteinander verbunden werden) -> Differenzausgangssignal:
- SYNC-Eingang (nur ResSi):
- Mit diesem Signal kann die Modulationsfrequenz der Sinus- und Kosinusausgänge mit einem Drehzahlsignal synchronisiert werden (im RVDT-Modus nicht verwendet).
- D. h., hier kann die Drehzahl (RPM) des Motors angelegt werden.
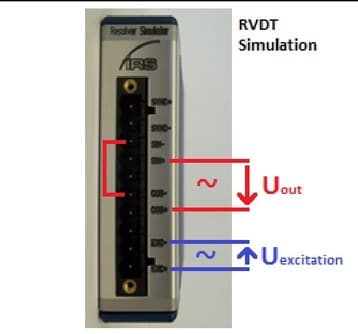
1.3Pinbelegung
Die folgende Tabelle zeigt die Pinbelegung des Frontsteckverbinders.
| Pin | Beschreibung |
|---|---|
| 0 | SYNC + |
| 1 | SYNC - |
| 2 | Sinusausgang - |
| 3 | Sinusausgang + |
| 4 | - |
| 5 | Kosinusausgang - |
| 6 | Kosinusausgang + |
| 7 | - |
| 8 | Erregerreferenzeingang - |
| 9 | Erregerreferenzeingang + |
Tabelle 4: Pinbelegung des Frontsteckverbinders
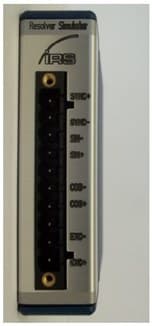
Eine Sinusschwingung am Eingang wird abhängig von der geforderten Drehrichtung und Motordrehzahl moduliert. Die modulierten Signale werden als gedämpfte Sinusschwingung und als gedämpfte (und phasenverschobene) Kosinusschwingung ausgegeben. Die Dämpfung lässt sich per Software konfigurieren.
Es ist auch möglich, einen statischen Rotorwinkel einzustellen.
Darüber hinaus steht ein Synchronisationseingang zur Verfügung, mit dem sich beispielsweise eine externe Frequenz messen lässt.
1.4Technische Daten
| Signal | Merkmal | Min | Typisch | Max | Einheit |
|---|---|---|---|---|---|
| Versorgungsspannung | Versorgungsspannung (wird vom cRIO-Chassis bereitgestellt, keine externe Spannung erforderlich) | 4,5 | 5,5 | V | |
| Versorgungsspannung | Stromaufnahme (wird vom cRIO-Chassis bereitgestellt) | 50 | mA | ||
| Erregerreferenzeingang | Spannungsbereich der Erregerreferenz | 20 | Vpp | ||
| Erregerreferenzeingang | Eingangswiderstand der Erregerreferenz (bei 10 kHz, induktiv) | 2000 | Ohm | ||
| Erregerreferenzeingang | Eingangsfrequenz der Erregerreferenz | 2 | 10 | 20 | kHz |
| SYNC-Eingang | Eingangsspannungsbereich SYNC (Spitzenspannung) | 5 | 50 | Vpeak | |
| SYNC-Eingang | Erkennungsschwelle SYNC-Eingang | 3 | V | ||
| SYNC-Eingang | Eingangsfrequenz SYNC | 1 | 200 | Hz | |
| SYNC-Eingang | Eingangsstrom SYNC (U > 3 V) | 2 | 7 | mA | |
| Sinus-/Kosinusausgang | Ausgangspegel Sinus/Kosinus (abhängig von den Softwareeinstellungen) | 0 | 20 | Vpp | |
| Sinus-/Kosinusausgang | Ausgangswiderstand (bei 2,5–10 kHz) | 5 | 7 | 20 | Ohm |
Tabelle 5: Technische Daten
1.5Beispiel-Signalverläufe (Resolver)
Die folgenden Screenshots veranschaulichen die Funktion (Kanal 1: Erregung, Kanal 2: Sinusausgang, Kanal 3: Kosinusausgang).


1.6Beispiel-Signalverläufe (RVDT)
Die folgenden Screenshots veranschaulichen die Funktion (Kanal 3: Erregung; Kanal M: Differenzausgangssignal; max. Winkel (Einstellung): 30°).


