Dieses Dokument beschreibt und spezifiziert das IRS-Messsystem für Lebensdauerprüfstände auf Basis des Single-Board-RIO von National Instruments.
Das Messsystem umfasst Module zur analogen Spannungsmessung, Digitalausgangs- und Relaismodule sowie Module für CAN- und serielle Kommunikation. Das Messsystem ist für den Einsatz in Lebensdauerprüfständen bestimmt, insbesondere für Steuergeräte aus dem Automobilbereich.
In den folgenden Kapiteln wird die Hardware des Messsystems sowohl allgemein als auch für jedes Funktionsmodul einzeln beschrieben. Außerdem werden die Softwarearchitektur und die API für den Zugriff auf die Hardware erläutert.
Mitgeltende Dokumente
| Nr. | Dokument | Datum | Bemerkung |
|---|---|---|---|
| 1 | CurrentConverter_8x_Datasheet_V1.0.pdf | 04.02.2013 | |
| 2 | LDSA_MesSy_Guide_HW_V_1_1.docx | 05.02.2013 |
Tabelle 3: Mitgeltende Dokumente
Abkürzungen
| Abkürzung | Bedeutung | Bemerkungen |
|---|---|---|
| LDSA | LebensDauerSimulationsAnlage | engl. lifetime tester |
| DUT | Device Under Test (Prüfling) | |
| UPS | Uninterruptable Power Supply (unterbrechungsfreie Stromversorgung) | |
| GUI | Generic User Interface (Benutzeroberfläche) | |
| MesSy | Measurement System (Messsystem) | |
| API | Application Programmer’s Interface (Programmierschnittstelle) | |
| TSC | TestStand Controller | Software zum Ausführen des Prüfablaufs in TestStand |
| COTS | Component Off-The-Shelf | Standardkomponente |
| FPGA | Field Programmable Gate Array | Programmierbarer Logikbaustein |
| RT | Real Time (Echtzeit) | Softwareteil im MesSy |
| GND | Ground (Masse) | Spannungspotenzial von 0 V |
Tabelle 4: Abkürzungen
HW-Beschreibung
1.1Blockschaltbild
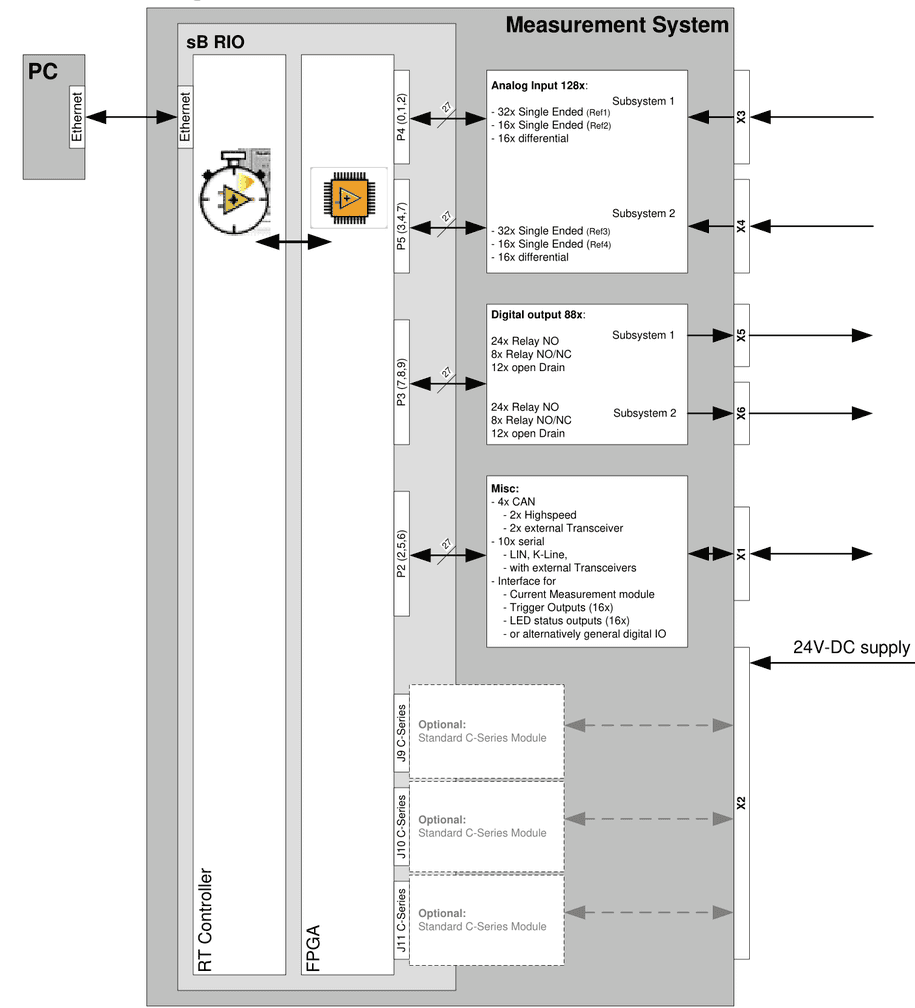
Das Messsystem umfasst Folgendes:
- NI Single-Board-RIO sbRIO-9602 (COTS von National Instruments) mit
- Prozessor mit Echtzeitsoftware (LabVIEW RT)
- FPGA für den Zugriff auf die anderen Platinen über digitale IOs und für die Datenverarbeitung (LabVIEW FPGA)
- 128x Analogeingänge in der folgenden Konfiguration, zweifach vorhanden:
- 32 Single-Ended-Kanäle (0…32 V / 14 Bit)
- 3 kS/s parallel / 1,2 MS/s Einzelkanal
- bezogen auf einen GND-Knoten
- 16 Single-Ended-Kanäle (0…32 V / 14 Bit)
- 6 kS/s parallel / 1,2 MS/s Einzelkanal
- bezogen auf einen zusätzlichen GND-Knoten
- 16 differenzielle Kanäle (±48 V / 14 Bit)
- 150 kS/s parallel / 1,2 MS/s Einzelkanal
- 32 Single-Ended-Kanäle (0…32 V / 14 Bit)
- 88x Digitalausgänge in der folgenden Konfiguration, zweifach vorhanden:
- 24 Relais, Schließer
- 8 Relais, Wechsler
- 10 FET-Ausgänge, bezogen auf System-GND
- 2 FET-Ausgänge, galvanisch getrennt für beliebigen GND-Bezug
- 4x CAN
- 2x High-Speed mit wählbarem Abschlusswiderstand (keiner, 120 Ohm, 60 Ohm)
- 2x ohne Transceiver, um in der Lastbox DUT-spezifische Transceiver für High-Speed, Low-Speed oder spezielles CAN (z. B. E-CAN für Lkw) zu realisieren
- 10x seriell
- ohne Transceiver, um in der Lastbox DUT-spezifische Transceiver für K-Line, LIN, … zu realisieren
- LVDS-Schnittstelle (3x Out, 2x In) für bis zu 6 kaskadierte Strommessmodule
- 16x Open-Collector-Ausgang zur Ansteuerung von Status-LEDs oder als Universalausgang
- 6x Digitaleingang zur Erfassung schneller digitaler Signale
- 16x digitale IOs zur Erfassung oder Erzeugung langsamer digitaler Signale
1.2Spannungsversorgung
Das Messsystem benötigt eine einzelne 24-V-DC-Versorgung bei einer Stromaufnahme von durchschnittlich ca. 700 mA, maximal 1500 mA.
1.3Interne Schnittstellen
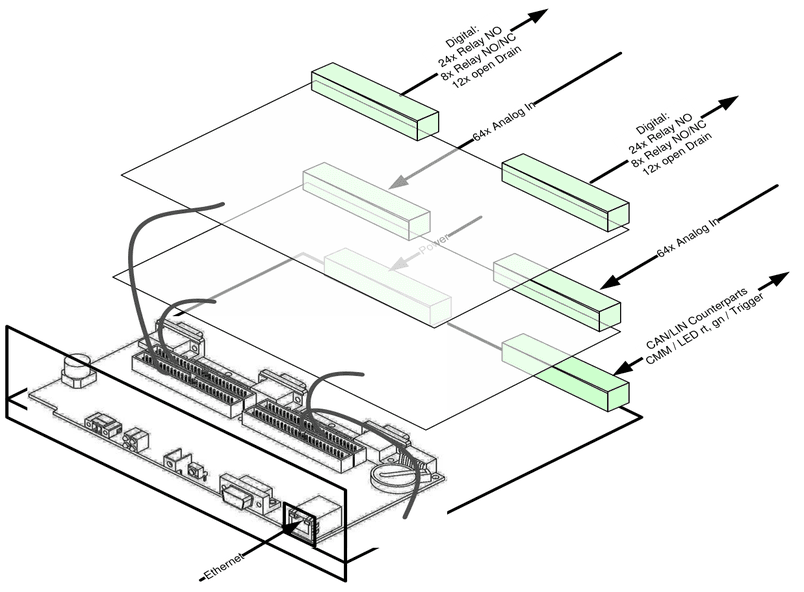
In der Standardkonfiguration besteht das Messsystem aus einem Aluminiumträger, der 4 Leiterplatten enthält. Diese sind:
- NI-Single-Board-RIO-Platine sbRIO-9602 (COTS von National Instruments)
- Basis- und Kommunikationsplatine (von IRS entwickelte Platine)
- Digitalausgangsplatine (von IRS entwickelte Platine)
- Analogeingangsplatine (von IRS entwickelte Platine)
Die folgende Abbildung zeigt die 4 Platinen im Inneren des Messsystems
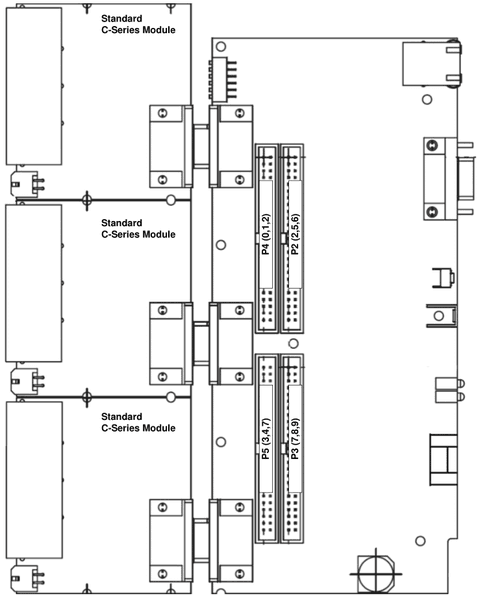
Die Platinen sind über Flachbandkabel mit den Steckleisten P2, P3, P4 und P5 des sbRIO verbunden. Zusätzlich können gemäß der folgenden Abbildung bis zu drei Compact-RIO-c-Series-Module angeschlossen werden.
Für den Zugriff auf die externen Signale der c-Series-Module können diese Signale auf einen freien 96-poligen Steckverbinder (DIN41612) auf der Basis- und Kommunikationsplatine geführt werden.
1.4Externe Schnittstellen
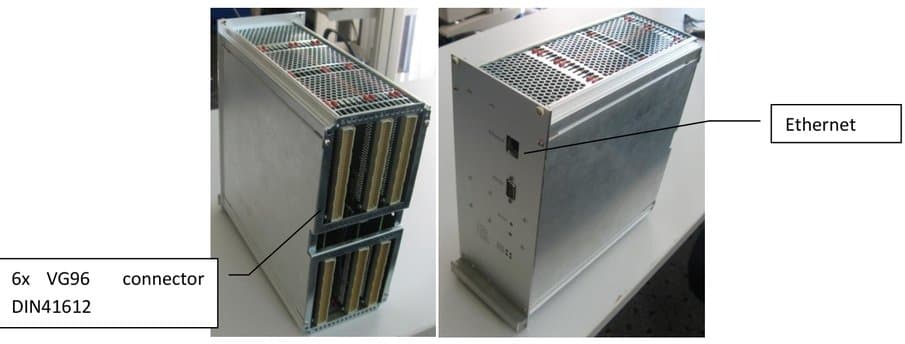
Alle externen Verbindungen zum Prüfling und zur Lastbox werden über 6x 96-polige VG-Steckverbinder (DIN41612) hergestellt. Der Träger kann also ohne weitere Verkabelung in die Lastbox gesteckt werden. Die Verbindung zur Kommunikation mit dem PC ist das einzige zusätzliche Kabel; es handelt sich um eine gewöhnliche Ethernet-Verbindung mit einem Standard-Ethernet-Kabel.
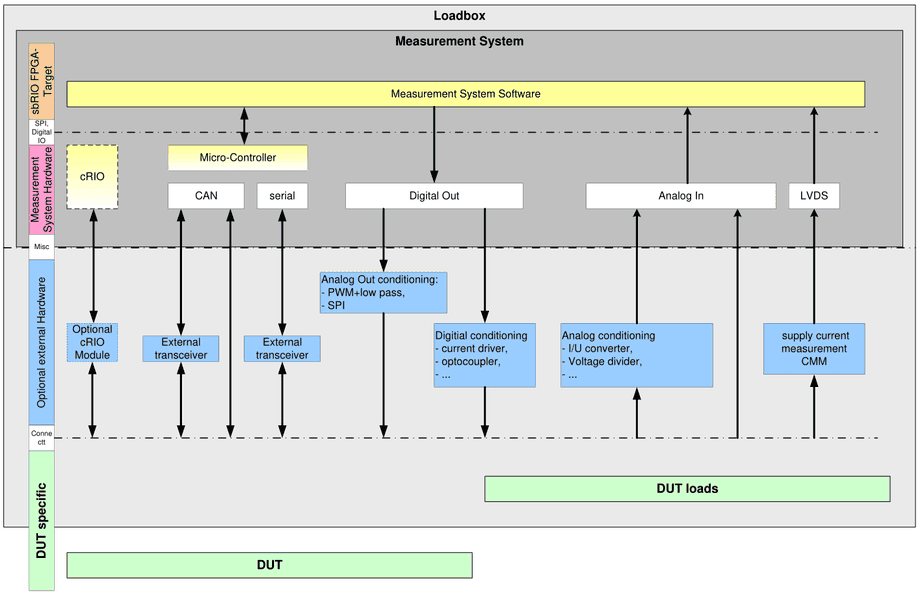
Das folgende Blockschaltbild zeigt einen typischen Aufbau des Messsystems in einem Lebensdauerprüfstand, in dem zusätzliche Signalkonditionierung für nicht standardmäßige Spannungsbereiche, Laststrommessungen, Analogausgänge und Kommunikations-Transceiver eingesetzt werden kann.
1.5Aufbau der Lastbox
Die folgende Abbildung zeigt die typische Anordnung des Messsystems in der Lastbox in der Seitenansicht:
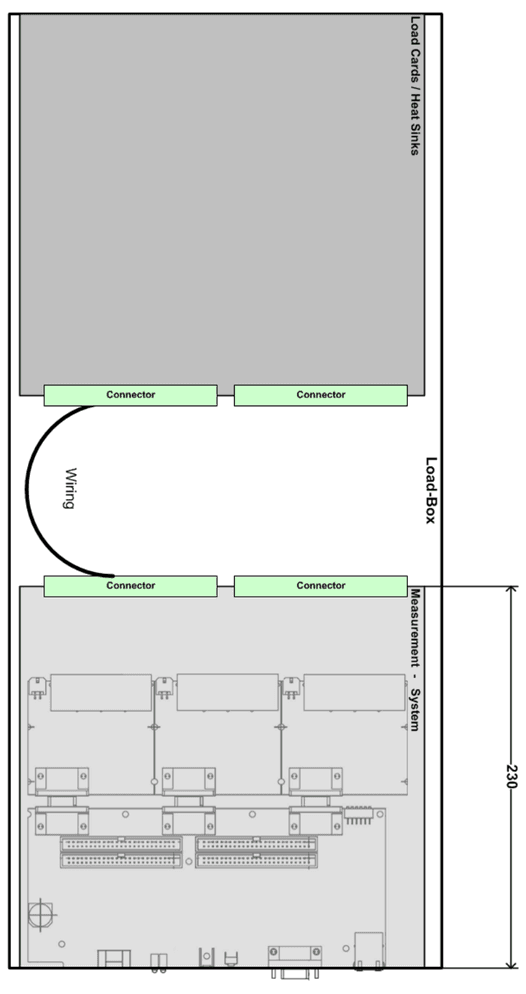
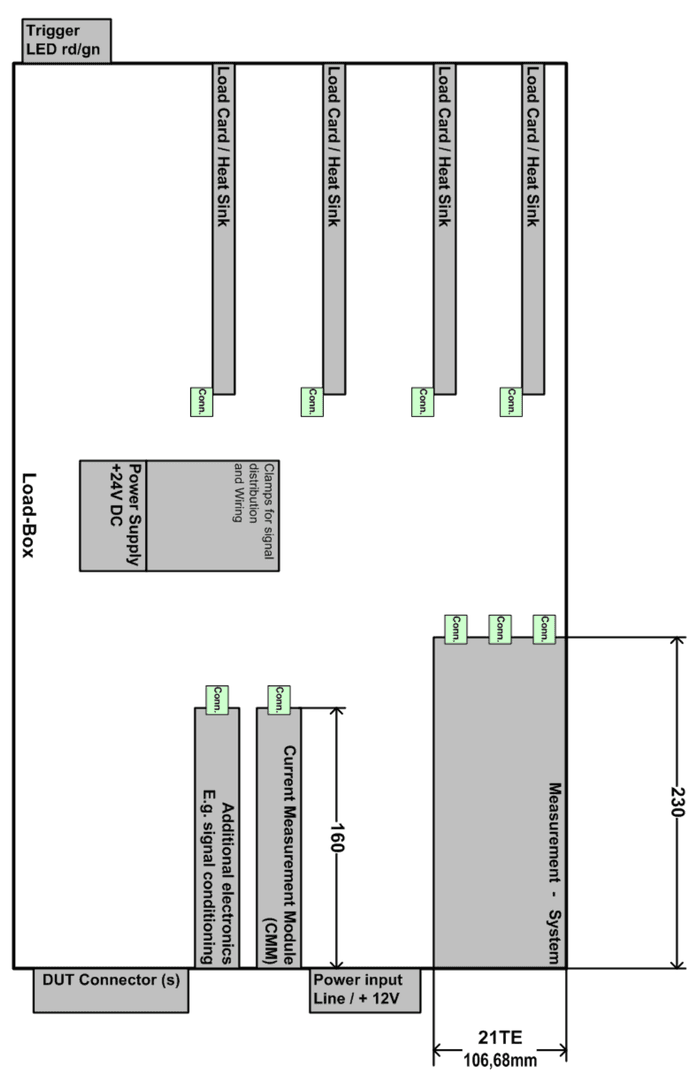
In der typischen Anwendung des Messsystems werden die Ersatz- und Originallasten des Prüflings im vorderen Bereich der Lastbox auf Kühlkörpern oder anderen Lastkarten montiert. Auf der Rückseite sollten das Messsystem mit zusätzlicher Elektronik wie dem Strommessmodul sowie die Steckverbinder zum Prüfling und zur Spannungsversorgung angeordnet werden.
Die folgende Abbildung zeigt die typische Anordnung des Messsystems in der Lastbox in der Draufsicht:
Die folgende Abbildung zeigt die typische Anordnung des Messsystems in der Lastbox in der Draufsicht:
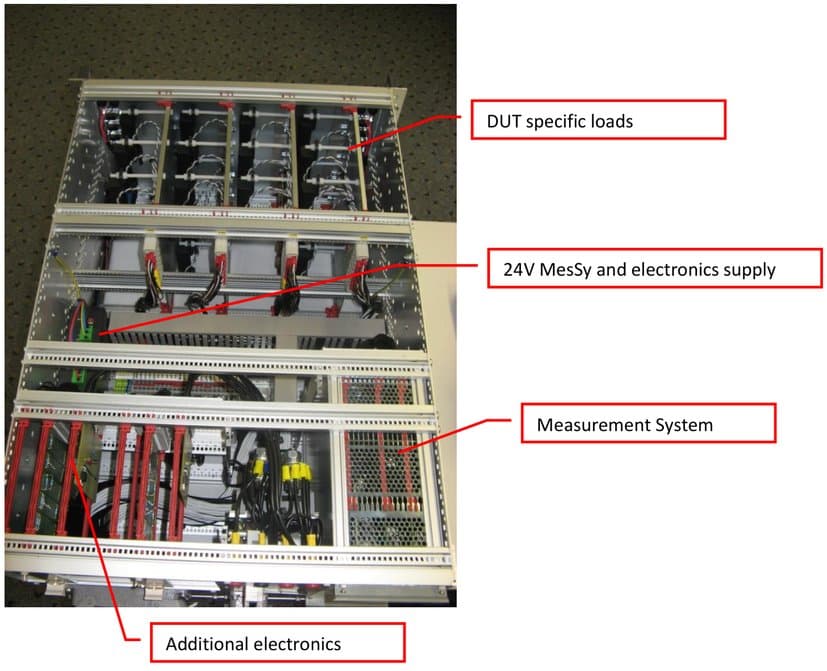
Wie in den folgenden Abbildungen dargestellt, kann das Messsystem in die DUT-spezifische Lastbox gesteckt werden
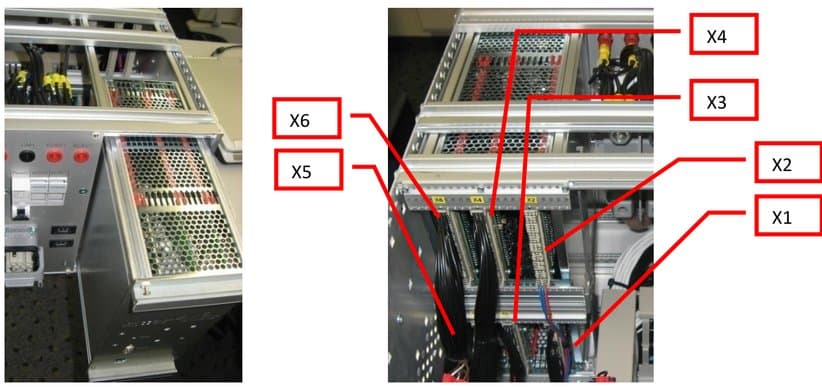
Die folgende Abbildung zeigt die Ausrichtung und die Abmessungen der VG-Steckverbinder; die richtige Position lässt sich durch Abzählen der „Löcher“ auf der Montageschiene ermitteln:
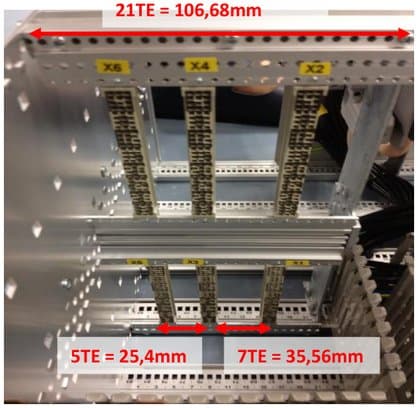
1.6GND-Konzept
Ein wichtiger Punkt beim Betrieb von Lebensdauerprüfständen ist das GND-Konzept. Das MesSy stellt ein System-GND bereit, auf das sich alle internen Signale und nahezu alle digitalen Benutzerkanäle beziehen. Für analoge Messungen stehen zusätzliche GND-Referenzeingänge zur Verfügung.
1.6.1Digitale GND-Bezüge
Nahezu alle digitalen Signale beziehen sich auf System-GND, das durch das 24-V-Netzteil festgelegt ist. Spannungsabfälle sind für digitale Signale meist weniger problematisch, sollten aber berücksichtigt werden.
Die folgende Abbildung zeigt das GND-Konzept des MesSy und seiner digitalen Kanäle:
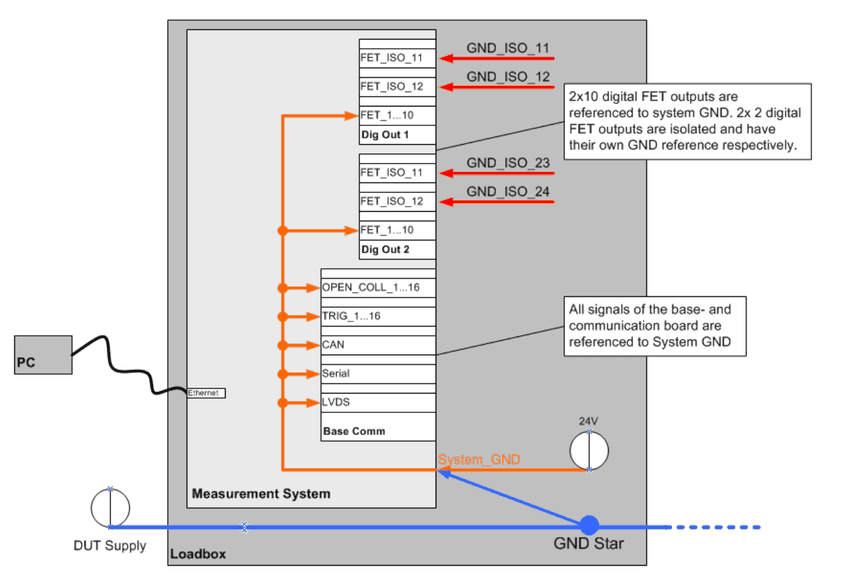
1.6.2Analoge GND-Bezüge für die Messung
Die GND-Bezüge für analoge Messungen sind ein wichtiger Punkt, da die Spannungen durch Spannungsabfälle am Kabelbaum variieren können. Deshalb können Analogeingänge auf unterschiedliche Spannungspegel bezogen werden. Diese Signalpegel können bis zu 2,7 V über dem System-GND des MesSy liegen, das durch das 24-V-Netzteil festgelegt ist.
Unterschiedliche Referenzeingänge können auch genutzt werden, um die Spannungsmessungen auf verschiedene Prüflinge oder auf verschiedene GND-Pins eines oder mehrerer Prüflinge zu beziehen.
Beachten Sie, dass die Referenzeingänge für differenzielle Eingänge nicht relevant sind, da jeder Kanal einen eigenen Bezug hat.
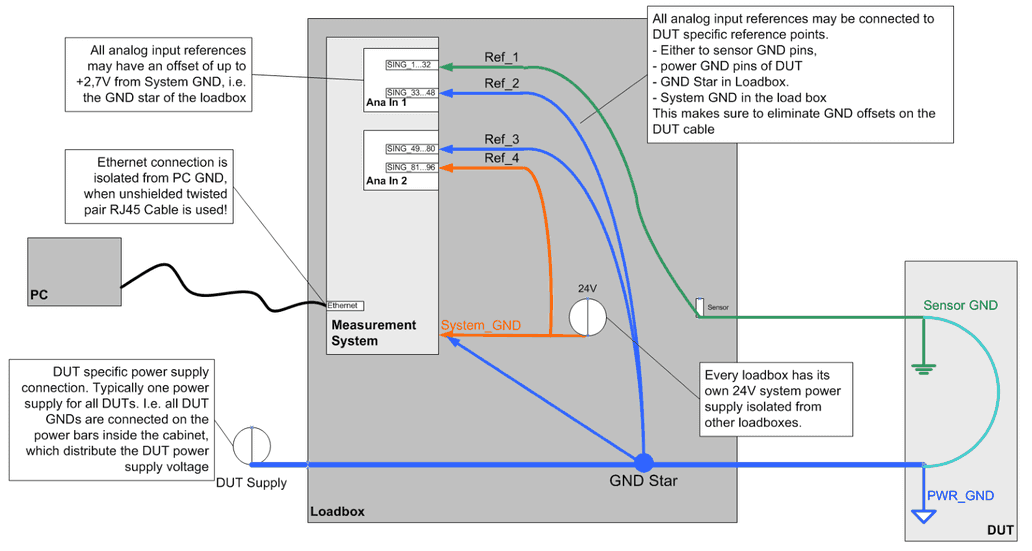
1.7Basis- und Kommunikationsplatine
Die Basis- und Kommunikationskarte wurde als Träger- und Kommunikationsplatine für das sbRIO entwickelt. Neben der Versorgung und den Befestigungsbohrungen für das sbRIO bietet sie
- insgesamt vier CAN-Kanäle mit Transceiver-Enable
- bis zu 10 serielle Schnittstellen mit Transceiver-Enable
- 16 Open-Collector-Ausgänge,
- 16 TTL- und CMOS-kompatible General-Purpose-IOs,
- drei LVDS-Ausgänge und zwei LVDS-Eingänge für die Kommunikation mit den Strommessmodulen
- eine I²C-Schnittstelle für externe Elektronikmodule.
- 3 Steckplätze für Erweiterungen mit NI-Compact-RIO-c-Series-Modulen
Zwei Mikrocontroller mit ARM-Cortex-M3-Kern stellen die CAN- und seriellen Schnittstellen bereit; beide sind identisch beschaltet und haben getrennte Kommunikationsbusse sowie getrennte Reset-Signale zum sbRIO. Tiefe FIFO-Puffer für Senden und Empfangen an jeder Schnittstelle stellen sicher, dass keine Daten verloren gehen, auch wenn alle Schnittstellen gleichzeitig stark ausgelastet sind.
1.7.1Blockschaltbild
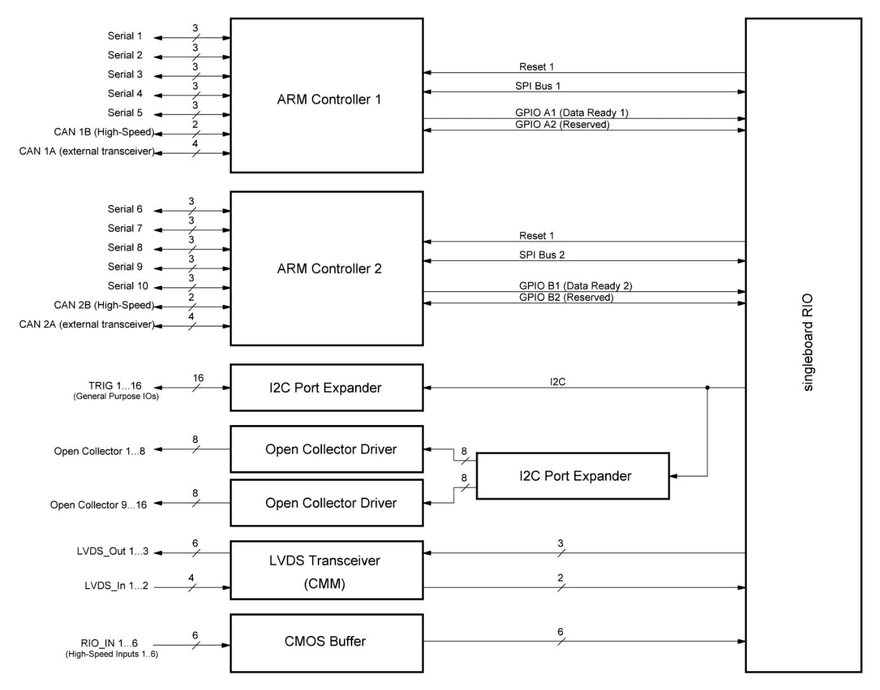
1.7.2Spezifikationen
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Versorgungsstrom einschließlich sbRIO bei 24 V (ohne zusätzliche c-Series-Module) | 160 | 240 | 300 | mA |
| Versorgungsspannung | 20 | 24 | 28 | VDC |
| Anzahl CAN-Kanäle | 4 | |||
| Anzahl serieller Schnittstellen | 10 | |||
| Anzahl Open-Collector-Ausgänge | 16 | |||
| Anzahl langsamer General-Purpose-IOs | 16 | |||
| Anzahl LVDS-Eingänge | 2 | |||
| Anzahl LVDS-Ausgänge | 3 | |||
| Anzahl schneller General-Purpose-Eingänge | 6 | |||
| Anzahl reservierter Mikrocontroller-Ports | 4 | |||
| Anzahl reservierter c-Series-Steckplätze | 3 |
CAN-Kommunikation
Für die CAN-Kommunikation stehen auf der Platine 4 CAN-Kanäle zur Verfügung, verteilt auf zwei Mikrocontroller. Je ein CAN-Kanal pro Controller ist als High-Speed-Kanal konfiguriert und bietet einen per Software konfigurierbaren Abschluss (offen/120 Ohm/60 Ohm) über Reed-Relais. Der andere Kanal muss extern an High- oder Low-Speed-Transceiver mit entsprechendem Abschluss angeschlossen werden.
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Unterstützte Baudraten | 125 | 1000 | kBit/s | |
| CAN-V2.0-High-Speed-Kanäle | 2 | |||
| Konfigurierbare Kanäle (High-/Low-Speed) | 2 | |||
| Kanäle mit konfigurierbarem Abschluss | 2 | |||
| Wählbarer Abschlusswiderstand | 60 | 120 | offen | Ohm |
Serielle und CAN-Kommunikationsleitungen mit externen Transceivern
Für jede der seriellen Schnittstellen sind drei Pins auf den VG-Steckverbinder geführt: RX, TX und Enable. Damit lassen sich extern Transceiver-ICs (RS232, LIN, K-Line, diskrete Pegelwandler) anschließen, die über das Enable-Signal deaktiviert werden können. Alle Signale der seriellen Schnittstellen und alle CAN-Signale für externe Transceiver erfüllen die folgende Spezifikation
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannung Low | -0,5 | 0,4 | V | |
| Eingangsspannung High | 2,4 | 3,3 | V | |
| Eingangsstrom -0,5 V < VIn < 3,3 V | -1 | +1 | µA | |
| Eingangswiderstand VIn > 3,3 V oder VIn < -0,5 V | 220 | Ohm | ||
| Max. Ausgangsstrom Low bei VLow < 0,5 V | 0 | 1 | mA | |
| Max. Ausgangsstrom High bei VHigh > 2,0 V | 0 | 1 | mA |
General-Purpose-IOs Trig 1…16
Über einen I2C-Portexpander stehen 16 General-Purpose-IOs zur Verfügung. Alle IOs sind mit Serienwiderständen von 220 Ohm geschützt. Der Interrupt-Pin des Portexpanders ist mit dem sbRIO verbunden, um schnell auf sich ändernde Eingänge reagieren zu können. Die General-Purpose-IOs werden über einen I²C-Portexpander bereitgestellt.
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannung Low | -0,5 | 1,5 | V | |
| Eingangsspannung High | 3,5 | 5,5 | V | |
| Eingangsstrom -0,5 V < VIn < 5,5 V | -1 | +1 | µA | |
| Eingangswiderstand VIn > 5,5 V oder VIn < -0,5 V | 220 | Ohm | ||
| Max. Ausgangsstrom Low bei VLow < 0,5 V | 0 | 8 | mA | |
| Max. Ausgangsstrom High bei VHigh > 4,0 V | 0 | 8 | mA |
Open-Collector-Ausgänge 1…16
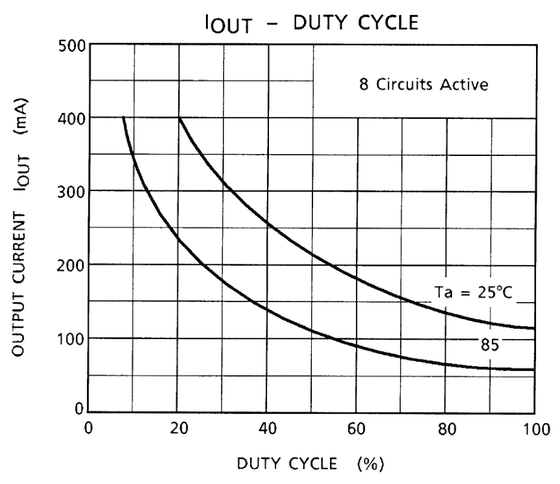
Die Open-Collector-Ausgänge können jeweils Ströme bis 400 mA aufnehmen, begrenzt durch die maximale Strombelastbarkeit der Kupferleiterbahnen.
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Kollektorstrom pro Kanal | 0 | 400 | mA | |
| Kollektorstrom für 8 Kanäle insgesamt | Siehe Abbildung unten |
Wird mehr als ein Pin pro Treiber-IC verwendet, sinkt der maximal zulässige Strom. Die folgende Abbildung zeigt die Derating-Kurve bei Nutzung aller Ausgänge: Bei 25 °C sind 125 mA pro Pin zulässig, bei 85 °C etwa 60 mA.
LVDS-Schnittstelle für CMM
Für die Anbindung von LVDS-Geräten wie dem Strommessmodul CMM_II stehen drei TX-Leitungen und zwei RX-Leitungen zur Verfügung. Die Kupferleiterbahnen sind mit einer differenziellen Impedanz von ca. 100 Ohm geführt, und die RX-Leitungen sind mit 100-Ohm-Widerständen abgeschlossen.
Die Kupferleiterbahnen haben eine Breite von 350 µm und eine Dicke von 35 µm. Bei epsilonr = 4,2 und einer Prepreg-Höhe von 475 µm beträgt der Wellenwiderstand einer einzelnen Leiterbahn etwa 80 Ohm. Ein differenziell geführtes Paar dieser Leiterbahnen mit einem Abstand von 150 µm hat eine differenzielle Impedanz von 103 Ohm.
| Parameter | Min. | Typ. | Max. | Einheit | |
|---|---|---|---|---|---|
| LVDS-Eingang | Spannungsbereich | -0,2 | 2,7 | V | |
| LVDS-Eingang | Abschluss | 100 | Ohm | ||
| LVDS-Eingang | Differenzieller Eingangsspannungsbereich | 100 | 350 | 600 | mV |
| LVDS-Eingang | Gleichtakt-Eingangsspannungsbereich | 0,3 | 1,2 | 2,2 | V |
| LVDS-Ausgang | Differenzieller Ausgangsspannungsbereich | 247 | 350 | 600 | mV |
| LVDS-Ausgang | Gleichtakt-Ausgangsspannungsbereich | 1,125 | 1,25 | 1,375 | V |
| Typische Baudrate der LVDS-Schnittstelle | 100 | 1250 | 20.000 | kBit/s |
Schnelle General-Purpose-Eingänge
Es stehen sechs TTL- und CMOS-kompatible Eingänge zur Verfügung, die mit einem High-Speed-CMOS-Puffer gepuffert sind und zur Erfassung schneller digitaler Signale verwendet werden können. Die 6 High-Speed-Eingänge sind mit einem Serienwiderstand von 1 kOhm und Doppel-Schottky-Dioden geschützt. Ein 100-kOhm-Pull-down-Widerstand sorgt für ein definiertes Potenzial, wenn die Eingänge offen bleiben. Es können Signale sowohl mit 3,3-V- als auch mit 5-V-Pegel angeschlossen werden.
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannung Low | -0,5 | 0,8 | V | |
| Eingangsspannung High | 2,0 | 5,5 | V | |
| Eingangsstrom -0,5 V < VIn < 5,5 V | -5 | +5 | µA | |
| Eingangswiderstand VIn > 5,5 V | 1 | kOhm | ||
| TTL-kompatibel | ja | |||
| CMOS-kompatibel | ja |
I²C-Schnittstelle
Über die I²C-Schnittstelle lassen sich zusätzliche externe Elektronikmodule ansteuern.
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannung Low | 0 | 0,8 | V | |
| Eingangsspannung High | 2,0 | 5 | V | |
| I²C-Senkenstrom (Ausgangsrichtung) | 24 | mA | ||
| I²C-Eingangsstrom (Eingangsrichtung) | 3 | mA |
C-Series-Module
An die drei Sub-D-Steckverbinder des sbRIO können drei C-Series-Module angeschlossen werden, um weitere Funktionen hinzuzufügen
Mikrocontroller-Flash-Schnittstelle
Diese Schnittstelle dient zum Flashen der Mikrocontroller im Selbsttestadapter. Sie ist nur für den IRS-internen Gebrauch bestimmt.
1.7.3Layout
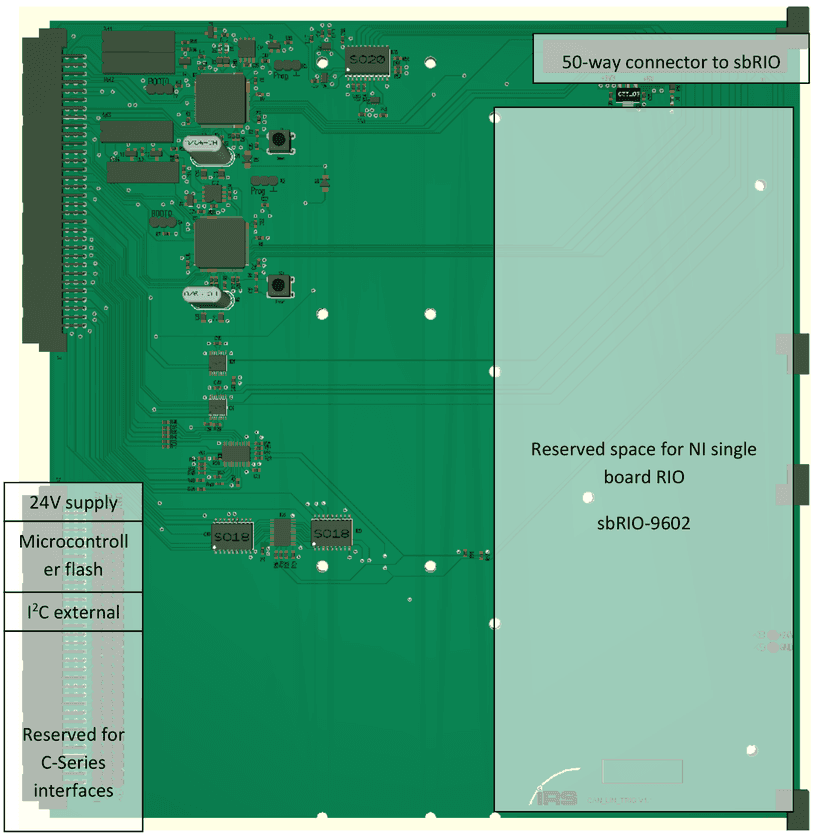
1.7.4Anschluss an das sbRIO
Die Kommunikationsplatine ist über einen 50-poligen Steckverbinder mit der Steckleiste P2 des sbRIO verbunden. Die Pinbelegung ist wie folgt.
| Pinnummer P2 | Name | Beschreibung |
|---|---|---|
| 1 | GND | |
| 2 | SDA | I²C-Bus Daten (Portexpander) |
| 3 | SCL | I²C-Bus Takt (Portexpander) |
| 4 | RX1 | LVDS RX1 (Schnittstelle zum CMM) |
| 5 | RX2 | LVDS RX1 (Schnittstelle zum CMM) |
| 6 | +5V | |
| 7 | TX2 | LVDS TX2 (Schnittstelle zum CMM) |
| 8 | GND | |
| 9 | TX1 | LVDS TX1 (Schnittstelle zum CMM) |
| 10 | +5V | |
| 11 | TX3 | LVDS TX3 (Schnittstelle zum CMM) |
| 12 | GND | |
| 13 | SPI CS (2) | SPI-Bus Chip Select (Mikrocontroller 2) |
| 14 | GND | |
| 15 | SPI CLK (2) | SPI-Bus Takt (Mikrocontroller 2) |
| 16 | GND | |
| 17 | SPI MISO (2) | SPI-Bus MISO (Mikrocontroller 2) |
| 18 | GND | |
| 19 | SPI MOSI (2) | SPI-Bus MOSI (Mikrocontroller 2) |
| 20 | GND | |
| 21 | EXT_I2C_SDA | SDA für externes I2C |
| 22 | GPIO_2_1 | GPIO-Pin-Verbindung zu Mikrocontroller 2 |
| 23 | RIO HIGH-SPEED IN 1 | Gepufferter High-Speed-Eingang |
| 24 | GND | |
| 25 | RIO HIGH-SPEED IN 2 | Gepufferter High-Speed-Eingang |
| 26 | GND | |
| 27 | RIO HIGH-SPEED IN 3 | Gepufferter High-Speed-Eingang |
| 28 | GND | |
| 29 | RIO HIGH-SPEED IN 4 | Gepufferter High-Speed-Eingang |
| 30 | GND | |
| 31 | RIO HIGH-SPEED IN 5 | Gepufferter High-Speed-Eingang |
| 32 | GND | |
| 33 | RIO HIGH-SPEED IN 6 | Gepufferter High-Speed-Eingang |
| 34 | GND | |
| 35 | SPI CS (1) | SPI-Bus Chip Select (Mikrocontroller 1) |
| 36 | GND | |
| 37 | SPI CLK (1) | SPI-Bus Takt (Mikrocontroller 1) |
| 38 | GND | |
| 39 | SPI MISO (1) | SPI-Bus MISO (Mikrocontroller 1) |
| 40 | GND | |
| 41 | SPI MOSI (1) | SPI-Bus MOSI (Mikrocontroller 1) |
| 42 | GND | |
| 43 | GPIO_1_1 | GPIO-Pin-Verbindung zu Mikrocontroller 1 |
| 44 | GND | |
| 45 | EXT_I2C_SCL | SCL für externes I2C |
| 46 | GND | |
| 47 | PRG_RST_1 | Reset Mikrocontroller 1 |
| 48 | GND | |
| 49 | PRG_RST_2 | Reset Mikrocontroller 2 |
| 50 | GND |
1.7.5Pinbelegung VG-Steckverbinder X1 (externe Signale)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| a1 | OPEN_COLL_16 | b1 | OPEN_COLL_15 | c1 | OPEN_COLL_14 |
| a2 | OPEN_COLL_13 | b2 | OPEN_COLL_12 | c2 | OPEN_COLL_11 |
| a3 | OPEN_COLL_10 | b3 | OPEN_COLL_09 | c3 | OPEN_COLL_08 |
| a4 | OPEN_COLL_07 | b4 | OPEN_COLL_06 | c4 | OPEN_COLL_05 |
| a5 | OPEN_COLL_04 | b5 | OPEN_COLL_03 | c5 | OPEN_COLL_02 |
| a6 | OPEN_COLL_01 | b6 | RIO_IN_05 | c6 | n.c. |
| a7 | Trig_16 | b7 | Trig_15 | c7 | Trig_14 |
| a8 | Trig_13 | b8 | Trig_12 | c8 | Trig_11 |
| a9 | Trig_10 | b9 | Trig_09 | c9 | Trig_08 |
| a10 | Trig_07 | b10 | Trig_06 | c10 | Trig_05 |
| a11 | Trig_04 | b11 | Trig_03 | c11 | Trig_02 |
| a12 | Trig_01 | b12 | LVDS_IN1- | c12 | LVDS_IN1+ |
| a13 | RIO_IN_01 | b13 | LVDS_IN2- | c13 | LVDS_IN2+ |
| a14 | RIO_IN_02 | b14 | LVDS_OUT1+ | c14 | LVDS_OUT1- |
| a15 | RIO_IN_03 | b15 | LVDS_OUT2+ | c15 | LVDS_OUT2- |
| a16 | RIO_IN_04 | b16 | LVDS_OUT3+ | c16 | LVDS_OUT3- |
| a17 | Serial_EN_10 | b17 | Serial_EN_09 | c17 | Serial_EN_08 |
| a18 | Serial_EN_07 | b18 | Serial_EN_06 | c18 | Serial_RX_09 |
| a19 | Serial_TX_08 | b19 | Serial_RX_08 | c19 | Serial_TX_09 |
| a20 | Serial_TX_06 | b20 | Serial_TX_07 | c20 | Serial_RX_07 |
| a21 | Serial_RX_06 | b21 | GPIO_2_4 | c21 | GPIO_2_3 |
| a22 | CAN_STDBY_2A | b22 | RIO_IN_06 | c22 | n.c. |
| a23 | CAN_ENABLE_2A | b23 | CAN_H_2B | c23 | CAN_L_2B |
| a24 | Serial_EN_05 | b24 | CAN_TX_2A | c24 | CAN_RX_2A |
| a25 | Serial_EN_02 | b25 | Serial_EN_03 | c25 | Serial_EN_04 |
| a26 | Serial_TX_05 | b26 | Serial_RX_05 | c26 | Serial_EN_01 |
| a27 | Serial_RX_03 | b27 | Serial_TX_04 | c27 | Serial_RX_04 |
| a28 | Serial_TX_02 | b28 | Serial_RX_02 | c28 | Serial_TX_03 |
| a29 | GPIO1_4 | b29 | Serial_TX_01 | c29 | Serial_RX_01 |
| a30 | Serial_RX_10 | b30 | Serial_TX_10 | c30 | GPIO_1_3 |
| a31 | CAN_H_1B | b31 | CAN_TX_1A | c31 | CAN_STDBY_1A |
| a32 | CAN_L_1B | b32 | CAN_RX_1A | c32 | CAN_ENABLE_1A |
1.7.6Pinbelegung VG-Steckverbinder X2 (Spannungsversorgung, Mikrocontroller-Flashing, reserviert)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| B23 | SCL_Ext | C23 | SDA_Ext | ||
| C24 | µC1_Boot | ||||
| C25 | µC1_PRG_RST | ||||
| C26 | µC1_RxD | ||||
| C27 | µC1_TxD | ||||
| C28 | µC2_Boot | ||||
| C29 | µC2_PRG_RST | ||||
| C30 | µC2_RxD | ||||
| C31 | µC2_TxD | ||||
| a32 | +24V | B32 | GND | C32 | GND |
Die Pins C24 bis C31 dienen zum Flashen der Mikrocontroller. Dieser Vorgang wird nur bei IRS durchgeführt. Schließen Sie an diese Pins keine Signale an.
Die Pins B23 und C23 dienen zum Anschluss zusätzlicher externer Module über I²C. Zur Verwendung der I²C-Schnittstelle siehe Kapitel 4.5.
Der Rest des zweiten VG-Steckverbinders X2 ist nahezu vollständig für künftige Verwendung reserviert, insbesondere für die Verdrahtung zusätzlicher C-Series-Module, die über drei SUB-D-Steckverbinder an das RIO angeschlossen werden und deren Eingänge auf den VG-Steckverbinder verdrahtet werden können. Zu diesem Zweck sind alle Pins des VG-Steckverbinders auf drei 32-polige Steckleisten geführt.
1.7.7Zuordnung der Kommunikationsleitungen
Beachten Sie, dass es zwei Mikrocontroller gibt, die jeweils 2 CAN-Schnittstellen und 5 serielle Schnittstellen bedienen. Die Kommunikationsleitungen sind den beiden Mikrocontrollern gemäß der folgenden Tabelle zugeordnet:
| µC1 | µC2 |
|---|---|
| CAN_1A | CAN_2A |
| CAN_1B | CAN_2B |
| Serial_01 | Serial_06 |
| Serial_02 | Serial_07 |
| Serial_03 | Serial_08 |
| Serial_04 | Serial_09 |
| Serial_05 | Serial_10 |
1.7.8CMM-Anschluss
Informationen zum Anschluss des CMM finden Sie in Kapitel 4.1.
1.8Analogeingangsplatine 128x
Die Analogeingangsplatine bietet 128 Analogkanäle, aufgeteilt in zwei identische Subsysteme mit je 64 Kanälen und den folgenden Eigenschaften:
- 32 Single-Ended-Kanäle (externe Referenzspannung 1), 0...32 V bei 3 kS/s gleichzeitig
- 16 Single-Ended-Kanäle (externe Referenzspannung 2), 0...32 V bei 6 kS/s gleichzeitig
- 16 differenzielle Kanäle, unterteilt in gleichzeitig abgetastete Gruppen von je 8 Kanälen, -48...48 V bei 150 kS/s parallel.
Um die Eingangsströme möglichst gering zu halten, wurde am Eingang der Single-Ended-Kanäle kein Spannungsteiler vorgesehen. Da das Signal direkt am nichtinvertierenden Eingang des Eingangsverstärkers anliegt, wird eine sehr hohe Eingangsimpedanz erreicht. Beachten Sie, dass dieser offene Eingang die Verstärker zur oberen Versorgungsschiene driften lässt, wenn keine Eingangsspannung angeschlossen ist. In diesem Fall liefern die ADCs nur Einsen (0x3FFF).
Ein EEPROM-Speicher ist vorhanden, in dem Kalibrierdaten, Kalibrierwerte, eine ID, die Hardwarerevision und technische Details (z. B. Dämpfung / Verstärkung jedes Kanals) gespeichert werden können.
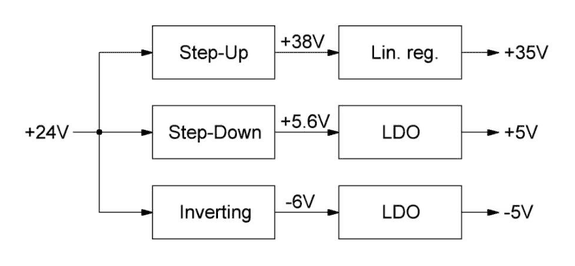
Die Analogeingangsplatine wird wie das gesamte Messsystem aus einer einzelnen 24-V-DC-Versorgung gespeist. Ein Schaltnetzteil zwischen den analogen Mess-Subsystemen erzeugt positive und negative Spannungen, die mit LDOs linear geregelt werden, um saubere Versorgungsschienen bereitzustellen. Die folgende Abbildung zeigt die Spannungsversorgungseinheit der Analogeingangsplatine.
Ein Softstart / Power-Sequencing ist vorhanden, um den Einschaltstrom in dem Moment zu verringern, in dem die Spannungsversorgung angeschlossen wird.
Wie im folgenden Funktionsblockschaltbild dargestellt, werden die Kanäle auf ADCs mit je zwei Kanälen gemultiplext. 32 Single-Ended-Kanäle werden von einem 32:1-Multiplexer mit den Adressleitungen ADR1_0 bis ADR1_4 verarbeitet, die übrigen 16 Single-Ended-Kanäle von einem 16:1-Multiplexer mit den Adressleitungen ADR2_0 bis ADR2_3, und die differenziellen Kanäle werden über zwei 8:1-Multiplexer mit gemeinsamen Adressleitungen ADR3_0 bis ADR3_2 geschaltet.
Alle Adressleitungen sind mit High-Speed-CMOS-Puffern gepuffert, um die Last für die Ausgangstreiber des FPGA zu verringern und saubere Signale auf der Leiterplatte bereitzustellen.
1.8.1Blockschaltbild
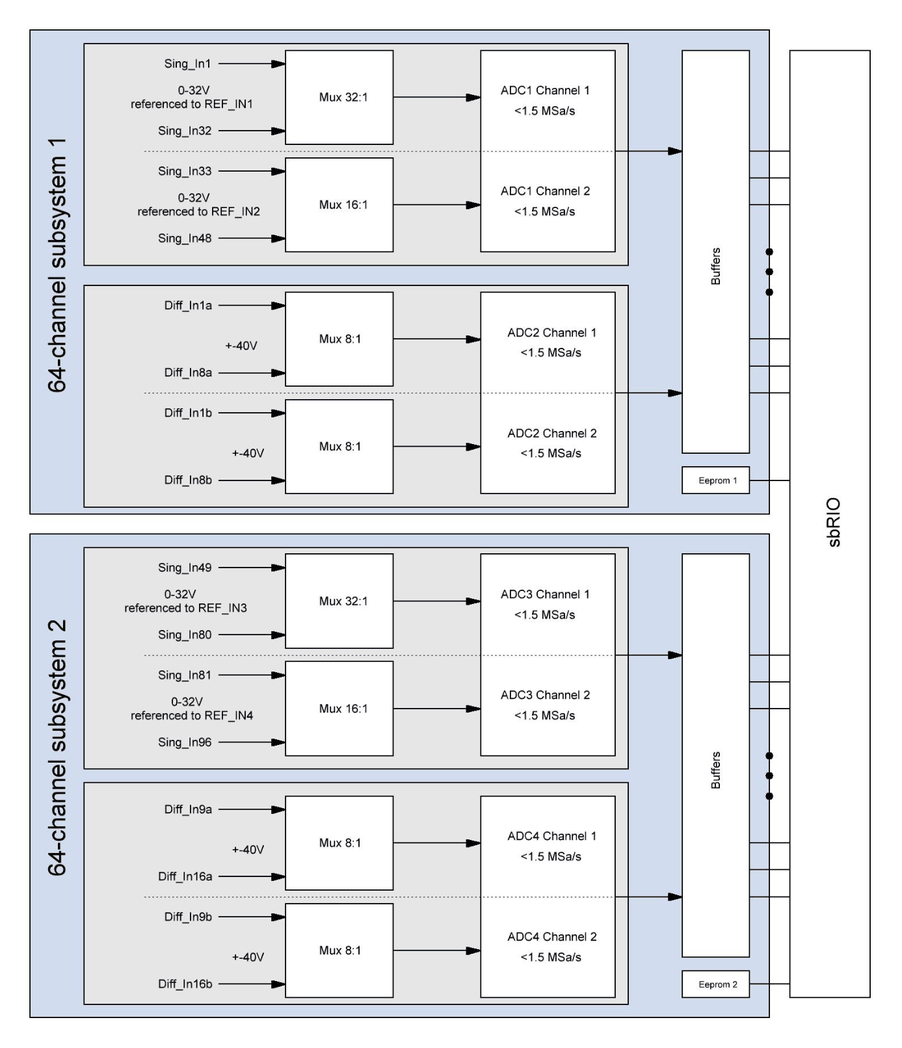
1.8.2Spezifikationen
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Versorgungsstrom bei 24 V | 400 | 440 | 500 | mA |
| Versorgungsspannung | 22 | 24 | 26 | VDC |
| Gesamtzahl der Kanäle | 128 | |||
| Anzahl Single-Ended-Kanäle | 96 | |||
| Anzahl differenzieller Kanäle | 32 |
Alle Eingänge werden mit einer Auflösung von 14 Bit gewandelt.
Die Single-Ended-Eingänge können jeweils mit einer Rate von 3 kSa/s (Kanäle 1–32 und 65–80) / 6 kSa/s (Kanäle 33–48 und 81 bis 96) abgetastet werden, die differenziellen Eingänge mit mehr als 150 kS/s.
Wird nur ein Kanal gemessen, sind Abtastraten von bis zu 1,2 MSa/s (eventuell 1,5 MSa) erreichbar.
Die differenziellen Eingänge sind frequenzkompensiert, um Signalverläufe genau wiederzugeben.
Spezifikation der Single-Ended-Kanäle
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannungsbereich (bezogen auf GND) | 0 | 32 | V | |
| Maximale Abtastrate (ein Kanal) | 1,2 | MSa/s | ||
| Maximale Abtastrate (Kanal 1–32, 49…80) | 3 | kSa/s | ||
| Maximale Abtastrate (Kanal 33–48, 81..96) | 6 | kSa/s | ||
| Spannungsbereich des Referenzeingangs gegenüber GND | -0,7 | 2,7 | V | |
| 3-dB-Bandbreite | 700 | kHz | ||
| Auflösung | 14 | Bit | ||
| Genauigkeit (nicht kalibriert) | 1,0 | 2,0 | % vom Messbereichsendwert | |
| Genauigkeit (nach Kalibrierung) bei 5…30 V | 0,1 | 0,3 | % vom Messwert | |
| Eingangsstrom bei 0 … 35 V (Strom fließt aus dem Verstärker heraus!) | 100 | 700 | nA | |
| Eingangswiderstand bei < 0 V oder > 35 V | 10 | kOhm |
Spezifikation der differenziellen Kanäle
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Eingangsspannungsbereich (differenziell) | -48 | 48 | V | |
| Eingangsspannungsbereich (Gleichtakt) | -60 | 60 | V | |
| Maximale Abtastrate (ein Kanal) | 1,2 | MSa/s | ||
| Maximale Abtastrate (alle diff. gleichzeitig) | 150 | kSa/s | ||
| 3-dB-Bandbreite | 1500 | kHz | ||
| Auflösung | 14 | Bit | ||
| Genauigkeit (nicht kalibriert) | 2,0 | 4,0 | % vom Messbereichsendwert | |
| Genauigkeit (nach Kalibrierung) bei ±5…48 V | 0,6 | 1,0 | % vom Messwert | |
| Eingangswiderstand (positiver oder negativer Eingang gegen GND) | 400 | kOhm | ||
| Eingangswiderstand (positiver und negativer Eingang differenziell) | 780 | kOhm |
1.8.3Layout
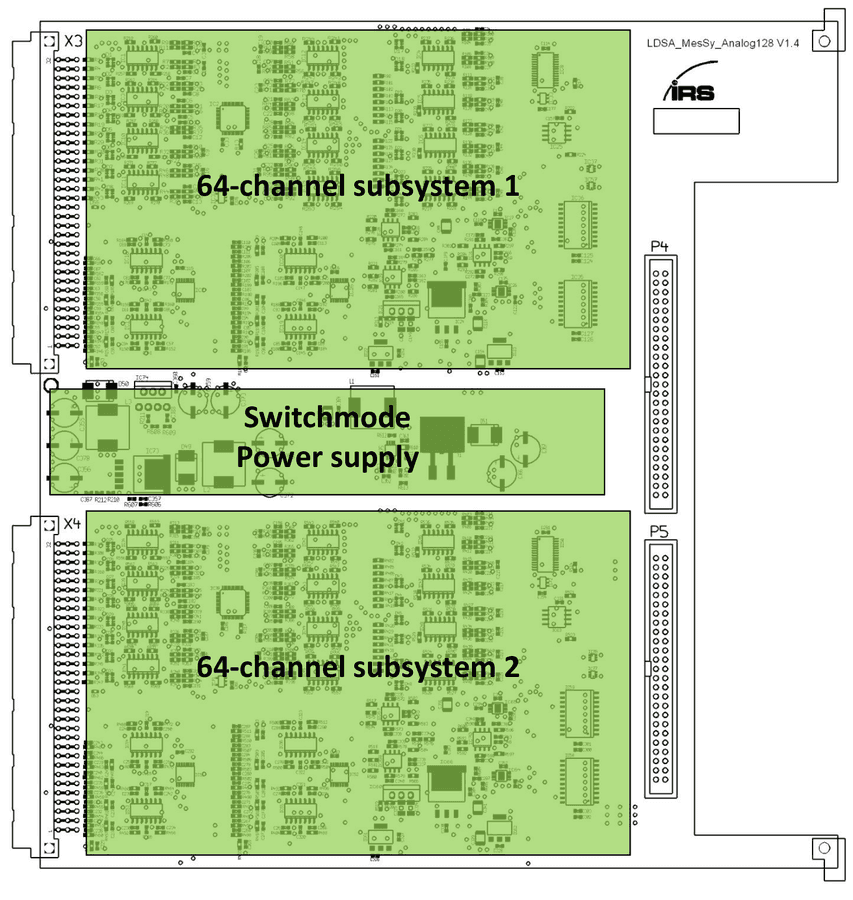
1.8.4Anschluss an das sbRIO
Die Karte ist über zwei 50-polige Steckverbinder mit P4 und P5 des sbRIO verbunden, jeweils mit der folgenden Pinbelegung
| Pinnummer P4 / P5 | Name | Beschreibung |
|---|---|---|
| 1…7 | n.c. | nicht verwendet |
| 8 | GND | |
| 9 | ||
| 10 | ||
| 11 | SCL | Serieller Takt des On-Board-EEPROM |
| 12 | ||
| 13 | SDA | Serielle Daten des On-Board-EEPROM |
| 14 | GND | |
| 15 | SDO2 | Serielle Daten von ADC2 |
| 16 | ||
| 17 | SDO | Serielle Daten von ADC1 |
| 18 | GND | |
| 19 | ||
| 20 | GND | |
| 21 | Conv | Startsignal der Wandlung für die ADCs |
| 22 | ||
| 23 | SCK | Serieller Takt für die ADCs |
| 24 | ||
| 25 | ||
| 26 | ||
| 27 | Adr2_0 | Adressleitung 1 des 16:1-Multiplexers |
| 28 | ||
| 29 | Adr2_1 | Adressleitung 2 des 16:1-Multiplexers |
| 30 | ||
| 31 | Adr2_2 | Adressleitung 3 des 16:1-Multiplexers |
| 32 | ||
| 33 | Adr2_3 | Adressleitung 4 des 16:1-Multiplexers |
| 34 | ||
| 35 | Adr1_4 | Adressleitung 5 des 32:1-Multiplexers |
| 36 | ||
| 37 | Adr1_3 | Adressleitung 4 des 32:1-Multiplexers |
| 38 | ||
| 39 | Adr1_2 | Adressleitung 3 des 32:1-Multiplexers |
| 40 | ||
| 41 | Adr1_1 | Adressleitung 2 des 32:1-Multiplexers |
| 42 | ||
| 43 | Adr1_0 | Adressleitung 1 des 32:1-Multiplexers |
| 44 | ||
| 45 | Adr3_2 | Adressleitung 3 der 8:1-Multiplexer |
| 46 | GND | |
| 47 | Adr3_1 | Adressleitung 2 der 8:1-Multiplexer |
| 48 | ||
| 49 | Adr3_0 | Adressleitung 1 der 8:1-Multiplexer |
| 50 | GND |
1.8.5Pinbelegung VG-Steckverbinder X3 (externe Signale Analog-Subsystem 1)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| a1 | Diff_In_3b+ | b1 | Diff_In_6a+ | c1 | Diff_In_1a+ |
| a2 | Diff_In_3b- | b2 | Diff_In_6a- | c2 | Diff_In_1a- |
| a3 | Diff_In_4b+ | b3 | Diff_In_7a+ | c3 | Diff_In_2a+ |
| a4 | Diff_In_4b- | b4 | Diff_In_7a- | c4 | Diff_In_2a- |
| a5 | Diff_In_5b+ | b5 | Diff_In_8a+ | c5 | Diff_In_3a+ |
| a6 | Diff_In_5b- | b6 | Diff_In_8a- | c6 | Diff_In_3a- |
| a7 | Diff_In_6b+ | b7 | Diff_In_1b+ | c7 | Diff_In_4a+ |
| a8 | Diff_In_6b- | b8 | Diff_In_1b- | c8 | Diff_In_4a- |
| a9 | Diff_In_7b+ | b9 | Diff_In_2b+ | c9 | Diff_In_5a+ |
| a10 | Diff_In_7b- | b10 | Diff_In_2b- | c10 | Diff_In_5a- |
| a11 | Diff_In_8b+ | b11 | GND | c11 | n.c. |
| a12 | Diff_In_8b- | b12 | GND | c12 | +24V |
| a13 | n.c. | b13 | n.c. | c13 | +24V |
| a14 | n.c. | b14 | n.c. | c14 | n.c. |
| a15 | REF_In_2 | b15 | n.c. | c15 | REF_In_1 |
| a16 | REF_In_2 | b16 | n.c. | c16 | REF_In_1 |
| a17 | Sing_In_48 | b17 | Sing_In_32 | c17 | Sing_In_16 |
| a18 | Sing_In_47 | b18 | Sing_In_31 | c18 | Sing_In_15 |
| a19 | Sing_In_46 | b19 | Sing_In_30 | c19 | Sing_In_14 |
| a20 | Sing_In_45 | b20 | Sing_In_29 | c20 | Sing_In_13 |
| a21 | Sing_In_44 | b21 | Sing_In_28 | c21 | Sing_In_12 |
| a22 | Sing_In_43 | b22 | Sing_In_27 | c22 | Sing_In_11 |
| a23 | Sing_In_42 | b23 | Sing_In_26 | c23 | Sing_In_10 |
| a24 | Sing_In_41 | b24 | Sing_In_25 | c24 | Sing_In_9 |
| a25 | Sing_In_40 | b25 | Sing_In_24 | c25 | Sing_In_8 |
| a26 | Sing_In_39 | b26 | Sing_In_23 | c26 | Sing_In_7 |
| a27 | Sing_In_38 | b27 | Sing_In_22 | c27 | Sing_In_6 |
| a28 | Sing_In_37 | b28 | Sing_In_21 | c28 | Sing_In_5 |
| a29 | Sing_In_36 | b29 | Sing_In_20 | c29 | Sing_In_4 |
| a30 | Sing_In_35 | b30 | Sing_In_19 | c30 | Sing_In_3 |
| a31 | Sing_In_34 | b31 | Sing_In_18 | c31 | Sing_In_2 |
| a32 | Sing_In_33 | b32 | Sing_In_17 | c32 | Sing_In_1 |
SING_In_1 bis SING_In_32 sind auf REF_In_1 bezogen, SING_In_33 bis SING_In_48 auf REF_In_2.
1.8.6Pinbelegung VG-Steckverbinder X4 (externe Signale Analog-Subsystem 2)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| a1 | Diff_In_11b+ | b1 | Diff_In_14a+ | c1 | Diff_In_9a+ |
| a2 | Diff_In_11b- | b2 | Diff_In_14a- | c2 | Diff_In_9a- |
| a3 | Diff_In_12b+ | b3 | Diff_In_15a+ | c3 | Diff_In_10a+ |
| a4 | Diff_In_12b- | b4 | Diff_In_15a- | c4 | Diff_In_10a- |
| a5 | Diff_In_13b+ | b5 | Diff_In_16a+ | c5 | Diff_In_11a+ |
| a6 | Diff_In_13b- | b6 | Diff_In_16a- | c6 | Diff_In_11a- |
| a7 | Diff_In_14b+ | b7 | Diff_In_9b+ | c7 | Diff_In_12a+ |
| a8 | Diff_In_14b- | b8 | Diff_In_9b- | c8 | Diff_In_12a- |
| a9 | Diff_In_15b+ | b9 | Diff_In_10b+ | c9 | Diff_In_13a+ |
| a10 | Diff_In_15b- | b10 | Diff_In_10b- | c10 | Diff_In_13a- |
| a11 | Diff_In_16b+ | b11 | GND | c11 | n.c. |
| a12 | Diff_In_16b- | b12 | GND | c12 | +24V |
| a13 | n.c. | b13 | n.c. | c13 | +24V |
| a14 | n.c. | b14 | n.c. | c14 | n.c. |
| a15 | REF_In_4 | b15 | n.c. | c15 | REF_In_3 |
| a16 | REF_In_4 | b16 | n.c. | c16 | REF_In_3 |
| a17 | Sing_In_96 | b17 | Sing_In_80 | c17 | Sing_In_64 |
| a18 | Sing_In_95 | b18 | Sing_In_79 | c18 | Sing_In_63 |
| a19 | Sing_In_94 | b19 | Sing_In_78 | c19 | Sing_In_62 |
| a20 | Sing_In_93 | b20 | Sing_In_77 | c20 | Sing_In_61 |
| a21 | Sing_In_92 | b21 | Sing_In_76 | c21 | Sing_In_60 |
| a22 | Sing_In_91 | b22 | Sing_In_75 | c22 | Sing_In_59 |
| a23 | Sing_In_90 | b23 | Sing_In_74 | c23 | Sing_In_58 |
| a24 | Sing_In_89 | b24 | Sing_In_73 | c24 | Sing_In_57 |
| a25 | Sing_In_88 | b25 | Sing_In_72 | c25 | Sing_In_56 |
| a26 | Sing_In_87 | b26 | Sing_In_71 | c26 | Sing_In_55 |
| a27 | Sing_In_86 | b27 | Sing_In_70 | c27 | Sing_In_54 |
| a28 | Sing_In_85 | b28 | Sing_In_69 | c28 | Sing_In_53 |
| a29 | Sing_In_84 | b29 | Sing_In_68 | c29 | Sing_In_52 |
| a30 | Sing_In_83 | b30 | Sing_In_67 | c30 | Sing_In_51 |
| a31 | Sing_In_82 | b31 | Sing_In_66 | c31 | Sing_In_50 |
| a32 | Sing_In_81 | b32 | Sing_In_65 | c32 | Sing_In_49 |
SING_In_1 bis SING_In_32 sind auf REF_In_1 bezogen, SING_In_33 bis SING_In_48 auf REF_In_2.
Die Referenzeingänge sind gegen Signale von mehr als 2,7 V über oder 0,2 V unter Masse geschützt, dieser Bereich darf jedoch nur kurzzeitig überschritten werden!
Die +24-V-Versorgung wird an die Pins C12 und C13 jedes VG-Steckverbinders angeschlossen.
1.8.7Genauigkeit der Analogeingänge
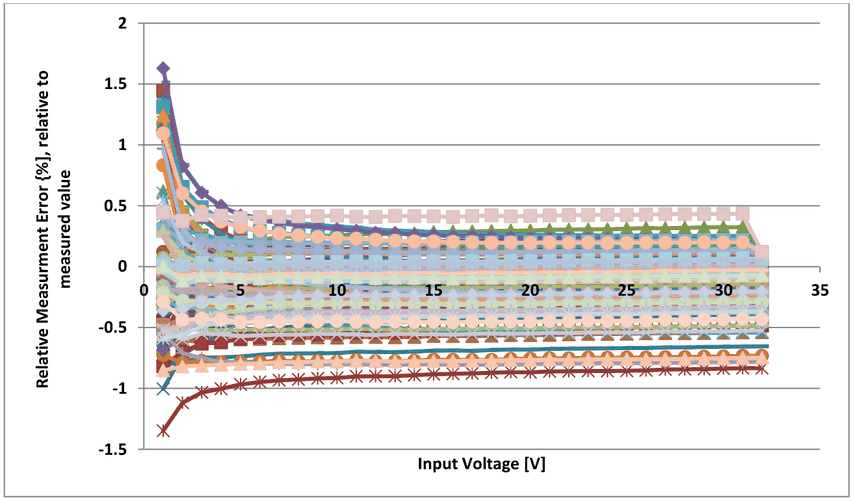
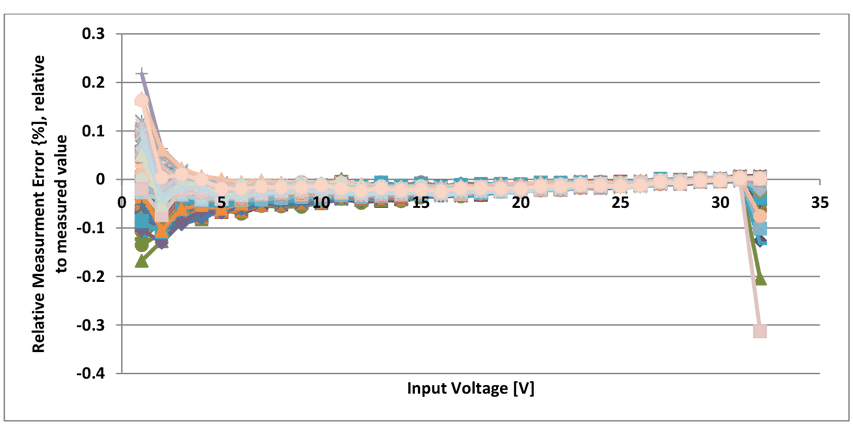
Für eine gute Genauigkeit muss eine Kalibrierung durchgeführt werden. Verstärkung und Offset jedes Kanals müssen nach dem Aufbau ermittelt werden. Die Werte für Verstärkung und Offset werden im EEPROM der Analogeingangsplatine gespeichert. Sie werden beim Start gelesen und bei jedem Auslesen eines Analogwerts verwendet.
Single-Ended-Kanäle
Die folgende Abbildung zeigt die typische Genauigkeit aller 96 Single-Ended-Kanäle im nicht kalibrierten Zustand
Die folgende Abbildung zeigt die typische Genauigkeit aller 96 Single-Ended-Kanäle nach der Kalibrierung
Differenzielle Kanäle
Die folgende Abbildung zeigt die typische Genauigkeit aller 32 differenziellen Kanäle im nicht kalibrierten Zustand.
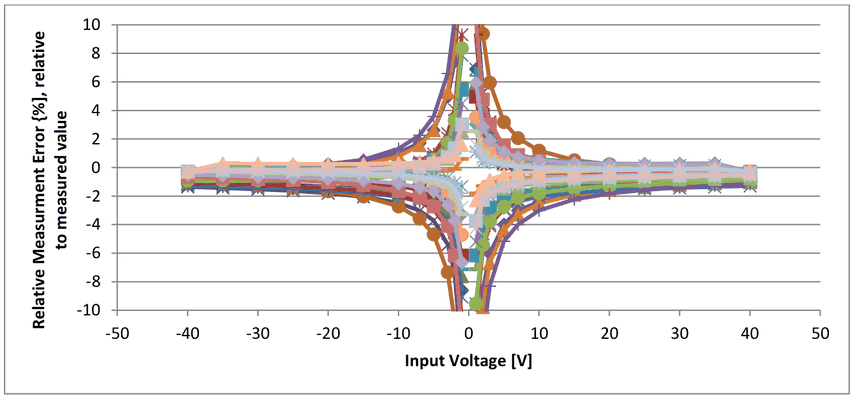
Die folgende Abbildung zeigt die typische Genauigkeit aller 32 differenziellen Kanäle nach der Kalibrierung
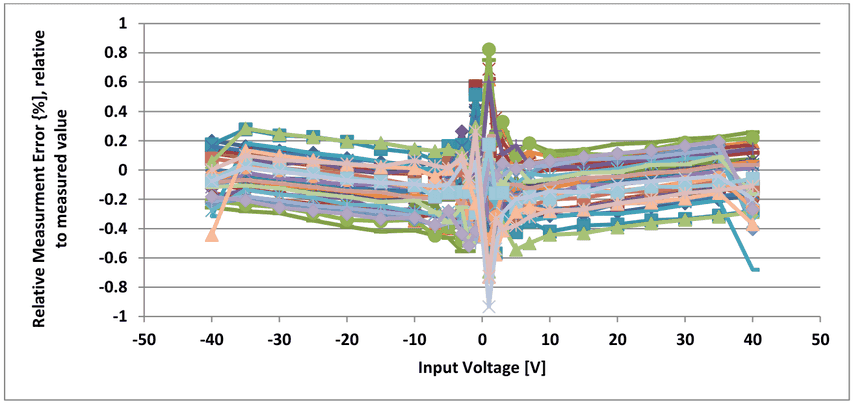
1.9Digitalausgangsplatine
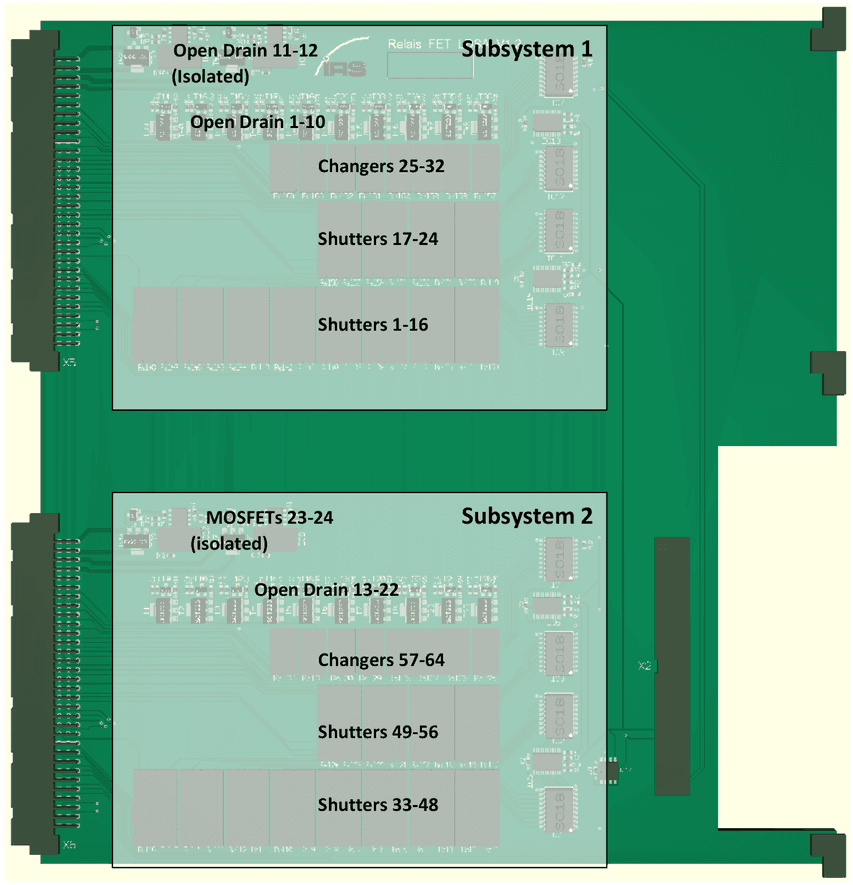
Die Digitalausgangskarte bietet 64 Relais und 24 MOSFETs für allgemeine Schaltaufgaben. Die Relais sind in 48 Schließer und 16 Wechsler aufgeteilt. Die MOSFETs sind als Open-Drain-Low-Side-Schalter beschaltet und können bis zu 60 V und 3 A schalten. Der VG-Steckverbinder ist jedoch nur für 2 A pro Pin spezifiziert, daher sollte ein Strom von 2 A nicht überschritten werden. Der Gesamtstrom aller 10 FETs, die gegen GND schalten, sollte unter 14 A bleiben.
4 der 24 Transistoren sind galvanisch von den übrigen (und voneinander) getrennt.
Die MOSFETs können jeweils direkt über I/O-Pins des sbRIO geschaltet werden: Eine logische 0 schaltet den MOSFET ein, eine logische 1 aus. Jeder MOSFET-Ausgang kann für schnelle Schaltanwendungen wie PWM verwendet werden.
Die Relais werden über I²C-Portexpander angesprochen. Alle Portexpander sind am selben I²C-Bus angeschlossen, haben aber unterschiedliche Adressen. Die Portexpander schalten die Relais mithilfe leistungsfähiger Treiber-ICs.
Die Karte Relais_FET_LDSA besteht aus zwei identischen Subsystemen. Der MOSFET-Teil und die Portexpander der Karte werden vom sbRIO versorgt; die Relais benötigen eine zusätzliche 24-V-Versorgung an den VG-Steckverbindern X5, X6.
1.9.1Blockschaltbild
Das folgende Funktionsblockschaltbild zeigt, wie jedes der Subsysteme (d. h. eine Hälfte des Gesamtsystems) arbeitet.
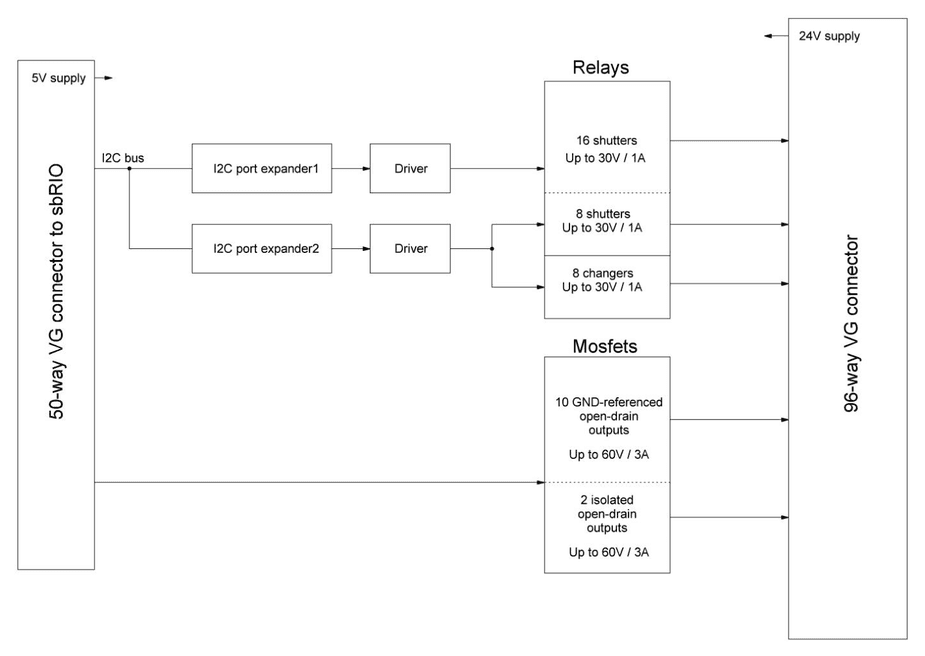
1.9.2Spezifikationen
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Versorgungsstrom bei 24 V, alle Relais offen | 4 | 7 | 20 | mA |
| Versorgungsstrom bei 24 V, alle Relais ein | 600 | 700 | 800 | mA |
| Versorgungsspannung | 22 | 24 | 26 | VDC |
| Anzahl Schließer-Relais | 48 | |||
| Anzahl Wechsler-Relais | 16 | |||
| Anzahl Open-Drain gegen System-GND | 20 | |||
| Anzahl Open-Drain galvanisch getrennt | 4 |
Open-Drain-MOSFET-Ausgänge
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Spannungsbereich | 60 | V | ||
| Dauerstrom (begrenzt durch Steckverbinder) | 0 | 2 | A | |
| RDS(on) @ | 60 | 100 | 150 | mOhm |
| Fallzeit tf | 0,5 | 1 | µs | |
| Anstiegszeit tr bei RPullup = 1 kOhm | 0,5 | 1 | µs |
Relais – Schließer
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Schaltspannung | 60 | VDC oder VACpeak | ||
| Schaltstrom | 1,0 | A | ||
| Dauerstrom | 1,25 | A | ||
| Kontaktwiderstand | 200 | mOhm | ||
| Lebensdauer bei 5 V / 10 mA | 1000 | x106 Zyklen |
Relais – Wechsler
| Parameter | Min. | Typ. | Max. | Einheit |
|---|---|---|---|---|
| Schaltspannung | 60 | VDC oder VACpeak | ||
| Schaltstrom | 1,0 | A | ||
| Dauerstrom | 1,0 | A | ||
| Kontaktwiderstand bei 6 V 10 mA | 50 | mOhm | ||
| Lebensdauer ohne Last | 1000 | x106 Zyklen | ||
| Lebensdauer bei 6 V / 100 mA | 50 | x106 Zyklen |
Die folgende Abbildung zeigt die maximale Schaltspannung der Wechsler-Relais in Abhängigkeit vom Schaltstrom.
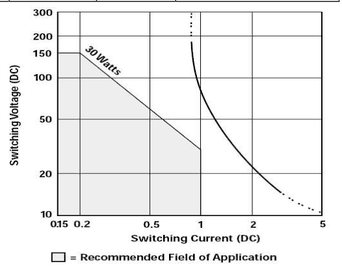
1.9.3Layout
1.9.4Anschluss an das sbRIO
Die Karte ist über ein 50-poliges Flachbandkabel mit der Steckleiste P3 des sbRIO verbunden. Der zugehörige Steckverbinder hat die folgende Pinbelegung. Stellen Sie sicher, dass die Karte an keinen anderen Steckverbinder als P3 des sbRIO angeschlossen ist!
| Pinnummer P3 | Name | Beschreibung |
|---|---|---|
| 1 | GND | |
| 2 | Open Drain 13 | |
| 3 | Open Drain 14 | |
| 4 | GND | |
| 5 | Open Drain 15 | |
| 6 | GND | |
| 7 | Open Drain 16 | |
| 8 | GND | |
| 9 | Open Drain 17 | |
| 10 | GND | |
| 11 | Open Drain 18 | |
| 12 | Open Drain 19 | |
| 13 | Open Drain 20 | |
| 14 | GND | |
| 15 | Open Drain 21 | |
| 16 | GND | |
| 17 | Open Drain 22 | |
| 18 | GND | |
| 19 | Open Drain 23 (galvanisch getrennt) | |
| 20 | GND | |
| 21 | Open Drain 24 (galvanisch getrennt) | |
| 22 | GND | |
| 23 | Open Drain 1 | |
| 24 | GND | |
| 25 | Open Drain 2 | |
| 26 | GND | |
| 27 | Open Drain 3 | |
| 28 | GND | |
| 29 | Open Drain 4 | |
| 30 | GND | |
| 31 | Open Drain 5 | |
| 32 | reserviert | |
| 33 | Open Drain 6 | |
| 34 | GND | |
| 35 | Open Drain 7 | |
| 36 | GND | |
| 37 | Open Drain 8 | |
| 38 | GND | |
| 39 | SDA (I²C) | |
| 40 | GND | |
| 41 | SCL (I²C) | |
| 42 | GND | |
| 43 | Open Drain 9 | |
| 44 | +5-V-Versorgung | |
| 45 | Open Drain 10 | |
| 46 | GND | |
| 47 | Open Drain 11 (galvanisch getrennt) | |
| 48 | +5-V-Versorgung | |
| 49 | Open Drain 12 (galvanisch getrennt) | |
| 50 | GND |
1.9.5Pinbelegung VG-Steckverbinder X5 (externe Signale Digital-Subsystem 1)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| a1 | Rel1 (COM) | b1 | Rel2 (COM) | c1 | Rel3 (COM) |
| a2 | Rel1 (NO) | b2 | Rel2 (NO) | c2 | Rel3 (NO) |
| a3 | Rel4 (COM) | b3 | Rel5 (COM) | c3 | Rel6 (COM) |
| a4 | Rel4 (NO) | b4 | Rel5 (NO) | c4 | Rel6 (NO) |
| a5 | Rel7 (COM) | b5 | Rel8 (COM) | c5 | Rel9 (COM) |
| a6 | Rel7 (NO) | b6 | Rel8 (NO) | c6 | Rel9 (NO) |
| a7 | Rel10 (COM) | b7 | Rel11 (COM) | c7 | Rel12 (COM) |
| a8 | Rel10 (NO) | b8 | Rel11 (NO) | c8 | Rel12 (NO) |
| a9 | Rel13 (COM) | b9 | Rel14 (COM) | c9 | Rel15 (COM) |
| a10 | Rel13 (NO) | b10 | Rel14 (NO) | c10 | Rel15 (NO) |
| a11 | Rel16 (COM) | b11 | Rel17 (COM) | c11 | Rel18 (COM) |
| a12 | Rel16 (NO) | b12 | Rel17 (NO) | c12 | Rel18 (NO) |
| a13 | Rel19 (COM) | b13 | Rel20 (COM) | c13 | Rel21 (COM) |
| a14 | Rel19 (NO) | b14 | Rel20 (NO) | c14 | Rel21 (NO) |
| a15 | Rel22 (COM) | b15 | Rel23 (COM) | c15 | Rel24 (COM) |
| a16 | Rel22 (NO) | b16 | Rel23 (NO) | c16 | Rel24 (NO) |
| a17 | Rel25a (NC) | b17 | Rel26a (NC) | c17 | Rel27a (NC) |
| a18 | Rel25a (NO) | b18 | Rel26a (NO) | c18 | Rel27a (NO) |
| a19 | Rel25a (COM) | b19 | Rel26a (COM) | c19 | Rel27a (COM) |
| a20 | Rel28a (NC) | b20 | Rel29a (NC) | c20 | Rel30a (NC) |
| a21 | Rel28a (NO) | b21 | Rel29a (NO) | c21 | Rel30a (NO) |
| a22 | Rel28a (COM) | b22 | Rel29a (COM) | c22 | Rel30a (COM) |
| a23 | Rel31a (NC) | b23 | Rel32a (NC) | c23 | +24V |
| a24 | Rel31a (NO) | b24 | Rel32a (NO) | c24 | +24V |
| a25 | Rel31a (COM) | b25 | Rel32a (COM) | c25 | +24V |
| a26 | Open_Drain1 | b26 | Open_Drain8 | c26 | GND |
| a27 | Open_Drain2 | b27 | Open_Drain9 | c27 | GND |
| a28 | Open_Drain3 | b28 | Open_Drain10 | c28 | GND |
| a29 | Open_Drain4 | b29 | GND | c29 | Open_Drain11 |
| a30 | Open_Drain5 | b30 | GND | c30 | GND_ISO_11 |
| a31 | Open_Drain6 | b31 | GND | c31 | Open_Drain12 |
| a32 | Open_Drain7 | b32 | GND | c32 | GND_ISO_12 |
Die Open-Drain-Ausgänge 1 bis 10 schalten alle gegen GND, während die galvanisch getrennten Open-Drain-Ausgänge 11 und 12 gegen separate Pins (GND_ISO_11 und GND_ISO_12) schalten.
1.9.6Pinbelegung VG-Steckverbinder X6 (externe Signale Digital-Subsystem 2)
| Pin | Signal | Pin | Signal | Pin | Signal |
|---|---|---|---|---|---|
| a1 | Rel33 (COM) | b1 | Rel34 (COM) | c1 | Rel35 (COM) |
| a2 | Rel33 (NO) | b2 | Rel34 (NO) | c2 | Rel35 (NO) |
| a3 | Rel36 (COM) | b3 | Rel37 (COM) | c3 | Rel38 (COM) |
| a4 | Rel36 (NO) | b4 | Rel37 (NO) | c4 | Rel38 (NO) |
| a5 | Rel39 (COM) | b5 | Rel40 (COM) | c5 | Rel41 (COM) |
| a6 | Rel39 (NO) | b6 | Rel40 (NO) | c6 | Rel41 (NO) |
| a7 | Rel42 (COM) | b7 | Rel43 (COM) | c7 | Rel44 (COM) |
| a8 | Rel42 (NO) | b8 | Rel43 (NO) | c8 | Rel44 (NO) |
| a9 | Rel45 (COM) | b9 | Rel46 (COM) | c9 | Rel47 (COM) |
| a10 | Rel45 (NO) | b10 | Rel46 (NO) | c10 | Rel47 (NO) |
| a11 | Rel48 (COM) | b11 | Rel49 (COM) | c11 | Rel50 (COM) |
| a12 | Rel48 (NO) | b12 | Rel49 (NO) | c12 | Rel50 (NO) |
| a13 | Rel51 (COM) | b13 | Rel52 (COM) | c13 | Rel53 (COM) |
| a14 | Rel51 (NO) | b14 | Rel52 (NO) | c14 | Rel53 (NO) |
| a15 | Rel54 (COM) | b15 | Rel55 (COM) | c15 | Rel56 (COM) |
| a16 | Rel54 (NO) | b16 | Rel55 (NO) | c16 | Rel56 (NO) |
| a17 | Rel57a (NC) | b17 | Rel58a (NC) | c17 | Rel59a (NC) |
| a18 | Rel57a (NO) | b18 | Rel58a (NO) | c18 | Rel59a (NO) |
| a19 | Rel57a (COM) | b19 | Rel58a (COM) | c19 | Rel59a (COM) |
| a20 | Rel60a (NC) | b20 | Rel61a (NC) | c20 | Rel62a (NC) |
| a21 | Rel60a (NO) | b21 | Rel61a (NO) | c21 | Rel62a (NO) |
| a22 | Rel60a (COM) | b22 | Rel61a (COM) | c22 | Rel62a (COM) |
| a23 | Rel63a (NC) | b23 | Rel64a (NC) | c23 | +24V |
| a24 | Rel63a (NO) | b24 | Rel64a (NO) | c24 | +24V |
| a25 | Rel63a (COM) | b25 | Rel64a (COM) | c25 | +24V |
| a26 | Open_Drain13 | b26 | Open_Drain20 | c26 | GND |
| a27 | Open_Drain14 | b27 | Open_Drain21 | c27 | GND |
| a28 | Open_Drain15 | b28 | Open_Drain22 | c28 | GND |
| a29 | Open_Drain16 | b29 | GND | c29 | Open_Drain23 |
| a30 | Open_Drain17 | b30 | GND | c30 | GND_ISO_23 |
| a31 | Open_Drain18 | b31 | GND | c31 | Open_Drain24 |
| a32 | Open_Drain19 | b32 | GND | c32 | GND_ISO_24 |
Die Open-Drain-Ausgänge 12 bis 22 schalten alle gegen GND, während die galvanisch getrennten Open-Drain-Ausgänge 23 und 24 gegen separate Pins (GND_ISO_23 und GND_ISO_24) schalten.
1.9.7PWM-Timing mit MOSFETs
Alle Open-Drain-Ausgänge, auch die galvanisch getrennten, können zur PWM-Erzeugung verwendet werden.
Die folgende Abbildung zeigt das typische Zeitverhalten eines MOSFET-Ausgangs mit angeschlossenem externem Pull-up von 1 kOhm
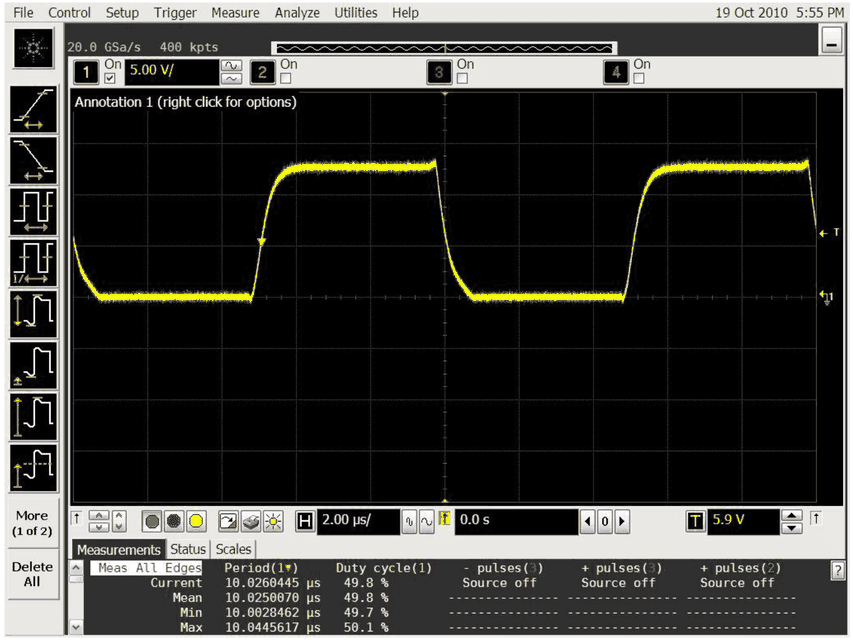
Beachten Sie, dass bei Pull-up-Widerständen mit höherem Widerstandswert längere Anstiegszeiten auftreten. Die Fallzeit ist weitgehend unabhängig von der Größe des Pull-up-Widerstands.
Die sbRIO-SW verwendet eine Zeitauflösung von 1 µs. Bei Bedarf kann die Auflösung bis auf 25 ns angepasst werden. Beachten Sie jedoch, dass sich dadurch die maximale Periodendauer der Signalerzeugung verringert.
Interne Schnittstellen des Messsystems
2.1SPI-Schnittstelle
Die beiden Controller kommunizieren mit dem sbRIO über zwei getrennte SPI-Busse, die mit Taktraten von bis zu 18 MHz betrieben werden können. Die Mikrocontroller sind als Slaves konfiguriert. Sie können eine Interrupt-Leitung aktivieren, um das FPGA des sbRIO (das Master ist) zum Abholen der Mikrocontroller-Daten zu veranlassen. Die Datengröße beträgt immer 16 Bit (als ein Wort bezeichnet).
2.1.1Übertragungsprotokoll
Das folgende Kommunikationsprotokoll wird für die Kommunikation in beide Richtungen verwendet (FPGA zu Mikrocontroller, Mikrocontroller zu FPGA).
| Wort | Name | Bereich/Wert |
|---|---|---|
| 0 | LEN (Anzahl der Datenwörter) N | 1…65.535 |
| 1 (High-Byte) | SIGNATURE | immer 0x4D |
| 1 (Low-Byte) | CRC8 (aller folgenden Datenbytes) | 0x00…0xFF |
| 2 (High-Byte) | COMMAND | 0x00…0xFF |
| 2 (Low-Byte) | DATA (Byte 0) | 0x00…0xFF |
| … | … | … |
| 2+N-1 (Low-Byte) | DATA (Byte N-1) | 0x00…0xFF |
Beachten Sie, dass im Datenbereich nur das Low-Byte verwendet wird. Das High-Byte enthält bei Datennachrichten immer die Konstante 0x40 (außer bei Datenwort 0, das zusätzlich das Befehlsbyte enthält) und bei Statusnachrichten 0x80 (aus Kompatibilitätsgründen; das FPGA verwirft empfangene Datenwörter mit einem Wert kleiner oder gleich 0x00FF). Ein Datenwort mit dem Wert 0x0000 wird vom Mikrocontroller automatisch angehängt, um seinen SPI-Puffer zu leeren.
2.1.2Statuscodes
Der Mikrocontroller beantwortet jeden vom sbRIO empfangenen Befehl. Dies geschieht entweder mit einer Datennachricht (die von RT/PC verarbeitete Anwendungsdaten enthält) oder mit einer Statusnachricht. Diese Funktion kann per Befehl deaktiviert werden.
Folgende Statuscodes sind definiert.
| Wert | Inhalt |
|---|---|
0x01 | ACK (Befehl erfolgreich verarbeitet, aber keine Datenbytes als Antwort zu senden) |
0x02 | PAR (mindestens ein Parameter liegt außerhalb des zulässigen Bereichs) |
0x04 | CMD (Befehl unbekannt) |
0x08 | IDX (Objektindex außerhalb des zulässigen Bereichs) |
0x10 | CRC (Prüfsummenprüfung fehlgeschlagen) |
0x20 | SIG (falsche Signatur gelesen) |
0x40 | TIM (SPI-Timeout erkannt) |
0x80 | LEN (Befehlslänge stimmt nicht überein) |
2.1.3Befehlsbeschreibung
Die aktuellen Beschreibungen finden Sie in der VI-Dokumentation.
2.2Nichtflüchtige Datenspeicherung
Der On-Board-Datenflash der beiden STM32 kann als EEPROM zur nichtflüchtigen Speicherung von Daten verwendet werden (zum Beispiel Baudraten, ID-Filtereinstellungen, Abschlusswiderstände …).
2.3Analogeingang
Die Schnittstelle der Analogeingangsplatine besteht aus
- 3 Adressbussen zum Multiplexen der Analogkanäle, für jede Analoggruppe getrennt
- Signalen für die serielle Kommunikation mit den ADCs.
- einer seriellen Schnittstelle zum EEPROM für die Kalibrierdaten.
2.3.1Multiplexer
Wie im Funktionsblockschaltbild dargestellt, werden die Kanäle auf ADCs mit je zwei Kanälen gemultiplext. 32 Single-Ended-Kanäle werden von einem 32:1-Multiplexer mit den Adressleitungen ADR1_0 bis ADR1_4 verarbeitet, die übrigen 16 Single-Ended-Kanäle von einem 16:1-Multiplexer mit den Adressleitungen ADR2_0 bis ADR2_3, und die differenziellen Kanäle werden über zwei 8:1-Multiplexer mit gemeinsamen Adressleitungen ADR3_0 bis ADR3_2 geschaltet.
Alle Adressleitungen sind mit High-Speed-CMOS-Puffern gepuffert, um die Last für die Ausgangstreiber des FPGA zu verringern und saubere Signale auf der Leiterplatte bereitzustellen.
Die Adressleitungen werden während der Haltephase der ADCs umgeschaltet, damit die Wandlungsergebnisse nicht beeinflusst werden.
Die Eingänge werden von der internen Sample-&-Hold-Stufe der ADCs zwischen der 32. steigenden Flanke von SCK und der steigenden Flanke von CONV abgetastet.
2.3.2ADCs
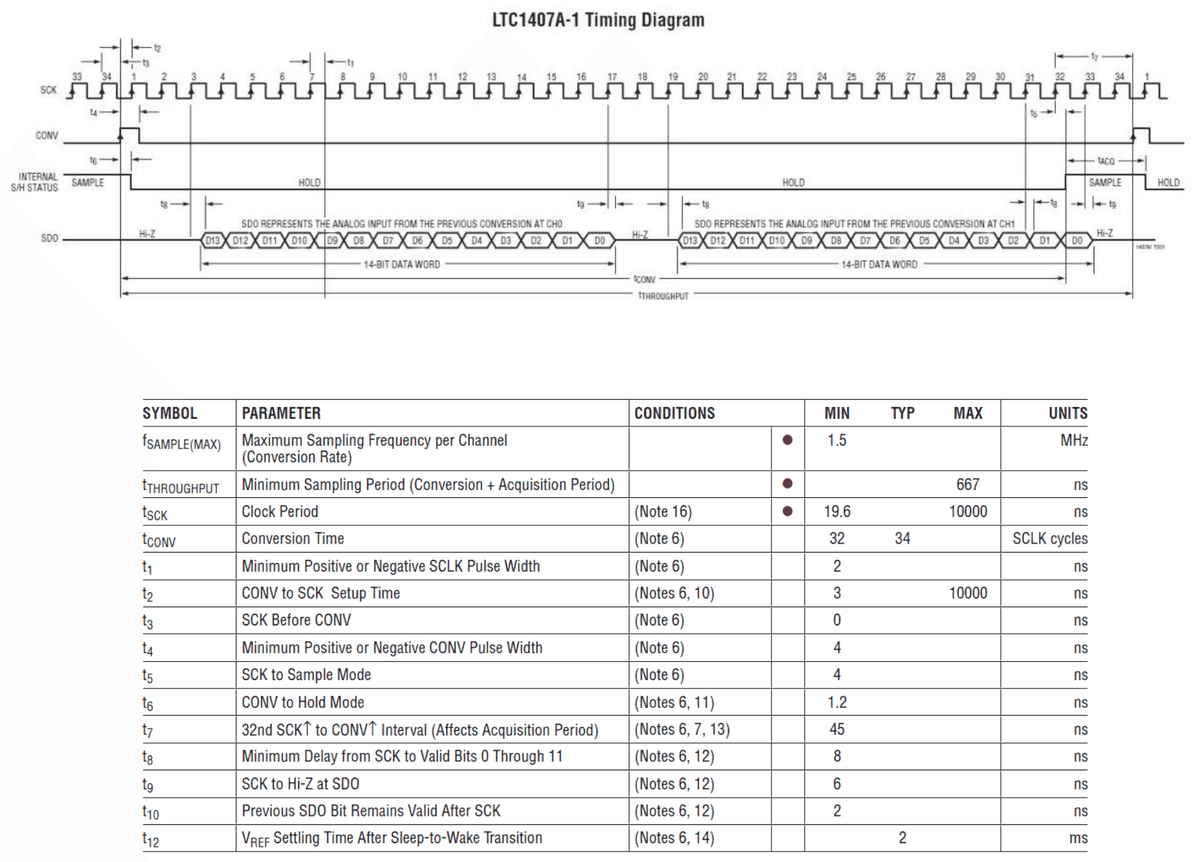
Beide ADCs werden von denselben Signalen CONV und SCK getaktet.
Die ADC-Ausgänge sind mit High-Speed-CMOS-Puffern gepuffert, um die Kapazität des Flachbandkabels treiben zu können.
2.3.3EEPROM
Das EEPROM enthält eine ID, die die Leiterplatte als analoge Messkarte kennzeichnet, den Typ (Version mit 128 oder 64 Kanälen), einen Kalibrierzeitstempel und die Hardwareversion. Außerdem sind für jeden Kanal Offset- und Verstärkungs-Kalibrierdaten gespeichert sowie der Skalierungsfaktor der Eingangsspannung entsprechend den Spannungsteilern auf der Leiterplatte. Jedes Analog-Subsystem hat ein eigenes EEPROM. Die folgende Tabelle zeigt einen Auszug aus dem EEPROM-Inhalt. Eine detaillierte Speicherbelegung finden Sie in der separaten Datei „EEPROM Memory Map Analog_LDSA.xlsx“.
| Adresse | Inhalt | Werte | Kommentar |
|---|---|---|---|
| 0 | ID | 0xAA | Kennzeichnet die Leiterplatte als analoge Messkarte |
| 1 | Hardwarerevision | z. B. 0x14 | Hardwarerevision: z. B. Version 1.3 => 0x13 |
| 2 | Hardwarerevision: z. B. Version 1.3 => 0x13 | ||
| 3 | Kalibrierzeitstempel oberes Byte | 0x02 | Datum der letzten Kalibrierung: z. B. 16.08.2010 => 160810 = 0x2742A |
| 4 | Kalibrierzeitstempel mittleres Byte | 0x74 | Datum der letzten Kalibrierung: z. B. 16.08.2010 => 160810 = 0x2742A |
| 5 | Kalibrierzeitstempel unteres Byte | 0x2A | Datum der letzten Kalibrierung: z. B. 16.08.2010 => 160810 = 0x2742A |
| 6 | |||
| 7 | |||
| 8 | |||
| 9 | Offset Byte 1 Single-Ended-Kanal 1 | Bit31…24 | Offset in Schritten von µV |
| 10 | Offset Byte 2 Single-Ended-Kanal 1 | Bit23…16 | Offset in Schritten von µV |
| 11 | Offset Byte 3 Single-Ended-Kanal 1 | Bit15…8 | Offset in Schritten von µV |
| 12 | Offset Byte 4 Single-Ended-Kanal 1 | Bit7…0 | Offset in Schritten von µV |
| 13 | Verstärkung Byte 1 Single-Ended-Kanal 1 | Bit31…24 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 14 | Verstärkung Byte 2 Single-Ended-Kanal 1 | Bit23…16 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 15 | Verstärkung Byte 3 Single-Ended-Kanal 1 | Bit15…8 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 16 | Verstärkung Byte 4 Single-Ended-Kanal 1 | Bit7…0 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 17 | Offset Byte 1 Single-Ended-Kanal 2 | Bit31…24 | Offset in Schritten von µV |
| 18 | Offset Byte 2 Single-Ended-Kanal 2 | Bit23…16 | Offset in Schritten von µV |
| 19 | Offset Byte 3 Single-Ended-Kanal 2 | Bit15…8 | Offset in Schritten von µV |
| 20 | Offset Byte 4 Single-Ended-Kanal 2 | Bit7…0 | Offset in Schritten von µV |
| 21 | Verstärkung Byte 1 Single-Ended-Kanal 2 | Bit31…24 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 22 | Verstärkung Byte 2 Single-Ended-Kanal 2 | Bit23…16 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 23 | Verstärkung Byte 3 Single-Ended-Kanal 2 | Bit15…8 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 24 | Verstärkung Byte 4 Single-Ended-Kanal 2 | Bit7…0 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| : | : | : | |
| : | : | : | |
| 511 | Verstärkung Byte 3 differenzieller Kanal 15 | Bit15…8 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 512 | Verstärkung Byte 4 differenzieller Kanal 15 | Bit7…0 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 513 | Offset Byte 1 differenzieller Kanal 16 | Bit31…24 | Offset in Schritten von µV |
| 514 | Offset Byte 2 differenzieller Kanal 16 | Bit23…16 | Offset in Schritten von µV |
| 515 | Offset Byte 3 differenzieller Kanal 16 | Bit15…8 | Offset in Schritten von µV |
| 516 | Offset Byte 4 differenzieller Kanal 16 | Bit7…0 | Offset in Schritten von µV |
| 517 | Verstärkung Byte 1 differenzieller Kanal 16 | Bit31…24 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 518 | Verstärkung Byte 2 differenzieller Kanal 16 | Bit23…16 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 519 | Verstärkung Byte 3 differenzieller Kanal 16 | Bit15…8 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
| 520 | Verstärkung Byte 4 differenzieller Kanal 16 | Bit7…0 | Verstärkung des Eingangsspannungsteilers multipliziert mit 109 |
2.4Digitalausgang
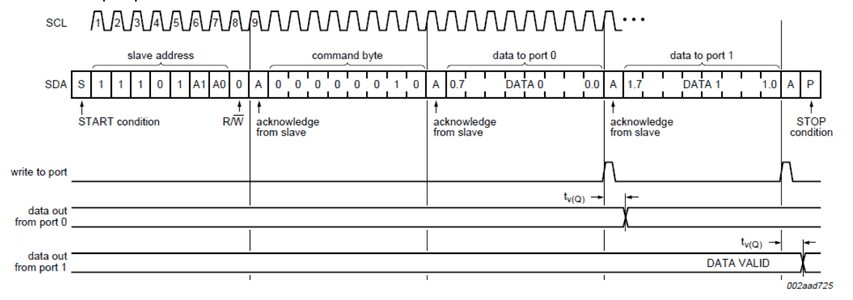
Wie im Blockschaltbild dargestellt, werden die Relais über zwei I²C-Portexpander angesprochen. Alle Pins sind nach dem Einschalten als Eingänge konfiguriert und müssen als Ausgänge umkonfiguriert werden, bevor die Relais geschaltet werden können.
Adressen für den Schreibzugriff:
- Portexpander 1 (Relais 01 bis 15):
0b11101000=0xE8 - Portexpander 2 (Relais 16 bis 32):
0b11101100=0xEC - Portexpander 3 (Relais 33 bis 48):
0b11101110=0xEE - Portexpander 4 (Relais 49 bis 64):
0b11101010=0xEA
Für den Schreibzugriff ist das LSB auf null gesetzt.
Schreiben in die Ausgangsports:
Schreiben in die Konfigurationsregister:
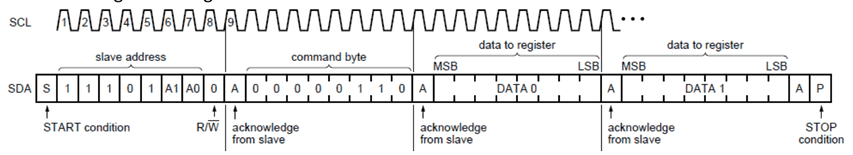
Externe Erweiterungsschnittstellen
3.1Versorgungsstrommessung – CMM-Schnittstelle
Zur Messung der Stromaufnahme des Prüflings (DUT) kann ein externes IRS-Strommessmodul (CMM) eingesetzt werden. Das Modul wird extern versorgt und kann über einen synchronen seriellen Kanal mit differenzieller digitaler LVDS-Signalübertragung ausgelesen werden.
Die serielle Schnittstelle ist so ausgelegt, dass mehrere CMMs als Daisy-Chain hintereinandergeschaltet werden können, wie in der folgenden Abbildung dargestellt. Das Prüfsystem ist dabei die LVDS-Schnittstelle, die auf der Basis- und Kommunikationsplatine zur Verfügung steht.
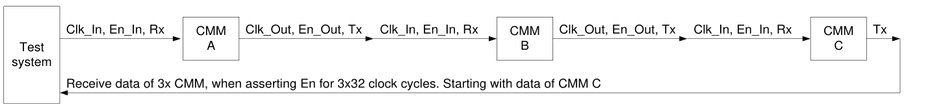
3.1.1Kommunikationsprotokoll
Das Protokoll zum Auslesen der Daten eines Strommessmoduls ist wie folgt:
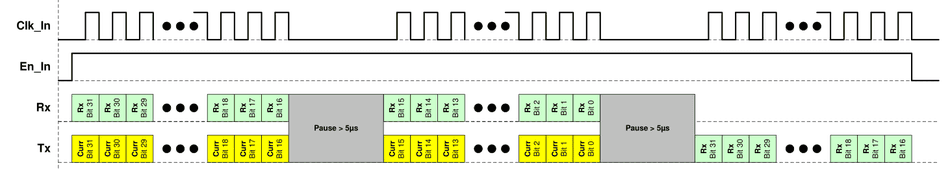
Wenn En_In gesetzt ist, sendet das CMM_II-Modul in den nächsten 32 Taktzyklen seinen Strommesswert, beginnend mit dem MSB. Nach jedem 16. Taktzyklus sollte eine Pause von ca. 5 µs mit CLK_In auf Low-Pegel eingehalten werden. Diese Verzögerung gibt dem Mikrocontroller des CMM_II Zeit, das nächste 16-Bit-Datenwort bereitzustellen. Nach 32 Taktzyklen leitet das CMM das zuvor empfangene Datenwort weiter.
En_in muss daher für 32 Taktzyklen, multipliziert mit der Anzahl der CMMs in der Kette, gültig sein.
Der Strom wird als 32-Bit-Wert vom Typ unsigned long in Schritten von 100 nA zurückgegeben.
3.1.2Anschlussplan
Die Signale werden gemäß der folgenden Tabelle angeschlossen:
| MesSy-Signal | MesSy-Pin | CMM_II-Signal | CMM_II-Pin | Welches CMM_II |
|---|---|---|---|---|
| LVDS_Out_3+ | B16 | Rx+ | B17 | Erstes in der Kette |
| LVDS_Out_3- | C16 | Rx- | C17 | Erstes in der Kette |
| LVDS_Out_2+ | B15 | En_In+ | B16 | Erstes in der Kette |
| LVDS_Out_2- | C15 | En_In- | C16 | Erstes in der Kette |
| LVDS_Out_1+ | B14 | Clk_In+ | B15 | Erstes in der Kette |
| LVDS_Out_1- | C14 | Clk_In- | C15 | Erstes in der Kette |
| LVDS_In_1+ | C12 | Tx+ (letztes CMM) | B18 | Letztes in der Kette |
| LVDS_In_1- | B12 | Tx- | C18 | Letztes in der Kette |
Das folgende Beispiel zeigt den Anschluss der Kommunikationsleitungen von zwei CMMs:
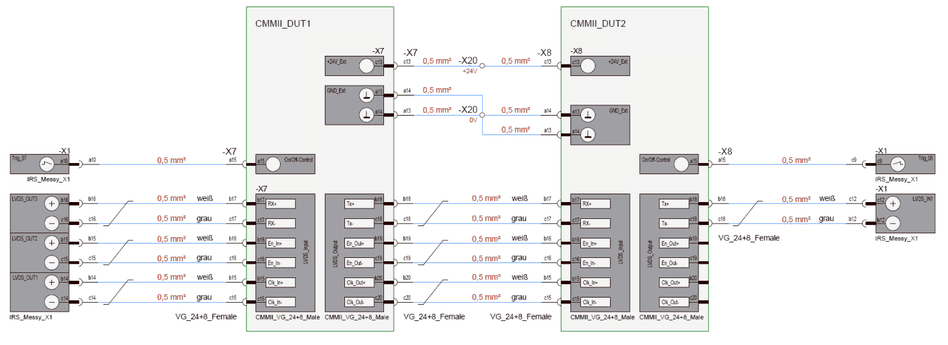
3.2Konditionierung analoger oder digitaler Ausgänge
Informationen zur Konditionierung digitaler Ausgänge oder zur Verwendung analoger Ausgänge finden Sie im Dokument LDSA_MesSy_Guide_HW_V_1_1.docx.
3.3Externe CAN- oder serielle Transceiver
Informationen zur Konditionierung digitaler Ausgänge finden Sie im Dokument LDSA_MesSy_Guide_HW_V_1_1.docx.
3.4Konditionierung analoger Eingänge
Informationen zur Konditionierung analoger Eingänge mit Spannungsteilern oder zu Laststrommessungen finden Sie im Dokument LDSA_MesSy_Guide_HW_V_1_1.docx und im Datenblatt CurrentConverter_8x_Datasheet_V1.0.pdf.
3.5Externe I2C-Schnittstelle
MesSys mit einer Basis- und Kommunikationsplatine ab Version 1.3 verfügen über eine externe I²C-Schnittstelle zum Anschluss zusätzlicher externer Elektronikmodule. An diese Schnittstelle können beliebige Geräte angeschlossen werden, die der I²C-Spezifikation entsprechen.
Derzeit bietet IRS zwei externe Module an, die über diese Schnittstelle angesteuert werden können:
- 64x Relaisplatine (identisch mit einem Relais-Subsystem auf der Digitalausgangsplatine des MesSy)
- 16x Analogausgangsplatine (Ausgangsgleichspannungen 0…20 V)
Die I²C-Schnittstelle besteht aus zwei Signalleitungen. Die Signale liegen gemäß der Tabelle in Kapitel 2.7.6 am MesSy-Steckverbinder X2 an und haben die folgende Funktion. Ein typisches I²C-Beispieltelegramm zur Ansteuerung digitaler Ausgänge zeigt Kapitel 3.4.
| Signal | X2-Pin | Beschreibung |
|---|---|---|
| SCL_Ext | B23 | Taktleitung |
| SDA_Ext | C23 | bidirektionale Datenleitung |
SW-Beschreibung
Im folgenden Kapitel wird das Softwarekonzept vorgestellt: zunächst ein allgemeiner Überblick, dann Blockschaltbilder der SW-Subsysteme, eine Beschreibung der Kommunikation zwischen den SW-Subsystemen und schließlich eine kurze Funktionsbeschreibung der Funktionsblöcke.
Für Lebensdauertests wird Software zur Testkonfiguration, Datenaufzeichnung und Testausführung benötigt. Diese Softwareteile werden in diesem Dokument nicht beschrieben. IRS bietet eine vollständige SW-Lösung für Lebensdauertests an, die zusätzlich zu der im folgenden Kapitel beschriebenen Software Folgendes enthält:
- PC-Host-Software
- Benutzeroberfläche (GUI)
- TestStand Controller (TSC)
- TestStand einschließlich Prüfablauf, der auf die API-Funktionen des Messsystems zugreift
Für eine Beschreibung dieser Softwareteile wenden Sie sich an IRS.
Für das Messsystem werden im folgenden Kapitel diese Subsysteme vorgestellt:
- PC-Host-Software
- Basiskommunikation zum Messsystem (Kommunikation PC zu RT)
- SW zum Steuern und Abfragen der einzelnen Funktionsblöcke
- Signalzuordnung für den Zugriff auf Analog-, Digital- und Kommunikationskanäle über den DUT-spezifischen Signalnamen
- Messsystem-Software:
- LabVIEW-RT-Software, die auf dem RT-Controller des sbRIO läuft
- LabVIEW-FPGA-Software, die auf dem FPGA des sbRIO läuft
- Mikrocontroller-Software, die auf dem Mikrocontroller der Kommunikationsplatine läuft
4.1SW-Schichten im Lebensdauertest
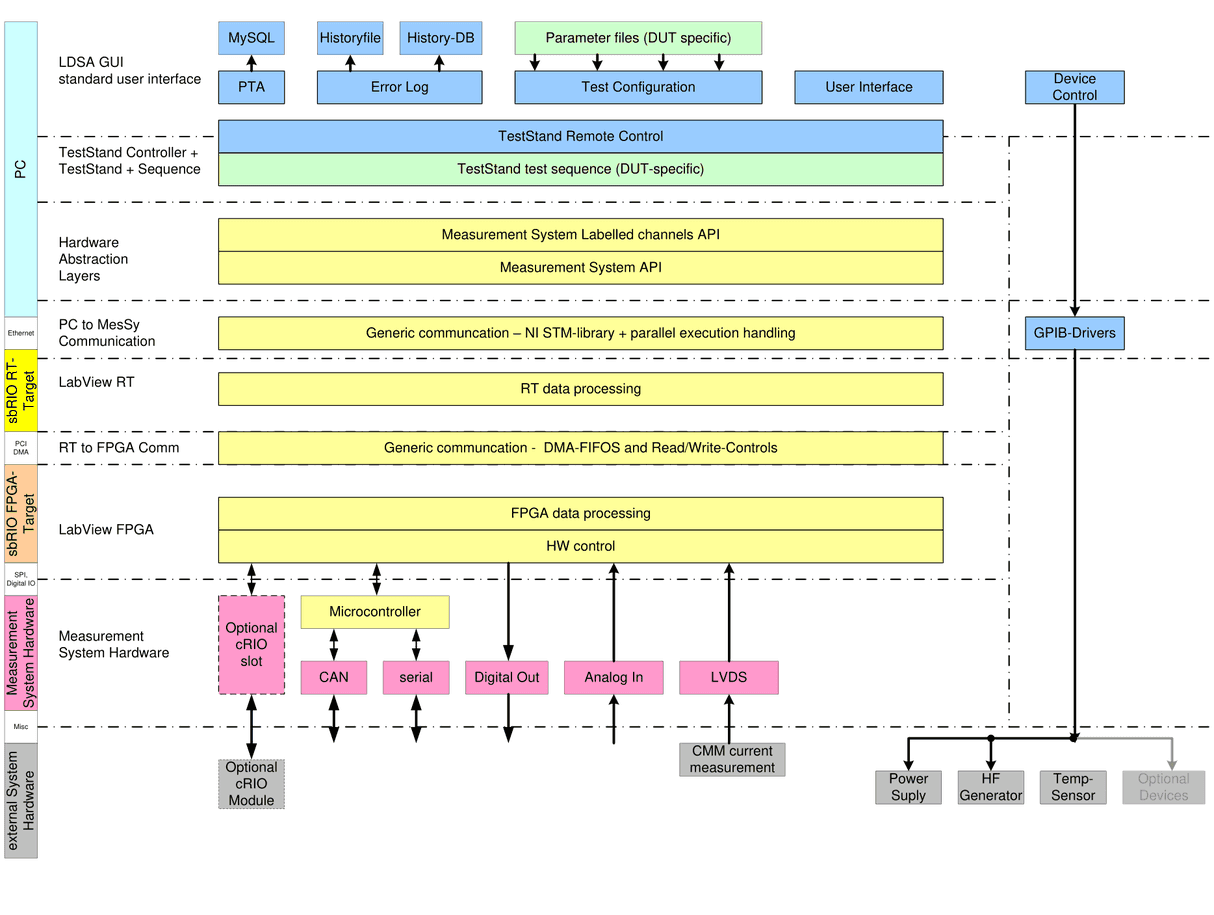
Das folgende Blockschaltbild zeigt die verschiedenen Softwareschichten eines typischen Lebensdauerprüfstands mit Schwerpunkt auf der Messsystem-Software (gelb). Die blau markierten SW-Teile sind die generische IRS-Benutzeroberfläche und TestStand von National Instruments.
4.2Embedded Software des Messsystems
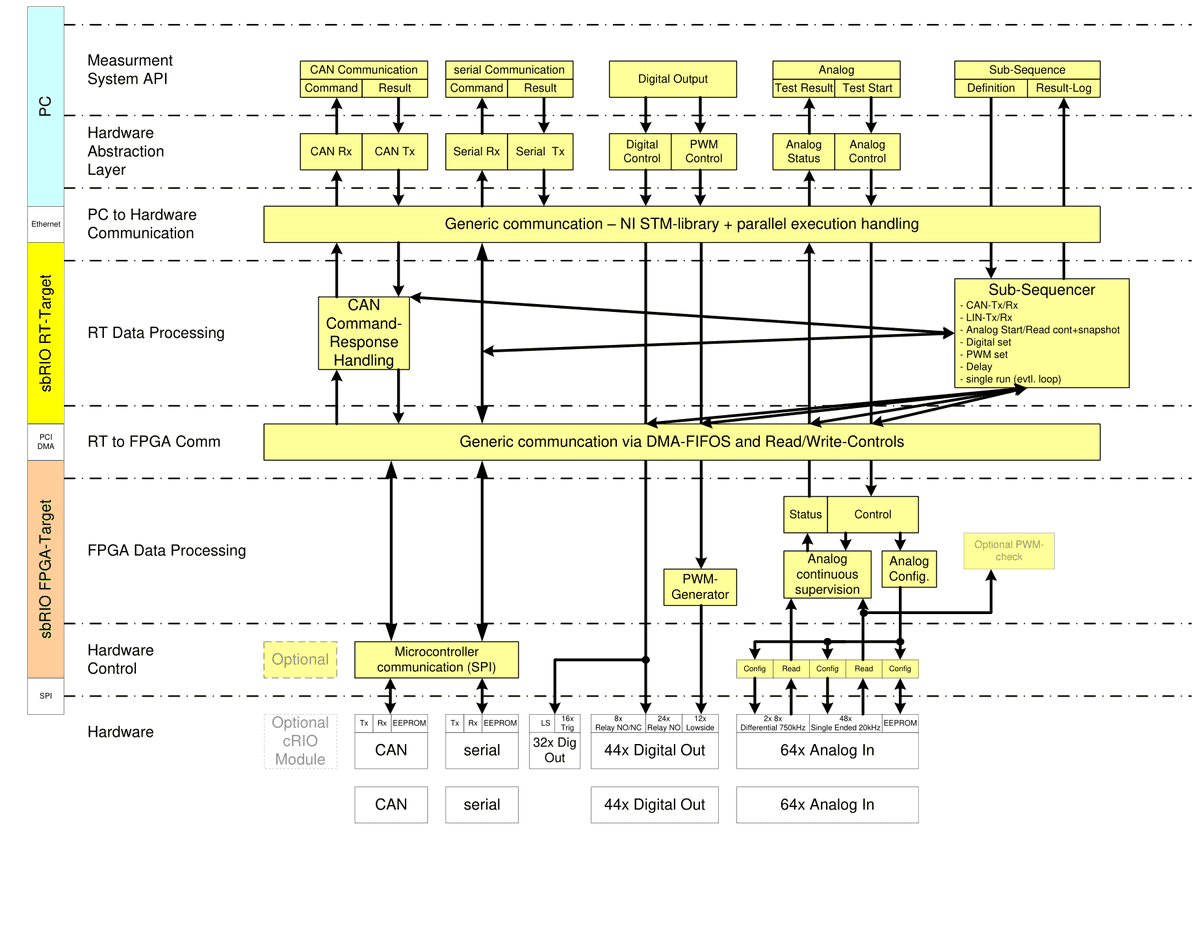
4.2.1Übersicht FPGA-SW
Das nächste Blockschaltbild zeigt das gesamte FPGA-Design mit seinen Funktionsblöcken, das auf dem FPGA des sbRIO läuft:
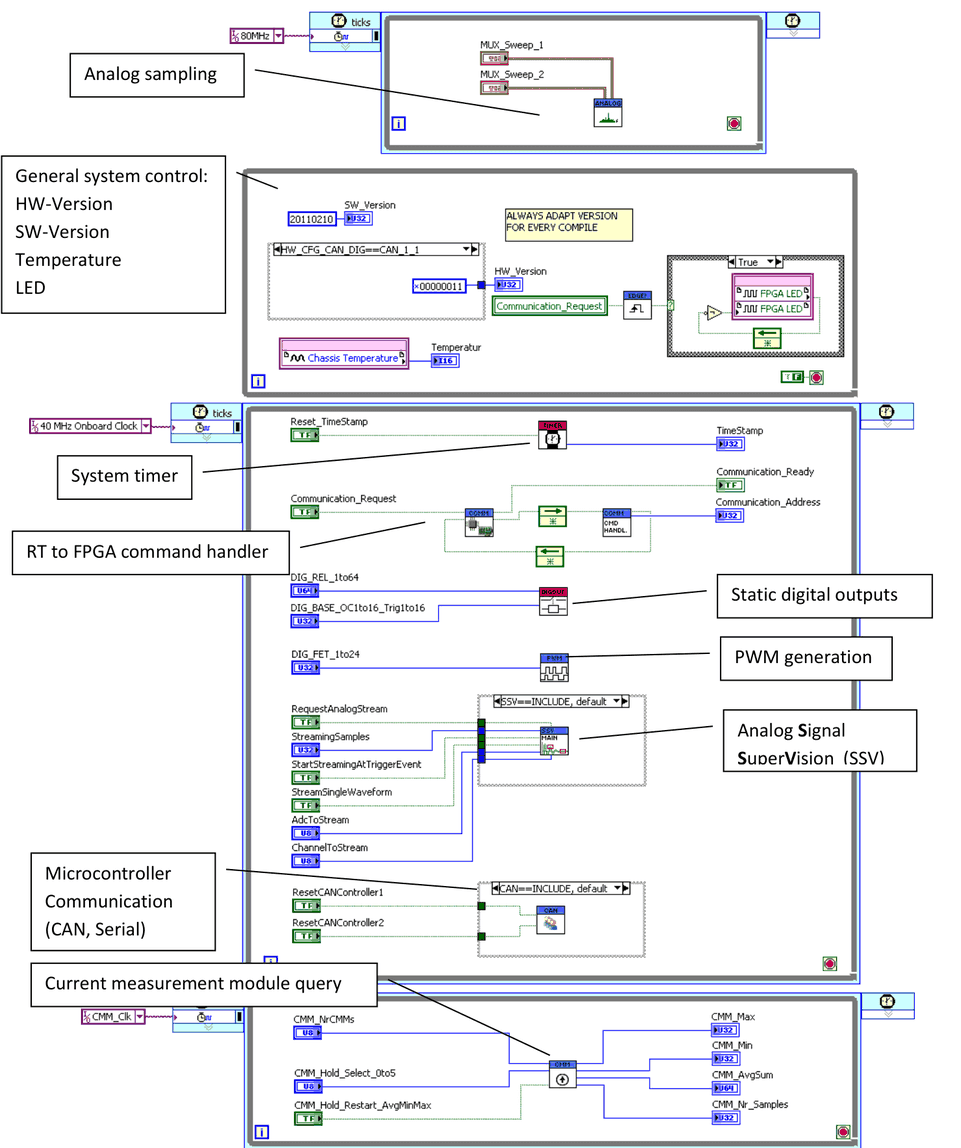
Das Blockschaltbild enthält mehrere Sub-VIs, die die gesamte FPGA-Datenverarbeitung gemäß der folgenden VI-Hierarchie übernehmen:
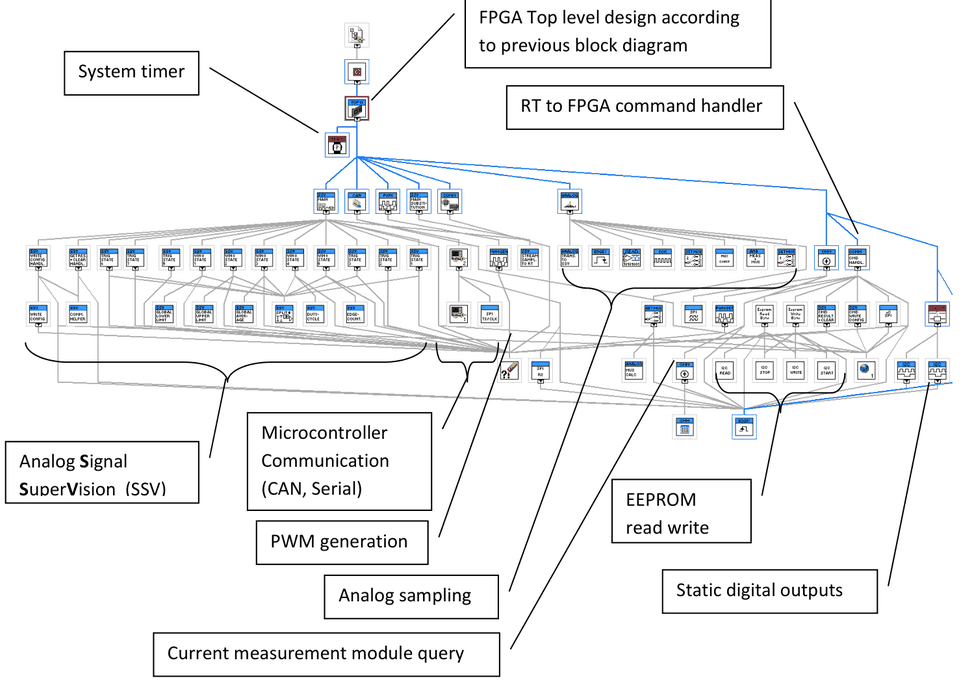
Die Sub-VIs werden nicht im Detail beschrieben, da dies den Rahmen dieses Dokuments sprengen würde. Um die Funktionsweise der Blöcke zu verstehen, sollte der Quellcode untersucht werden.
4.2.2Übersicht RT-SW
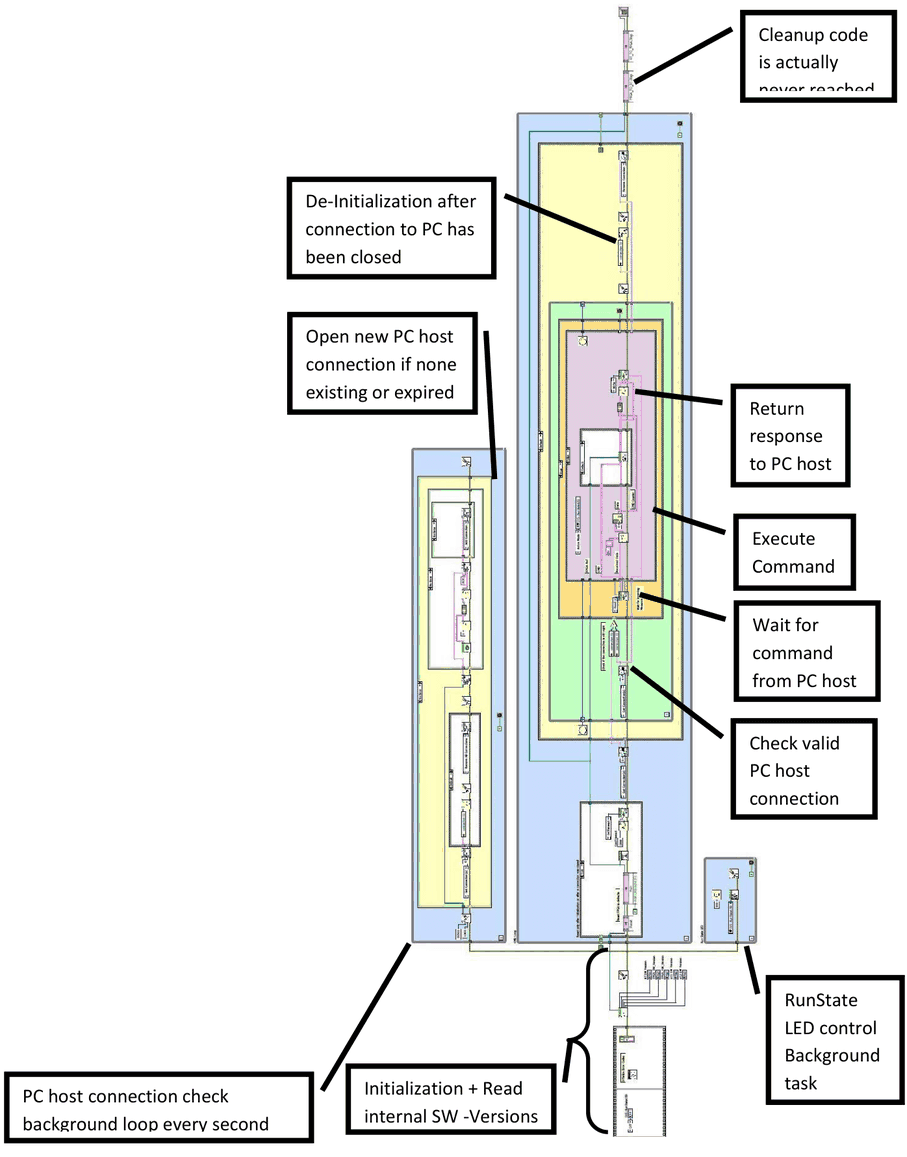
Das folgende Blockschaltbild zeigt das Top-Level-RT-Design, das auf dem RT-Controller des sbRIO läuft:
Nach dem Einschalten initialisiert die RT-SW die FPGA-Referenz und nimmt alle DMA-Kanaleinstellungen für die Kommunikation mit dem FPGA vor.
Anschließend wartet die RT-SW auf eine Verbindungsanfrage vom Host-PC. Nachdem die Verbindung aufgebaut ist, wartet die RT-SW stets auf einen auszuführenden Befehl vom Host-PC.
Bei jedem Befehl (z. B. Digitalausgänge setzen, Analogwerte anfordern, CAN-Befehl senden, …) werden die folgenden Schritte ausgeführt:
- Command-Handler aufrufen
- Parameter lesen
- Befehl ausführen
- Antwort zurückgeben
Nachdem der Host-PC die Verbindung geschlossen hat, wird die Schleife, die auf einen Befehl wartet, abgebrochen, die Ethernet-Verbindung geschlossen, und die RT-SW wartet erneut auf eine neue Verbindung zum PC-Host.
Derzeit sind für die RT-SW keine weiteren Tasks erforderlich. Es gibt mehrere Möglichkeiten, diese Software zu erweitern, unter anderem durch parallele Tasks für Berechnungen, die Ausführung von Modellen, …
Das Blockschaltbild enthält mehrere Sub-VIs, die die gesamte RT-Datenverarbeitung gemäß der folgenden VI-Hierarchie übernehmen:
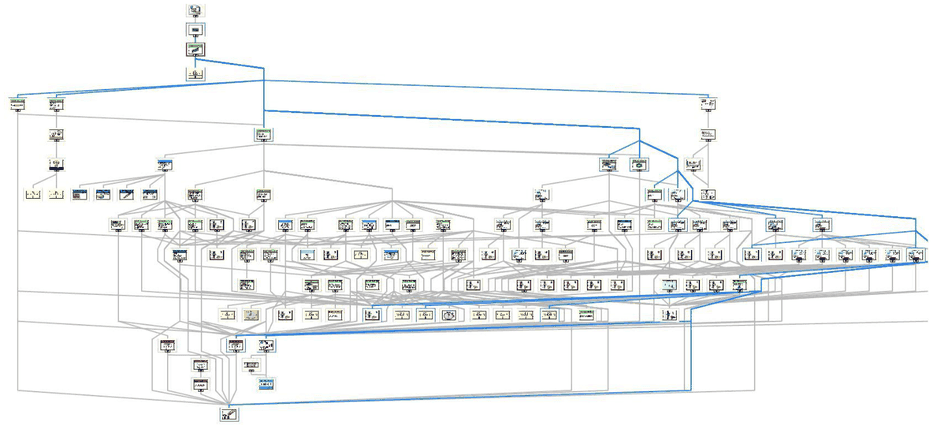
Die Sub-VIs werden nicht im Detail beschrieben, da dies den Rahmen dieses Dokuments sprengen würde. Um die Funktionsweise der Blöcke zu verstehen, sollte der Quellcode untersucht werden.
4.2.3Kommunikation RT zu FPGA
Kommunikation über Read/Write-Controls
Befehle, die keine größeren Datenblöcke von RT an das FPGA oder umgekehrt übergeben müssen, verwenden einfache Read/Write-Controls, um Daten an das FPGA zu senden oder vom FPGA zu lesen. Als Beispiel sehen Sie hier den Case des Command-Handlers zum Setzen der Digitalausgänge aus RT-Sicht:
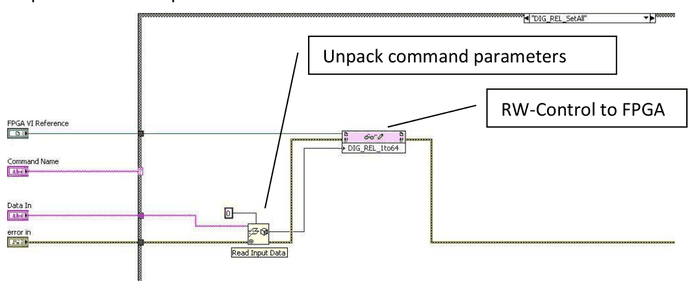
Alle verfügbaren Read/Write-Controls (Temperatur, Digitalausgänge, Zeitstempel, Reset, CMM, …) zeigt auch das FPGA-Blockschaltbild in Kapitel 5.2.1.
Kommunikation über DMA aus FPGA-Sicht
Zur Übergabe größerer Datenblöcke von RT an das FPGA oder umgekehrt können DMA-Kanäle verwendet werden. Die folgende Struktur, die sich in der Abbildung in Kapitel 5.2.1 findet, übernimmt die DMA-Kommunikation:
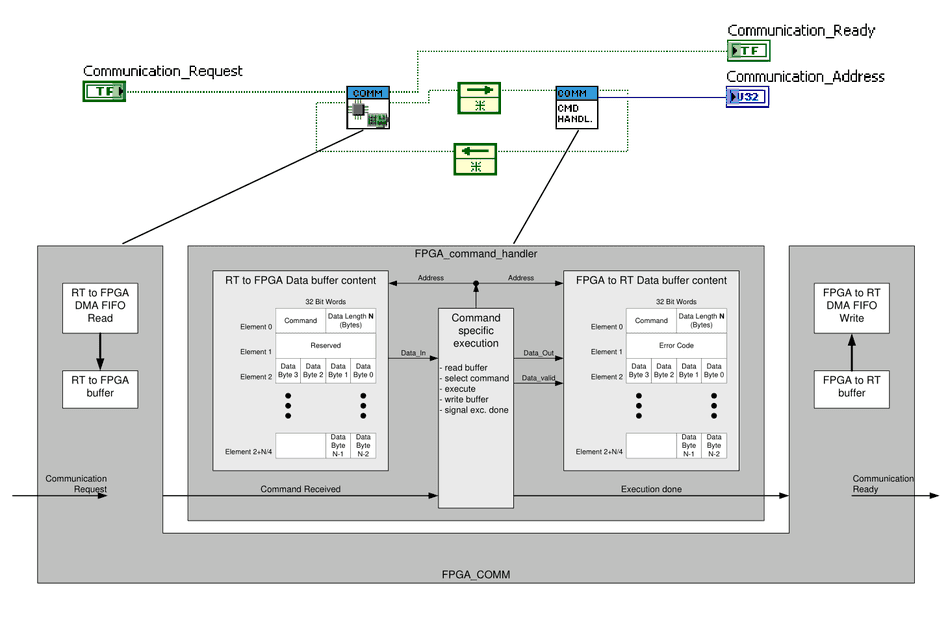
Kommunikation über DMA aus RT-Sicht
Für die Kommunikation von RT zum FPGA werden die folgenden Schritte ausgeführt:
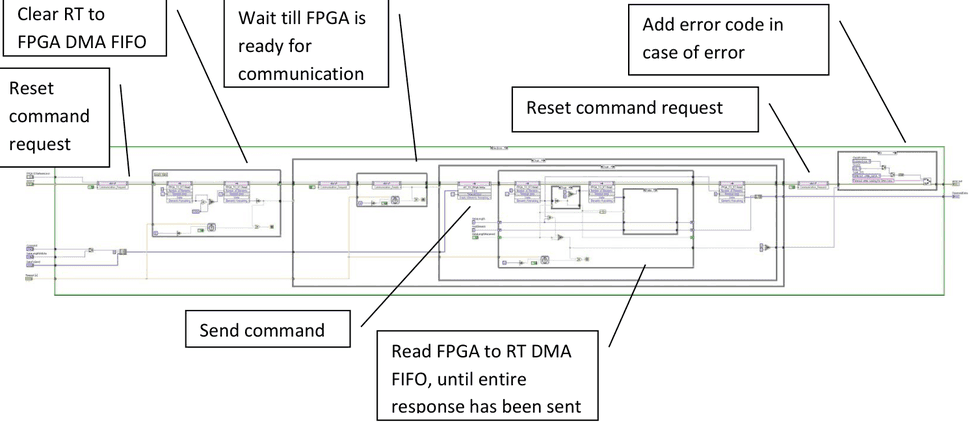
4.3Kommunikation PC zu RT
4.3.1STM-Bibliothek
Die Kommunikation zwischen der PC-Host-Schnittstelle und dem RT-Controller des Messsystems erfolgt über eine Ethernet-Verbindung. Implementiert ist ein Protokoll auf Basis der STM-Bibliothek von National Instruments, das das TCP/IP-Protokoll verwendet.
Jedes von der STM-Bibliothek verarbeitete Befehls- oder Antwortpaket enthält den folgenden Datenstring:
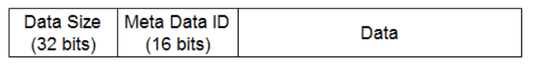
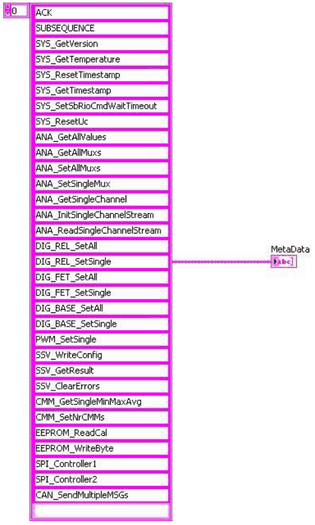
Das Befehlsfeld „Metadata“ ist eine ID, die ein Element des Arrays gültiger Befehle darstellt. Die folgende Abbildung zeigt ein Beispiel der verwendeten Befehle des Messsystems.
Die Metadaten werden einmalig vom PC-Host an das RT-Target übertragen, nachdem der Host-PC die Verbindung aufgebaut hat. So ist sichergestellt, dass PC und RT dieselben gültigen Befehle mit denselben IDs kennen.
4.3.2Normale Befehlsausführung aus PC-Sicht
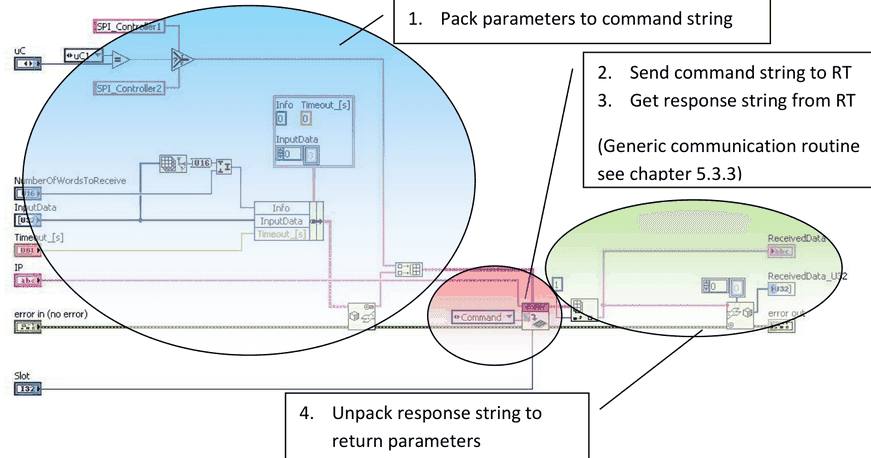
Normale Befehlsausführung bedeutet, dass der PC einen Befehl sendet. RT führt den Befehl aus und sendet sofort eine Antwort. Aus Sicht des PC werden die folgenden Schritte ausgeführt:
- Parameter in den Befehlsstring packen:
- Dieser Schritt ist befehlsspezifisch und bedeutet, alle Befehlsparameter in einen String zu packen
- Befehlsstring an RT senden:
- Dieser Schritt ist in der generischen Kommunikationsroutine enthalten, die den Befehlsstring an das RT-Target sendet
- Antwortstring von RT empfangen:
- Dieser Schritt ist in der generischen Kommunikationsroutine enthalten, die auf den Antwortstring vom RT-Target wartet
- Parameter aus dem Antwortstring entpacken:
- Dieser Schritt ist befehlsspezifisch und bedeutet, alle Antwortparameter aus dem String zu extrahieren
4.3.3Slot-Adressierung
Beachten Sie, dass bei jedem Befehl ein Slot-Parameter übergeben wird. Dieser Parameter dient dazu, mehrere Prüflinge an einem Messsystem zu unterscheiden. Bei Prüflingen mit nur wenigen Pins und Funktionen kann ein Messsystem bis zu 6 Prüflinge parallel bedienen. Wenn in diesem Fall mehr als eine Testausführung mit dem Messsystem verbunden ist, muss die Kommunikationsroutine die Verbindungen für die Testausführung jedes Prüflings prüfen. Sie darf die Verbindung erst schließen, wenn alle Testausführungen aller Prüflinge die Verbindung geschlossen haben. Der Slot repräsentiert also den Prüfling am Messsystem.
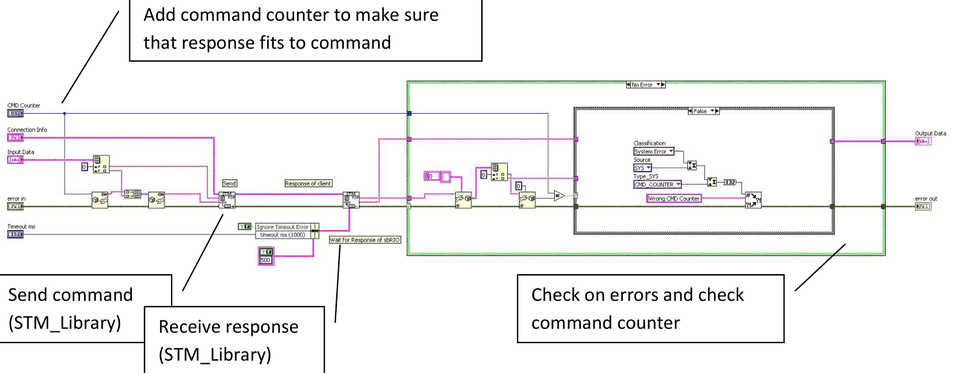
4.3.4Generische Kommunikationsroutine
Die generische Kommunikationsroutine wird für jeden vom PC gesendeten Befehl verwendet. Die folgende Abbildung zeigt die Schritte dieser Routine.
4.3.5Normale Befehlsausführung aus RT-Sicht
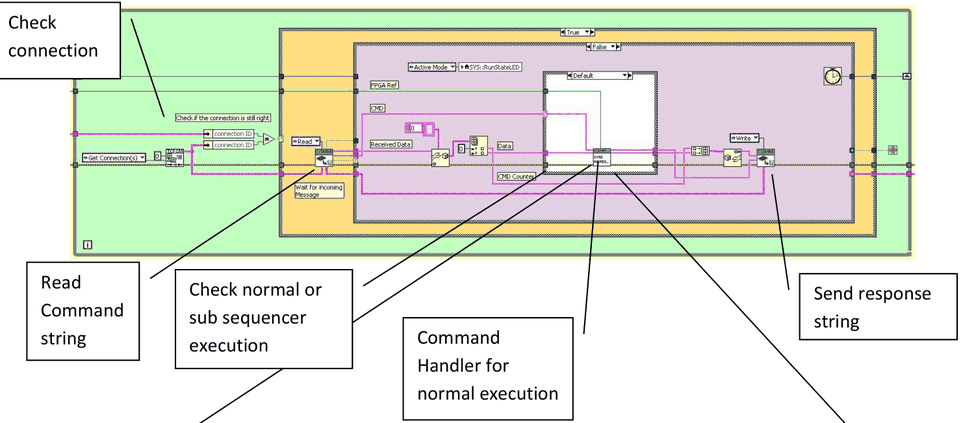
Die folgende Abbildung zeigt die Schleife für den Befehlsempfang, die kontinuierlich auf RT läuft:
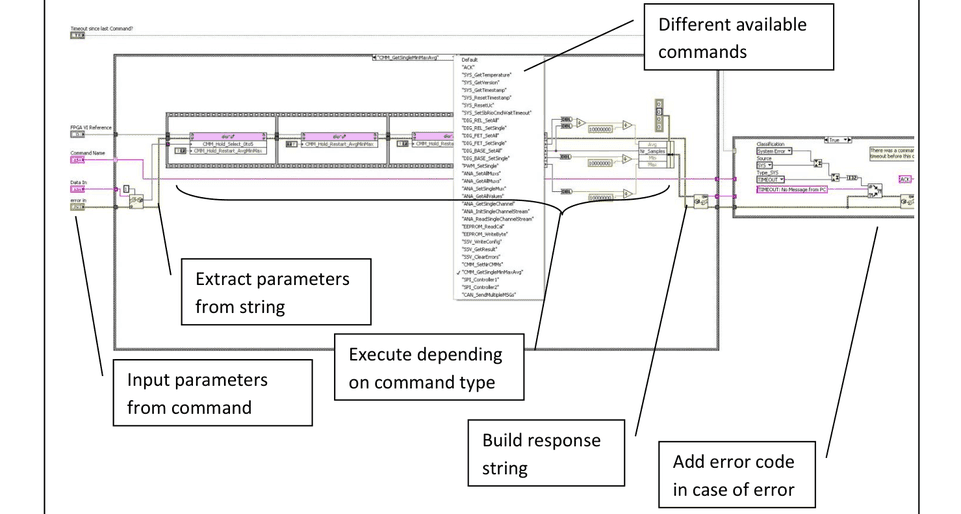
Der Command-Handler wählt den Befehl aus und führt ihn aus:
4.4Befehlsablauf
4.4.1Normale Befehlsausführung
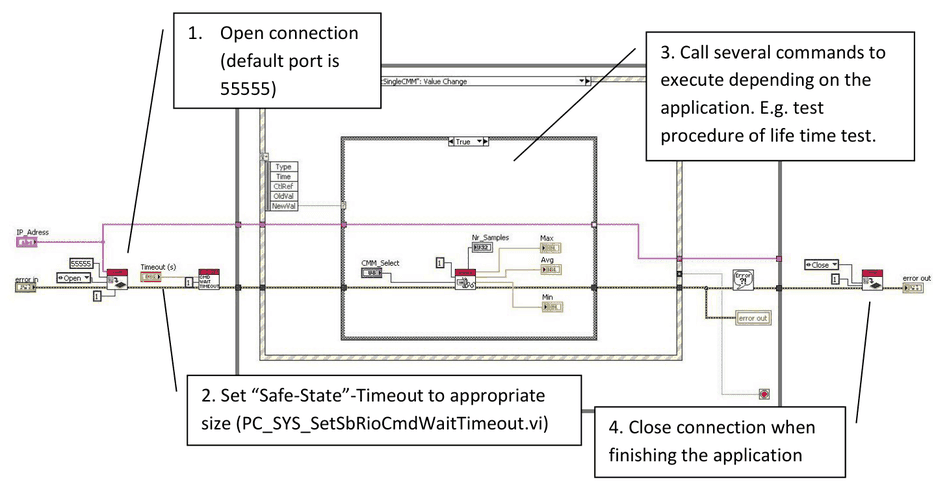
Die folgende Abbildung zeigt einen typischen Befehlsablauf aus PC-Sicht. In diesem Fall werden die Funktionen des Messsystems in einer LabVIEW-Anwendung verwendet:
Dieselben Schritte sind erforderlich, wenn aus TestStand oder anderen Anwendungen auf das Messsystem zugegriffen wird. Die folgende Abbildung zeigt einen typischen Ausführungsablauf in TestStand
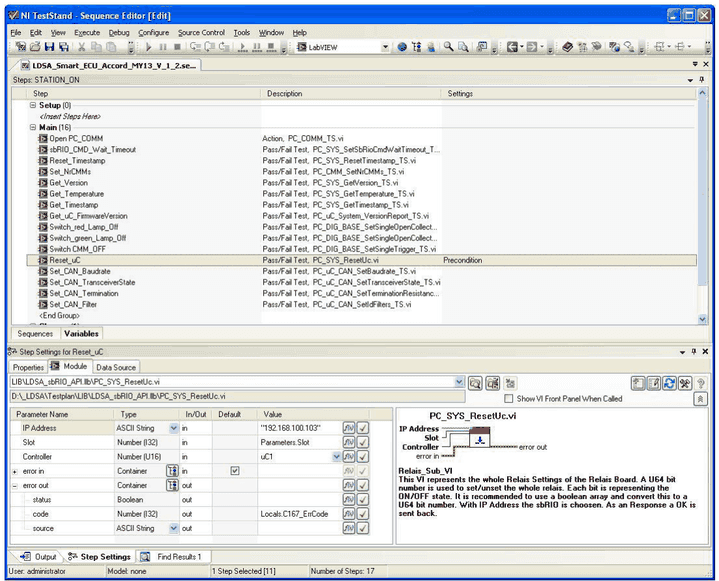
Schritt 1:
Öffnen Sie die Verbindung, um die TCP-IP-Verbindung aufzubauen und die Metadaten zwischen PC und RT auszutauschen.
Schritt 2:
Rufen Sie „PC_SYS_SetSbRioCmdWaitTimeout.vi“ auf, um den „Safe-State“-Timeout auf eine geeignete Größe zu setzen. Dieser Timeout bedeutet Folgendes: Wenn das Messsystem (RT-SW) innerhalb dieser Timeout-Zeit keinen gültigen Befehl empfangen hat, schaltet die RT-SW alle Ausgänge ab, setzt die CAN-Controller zurück, trennt die TCP-IP-Verbindung und wartet auf eine neue Öffnungsanfrage. Dieser Timeout soll sicherstellen, dass das Messsystem in einen Ruhezustand zurückkehrt und den Prüfling abschaltet, wenn der PC abgestürzt ist.
Der Standardwert dieses Timeouts beträgt 2 Sekunden. Der PC muss also alle 2 Sekunden einen Befehl senden. Das lässt sich nicht in allen Anwendungen erreichen. Insbesondere wenn der Benutzer Befehle durch Betätigen von Schaltflächen senden möchte, muss der Timeout auf höhere Werte gesetzt werden. Ein typischer Wert für ein unempfindliches Gerät wären 60 Sekunden. Geräte wie Fensterheber, die in einem unkontrollierten, aktiven Zustand beschädigt werden könnten, erfordern kürzere Timeouts, deutlich unter 5 Sekunden. Der Benutzer legt den geeigneten Timeout für seine Anwendung selbst fest.
Schritt 3: (beliebig oft wiederholbar)
Befehle gemäß der API-Beschreibung in Messsystem-API (CORE_API) oder in Lebensdauertest-API mit benannten Kanälen (TS_API) können anwendungsspezifisch in beliebiger Weise gesendet werden.
Schritt 4:
Vor dem Beenden der Anwendung sollte die Verbindung geschlossen werden. Andernfalls würde das Messsystem weiterhin auf einen Befehl warten und nach der eingestellten Zeit in den „Safe-State“-Timeout laufen. Versucht der Benutzer, die Verbindung zum Messsystem erneut zu öffnen, während es noch läuft, würde ein Fehler gemeldet. Schließen Sie daher die Verbindung, bevor Sie die Anwendung beenden.
4.4.2Sub-Sequencer-Ausführung
Der Sub-Sequencer ist dafür ausgelegt, Befehle schnell mit einem genau definierten Timing im Bereich weniger Millisekunden auszuführen. Beim Senden von Befehlen über die normale Befehlsausführung hängt das Timing zwischen den Befehlen vom Timing des Windows-Betriebssystems auf dem PC ab. Bei einem solchen Nicht-Echtzeit-Betriebssystem kann das Timing zwischen wenigen Millisekunden und mehreren Sekunden schwanken.
Sub-Sequencer-Ausführung bedeutet, mehrere Befehle auf RT zu laden, sie ohne vom PC verursachte Verzögerungen auszuführen und mehrere Antworten an den PC zurückzugeben. Die Antworten können in der PC-SW mit unkritischem, schwankendem Timing ausgewertet werden.
Befehlsablauf des Sub-Sequencers
Um eine Subsequenz zu verwenden, muss der folgende Befehlsablauf implementiert werden
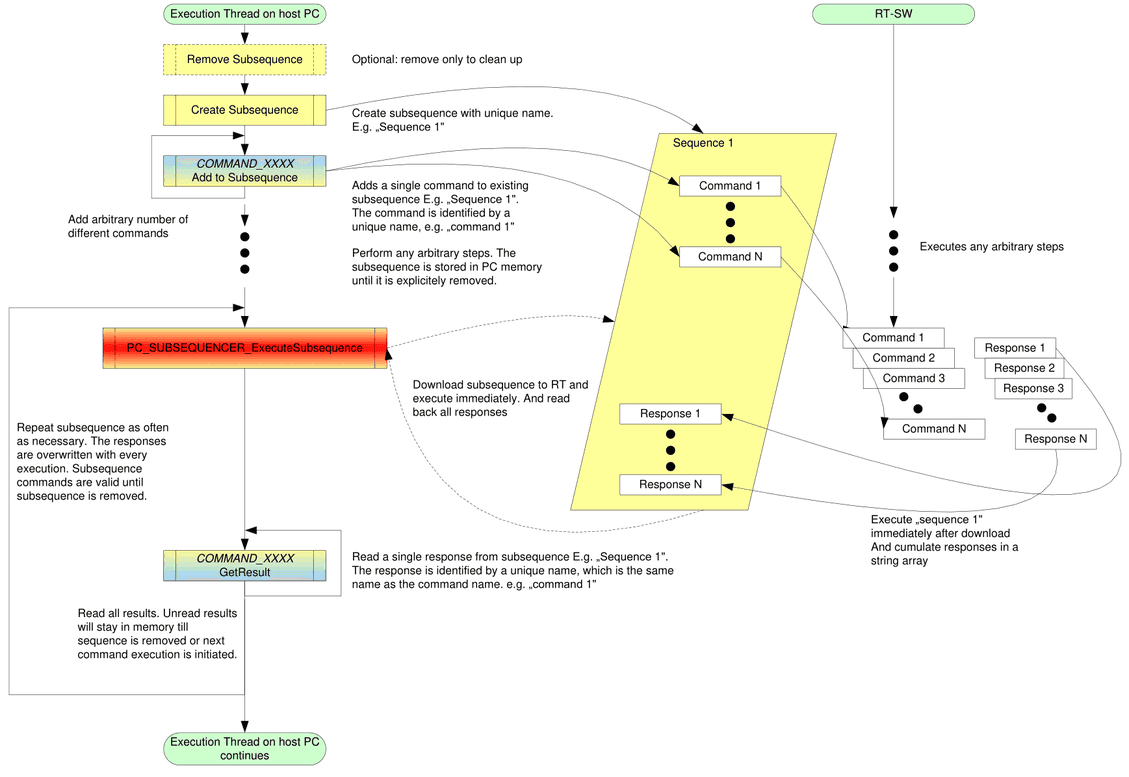
Befehlsausführung des Sub-Sequencers aus RT-Sicht
Aus RT-Sicht bedeutet Sub-Sequencer-Ausführung einfach, ein Array von Befehlsstrings vom PC zu empfangen. Das Array mit den einzelnen auszuführenden Befehlsstrings wird Element für Element abgearbeitet. Die Antworten der einzelnen Befehle werden in einem String-Array gesammelt und an den PC zurückgegeben.
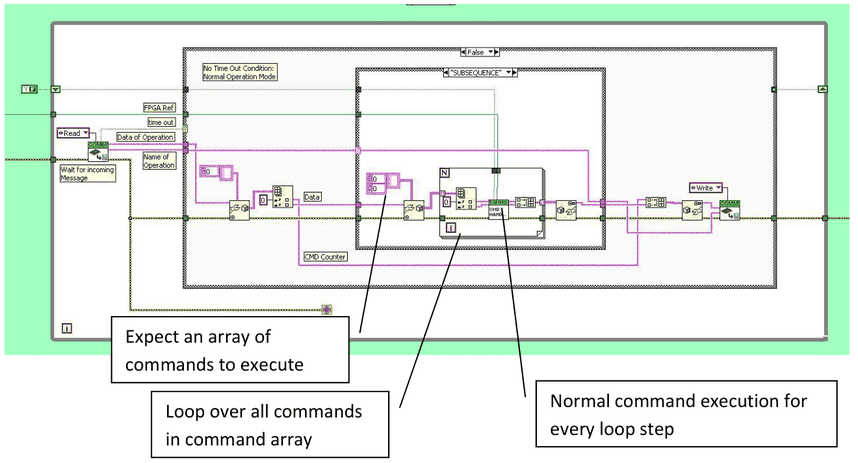
Befehlsausführung des Sub-Sequencers aus PC-Sicht
Aus PC-Sicht bedeutet Sub-Sequencer-Ausführung, die Einheit für die Befehls-/Antwortverarbeitung in drei Teile aufzuteilen:
- Befehl zur Subsequenz hinzufügen (für mehrere Befehle wiederholt)
- Gesamte Subsequenz ausführen
- Antwort der Subsequenz abrufen (für mehrere Befehle wiederholt)
Die Trennung zwischen normaler Befehlsausführung, Sub-Sequencer-„Load“ und Sub-Sequencer-„Get Result“ ist mit polymorphen VIs implementiert. Die Sub-Sequencer-Ausführung wird im Folgenden am Beispiel-VI „CAN_EOL_SendReceive.vi“ erläutert:
Zunächst wird die normale Befehlsausführung von CAN_EOL_SendReceive.vi dargestellt, um den Unterschied zur Sub-Sequencer-Ausführung zu zeigen
CAN_EOL_SendReceive, normale Ausführung:
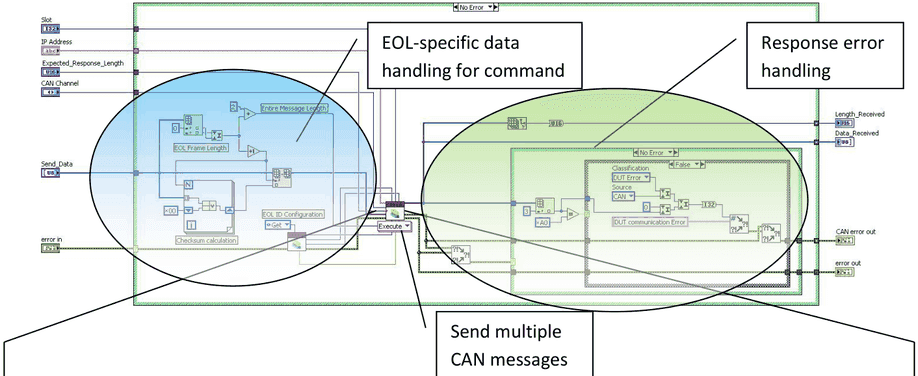
Can_SendMultipleMsgs:
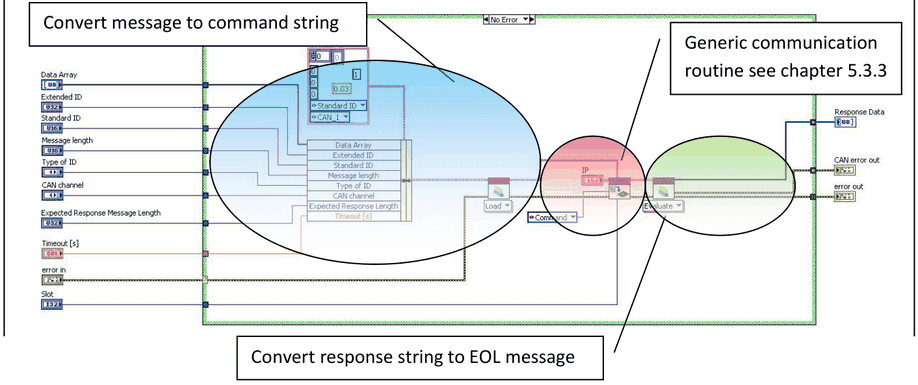
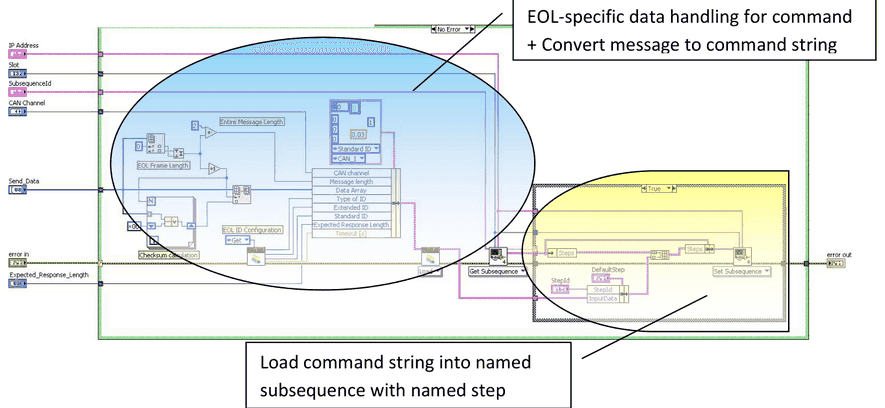
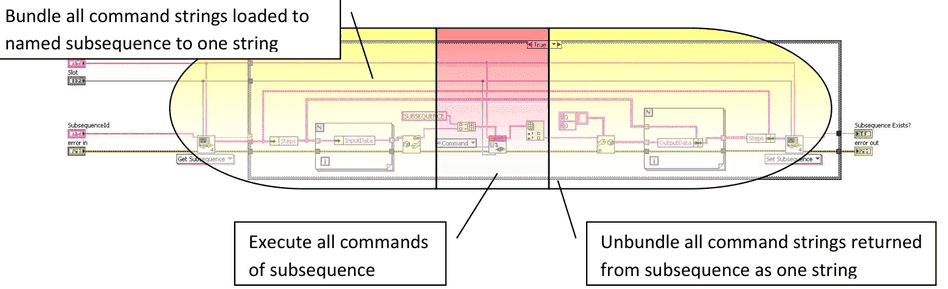
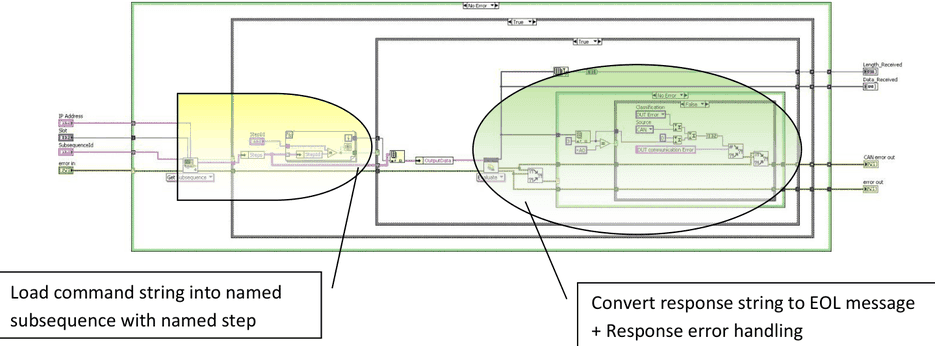
Für die Sub-Sequencer-Ausführung müssen die drei farbig markierten Teile auf mehrere VIs aufgeteilt werden. Der Teil „Execute Subsequence“ ist generisch und kann von jedem Befehl verwendet werden. Für jeden Befehl müssen jedoch die folgenden Teile separat mit polymorphen VIs implementiert werden:
- COMMAND_XXX_AddToSubsequence
- enthält die Formatierung des Befehlsstrings und speichert den Befehlsstring im angegebenen Befehlscontainer der Subsequenz
- COMMAND_XXX_GetResult
- enthält das Lesen des Antwortstrings der angegebenen Sequenz und des angegebenen Schritts. Der formatierte Antwortstring wird entpackt und in die entsprechenden Antwortparameter umgewandelt.
Add to Subsequence (befehlsspezifisch)
Execute Subsequence (ein generisches VI für alle Befehle)
GetResult (befehlsspezifisch)
4.5Fehlerbehandlung
4.5.1Allgemeine Fehlerbehandlung
Jedes implementierte VI hat einen Fehlereingang und einen Fehlerausgang.
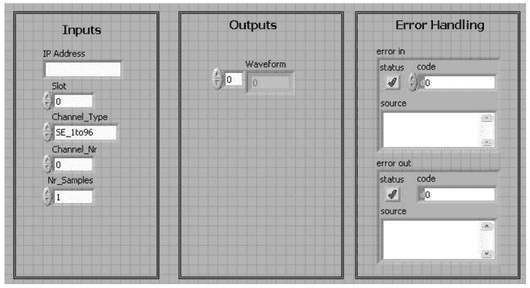
Alle VIs geben Fehlercodes im Cluster „error out“ zurück.
Wird dem VI an „error in“ ein Fehler mit einem Fehlercode ungleich null übergeben,
- wird der Code des VI nicht ausgeführt
- wird der Fehlercode an „error out“ durchgereicht
Es wird empfohlen, Fehlereingang und Fehlerausgang mit einem benutzerdefinierten Fehlerhandler in der Anwendung zu verbinden. So ist sichergestellt, dass die Kommunikation mit dem MesSy und alle Parameter geprüft werden und der Benutzer der Anwendung Informationen über den Status von MesSy und Software erhält.
4.5.2Fehlercodes
Im Feld „code“ von „error out“ wird ein Fehlercode zurückgegeben, der entweder von einem VI der Standard-LabVIEW-Bibliothek oder von der MesSy-Software erzeugt wird. Werte unter 5000 einschließlich negativer Werte sind Standard-LabVIEW-Fehlercodes. Werte darüber sind MesSy-Fehlercodes.
Die MesSy-Fehlercodes sind wie folgt gegliedert:
| Bit 30..24 | Bit 23..16 | Bit 15…0 |
|---|---|---|
| Klassifizierung | Quelle | Typ |
Die Klassifizierung legt die Kritikalität des Fehlers fest, wobei ein Systemfehler als schwerer Fehler gilt.
Ein DUT-Fehler bedeutet, dass das MesSy-System noch arbeitet, aber beispielsweise eine CAN-Nachricht vom Prüfling nicht beantwortet wurde.
Eine Warnung dient lediglich zur Information.
| Nummer | Klassifizierung |
|---|---|
0x10 | Systemfehler |
0x20 | DUT-Fehler |
0x30 | Warnung |
Die Quelle ist der Softwareblock, der einen Fehler erkannt hat.
| Nummer | Quelle | Beschreibung |
|---|---|---|
0x00 | SYS | Allgemeine Systemsteuerung, z. B. Zeitstempel, IP-Verbindung, … |
0x10 | CAN | CAN-Kommunikation |
0x20 | PWM | Dynamische Erzeugung digitaler Ausgangssignale |
0x30 | ANALOG | Analogeingang |
0x04 | SSV | Signalüberwachung |
0x05 | DIGOUT | Statischer Digitalausgang |
0x06 | SERIAL | Serielle Kommunikationsleitungen |
0x07 | MICROCONTROLLER | Allgemeine Mikrocontroller-Kommunikation für seriell oder CAN. |
Der Typ klassifiziert einige typische Fehlerarten.
| Nummer | Fehlertyp |
|---|---|
0x###A | |
0x###B | Parameter |
0x###C | Kommunikation |
0x###D | Timeout |
0x###E | |
0x###F | Unbekannt |
Die folgenden Tabellen zeigen die implementierten Fehlercodes und den zugehörigen Fehlertext, der im Cluster „error out“ unter „source“ ausgegeben wird:
- DUT-Fehler:
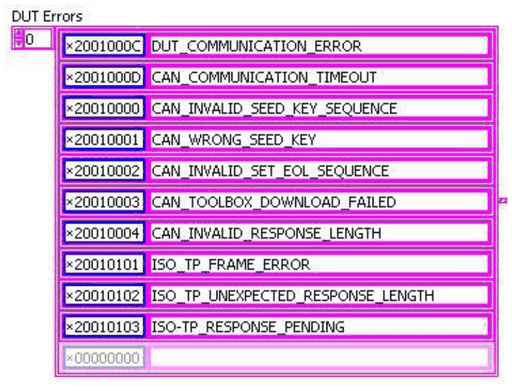
- Systemfehler:
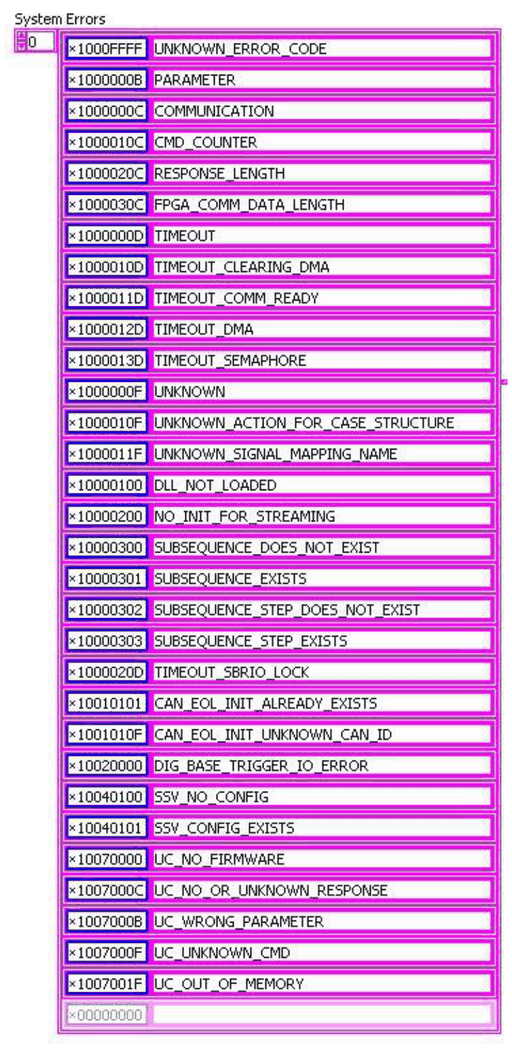
4.6Messsystem-API (CORE_API)
Für den Zugriff einer Benutzeranwendung, typischerweise in LabVIEW erstellt, auf das MesSy steht eine VI-Bibliothek (API) zur Verfügung. Der Funktionsumfang der Bibliothek wird künftig erweitert. Die Dokumentation der Bibliothek ist deshalb elektronisch verfügbar.
Der normale Befehlsablauf der CORE API ist identisch mit dem in Kapitel 5.4.1 beschriebenen Ablauf.
4.6.1Adressierungsarten der CORE_API
Zur Adressierung eines bestimmten MesSy wird dessen IP-Adresse verwendet. Jedes VI der Bibliothek hat dazu einen String-Eingangsparameter namens „IP Address“, der die IP-Adresse als String enthält (z. B. 192.168.101.2 – ohne Anführungszeichen eingeben)
Beachten Sie, dass bei jedem Befehl ein Slot-Parameter übergeben wird. Dieser Parameter dient dazu, mehrere Prüflinge an einem Messsystem zu unterscheiden. Bei Prüflingen mit nur wenigen Pins und Funktionen kann ein Messsystem bis zu 6 Prüflinge parallel bedienen. Wenn in diesem Fall mehr als eine Testausführung mit dem Messsystem verbunden ist, muss die Kommunikationsroutine die Verbindungen für die Testausführung jedes Prüflings prüfen. Sie darf die Verbindung erst schließen, wenn alle Testausführungen aller Prüflinge die Verbindung geschlossen haben. Der Slot repräsentiert also den Prüfling am Messsystem.
4.6.2Funktionsblöcke
In der API stehen verschiedene Funktionsblöcke zur Verfügung. Jedes VI hat ein Präfix PC_xxx, wobei xxx der Block gemäß der folgenden Tabelle ist:
| Funktionsblock | Beschreibung | Beispiele |
|---|---|---|
| SYS | Systembefehle | Zeitstempel abrufen, Verbindung aufbauen, EEPROM lesen und schreiben, … |
| DIGOUT | Steuerung statischer Digitalausgänge | Einzelnes Relais, FET setzen / rücksetzen, alle Relais setzen / rücksetzen, … |
| PATTERN | Steuerung dynamischer Digitalausgänge (PWM, Pattern) | Set_PWM, digitales Pattern herunterladen, Pattern starten, … |
| ANALOG | Allgemeine Steuerung der Analogeingänge | Multiplexer einstellen, Wert eines einzelnen Kanals abrufen, Signalverlauf eines Kanals abrufen, … |
| SSV | Signalüberwachung der Analogeingänge (SSV) | Überwachungskonfiguration einstellen, Ergebnis seit dem letzten Auslesen lesen. |
| CAN / uC_CAN | CAN-Kommunikation | Conti-EOL-Protokoll, ISO-TP (ISO 15765-2), zyklisches Senden von Nachrichten. |
| uC_UART | Serielle Kommunikation | Serielle Konfiguration, Byte senden, seriellen Repeater konfigurieren. |
| CMM | Strommessmodul | Stromwert eines CMM lesen, Anzahl der CMMs in der Kette einstellen. |
| SUBSEQUENCER | Subsequencer | Subsequenz erstellen, Schritt hinzufügen, Subsequenz ausführen, Schrittergebnis abrufen |
4.7Lebensdauertest-API mit benannten Kanälen (TS_API)
Für den Zugriff aus TestStand auf das MesSy steht eine VI-Bibliothek (API) zur Verfügung, die komfortabler ist als die CORE_API. Diese Bibliothek heißt TS_API. Diese zusätzliche Softwareschicht über der CORE_API erleichtert dem Benutzer die Gestaltung des Prüfablaufs, insbesondere wenn mehrere Prüflinge entweder mit einem MesSy oder mit mehreren MesSys geprüft werden müssen.
Der normale Befehlsablauf der TS_API entspricht im Wesentlichen dem in Kapitel 5.4.1. Unterschiede sind die Adressierung des MesSy über die Nummern „Bus“ und „Slot“ sowie die Signalzuordnung zur Adressierung des physischen Analog-, Digital- oder Kommunikationskanals.
Der Funktionsumfang der Bibliothek wird künftig ebenso wie die CORE_API erweitert. Die Dokumentation der Bibliothek ist deshalb elektronisch verfügbar.
4.7.1Adressierung über Bus, Slot und Signalname
Die TS_API unterscheidet sich von der CORE_API in der Adressierung der physischen Kanäle des MesSy. Während in der CORE_API jeder physische Kanal über die IP-Adresse des MesSy und die physische Kanalnummer adressiert wird (z. B. 1…96 für die Single-Ended-Analogeingänge SE_1to96, Serial_01 … SERIAL_10, 1…24 für FET, ...), erfolgt die Adressierung in der TS_API über „Bus“, „Slot“ und „Signalname“:
- Bus:
- Bereich = [0…255]
- Ist die letzte Zahl der IP-Adresse.
- Der Rest der IP-Adresse – der IP-Adressbereich – wird in der Signalzuordnungsdatei festgelegt (siehe Signalzuordnung).
- Z. B.: Bei Bus = 12 und dem IP-Adressbereich „192.168.100.“ lautet die IP-Adresse des adressierten MesSy „192.168.100.012“,
- Slot:
- Bereich = [1…6]
- Die MesSy-Software ist so ausgelegt, dass ein MesSy bis zu 6 Prüflinge bedienen kann.
- Die Slot-Nummer steht für die Nummer des Prüflings.
- Der Slot wählt gemäß der Signalzuordnungsdatei den passenden physischen Kanal eines MesSy aus (siehe Signalzuordnung).
- Signalname
- Der Signalname ist ein frei wählbarer Name, der einem Signal entspricht (typischerweise dem Signalnamen des Prüflings), das entweder an einen Analogeingang, einen Digitalausgang oder eine Kommunikationsleitung angeschlossen ist.
- Die Zuordnung der physischen Kanäle zu Signalnamen erfolgt in der Signalzuordnungsdatei (siehe Signalzuordnung).
Bedient ein MesSy beispielsweise drei Prüflinge, ist derselbe Signalname an einem MesSy dreimal vorhanden. Der richtige physische MesSy-Kanal wird über die jeweilige Slot-Nummer ausgewählt.
4.7.2Signalzuordnung
Die Signalzuordnungsdatei enthält zunächst den IP-Adressbereich aller angeschlossenen MesSys. Der IP-Adressbereich umfasst die ersten drei Zahlen der IP-Adressen (z. B. 192.168.101.).
Außerdem enthält diese Datei die Anzahl der Slots, d. h. die Anzahl der angeschlossenen Prüflinge und der zugehörigen Ausführungen. Und schließlich ist in dieser Datei für jeden Slot die Zuordnung der Signalnamen zu Analogeingängen, Digitalausgängen, Relais und Kommunikationsleitungen festgelegt.
Die Signalzuordnungsdatei wird als XML-Datei gespeichert. Das folgende XML-Beispiel zeigt den IP-Adressbereich (common_ip=192.168.101.), die Anzahl der Slots = 2 (count=2) und alle möglichen Signalgruppen.
Wird ein „name“ mehrfach verwendet, entweder für denselben Typ (Relais, Single-Ended-Eingang, …) oder für verschiedene Typen, fügen Sie die folgende Eigenschaft hinzu (wie im Beispiel für den Analogeingang gezeigt)
resourcesharing = "1"
Andernfalls wird beim Laden der Signalzuordnungsdatei ein Fehler gemeldet. Diese Funktion hilft, unerwünschte Mehrdeutigkeiten zu vermeiden.
<?xml version="1.0" encoding="utf-8"?>
<ldsa name="LDSA" count="2" common_ip="192.168.101.">
<modules>
<module name="ANALOG">
   <item name="Example_Signal_Name_Analog_1">
    <connector slot="1" name="SingIn_11" resourcesharing="1"/>
    <connector slot="2" name="SingIn_59" />
   </item>
   <item name="Example_Signal_Name_Analog_2">
    <connector slot="1" name="SingIn_12" />
    <connector slot="2" name="SingIn_60" />
   </item>

   <item name="Example_Signal_Name_Analog_Differential">
    <connector slot="1" name="DiffIn_01a" />
    <connector slot="2" name="DiffIn_09a" />
   </item>
</module>

<module name="RELAY">
   <item name="Relay_VBatt">
    <connector slot="1" name="REL_15" />
    <connector slot="2" name="REL_47" />
   </item>
</module>

<module name="TRIGGER">
   <item name="TRIG1">
    <connector slot="1" name="TRIG_01" />
    <connector slot="2" name="TRIG_04" />
   </item>
</module>

<module name="OPENCOLLECTOR">
   <item name="GREEN">
    <connector slot="1" name="OPEN_COLL_16" />
    <connector slot="2" name="OPEN_COLL_14" />
   </item>
</module>

<module name="FET">
   <item name="PWM_Out">
    <connector slot="1" name="FET_1" />
    <connector slot="2" name="FET_13" />
   </item>
</module>

<module name = "CMM">
  <item name ="CMM">
    <connector slot = "1" name = "CMM_1"/>
    <connector slot = "2" name = "CMM_2"/>
  </item>
</module>

<module name="CAN">
   <item name="COMM_CAN">
     <connector slot="1" name="CAN_1A" />
     <connector slot="2" name="CAN_2A" />
   </item>
   <item name="CAN_Second">
     <connector slot="1" name="CAN_1B" />
     <connector slot="2" name="CAN_2B" />
   </item>
</module>

<module name="SERIAL">
   <item name="K-Line">
     <connector slot="1" name="SERIAL_01" />
     <connector slot="2" name="SERIAL_06" />
   </item>
</module>

<module name="I2C"
  <item name="I2CName">
     <connector slot="1" name="0x42" /> <!-- name is the I2C address without the R/W bit -->
     <connector slot="2" name="0x13" />
  </item>
</module>
</modules>
<itemgroupslist />
</ldsa>
Dokumente und Downloads
Weitere Dokumente und Dateien zu Ihrem IRS-Produkt finden Sie auf myIRS.