Elektromotor-Emulator für die Inverterprüfung mit aktiver Last
Allgemeine Informationen
1.1Angaben zur Betriebsanleitung
Diese Anleitung ermöglicht den sicheren und effizienten Umgang mit dem IRS EME (aktiver Motoremulator).
Die Anleitung ist Bestandteil des Prüfsystems und muss in unmittelbarer Nähe des Systems jederzeit zugänglich aufbewahrt werden. Das Personal muss diese Anleitung vor Beginn aller Arbeiten sorgfältig durchlesen. Grundvoraussetzung für sicheres Arbeiten ist die Einhaltung aller angegebenen Sicherheitshinweise und Handlungsanweisungen in dieser Anleitung.
Darüber hinaus gelten die örtlichen Unfallverhütungsvorschriften und die allgemeinen Sicherheitsbestimmungen für den Einsatz des Geräts.
Für die Abbildungen in dieser Anleitung und für die verbauten Komponenten gelten die Anleitungen im Anhang.
Das Befolgen der Anweisungen in dieser Anleitung hilft, Gefahren zu vermeiden und die Zuverlässigkeit und Lebensdauer des Geräts zu erhöhen.
Für Folgeschäden übernehmen wir keine Haftung, ebenso wenig für Sach- oder Personenschäden, die durch unsachgemäße Bedienung oder Nichtbeachtung der Sicherheitshinweise verursacht werden. In solchen Fällen erlischt die Garantie.
Bei Fragen, die diese Anleitung nicht beantwortet, wenden Sie sich bitte an:
IRS Systementwicklung GmbH
Pfaffenthanner Weg 5
D-93179 Brennberg
+49 (0) 94 84 / 95 00 – 0
www.irs.systems
1.2Symbolerklärung
1.2.1Sicherheitshinweise
1.2.2Besondere Sicherheitshinweise
Um auf besondere Gefahren aufmerksam zu machen, werden in Sicherheitshinweisen folgende Symbole verwendet:
1.3Haftungsbeschränkung
Alle Angaben und Hinweise in dieser Anleitung wurden unter Berücksichtigung der geltenden Normen und Vorschriften, des Stands der Technik sowie unserer langjährigen Erkenntnisse und Erfahrungen zusammengestellt.
Der Hersteller übernimmt keine Haftung für Schäden aufgrund von:
- Nichtbeachtung der Anleitung
- Fehlanwendung
- Einsatz von nicht geschultem Personal
- Eigenmächtigen Umbauten
- Technischen Veränderungen
- Verwendung nicht zugelassener Ersatzteile
Der tatsächliche Lieferumfang kann bei Sonderausführungen, der Inanspruchnahme zusätzlicher Bestelloptionen oder aufgrund neuester technischer Änderungen von den hier beschriebenen Erläuterungen und Darstellungen abweichen.
Es gelten die im Liefervertrag vereinbarten Verpflichtungen, die allgemeinen Geschäftsbedingungen sowie die Lieferbedingungen des Herstellers und die zum jeweiligen Zeitpunkt gültigen gesetzlichen Regelungen.
Technische Änderungen im Rahmen der Verbesserung der Gebrauchseigenschaften und der Weiterentwicklung behalten wir uns vor.
1.4Ersatzteile
Beziehen Sie Ersatzteile über autorisierte Händler oder direkt beim Hersteller der jeweiligen Komponente.
1.5Kundendienst
Für technische Auskünfte wenden Sie sich an unseren Kundendienst.
Darüber hinaus sind unsere Mitarbeiter stets an neuen Informationen und Erfahrungen interessiert, die sich aus der Anwendung ergeben und zur Verbesserung unserer Produkte beitragen.
Sicherheitshinweise
Die folgenden allgemeinen Sicherheitsvorkehrungen müssen in allen Betriebsphasen dieses Geräts beachtet werden. Die Nichtbeachtung dieser Vorkehrungen oder spezifischer Warnungen und Anweisungen an anderer Stelle in dieser Anleitung verletzt die Sicherheitsstandards für Konstruktion, Herstellung und bestimmungsgemäße Verwendung des Geräts. IRS Systementwicklung GmbH übernimmt keine Haftung, wenn der Kunde diese Anforderungen nicht einhält.
2.1Verantwortung des Betreibers
Das Gerät wird im industriellen Bereich eingesetzt. Der Betreiber unterliegt daher den gesetzlichen Pflichten zur Arbeitssicherheit.
Neben den Sicherheitshinweisen in dieser Anleitung muss der Betreiber die allgemeinen Sicherheits-, Unfallverhütungs- und Umweltschutzvorschriften einhalten. Dabei gilt insbesondere:
- Der Betreiber muss sich über die geltenden Arbeitsschutzbestimmungen informieren und in einer Gefährdungsbeurteilung zusätzlich Gefahren ermitteln, die sich aus den speziellen Bedingungen am Einsatzort ergeben können. Diese muss er in Form von Betriebsanweisungen für den Betrieb des Geräts umsetzen.
- Der Betreiber muss die Zuständigkeiten für Installation, Bedienung, Wartung und Reinigung eindeutig regeln und festlegen.
- Der Betreiber muss sicherstellen, dass alle Mitarbeiter, die mit dem Gerät umgehen, die Betriebsanleitung gelesen und verstanden haben. Darüber hinaus muss er das Personal regelmäßig schulen und über die Gefahren informieren.
- Der Betreiber muss die erforderliche persönliche Schutzausrüstung bereitstellen.
- Weiterhin ist der Betreiber dafür verantwortlich, dass sich das Gerät stets in einwandfreiem Zustand befindet. Daher gilt Folgendes:
- Der Betreiber muss sicherstellen, dass die in dieser Anleitung beschriebenen Wartungsintervalle eingehalten werden.
- Der Betreiber muss alle Sicherheitseinrichtungen regelmäßig auf Funktionsfähigkeit und Vollständigkeit prüfen.
2.2Qualifikation des Personals
Personal (gemäß BGV A 3)
- Anlagenverantwortlicher ist eine Person, die beauftragt ist, die Verantwortung für die elektrische Anlage zu übernehmen. Erforderlichenfalls kann diese Verantwortung teilweise auf andere Personen übertragen werden.
- Elektrofachkraft ist eine Person, die aufgrund ihrer Fachkenntnisse, Erfahrungen und Kenntnisse der entsprechenden Aufgaben in der Lage ist, mögliche Gefahren einzuschätzen.
- Elektrotechnisch unterwiesene Person ist eine Person, die durch eine Elektrofachkraft über die ihr übertragenen Aufgaben und die möglichen Gefahren bei unsachgemäßem Verhalten unterrichtet, erforderlichenfalls angelernt und über die notwendigen Schutzeinrichtungen und Schutzmaßnahmen belehrt wurde.
2.3Bestimmungsgemäße Verwendung
Der aktive Motoremulator EME ist ausschließlich für den hier beschriebenen Verwendungszweck konzipiert und konstruiert:
Prüfung von Invertern, nicht ausschließlich, aber hauptsächlich für Anwendungen der Elektromobilität wie Traktionsinverter von Elektrofahrzeugen. Der Prüfling (DUT) kann unter bestimmten Bedingungen wie Hitze, Kälte, Feuchtigkeit, Vibration, Salznebel oder anderen betrieben werden. Der Emulator selbst wird in Industrieanlagen bei Raumtemperatur und normaler Luftfeuchtigkeit ohne Umweltbelastung betrieben.
Der Emulator erfüllt folgende Funktionen:
- Simulation des elektrischen Systems des Fahrzeugs aus Sicht des Prüflings:
- Motorphasen
- Batterieversorgung (in Kombination mit einem externen DC-Netzteil)
- Eingangssignale des Positionssensors (z. B. SIN/COS oder Resolver)
- Überwachung der Spannungen und Ströme, die am Prüfling anliegen oder von ihm ausgegeben werden
- Bereitstellung von Messdaten für das Gesamtsystem.
2.4Fehlanwendung
Jede andere als die unter „Bestimmungsgemäße Verwendung“ festgelegte oder darüber hinausgehende Verwendung gilt als Fehlanwendung! Ansprüche jeglicher Art wegen Schäden aus Fehlanwendung sind ausgeschlossen. Für alle Schäden aus Fehlanwendung haftet der Betreiber.
2.5Besondere Gefahren
Die folgenden Sicherheitshinweise und die Warnhinweise in den weiteren Kapiteln dieser Anleitung sollten beachtet werden, um Gesundheitsgefahren zu reduzieren und gefährliche Situationen zu vermeiden
2.6Verhalten in Notfällen und bei Unfällen
Vorbeugende Maßnahmen
- Seien Sie stets auf Unfälle oder Feuer vorbereitet!
- Halten Sie Erste-Hilfe-Ausrüstung (Verbandskasten, Decken usw.) und Feuerlöscher griffbereit.
- Machen Sie das Personal mit Unfallmeldung, Erste-Hilfe-Ausrüstung und Rettungsmaßnahmen vertraut.
- Halten Sie Zufahrtswege für Rettungsfahrzeuge frei.
Maßnahmen bei Unfällen
- Lösen Sie den Not-Halt aus.
- Leiten Sie Erste-Hilfe-Maßnahmen ein.
- Bergen Sie Personen aus der Gefahrenzone.
- Informieren Sie den Verantwortlichen vor Ort.
- Alarmieren Sie den Rettungsdienst.
- Halten Sie Zufahrtswege für Rettungsfahrzeuge frei.
Technische Einführung
3.1Prüfaufbau für Inverter
Das folgende Blockschaltbild gibt einen Überblick über einen typischen Prüfaufbau für Inverter aus Sicht eines einzelnen Prüflings (DUT):
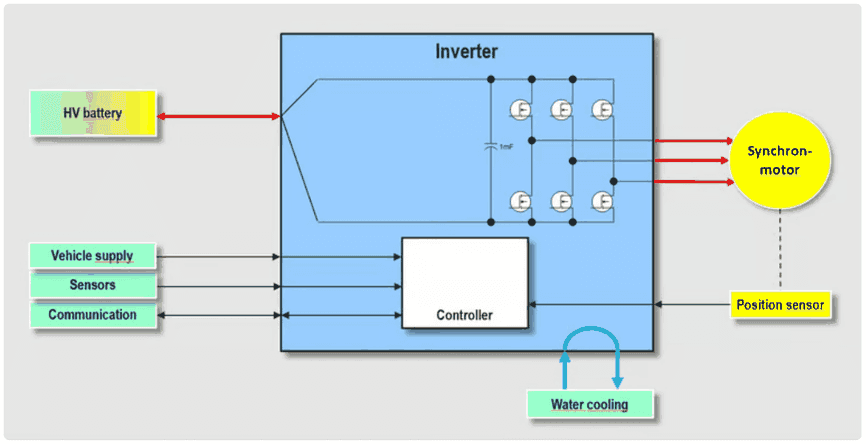
Das zentrale Element im Bild ist der Inverter, der Prüfling (DUT), der elektrisch verbunden ist mit:
- Spannungsversorgungen, Kommunikationsschnittstellen, verschiedenen Sensoren
- der HV-Batterie
- dem Elektromotor über typischerweise 3 Motorphasen
- und dessen Positionssensor
- Bei Invertern für Leistungsbereiche von mehreren Kilowatt wird in der Regel eine Wasserkühlung eingesetzt.
Die gelb markierten Teile werden durch die aktive Motorlast IRS EME abgedeckt:
- Synchronmotor
- Positionssensor
- und teilweise die HV-Batterie in Kombination mit einem Standard-DC-Netzteil.
3.2Prüfansätze für die Motorlast
3.2.1Klassisch mechanisch gekoppelte Motoren, passive Last, High-End-Motoremulator
Zur Simulation des Motors sind grundsätzlich verschiedene Ansätze gebräuchlich:
- Simulation einer einfachen passiven Last
- Betrieb eines realen Motors, mechanisch gekoppelt mit einer weiteren Motor-Inverter-Kombination
- High-End-Motorsimulatoren
Die folgende Tabelle zeigt die Vor- und Nachteile dieser Aufbauten:
| Passive Spule | Aktiver Motorsimulator – volle Größe | Mechanisch gekoppelte Motoren |
|---|---|---|
| (+) Sehr kostengünstig | (–) Sehr hoher Preis | (–) Sehr hoher Preis |
| (+) Kleiner Aufbau | (–) Platzintensiver Aufbau | (–) Platzintensiver Aufbau |
| (+) Voller Phasenstrom | (+) Voller Phasenstrom | (+) Voller Phasenstrom |
| (–) Nur Blindstrom in den Phasen | (+) Simulation realer Phasenströme | (+) Simulation realer Phasenströme |
| (–) Keine Rekuperation | (+) Rekuperation möglich | (+) Rekuperation möglich |
| (o) Geringe DC-Ströme | (o) Realer DC-Strom aus der Batterie | (o) Realer DC-Strom aus der Batterie |
3.2.2Aktive Motorlast IRS EME als Zwischenlösung
Die aktive Motorlast IRS EME ist eine Lösung, die die Vorteile von High-End-Motorsimulatoren in voller Größe mit den Vorteilen der passiven Spule verbindet und dabei das Konzept einfach, zuverlässig und kostengünstig hält.
| Aktiver Motorsimulator – IRS |
|---|
| (o) Kostengünstig |
| (+) Kleiner Aufbau |
| (+) Voller Phasenstrom |
| (+) Simulation realer Phasenströme |
| (+) Rekuperation möglich |
| (+) Realer DC-Strom, aber geringe Leistung |
Um einen realen Lastzustand zu simulieren, muss die induzierte Spannung des Elektromotors gemäß dem Ersatzschaltbild eines Motors erzeugt werden:
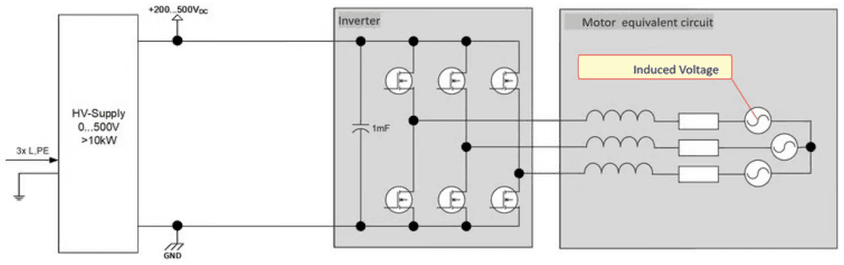
Spannungsquellen für hohe Leistungen sind häufig ebenfalls Schaltnetzteile, wobei eine gute Energierückspeisung notwendig ist, um einen kompakten und kostengünstigen Aufbau zu erreichen.
3.3Grundlegendes Funktionsprinzip des IRS EME
Das folgende Bild zeigt den grundlegenden Aufbau des IRS-Elektromotor-Emulators für einen Dreiphasen-Inverter als Prüfling (DUT):
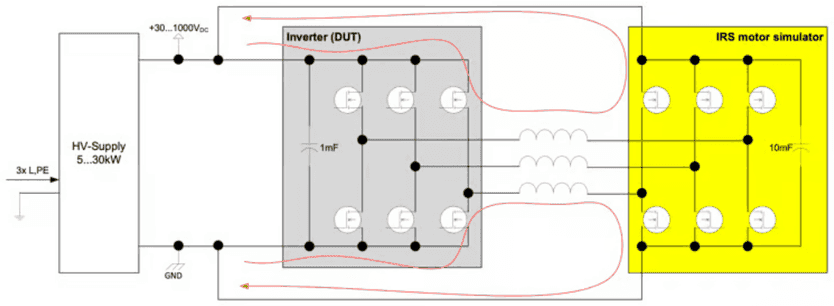
Das Konzept beruht auf der Idee, zwei Inverter direkt miteinander zu koppeln und gegeneinander laufen zu lassen – sowohl die drei Phasen als auch der Zwischenkreis (DC-Link) sind direkt gekoppelt. Als Batteriesimulator kann ein Standardnetzteil verwendet werden. Bei entsprechender Ansteuerung des Motorsimulators fließt der Phasenstrom vom Prüfling über die Phasendrosseln zum Simulator und über den Zwischenkreis zurück zum Prüfling und umgekehrt.
Somit wird der Zwischenkreis des Prüflings mit einem realistischen Strom belastet. Da die Energie jedoch zwischen den beiden Invertern fließt, muss die Batteriesimulation nur die Energie für die Verluste des Gesamtsystems bereitstellen. Dies ist einer der wichtigsten Vorteile: Es kann ein relativ kleines Netzteil ohne Energierückspeisung ins Netz verwendet werden. Mit einem Netzteil von nur 20 kW
- können 250 kW bei 500 V DC-Spannung simuliert werden,
- können 350 kW bei 850 V DC simuliert werden.
Die Standardvariante des Emulators kann Spannungen bis 1000 V verarbeiten, wodurch noch höhere Leistungsbereiche simuliert werden können. In den meisten Aufbauten bestimmen drei grundlegende Sollwerte den Betrieb:
- Der EME erzeugt die induzierte Spannung des Motors.
- Der Prüfling befindet sich im Stromregelungsmodus und bestimmt das auf den Motor aufgebrachte Drehmoment.
- Der EME gibt die Drehzahl über das Signal des Positionssensors vor.
In diesem Dokument beziehen wir uns überwiegend auf den Spannungsbereich bis 1000 V, da dieser vom IRS EME in der Standardausführung abgedeckt wird. Inzwischen sind verschiedene verkleinerte Varianten erhältlich, die in späteren Kapiteln erläutert werden. Das Grundprinzip ist jedoch für alle Varianten des IRS EME gleich.
EME-Übersicht
4.1EME-Übersicht
Jeder einzelne EME deckt ein 3-Phasen-System ab. Zwei identische EME können optional kombiniert werden, um einen 6-Phasen-Motor zu simulieren, wobei ein System als Master und eines als Slave arbeitet.
4.2Leistungsteil
Jede aktive Motorlast IRS EME enthält einen 3-phasigen Zweipunkt-Inverter, wobei unterschiedliche Technologien eingesetzt werden:
- VARIS-Versionen: IGBT (Standardgerät)
- SiC-Version: SiC-MOSFET (in Entwicklung)
Für unterschiedliche Inverterarten sind verschiedene Varianten erhältlich:
4.2.1HV-Versionen, IGBT-basiert
| Parameter/Typ | VARIS I | VARIS II | VARIS III |
|---|---|---|---|
| UDC [V] | 40...1000 | 40...1000 | 40...1000 |
| Phasenstrom dauerhaft [A] @ 450 V @ 8 kHz PWM | 400 | 600 | 600 |
| Phasenstrom 5 Sekunden [A] @ 450 V @ 8 kHz PWM | 600 | 650 | 650 |
| Phasenstrom dauerhaft [A] @ 850 V @ 8 kHz PWM | 200 | 400 | 600 |
| PWM-Frequenz [kHz] | 4…12 | 4…12 | 4…12 |
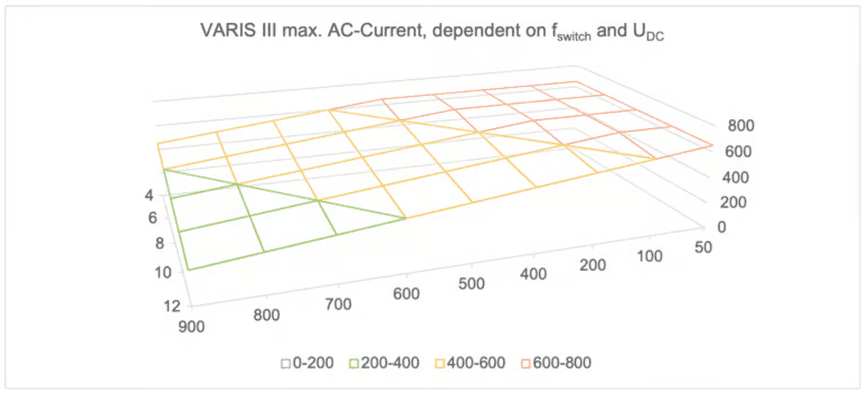
Der maximale Strom hängt von der angelegten DC-Spannung und der Schaltfrequenz ab. Das folgende Diagramm veranschaulicht die Abhängigkeit am Beispiel des VARIS III:
4.3Positionssensor
4.3.1SIN/COS-Generator
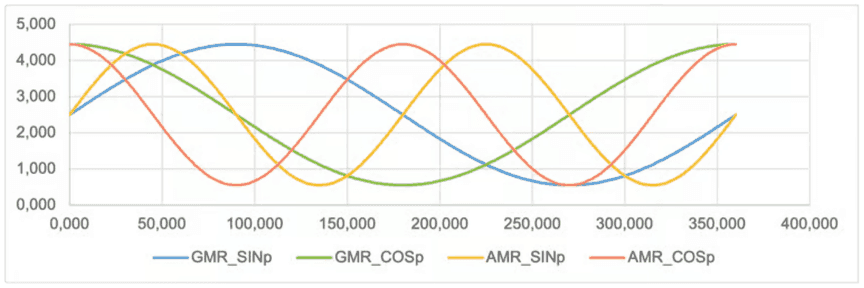
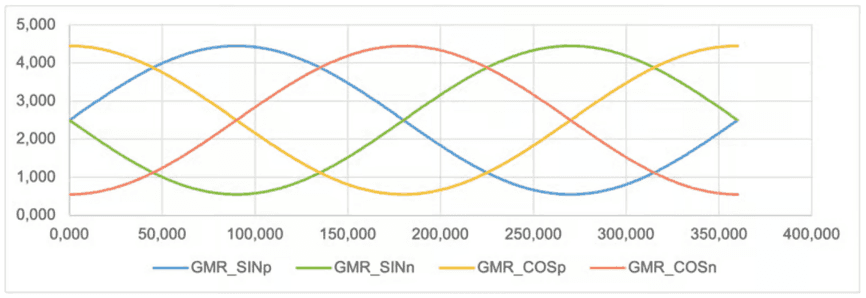
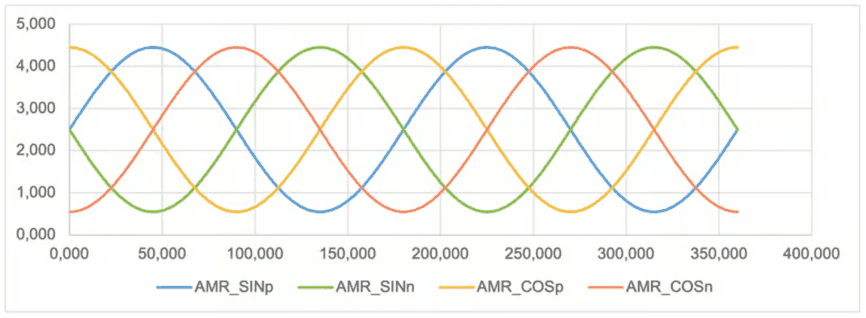
Standardmäßig ist der IRS EME mit einem 8-Kanal-SIN/COS-Signalgenerator zur Simulation von AMR/GMR-Positionssensoren ausgestattet.
Die folgenden Bilder veranschaulichen die typischen Signalpegel in Abhängigkeit von der aktuellen Position in Grad. Zur besseren Übersicht sind pro Bild nur 4 Signale dargestellt. Das erste zeigt die nicht invertierten SIN- und COS-Signale für GMR und AMR (bitte beachten Sie, dass einige Inverter nur die GMR-Signale verwenden):
GMR-Signale synchron zur mechanischen Drehzahl:
AMR-Signale synchron zur DOPPELTEN mechanischen Drehzahl:
4.3.2Resolver-Simulation
Optional kann ein zusätzliches Modul eingesteckt werden, um Resolver-Positionssensoren zu simulieren.
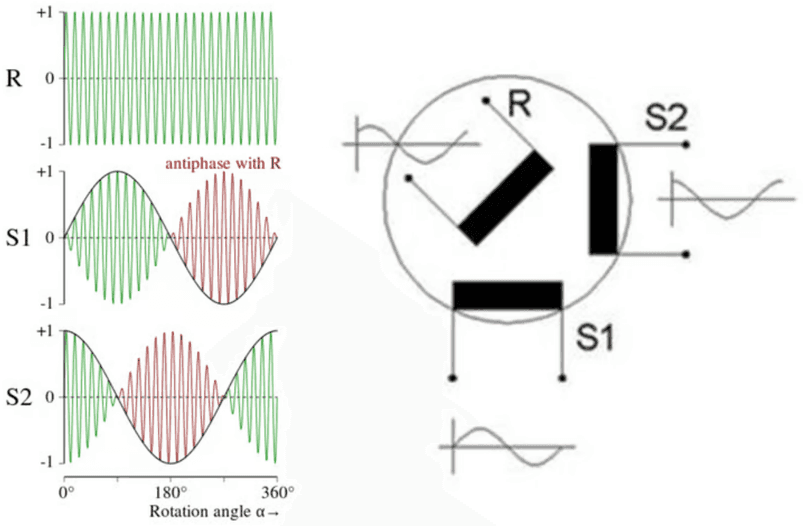
Alle Ein- und Ausgänge sind durch Transformatoren galvanisch getrennt, wie es auch bei realen Resolversensoren der Fall ist:
- Eingang Erregersignal + und -: wird vom Prüfling erzeugt (typ. 10 kHz)
- Ausgang SIN + und SIN –: vom Resolversimulator moduliert, wird an den Prüfling zurückgeführt
- Ausgang COS + und COS –: vom Resolversimulator moduliert, wird an den Prüfling zurückgeführt
4.4EME-Komponenten und Standard-IP-Adressen der Geräte
Es gibt im Wesentlichen zwei Komponenten der Messausrüstung, die über Ethernet angesprochen werden müssen. Diese sind:
- EME-Steuerplatine
- EME-Schalt- und Kühlsteuerung
Grundsätzlich kann jede beliebige IP-Adresse konfiguriert werden, bei Auslieferung sind jedoch die folgenden Standard-IP-Adressen eingestellt:
| Gerät | ID / IP-Adresse | Bemerkungen |
|---|---|---|
| EME-Steuerplatine | 192.168.222.5 | Dieses Gerät enthält die zentrale Embedded-Software des EME |
| EME Switch & Cool | 192.168.222.11 | Controller zur Steuerung von DC- und Entladerelais, Lüfter und Kühlpumpe |
Wird der EME in einem System mit mehreren Prüflingen eingesetzt, werden die Zahlen in der IP-Adresse für jeden Prüfplatz hochgezählt.
4.5Messungen
4.5.1Spannungen, Ströme und Timing
Die folgenden Messungen werden von der aktiven Motorlast EME durchgeführt:
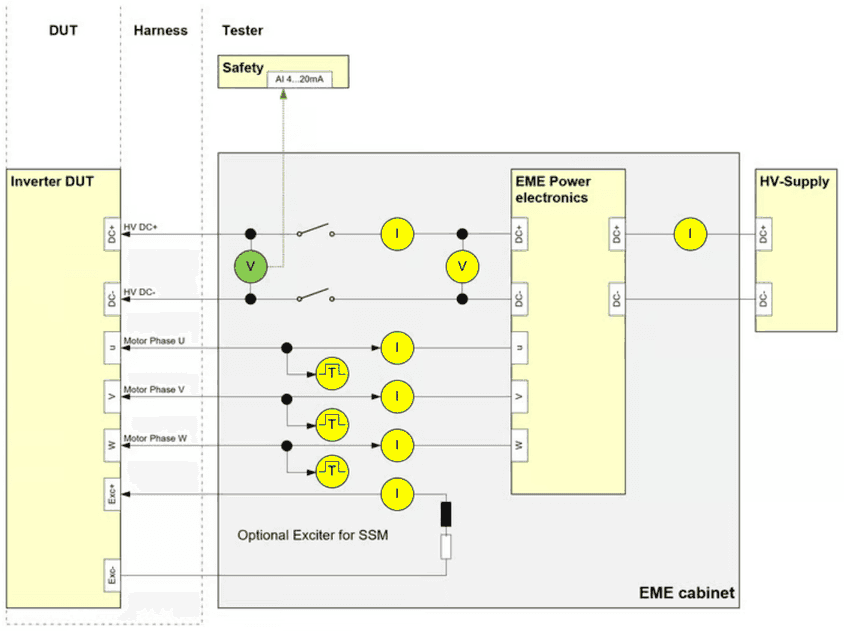
Alle gelb markierten Messungen werden von der EME-Steuerplatine durchgeführt und können über die LabVIEW-Bibliothek per Ethernet ausgelesen werden. Diese Signale werden mit einer Abtastrate von 100 kS/s abgetastet:
- 3x Phasenstrommessung (±1000 A)
- 1x HV-DC-Spannungsmessung (0…1000 V)
- 1x HV-Strommessung zum Prüfling (±600 A)
- 1x HV-Strommessung vom HV-Netzteil (±200 A)
- 1x Erregerstrommessung (optional) (±50 A)
Die Spannungsmessung nach dem DC-Hauptrelais wird üblicherweise sowohl von der Sicherheitsschaltung ausgewertet, um zu erkennen, ob am Prüfling eine gefährliche Spannung anliegt, als auch von optionaler zusätzlicher Messausrüstung. Der EME enthält einen Spannungsmessumformer mit einstellbarem Ausgangssignal, grün markiert. Standardmäßig werden 4…20 mA ausgegeben, die der HV-Spannung am Prüfling von 0…1000 V entsprechen.
Schließlich wird das PWM-Timing der Motorphasen U, V, W mit einer Auflösung von 50 ns überwacht.
4.5.2EME-interne Temperaturen
Die folgenden internen Temperaturen werden mit einer Abtastrate von ca. 5 S/s überwacht.
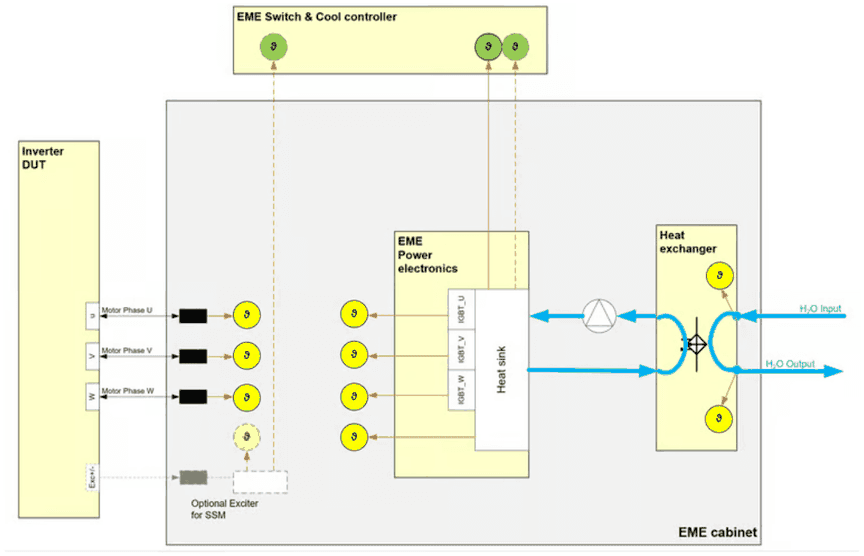
Die Temperaturen müssen unter den folgenden Maximalwerten bleiben:
| Gemessen von | Sensor | Beschreibung | Maximale Temperatur [°C] |
|---|---|---|---|
| EME-Steuerplatine | PT100 | Kühlkörper des Leistungsteils | 50 |
| EME-Steuerplatine | IGBT_U | IGBT Phase U (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | IGBT_V | IGBT Phase V (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | IGBT_W | IGBT Phase W (nahe am Kühlkörper) | 65 |
| EME-Steuerplatine | Choke_U | Koppelinduktivität Phase U | 80 |
| EME-Steuerplatine | Choke_V | Koppelinduktivität Phase V | 80 |
| EME-Steuerplatine | Choke_W | Koppelinduktivität Phase W | 80 |
| EME-Steuerplatine | Exciter | Optionaler Erregerwiderstand für SSM | 70 |
| EME-Steuerplatine | H2O_In | Kühlwasserzulauf | 40 |
| EME-Steuerplatine | H2O_Out | Kühlwasserablauf | 60 |
| Switch & cool | T VARIS 1 | Kühlkörper des Leistungsteils als Referenz für die Kühlungsregelung | 50 |
| Switch & cool | T_VARIS 2 / T_Exciter | Bei vorhandenem Erreger -> Erregerwiderstand, alternativ zweiter T_VARIS |
4.5.3EME-Kühl- und Schaltsteuerung
Die folgenden Messungen und Steuerungen werden von der Schalt- und Kühleinheit des EME (Switch & Cool) durchgeführt.
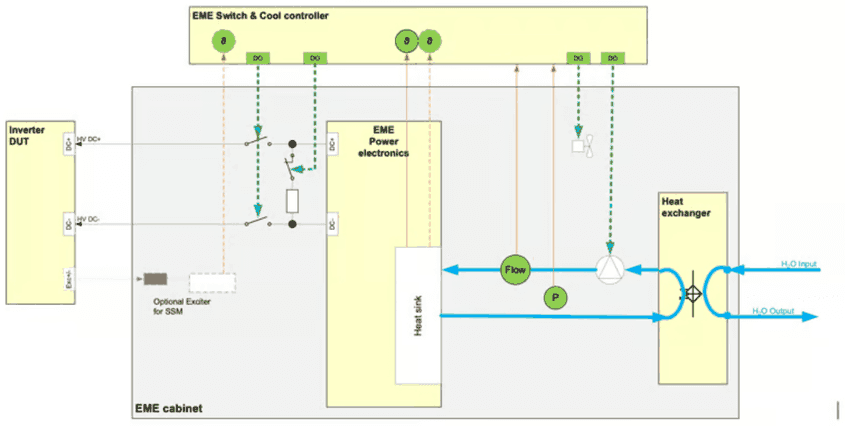
Abhängig von T_VARIS und T_Exciter wird die Kühlpumpe automatisch aktiviert und geregelt
4.6EME-Kommunikation
4.6.1Ethernet
Gigabit-Ethernet ist die zentrale Kommunikationsschnittstelle, die über die mitgelieferte LabVIEW-Bibliothek zugänglich ist.
4.6.2CAN
Physisch vorhanden, derzeit jedoch nicht in der Software implementiert.
4.7Synchronisation
Im Normalbetrieb synchronisiert der EME seine Ausgangsstufe mit den Schaltparametern des Prüflings. Das folgende Kapitel beschreibt diesen Synchronisationsmechanismus.
Auto-Synchronisation!
4.8Sicherheitsschnittstelle
4.8.1Standardschnittstelle mit externer Sicherheitssteuerung
Die folgende Abbildung veranschaulicht die Sicherheitsschnittstelle:
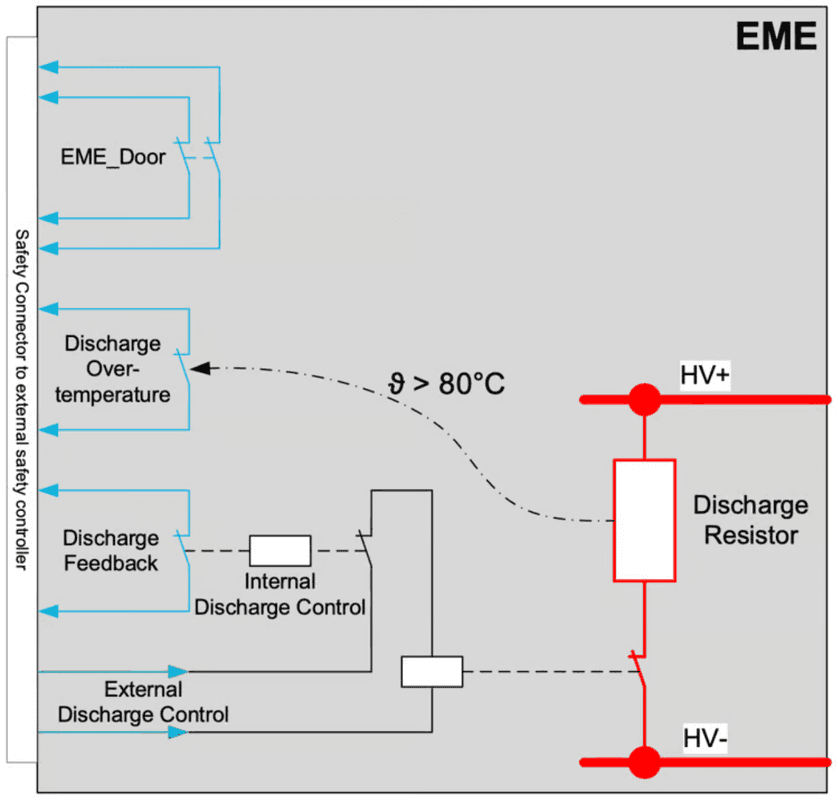
Eine externe Sicherheitssteuerung MUSS die folgenden Funktionen umsetzen:
- Sie MUSS die externe -Versorgung sofort abschalten bei
- EME-Tür offen
- EME-Übertemperatur der Entladung
- EME-Entladung aktiv
- Die EME-Entladung MUSS DEAKTIVIERT werden, wenn:
- die HV-Versorgung eine Spannung > 20 V anlegt
- Die EME-Entladung MUSS aktiviert werden bei
- jedem Fehler
- ABER nur, wenn die HV-Versorgung abgeschaltet ist.
Die folgende Tabelle veranschaulicht die verschiedenen Situationen, wobei das Steuersignal der Entladung invertiert ist:
| Die externe Sicherheitssteuerung MUSS setzen | HV-Versorgung | Externes Steuersignal der Entladung |
|---|---|---|
| Im Fall des folgenden Status | ||
| EME-Tür offen | AUS | AUS |
| EME-Übertemperatur der Entladung | AUS | AUS |
| Interne EME-Entladung aktiv (angezeigt durch das Signal „Discharge feedback“) | AUS | EIN oder AUS; Entladung bereits durch den EME aktiviert |
| Externe Entladesteuerung aktiv | AUS | EIN (keine Entladung) |
| HV-Spannung > 20 V angelegt | EIN | EIN (keine Entladung) |
| Isolationsfehler (unabhängige Überwachung, nicht im EME integriert) | AUS | AUS |
Gängige Sicherheitssteuerungen arbeiten mit 24 VDC. Das externe Steuersignal der Entladung sollte mit 24 VDC angesteuert werden. Siehe die folgenden Kapitel zu den elektrischen Parametern und zur Pinbelegung der Steckverbinder.
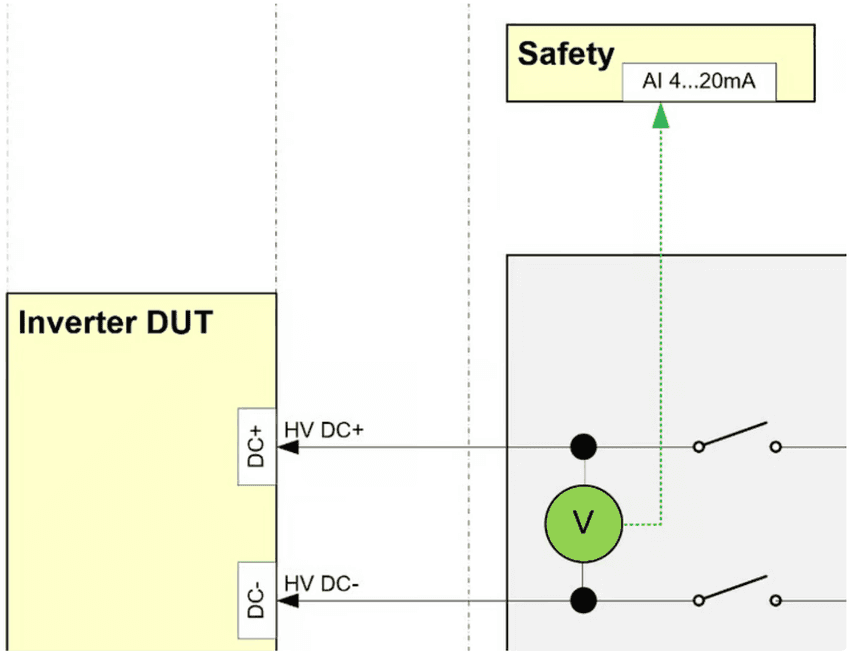
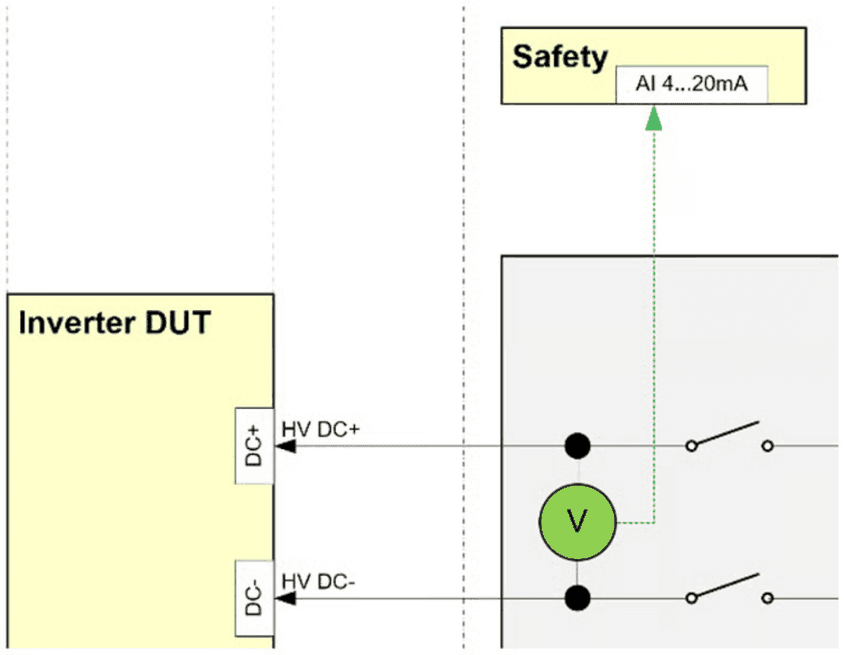
Darüber hinaus ist ein Spannungswandler integriert, den die Sicherheitssteuerung zur Überwachung der Spannung am Prüfling nutzen kann, um Türen zu verriegeln, wenn Spannungen > 50 V anliegen.
Standardmäßig gibt der Spannungswandler 4…20 mA aus, was 0…1000 V am Ausgang zum Prüfling entspricht.
4.8.2Isolationswächter
Ein Isolationswächter (z. B. Bender ISO-685) ist notwendig, um die Isolation von HV+ und HV- gegen Erde zu überwachen, da für die Inverterprüfung üblicherweise ein IT-Netz aufgebaut wird.
In der Standardkonfiguration sind HV-Versorgung und Isolationswächter nicht in den Emulator integriert. Ist die HV-Versorgung jedoch in den Emulatorschrank integriert, ist die Isolationsüberwachung Teil des IRS-Systems und muss von einer integrierten Sicherheitssteuerung geprüft werden.
4.8.3Integrierte Sicherheitssteuerung
Eine Sicherheitssteuerung kann je nach Kundenanforderungen integriert werden. Dies wird üblicherweise umgesetzt, wenn die HV-Versorgung in den Emulatorschrank integriert ist.
Es gibt verschiedene Optionen für Sicherheitssteuerungen:
- PILZ PNOZ Multi II
- Sicherheitsmodule Siemens ET200 mit externer CPU
- Sicherheitssteuerung von Wieland.
- …
Verschiedene Optionen können individuell besprochen und integriert werden. Beispiele finden Sie in den folgenden Bildern:
4.8.4Beispiel: Sicherheitssteuerung von PILZ oder Wieland
Tritt eines der Sicherheitsereignisse ein, wird die HV-Versorgung sofort sicher abgeschaltet und die Taste „Reset“ auf der linken Seite blinkt blau. Ein einzelnes Ereignis bleibt gespeichert, bis der Anwender es durch Drücken der Taste „Reset“ quittiert. Das System verbleibt im sicheren Zustand, bis der Anwender die Taste „Reset“ drückt.
Liegt das Sicherheitsereignis nicht mehr an, wird die HV-Versorgung nach dem Quittieren mit der Taste „Reset“ wieder freigegeben.
An den Anzeigen der Sicherheitssteuerung kann der Anwender den aktuellen Status der Sicherheitssteuerung ablesen; die Eingänge bedeuten Folgendes:
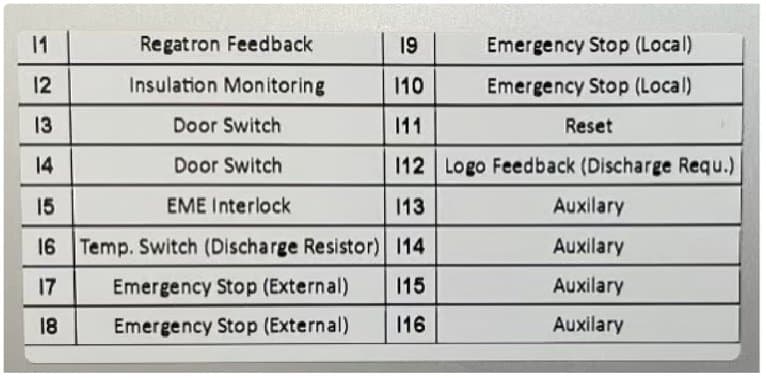
Am Emulatorschrank kann eine Signalleuchte montiert werden, die folgende Situationen anzeigt:
- Grün: kein Fehler, keine HV-Spannung -> der Prüfling kann gefahrlos gehandhabt werden
- Rot: kein Fehler, HV-Spannung > 20 V -> Prüfling NICHT berühren
- Orange: Fehler (z. B. Not-Halt, Isolationsfehler, Tür offen, …)
Eine übergeordnete Sicherheitssteuerung kann verwendet werden, um bei anliegender Spannung die Türen zu verriegeln. Diese Funktion kann bei Bedarf von IRS integriert werden.
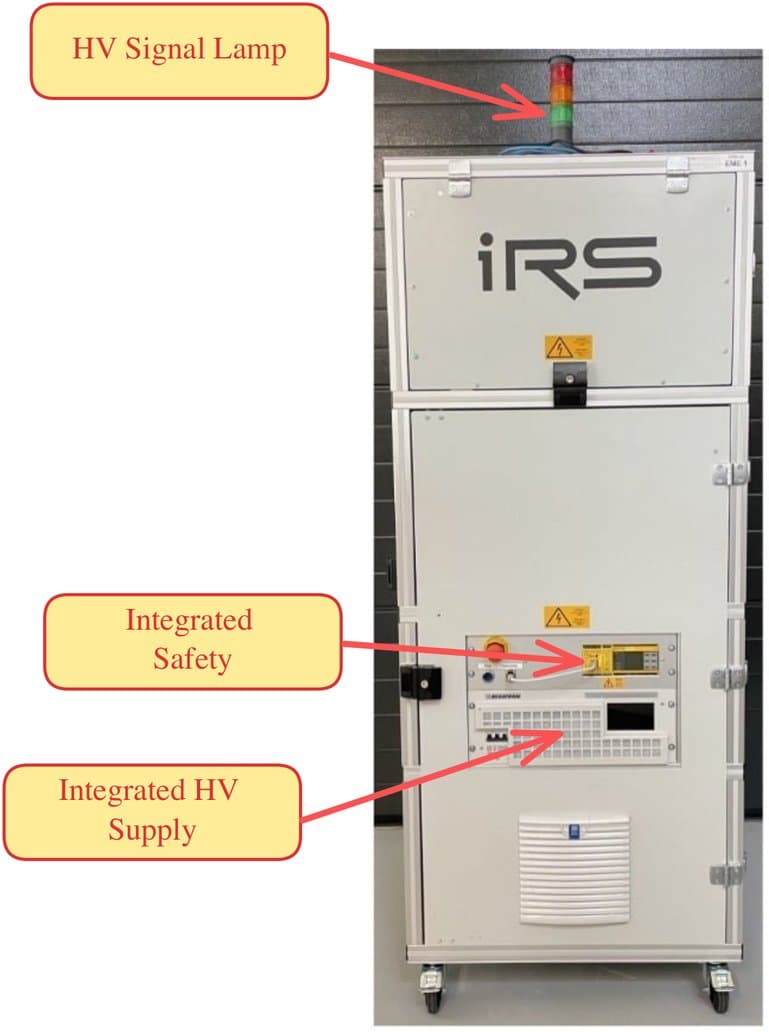
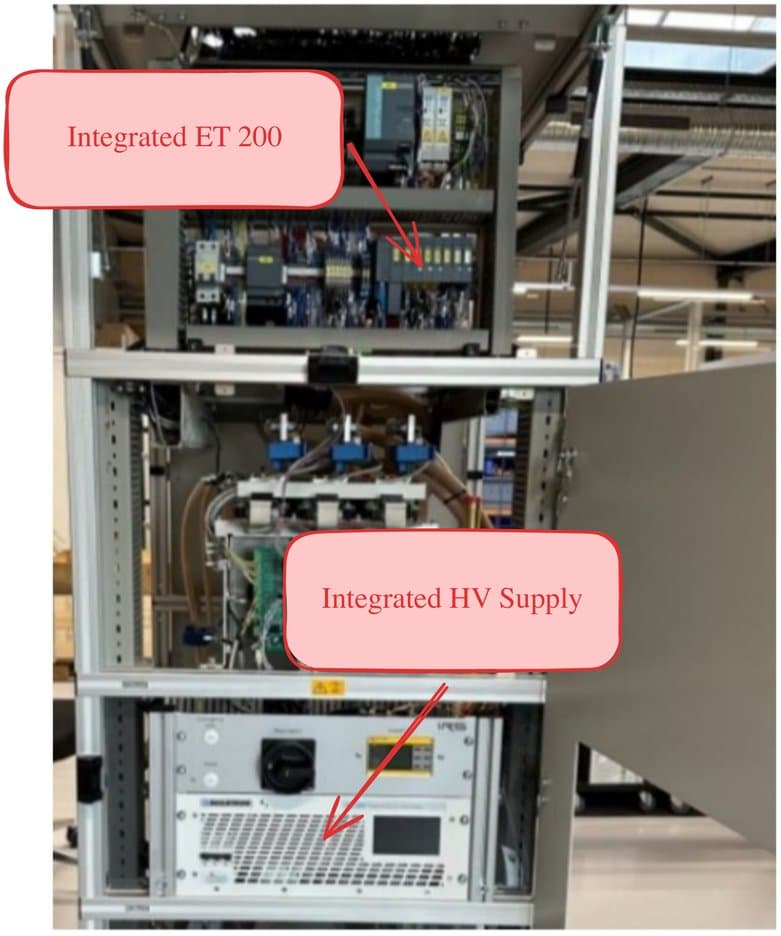
4.8.5Beispiel: Sicherheitstechnik Siemens ET200
Integrierte ET200
Bei ET200 muss eine externe Siemens-SPS-CPU zur Umsetzung des Sicherheitsprogramms verwendet werden. IRS stellt einen Beispielcode zur Verfügung, der für die Integration in die SPS-CPU verwendet werden kann.
Integrierte HV-Versorgung
Bitte beachten Sie, dass bei dieser Version der Integrator der SPS-Software für die Sicherheit des Systems verantwortlich ist. D. h., die sichere Abschaltung in jeder Fehlersituation muss vom Integrator umgesetzt werden.
Technische Daten
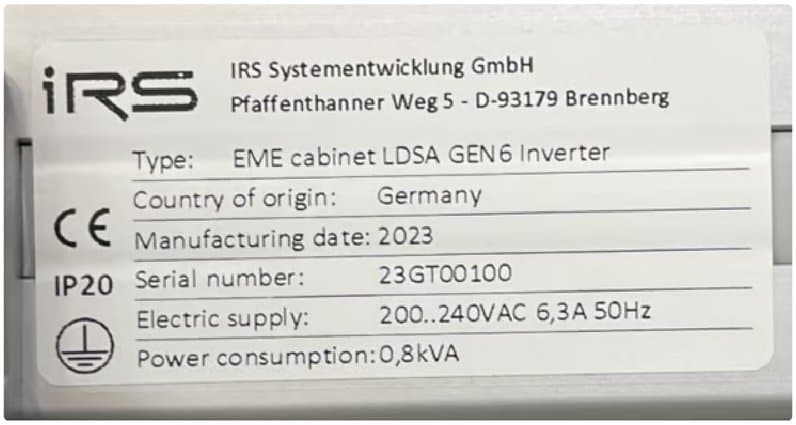
5.1Typenschild
5.2Allgemeine Daten
| Bezeichnung | Variante | Wert | Einheit |
|---|---|---|---|
| EME 1x 3-phasig (B x T x H) | 1x VARIS II | 800 x 900 x 2050 | mm |
| EME 2x 3-phasig (B x T x H) | 2x VARIS III | 1200 x 900 x 2050 | mm |
| Gewicht ca. | 1x VARIS II / 2x VARIS III | 500 / 800 | kg |
5.3Betriebsbedingungen
| Bezeichnung | Wert | Einheit |
|---|---|---|
| Temperaturbereich | 5-35 | °C |
| Relative Luftfeuchtigkeit | max. 31 °C: 80 | % |
| Relative Luftfeuchtigkeit | max. 40 °C: 50 | % |
| Relative Luftfeuchtigkeit | Keine Kondensation | |
| Aufstellung | in trockenen Laborräumen | |
| Höhe über dem Meeresspiegel | max. 2000 | m |
5.4Versorgungsanschlüsse
| Komponente des Prüfsystems | Bezeichnung | Wert | Einheit |
|---|---|---|---|
| AC-Eingang | Versorgungsspannung | 100…240 | VAC |
| AC-Eingang | Versorgungsfrequenz | 50/60 | |
| Elektronikversorgung des Prüfsystems | Max. Strom | 6 | AAC |
| Elektronikversorgung des Prüfsystems | Max. Strom | Typ. 0,5 | kVA |
| DC-Versorgung | DC-Versorgungsspannung | 0…1000 | VDC |
| DC-Versorgung | DC-Versorgungsstrom (abhängig vom Anwendungsfall) | -150…150 | AAC |
Anschlussübersicht
6.1Anschlussübersicht
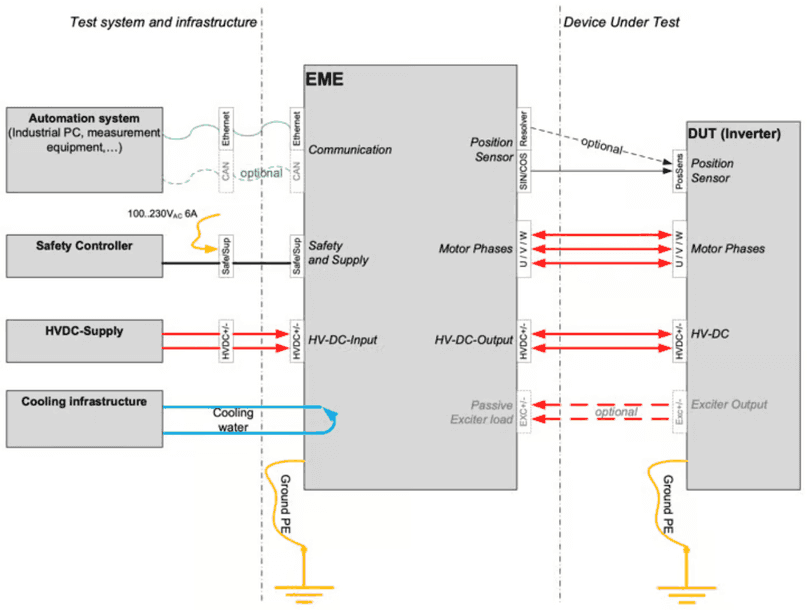
Die folgende Abbildung veranschaulicht die Verbindungen, die vom und zum EME hergestellt werden müssen. Diese sind:
- Verbindungen zum übergeordneten Prüfsystem (linke Seite im Bild).
- Verbindungen zum Inverter als Prüfling (rechte Seite).
6.2Wasserkühlung
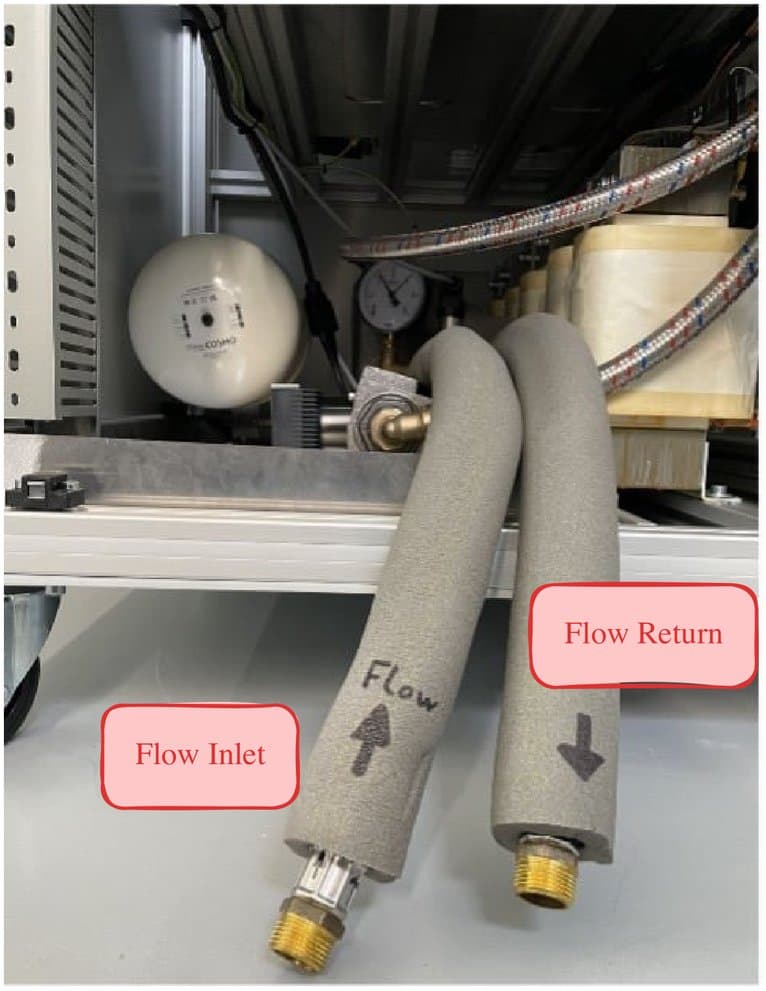
Die aktive Motorsimulation verwendet eine Wasserkühlung.
Empfohlen wird eine Vorlauftemperatur von ca. 15 °C (10…25 °C). Halten Sie das Kühlwasser sauber; Filter werden empfohlen, um Rückstände im Wärmetauscher zu vermeiden, die die Kühlleistung verringern.
Ein Durchflussbegrenzer sollte eingebaut werden, um den Wasserdurchfluss festzulegen. Die Durchflussmenge hängt von der mittleren Leistung und der Spitzenleistung ab. Typische Werte sind 5…30 l/min. Bitte überwachen Sie die EME-Temperaturen wie in EME-interne Temperaturen dargestellt.
Stellen Sie sicher, dass Kühlwasser nur bei Bedarf zugeführt wird, um die Menge an Kondenswasser zu verringern.
6.3Anschlüsse zum Prüfsystem
Für einen ordnungsgemäßen Betrieb benötigt die aktive Motorlast Verbindungen zum übergeordneten Prüfsystem. Die Abbildung in Anschlussübersicht zeigt die Anschlüsse zum Prüfsystem auf der linken Seite, wobei rot markierte Leitungen gefährliche Spannungen führen. Die blau markierten Linien entsprechen den Kühlschläuchen.
Die Anschlüsse sind so weit wie möglich mit modularen Harting-Steckverbindern ausgeführt, um sicherzustellen, dass keine falschen Verbindungen hergestellt werden können. Darüber hinaus können dieselben Steckverbinder für verschiedene internationale Normen verwendet werden. Die Gegenstecker werden zusammen mit dem System geliefert.
Alle Anschlüsse befinden sich oben am Schaltschrank.
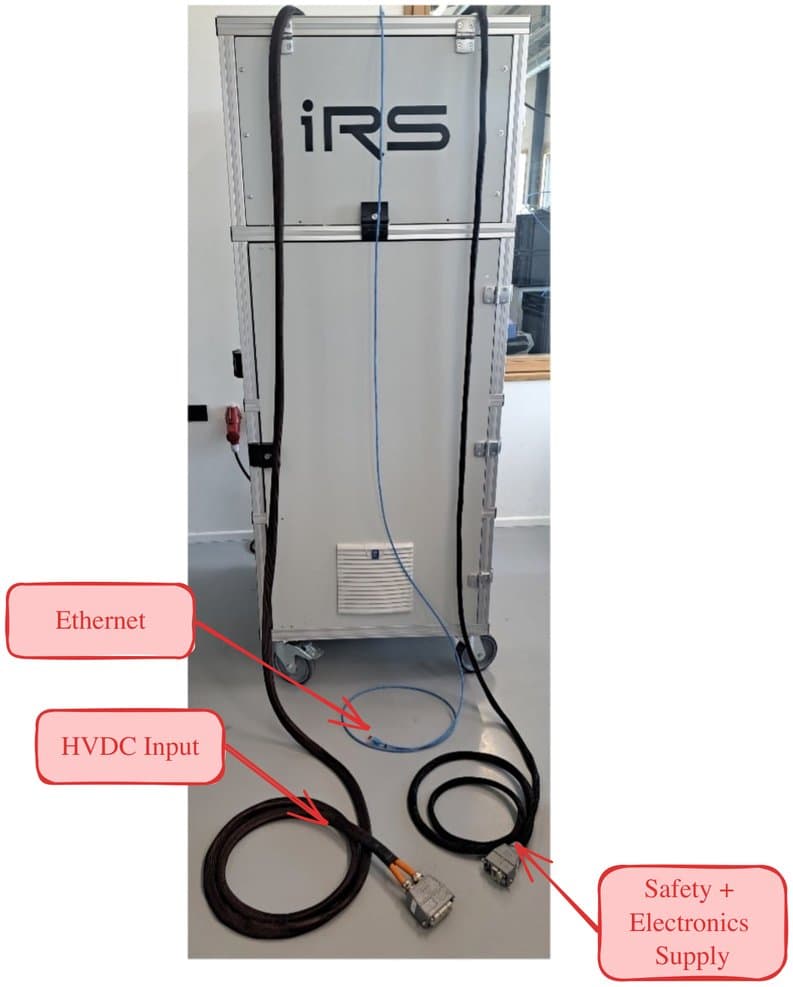
Sicherheit + Elektronikversorgung
6.3.1HV-DC vom Netzteil
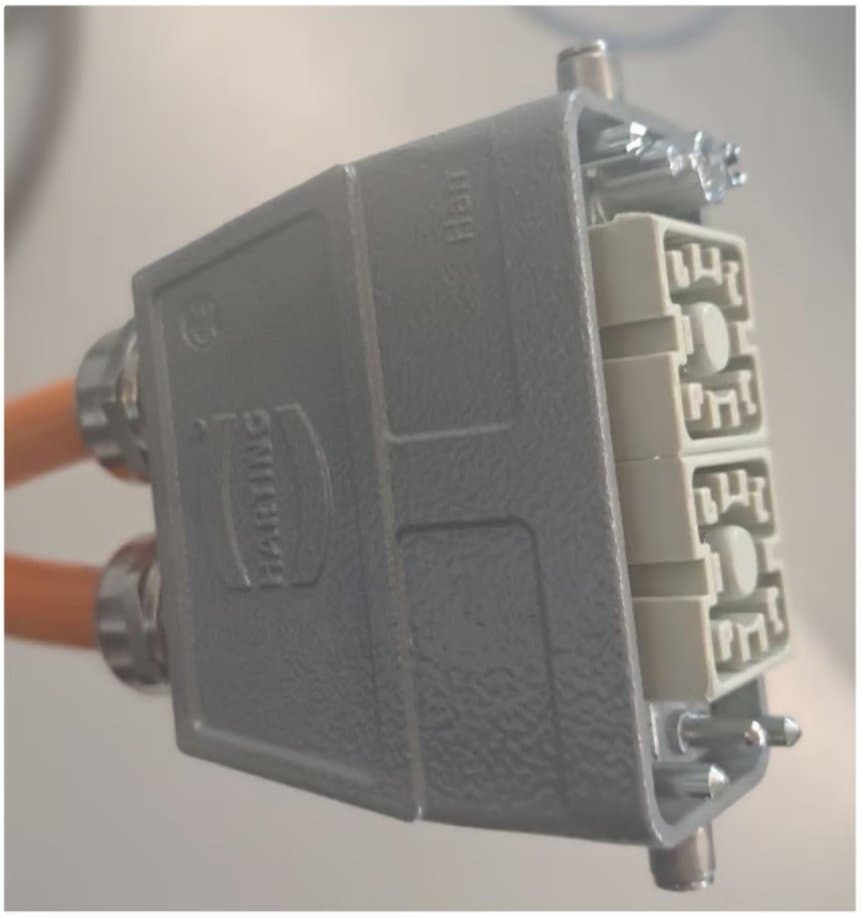
Für den Anschluss an das HVDC-Netzteil wird der folgende Harting-HAN-Steckverbinder verwendet.
Die Pinbelegung ist wie folgt:
- Pin1 HVDC**+**
- Pin2 HVDC**-**
Sowohl Stecker als auch Buchse sind gegen direktes Berühren geschützt. Dies ist notwendig, da die Pufferkondensatoren der aktiven Last auch im abgesteckten Zustand geladen sein können.
Der Steckverbinder ist für 200 A/1 kVDC ausgelegt. Verwenden Sie daher ein Netzteil unterhalb dieser Bemessungswerte.
6.3.2Sicherheit und Elektronikversorgung
Für den Anschluss an die Elektronikversorgung und die Sicherheitsschnittstelle wird der folgende Harting-HAN-Steckverbinder verwendet. Die Pinbelegung ist wie folgt:
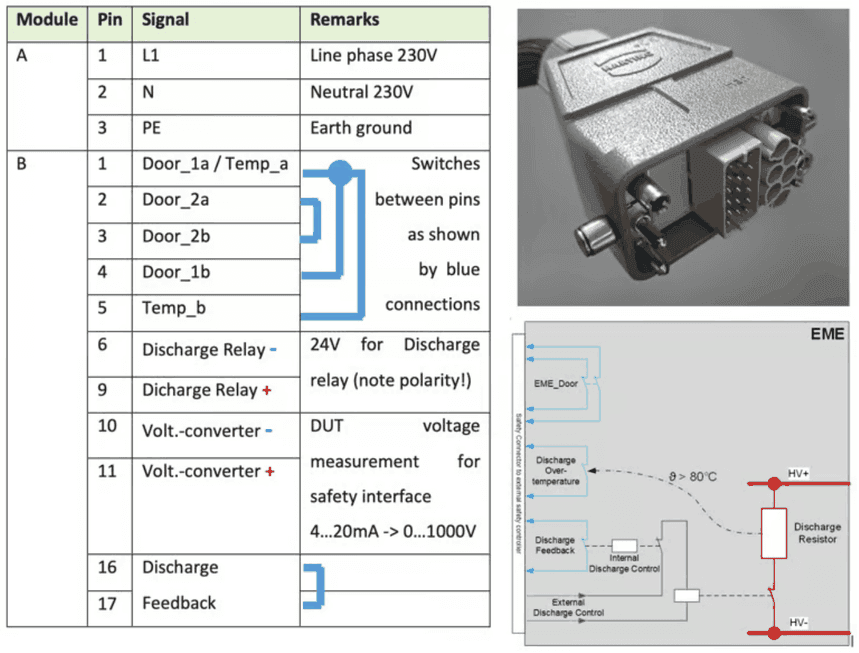
Auf der rechten Seite ist die Funktion der Sicherheitsschnittstelle dargestellt, sowohl für die Schalter als auch für den Analogausgang zur Messung der Prüflingsspannung.
6.3.3Ethernet-Kommunikation
Verwenden Sie das Ethernet-Kabel mit RJ45-Stecker für die Kommunikation mit einem Windows-PC.
6.3.4CAN-Kommunikation
Derzeit nicht in der Software umgesetzt.
6.4Anschluss des Prüflings
Nachdem die internen Verbindungen des Prüfsystems hergestellt sind, muss die Verdrahtung zum Prüfling hergestellt werden. Die Abbildung in Anschlussübersicht zeigt die Anschlüsse zum Prüfling auf der rechten Seite, wobei rot markierte Leitungen gefährliche Spannungen führen. Die blau markierten Linien entsprechen den Kühlschläuchen.
6.4.1Positionssensor-Simulation
SIN/COS-Simulation
| Pin | Signal | Pin | Signal |
|---|---|---|---|
| 1 | GMR_SIN_P | 7 | AMR_COS_P |
| 2 | GMR_SIN_N | 8 | AMR_COS_N |
| 3 | GMR_COS_P | 9 | -- |
| 4 | GMR_COS_N | 10 | -- |
| 5 | AMR_SIN_P | 11 | -- |
| 6 | AMR_SIN_N | 12 | GND |
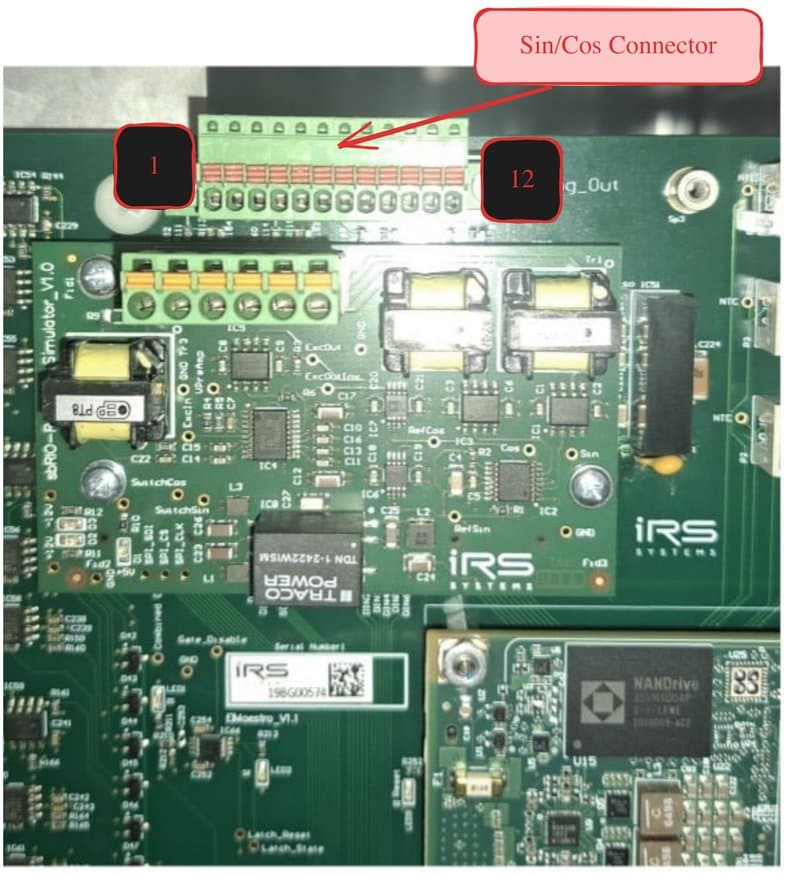
Eine Funktionsbeschreibung finden Sie unter SIN/COS-Generator
Resolver-Simulation
| Pin | Signal |
|---|---|
| 1 | SIN+ |
| 2 | SIN- |
| 3 | COS+ |
| 4 | COS- |
| 5 | EXC+ |
| 6 | EXC- |
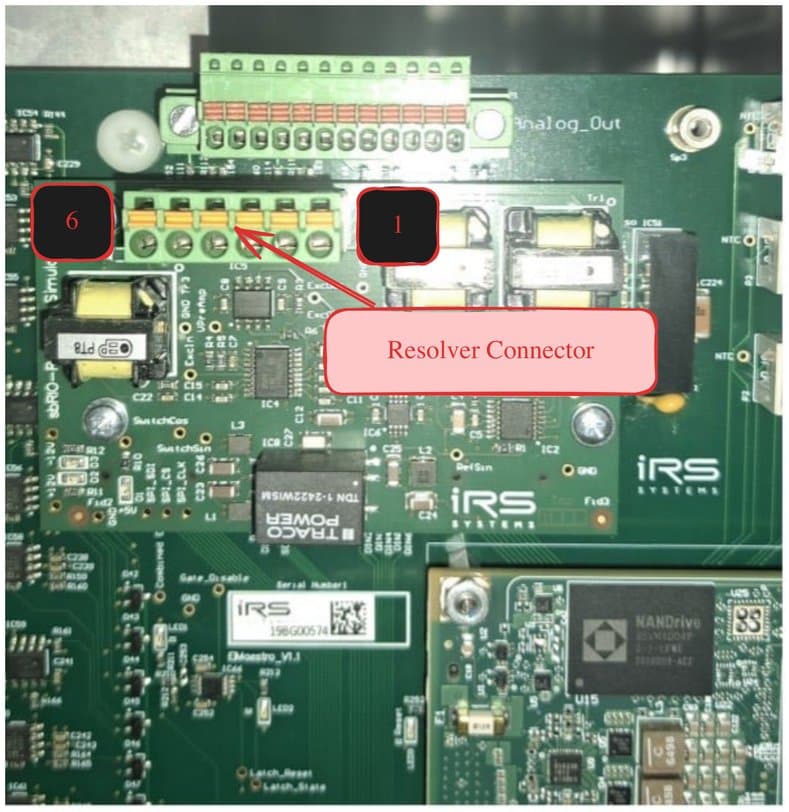
Eine Funktionsbeschreibung finden Sie unter Resolver-Simulation
6.4.2Anschluss der 3 Motorphasen, HV-DC und des optionalen Erregers an den Prüfling
Motorphasen, HV-DC-Versorgung und Erregerleitungen werden gemäß dem folgenden Bild angeschlossen. Vorzugsweise werden die Kabel mit den folgenden Beschriftungen gekennzeichnet, um Verwechslungen auszuschließen:
- U V W
- DC+ DC-
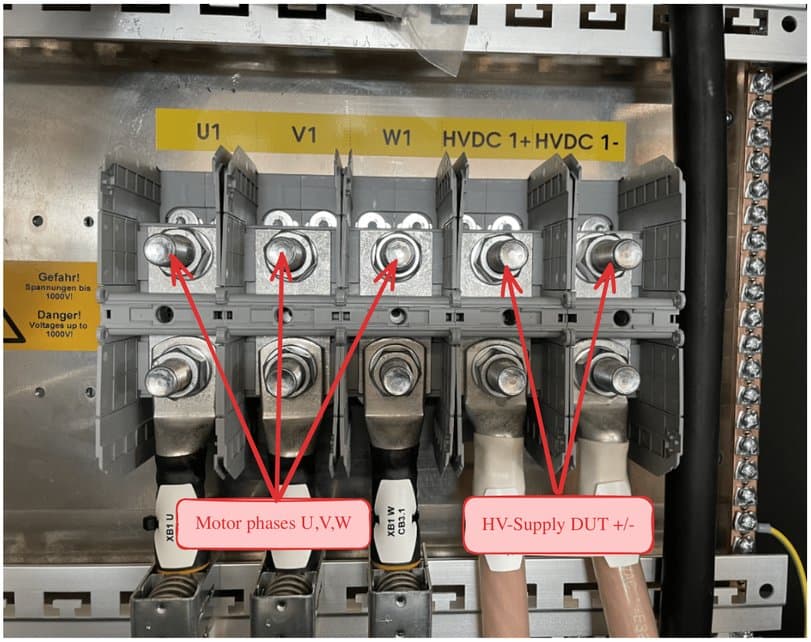
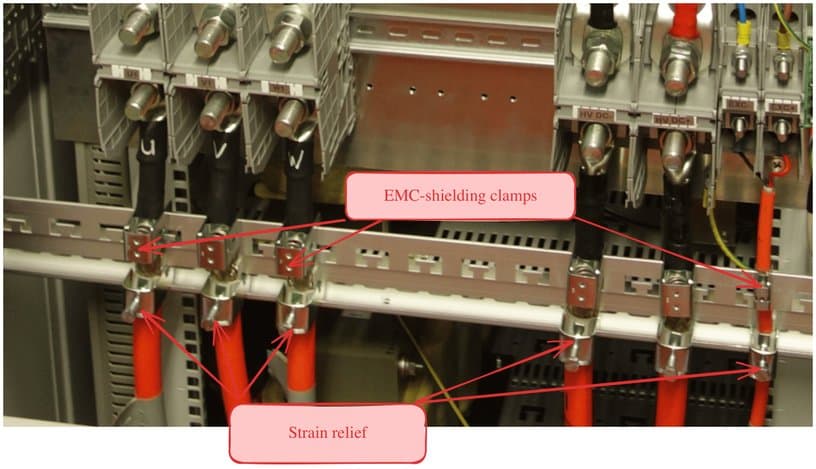
Bringen Sie immer Schirmklemmen und Zugentlastungen ähnlich wie im folgenden Bild an:
Da es bei drei Prüflingen mehrere Leitungen gibt, ist es sinnvoll, die Leitungen zusätzlich mit DUT1, DUT2, DUT3 zu kennzeichnen.
Zusätzlich zur EMV-Schirmklemme muss im unteren Bereich der Schirmschiene eine Zugentlastung montiert werden. Das gleiche Vorgehen mit Schirmklemmen und Zugentlastung gilt für die Erregeranschlüsse.
6.4.3EMV-Aspekte
Da der Inverter (Prüfling) eine Quelle elektrischer Störungen sein kann, müssen Maßnahmen ergriffen werden, um die Emissionen des Prüflings zu reduzieren. Die meisten Emissionen werden über die Motorphasenkabel abgestrahlt. Daher ist besondere Sorgfalt geboten bei:
- ordnungsgemäßer Schirmung der Motorphasen-, HV-DC- und Erregerkabel
- ordnungsgemäßer Erdung von Prüfling und Prüfsystem.
- Positionierung der Leistungs- und Signalkabel
Beim Betrieb des Systems ist es entscheidend, dass alle Leistungskabel an BEIDEN Enden ordnungsgemäß geschirmt sind, d. h.
- am Emulatoranschluss
- am Gehäuse des Prüflings
Verwenden Sie Schirmklemmen an den Emulatoranschlüssen:
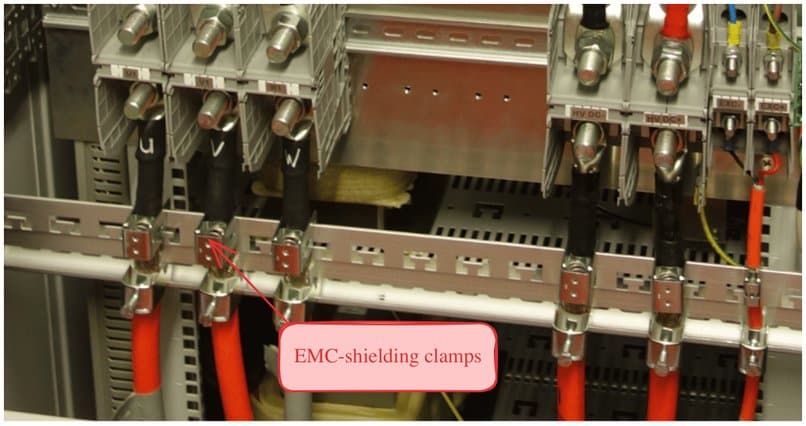
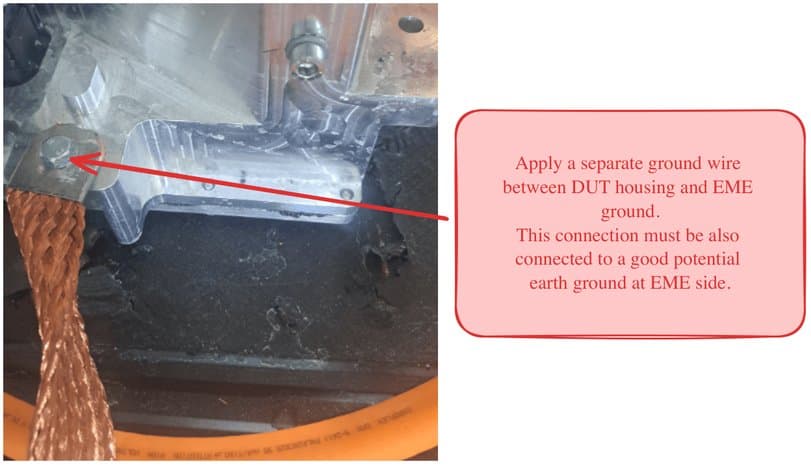
Stellen Sie sicher, dass alle Schirme der Leistungskabel über Metallverschraubungen ordnungsgemäß mit dem Gehäuse des Prüflings verbunden sind:
Um sicherzustellen, dass das Gehäuse des Prüflings eine ordnungsgemäße Erdverbindung hat, stellen Sie eine zusätzliche Erdungsleitung zu einem guten Erdpotential her.
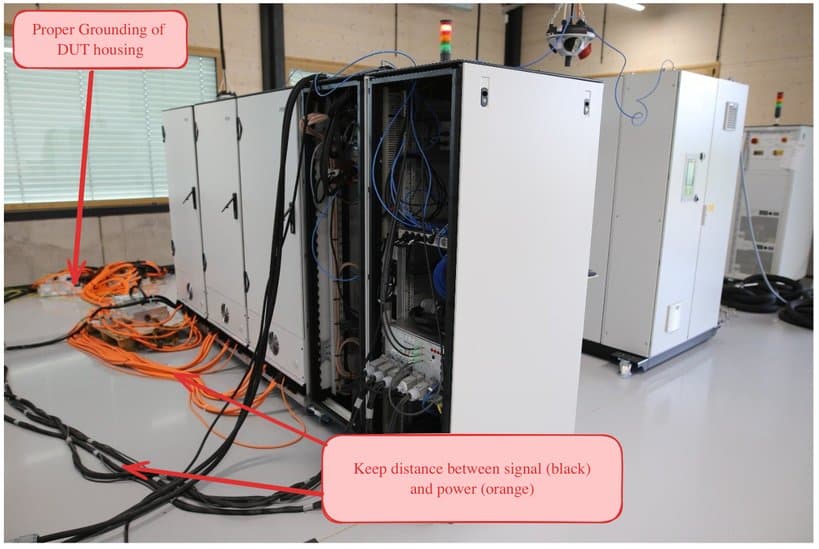
Halten Sie außerdem möglichst großen Abstand zwischen Signalkabeln und Leistungsleitungen, um gegenseitige Beeinflussung zu reduzieren. Wenn nicht genügend Platz vorhanden ist, vermeiden Sie eine parallele Verlegung und bevorzugen Sie eine rechtwinklige Anordnung.
Einschalten
7.1Einschalten
Stellen Sie sicher, dass die 230-V-Elektronikversorgung anliegt. Nach dem Einschalten benötigt die Elektronik ca. 2 Minuten für den Bootvorgang. Danach kann die HV-DC-Spannung angelegt werden.
Bedienung der Software
Nachdem alle Systemkomponenten und die Prüflinge angeschlossen sind und das System eingeschaltet ist, kann der Motoremulator per Software bedient werden, entweder manuell über ein Remote-Panel oder, bei den meisten Prüfsystemen, über eine Automatisierungssoftware.
8.1Softwarepakete
Der Emulator wird standardmäßig mit einer LabVIEW-Bibliothek IRS.EME.TS.API einschließlich Abhängigkeiten zur Integration in anwenderspezifische Automatisierungssoftware geliefert.
Alternativ kann der Anwender eine Low-Level-TCP/IP-Kommunikation mit Befehl-Antwort-Struktur auf Basis einer JSON-Befehlsbeschreibung verwenden (siehe EME Example Communication.txt).
Für die manuelle Steuerung des EME wird ein Testpanel bereitgestellt. Es enthält die meisten Steuerfunktionen der LabVIEW-Bibliothek. Daher werden die Softwarefunktionen im Folgenden wegen der guten Veranschaulichung anhand des Testpanels erläutert. Die Erläuterungen zum Testpanel lassen sich auf den Betrieb mit einer Automatisierungssoftware übertragen.
8.2Manuelle Steuerung über das EME-Testpanel
Mit der Software EME_RemotePanel kann der EME manuell gesteuert werden. Sie kann parallel zur Automatisierungssoftware geöffnet werden.
Das Panel enthält bis zu 8 Funktions-Sub-Panels sowie Bedienelemente für die Verwaltung der IP-Verbindung.
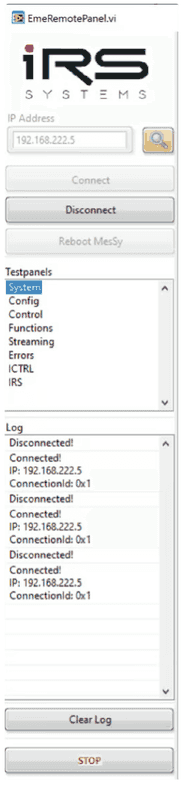
- System: allgemeiner Status (Softwareversion, Temperaturen, CPU-Last)
- Config: allgemeine Konfiguration (Motor- und Sensorparameter)
- Control: Betriebsparameter („induzierte Spannung“, Drehzahl, …)
- Function: Betriebsparameter für eine feste Position
- Streaming: Messung von Signalverläufen
- Errors: zeigt Fehlerflags an
- ICTRL: erweiterte Einstellungen für den Inverterbetrieb, nicht für den Emulatorbetrieb.
- IRS: kritische und erweiterte Parameter, nur für IRS zugänglich
Das jeweilige Funktions-Sub-Panel wird im Bedienelement „Testpanels“ ausgewählt.
8.2.1Verbindungsverwaltung
Die folgenden Bedienelemente und Schaltflächen dienen der Verbindungsverwaltung
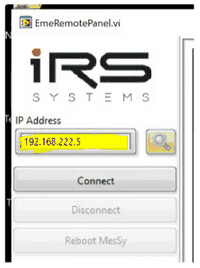
- IP-Address: identifiziert einen bestimmten EME im Netzwerk
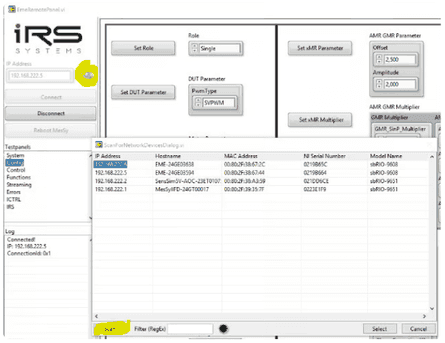
- Scan: sucht nach sichtbaren EME im Netzwerk
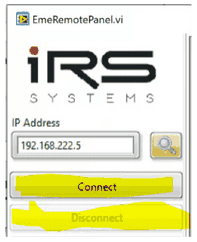
- Connect: stellt die Kommunikation mit einem EME her
- Disconnect: beendet die Kommunikation mit einem EME
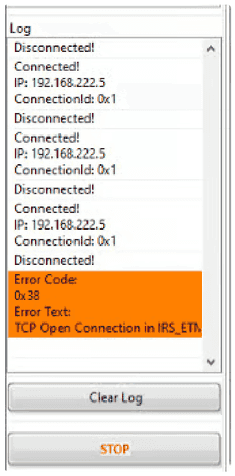
- Log: zeigt den Kommunikationsstatus mit dem EME an
orange Einträge zeigen Fehler an
Es können sich mehrere EME in einem Ethernet-Netzwerk befinden. Der jeweilige EME wird über seine IP-Adresse angesprochen. Sie können entweder die bekannte IP-Adresse direkt in das gelb markierte Feld eingeben:
Alternativ können Sie nach vorhandenen EME im Netzwerk suchen, indem Sie die folgenden beiden gelb markierten Schaltflächen drücken:
Nach dem Drücken der Schaltfläche „Connect“ sind alle anderen Funktionen in den Unterregistern verfügbar.
Nach dem Drücken von „Disconnect“ ist keine Bedienung mehr möglich.
Im Log-Fenster wird der Kommunikationsstatus aufgelistet:
- Connect-Ereignis
- Disconnect-Ereignis
- Fehler (orange markiert, mit Fehlerbeschreibung)
Das Log-Fenster kann mit der Schaltfläche „Clear Log“ geleert werden.
Nach dem Drücken der Schaltfläche „STOP“ wird das Testpanel geschlossen.
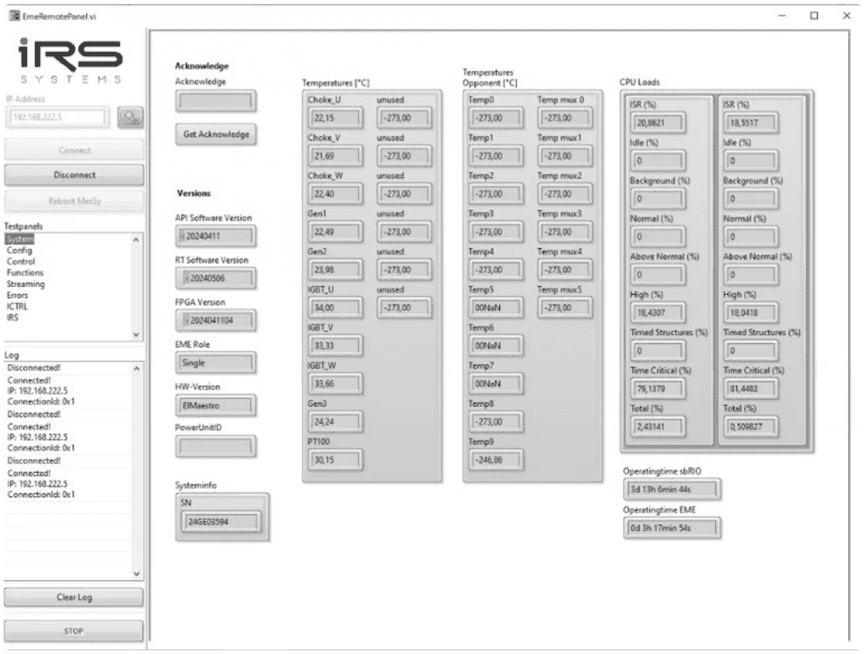
8.2.2System
In der Systemstatusübersicht werden folgende Parameter angezeigt:
- Allgemeine Informationen:
- Softwareversionen von
- EME-API (LabVIEW-Bibliothek auf dem PC)
- RT-Software (Echtzeit-Firmware auf dem EME)
- FPGA (Firmware der untersten Ebene auf dem EME)
- Steuerplatine
- HW-Version
- Seriennummer
- Softwareversionen von
- Interne Temperaturen
- Temperaturwerte des EME
- Temperaturen des „Opponent“
- bei einem kombinierten 6-Phasen-System.
- In den meisten Fällen können alle „Opponent“-Werte ignoriert werden.
- CPU-Last
- Betriebszeiten von
- sbRIO (Laufzeit von Echtzeitcontroller + FPGA)
- EME (Betriebszeit unter Spannung, während der EME aktiv ist).
8.2.3Config
Im Sub-Panel Config können allgemeine Motor- und Positionssensorparameter eingestellt werden. Die Reihenfolge der Konfiguration ist nicht relevant. Einstellungen in diesem Fenster können jederzeit geändert werden, solange der EME nicht aktiviert ist.
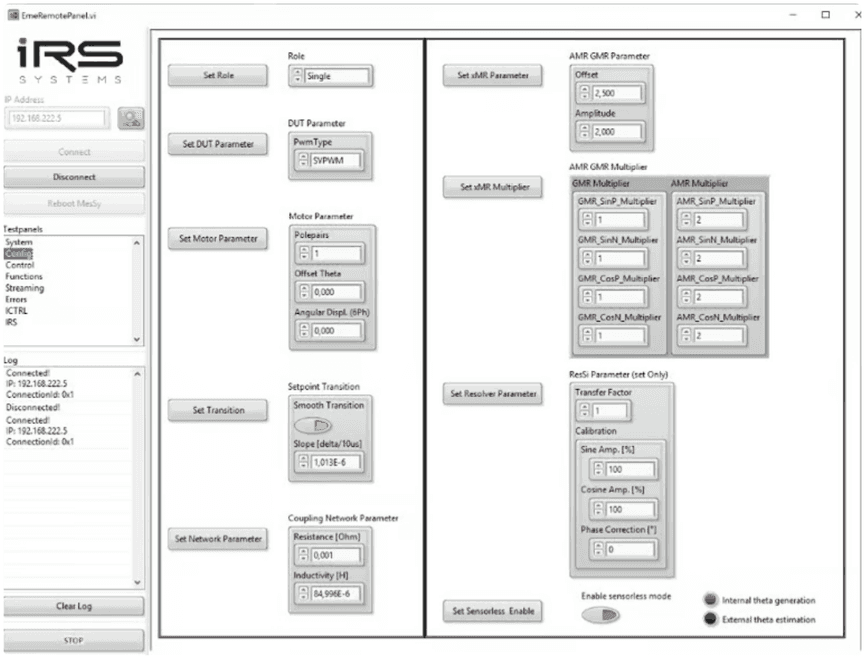
Die Konfigurationsparameter auf der linken Seite beschreiben die Motorparameter und lauten wie folgt:
- Set Role
- „Single“ für den normalen Emulatorbetrieb -> gilt für die meisten Anwendungen
- „Inverter Single“ für den Inverterbetrieb -> typischer Anwendungsfall für die Sensorkalibrierung
- …Master/Slave… Master- und Slave-Konfigurationen werden nur für 6-Phasen-Systeme verwendet. Bitte wenden Sie sich für die Simulation von 6-Phasen-Motoren an IRS.
- Set DUT Parameter
- „SPWM“ reine Sinusmodulation (üblicherweise nicht verwendet)
- „SVPWM“ Standard-Raumzeiger-PWM (Standardeinstellung).
- Set Motor Parameter
- Polepairs: Anzahl der Polpaare des Motors (typisch 3…4, muss >= 1 sein)
- Offset: Theta-Offset des Positionssensors (Bereich ±1 für ±180°)
- Angular Displ (6ph): nur für 6-Phasen-Motoren verwendet (standardmäßig 0)
- Set Transition
- Smooth Transition sollte immer aktiviert sein, um eine zu schnelle Änderung der Modulation zu vermeiden.
- Slope [delta/10µs] typischer Wert im Bereich von etwa 10-4…10-7
- Set Network Parameters
- Resistance [Ohm]: typischer Widerstand des Aufbaus (200µ … 1m)
- Inductivity [H]: typischerweise verwendete Induktivität (85µH)
Die Konfigurationsparameter auf der rechten Seite beschreiben die Parameter des Positionssensors und lauten wie folgt:
- Set xMR Parameter
- Offset: DC-Spannung der SIN/COS-Sensorsignale (typisch 2,5 V)
- Amplitude: Amplitude der SIN/COS-Sensorsignale (typ. 2 V)
- Set xMR Multiplier
- AMR/GMR_SIN/COS_P/N: Faktor zwischen mechanischer Frequenz und SIN/COS-Signalen (typ. 1…3)
- Set Resolver Parameter
- Transfer Factor: Quotient aus der maximalen Sinus- bzw. Kosinusamplitude und der Erregeramplitude
- Calibration: üblicherweise Standardwerte (100 %, 0°)
- Sine Amp [%] Korrekturfaktor bei Symmetrieabweichung
- Cosine Amp [%] Korrekturfaktor bei Symmetrieabweichung
- Phase Correction [°] Korrektur der Phasenverschiebung zwischen Sinus und Kosinus
- Set Sensorless Enable
- Enable sensorless mode: Ist dieser Wert auf True gesetzt, ignoriert der Emulator den Positionssensor und berechnet die aktuelle Position aus der PWM des Prüflings. Die Signale des Positionssensors werden trotzdem erzeugt.
8.2.4Control
Im Sub-Panel „Control“ kann der EME aktiviert werden, und die Arbeitspunkte können eingestellt werden.
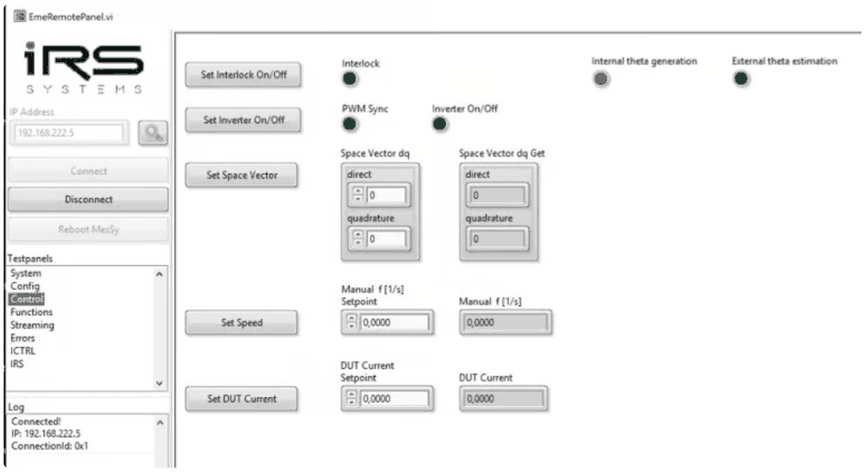
- Set Interlock On/Off
- Bereitet den EME auf die Aktivierung vor
- Wenn gesetzt, dürfen und können einige allgemeine Parameter wie „Role“ nicht geändert werden!
- Set Inverter On/Off
- Wenn gesetzt, wird der EME aktiviert:
- In den Emulatormodi startet er die Synchronisation auf den Prüfling
- In der Rolle Inverter aktiviert er sofort die Ausgänge, um den Strom an der Motorlast zu regeln
- Die Rückmeldeflags
- „PWM sync“
- wird sofort aktiviert
- und bleibt aktiv, bis „Set Inverter On/Off“ vom Anwender zurückgesetzt wird.
- Es zeigt an, dass der EME „aktiv sein sollte“
- „Inverter On/Off“
- bleibt aktiviert, solange kein Fehlerzustand vorliegt.
- D. h., es wird zurückgesetzt, sobald ein Fehler auftritt.
- „PWM sync“
- Wenn gesetzt, wird der EME aktiviert:
- Set Space Vector
- Setzt die „induzierte Spannung des Motors“ relativ zur Zwischenkreisspannung.
- Verwenden Sie nur quadrature; verwenden Sie nicht direct, da dies zu abnormalen Phasenverschiebungen führt.
- D. h., wenn quadrature auf 0 gesetzt ist:
- keine induzierte Spannung des Motors
- keine Wirkleistung simuliert
- D. h., wenn quadrature auf 0,9 gesetzt ist:
- maximale induzierte Spannung des Motors (90 % der verfügbaren DC-Spannung ½)
- maximale Wirkleistung simuliert
- der Grenzwert dieses Parameters ist 0,9.
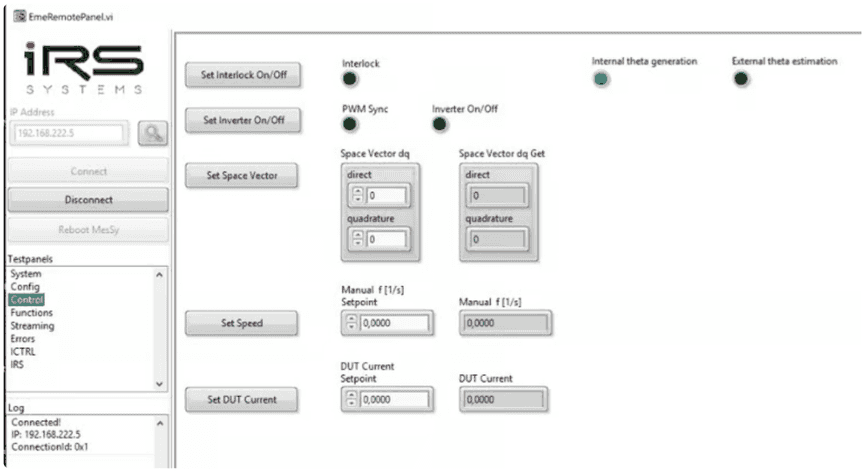
- Set Speed:
- Legt beides fest:
- die Frequenz des Positionssensorsignals
- wird unabhängig von der Aktivität des EME erzeugt
- sowohl für Resolver als auch für SIN/COS
- die Ausgangsfrequenz des Motors
- die Frequenz des Positionssensorsignals
- Typische Werte sind 0…500 Hz.
- Die Ausgangsfrequenz des Motors wird berechnet als Drehzahl * Polpaarzahl.
- Legt beides fest:
- Set DUT Current
- Reservierter, derzeit nicht verwendeter Parameter.
8.2.5Functions
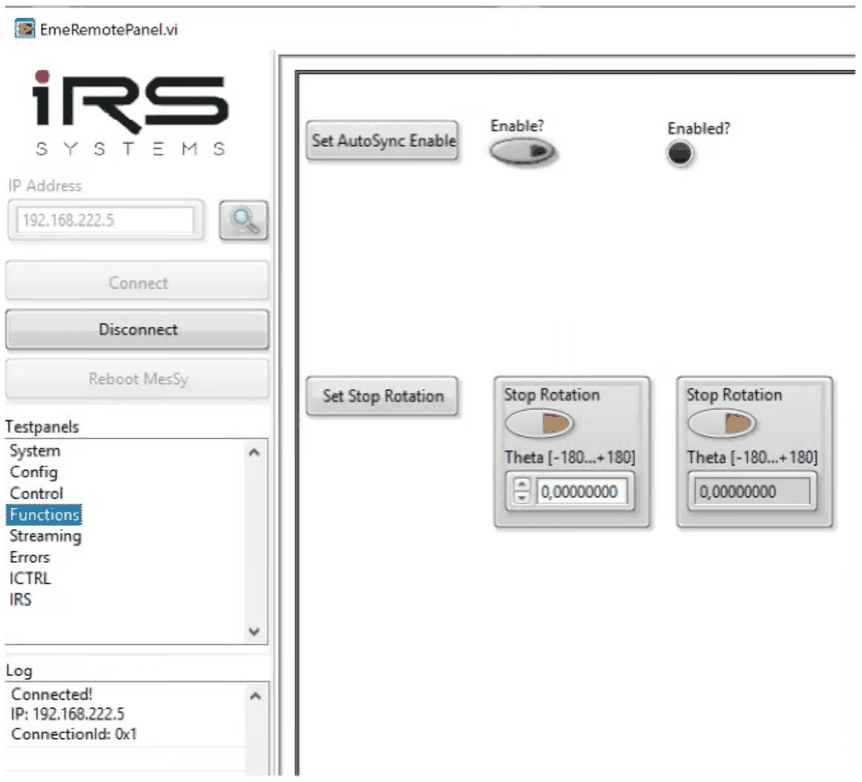
Das Sub-Panel „Functions“ enthält die folgenden beiden Funktionen:
- AutoSync Enable
- Setzen Sie den Wert auf True, um die einfache Synchronisation zu aktivieren.
- Erläuterung zu dieser Funktion siehe Synchronisation.
- Set Stop Rotation
- Stop Rotation:
- False: ein drehender Motor wird simuliert
- True: ein Motor in fester Position wird simuliert
- Theta [-180…+180°]
- Bei gestoppter Rotation wird diese Position eingestellt.
- Bitte beachten Sie, dass sich die Simulation nur dann in die gewählte Position bewegen kann, wenn die Drehzahl ungleich null ist!
- Stop Rotation:
8.2.6Streaming
Über das Sub-Panel „Streaming“ können Signalverläufe vom EME aufgezeichnet werden. Das Streaming der Signalverläufe wird folgendermaßen gestartet:
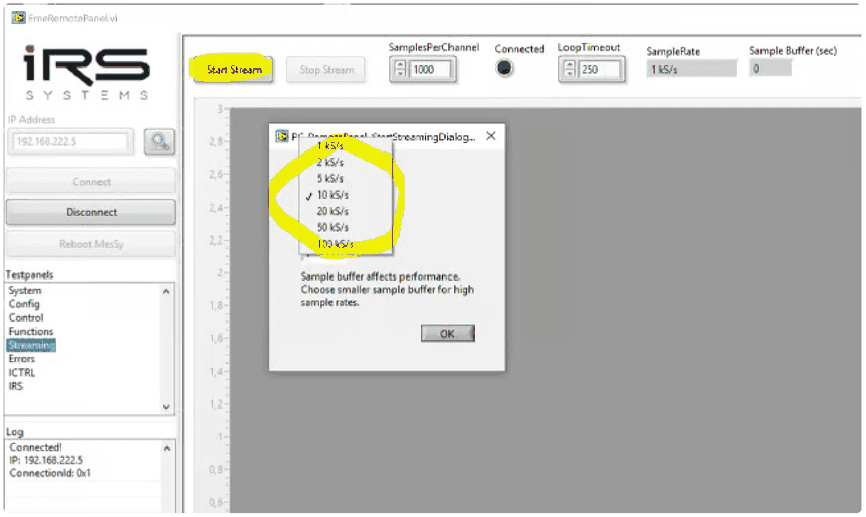
- Start Stream
- Schaltfläche drücken -> ein Fenster zur Einstellung der Streaming-Abtastrate erscheint
- 100 kS/s ist die maximale Abtastrate,
- 10 kS/s ist meist ausreichend und führt zu einer höheren Performance auf dem PC.
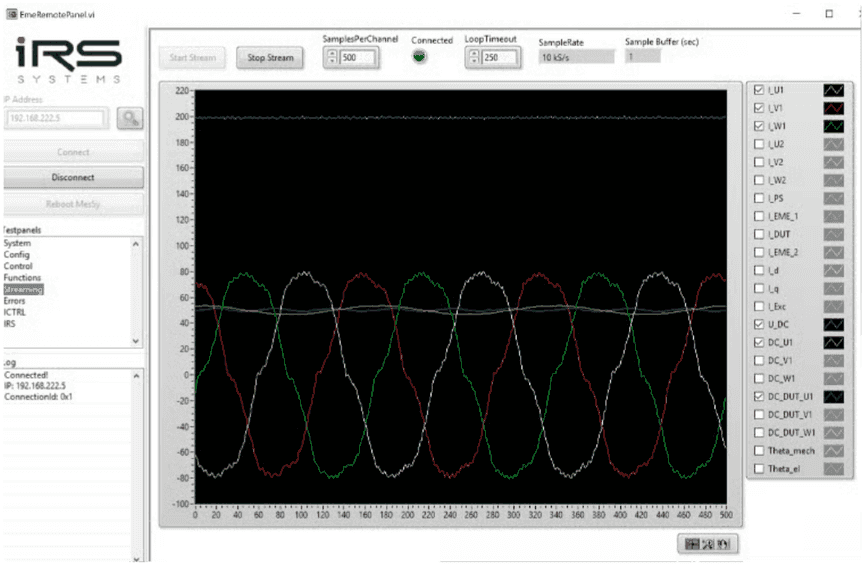
- Bei aktivem Stream können verschiedene Signalverläufe ausgewählt werden:
- Mit der LabVIEW-API kann der Anwender zusätzlich:
- Daten kontinuierlich in eine Datei streamen (TDMS-Format)
- Kennwerte aus dem Stream abrufen (RMS-Phasenströme, DC-Spannung, …)
- Siehe
Eme_STREAMING_MemoryStream_GetChannel_TS.vi
- Die Signalverläufe haben folgende Bedeutung:
- I_U/V/W1
- Phasenströme der Inverterphasen U, V, W
- positive Werte bedeuten Richtung in den EME
- negative Werte aus dem EME heraus
- I_U/V/W1
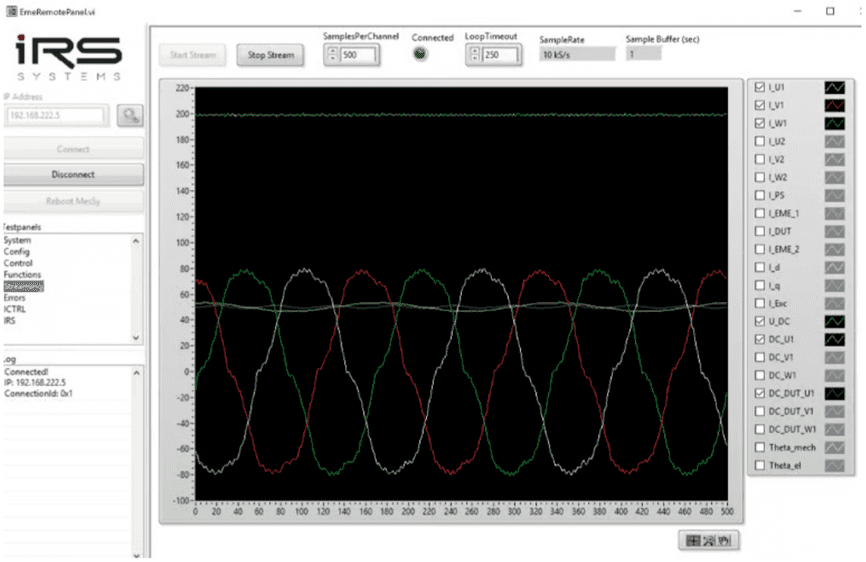
- Die Signalverläufe haben folgende Bedeutung:
- I_PS
- DC-Strom vom HV-Netzteil
- I_DUT
- DC-Strom zum Prüfling
- Positive Werte bedeuten motorischen Betrieb des EME
- Negative Werte zeigen Rekuperationsbetrieb an
- I_d/q
- Aus den Phasenströmen berechneter Wert in d/q-Richtung
- I_Exc
- Optionaler Erregerstrom zur Simulation fremderregter Motoren
- U_DC
- Zwischenkreisspannung
- DC_U/V/W1
- Bei aktivem EME: vom EME an den Motorphasen U, V, W erzeugtes Tastverhältnis
- Bei inaktivem EME: stellt ein „theoretisches“ Tastverhältnis dar, das angelegt würde, wenn der EME aktiv wäre
- DC_DUT_U/V/W1
- Gemessenes Tastverhältnis des Prüflings
- Theta_mech
- Aktuelle mechanische Position
- Theta_el:
- Aktuelle elektrische Position ( = mechanische Position * Polpaarzahl)
- I_U/V/W2
- Reserviert für 6-Phasen-Systeme
- I_EME_1/2
- Reserviert für 6-Phasen-Systeme
- I_PS
8.2.7Errors
Das Sub-Panel „Errors“ zeigt Fehler an, die auftreten können:
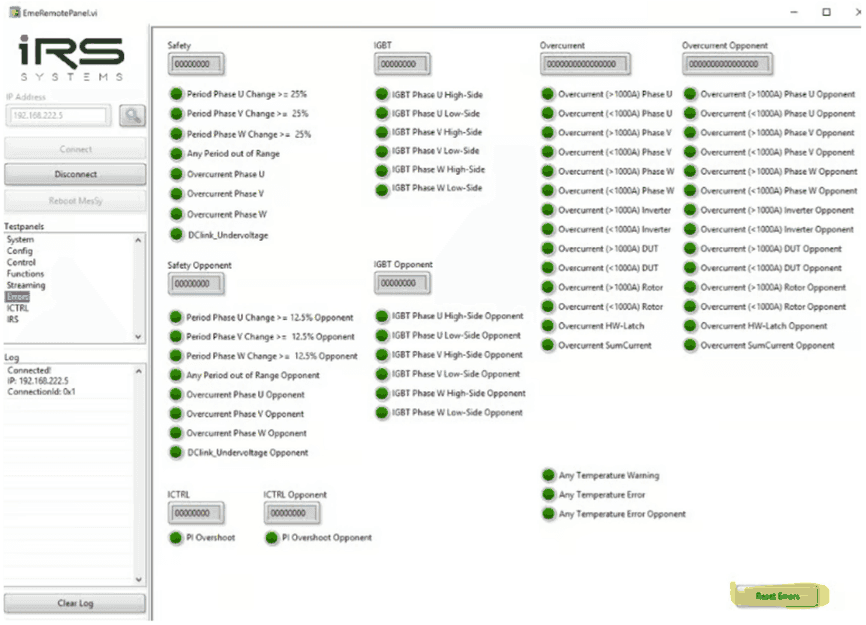
Mit der Schaltfläche „Reset Errors“ können Fehlerflags zurückgesetzt werden, sobald der Fehler nicht mehr ansteht. Die Fehlerflags bedeuten:
- Safety:
- Period out of range:
- Es lag kein PWM-Signal vom Prüfling an
- entweder an einer bestimmten Phase U, V, W oder an irgendeiner Phase
- Overcurrent Phase U/V/W
- Software-Überstromabschaltung
- der Strom an der jeweiligen Phase hat +1000 A oder -1000 A überschritten.
- ein Abtastwert (10 µs Abtastzeit) genügt, um diesen Fehler auszulösen.
- DCLink_Undervoltage
- Die Zwischenkreisspannung ist unter den konfigurierten Grenzwert gefallen.
- Der Grenzwert ist im EME konfiguriert und kann von IRS angepasst werden.
- Period out of range:
- IGBT Phase U/V/W High/Low side:
- Tritt dieser Fehler auf, liegt ein Hardwareschaden am IGBT-Leistungsschalter vor.
- Der Leistungsteil muss repariert werden.
- Overcurrent (</> 1000A) Phase U/V/W/Inverter/DUT/Rotor
- Zeigt an, dass die HW-Überstromabschaltung durch den jeweiligen Stromsensor ausgelöst wurde
- Für jede Phase und Polarität gibt es eine eigene Anzeige
- Overcurrent Sum Current
- Software-Überstromerkennung für den Summenstrom der Motorphasen
- Any Temperature
- …Opponent:
- Alle Fehlerflags des zweiten gekoppelten EME – reserviert für 6-Phasen-Systeme
8.2.8ICTRL
Das Sub-Panel „ICTRL“ kann für den Inverterbetrieb verwendet werden. Es enthält Einstellungen für den Einsatz des EME im stromgeregelten Modus.
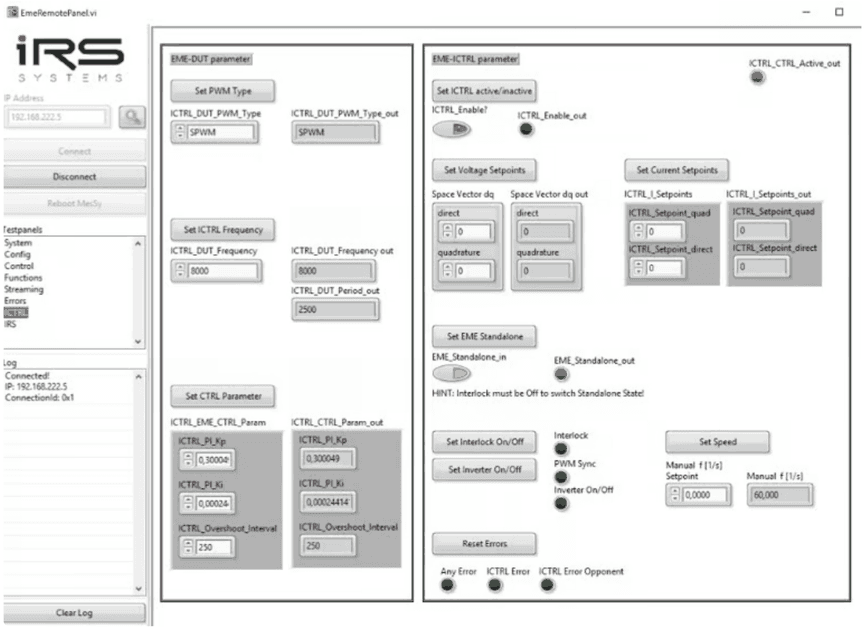
Für den Inverterbetrieb müssen die folgenden Parameter eingestellt werden:
- Set ICTRL Frequency Schaltfrequenz in Hz
- Set PWM Type
- SPWM Sinusmodulation
- SVPWM Standard-Raumzeiger-PWM
- Set CTRL parameters
- ICTRL_PI_Kp: Proportionalanteil des Stromreglers
- ICTRL_PI_Ki: Integralanteil des Stromreglers
- ICTRL_Overshoot: max. Differenz zwischen Sollwert und Iststrom
- Set ICTRL active/inactive
- Bei False:
- direkte Modulation über die d- und q-Komponente des Raumzeigers verwenden
- Bei True: verwenden
- Bei False:
- Set Voltage Setpoints
- Setzt die „induzierte Spannung des Motors“ relativ zur Zwischenkreisspannung.
- Verwenden Sie nur quadrature; verwenden Sie nicht direct, da dies zu abnormalen Phasenverschiebungen führt.
- D. h., wenn quadrature auf 0 gesetzt ist:
- keine induzierte Spannung des Motors
- keine Wirkleistung simuliert
- D. h., wenn quadrature auf 0,9 gesetzt ist:
- maximale induzierte Spannung des Motors (90 % der verfügbaren DC-Spannung ½)
- maximale Wirkleistung simuliert
- der Grenzwert dieses Parameters ist 0,9
- identischer Parameter wie in Control (Sub-Panel Control)
- Set Current Setpoints
- Setzt den zu regelnden Phasenstrom in d- und q-Richtung (direct und quadrature) in A
- Set EME Standalone
- Sollte immer aktiv sein (Standardeinstellung)
- Nur für IRS verwendet
Darüber hinaus sind für eine einfache Bedienung dieselben Schaltflächen und Bedienelemente wie im Sub-Panel „Control“ sichtbar (Set Interlock On/Off, Set Inverter On/Off, Set Speed, Reset Errors).
8.3Automatisierter Betrieb
Im folgenden Kapitel werden typische Programmabläufe für den normalen Emulatorbetrieb und den Inverterbetrieb beschrieben.
8.3.1Inverterbetrieb
Die folgende Abbildung veranschaulicht einen typischen Programmablauf für den Inverterbetrieb, insbesondere wie er für die Stromsensorkalibrierung des Prüflings verwendet wird.
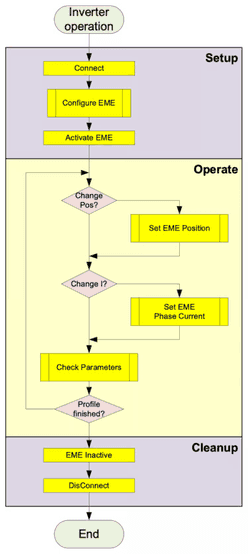
Die folgenden Schritte und Parameter zeigen eine typische Einstellung für den Inverterbetrieb, insbesondere für die Stromsensorkalibrierung, bei der DC-Ströme auf die Motorphasen gegeben werden.
In der Tabelle
- sind unbedingt erforderliche Befehle/Parameter gelb markiert, für die Umgebung blau
- sind empfohlene Parameter grün markiert; sie sind standardmäßig gesetzt.
- sind die übrigen nicht relevant.
Die Reihenfolge in der Tabelle ist als Reihenfolge der Befehle zu verstehen, die nacheinander an den EME gesendet werden sollten.
Kursive Schritte sind Umgebungseinstellungen. Fett geschriebene Befehlsnamen finden Sie in der JSON-Kommunikationsbeschreibungsdatei:
Einrichtung
Umgebung einrichten
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Passive Last anschließen | EME-Ausgang über den Prüfling im aktiven Kurzschluss kurzschließen, während die HV-DC-Versorgung des Prüflings getrennt ist. | blau | |
| DC vom Prüfling trennen | blau | ||
| EME verbinden | IP-Adresse | Standard = 192.168.222.5 | gelb |
EME-Konfigurationsbefehle:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_Role | Inverter Single | gelb | |
| SET_DutParameter | SVPWM | – | |
| SET_MotorParameter | Polepairs = 1 | Standardparameter, andere Werte möglich | grün |
| SET_MotorParameter | Offset Theta = 0 | grün | |
| SET_MotorParameter | Angular Displ. = 0 | grün | |
| SET_SetpointTransition | True @ 1e-6 | Anderer Wert möglich | gelb |
| SET_CouplingNetworkParameter | R=0.001, L=85e-6 | Standardparameter, empfohlen für den Standardaufbau | gelb |
| SET_ICTRL_DUT_PWM_TYPE | SPWM | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_DUT_Frequency | 8000 | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_EME_CTRL_Param | Kp=0.3, Ki=0,00025, Overshoot=250 | Standardparameter, empfohlen für den Standardaufbau | grün |
| SET_ICTRL_EME_Enable_CTRL | True | Muss für die Stromregelung aktiv sein | gelb |
| SET_ICTRL_Setpoints | direct=quadrature=0 | Muss vor der Aktivierung 0 sein | gelb |
| SET_EME_Standalone | True | Standard, muss True sein | grün |
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_StopRotation | False | Muss für drehenden Betrieb und Synchronisation False sein. | gelb |
Umgebung aktivieren
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung aktivieren | 200 V | Muss über dem Unterspannungsgrenzwert liegen | blau |
| Kühlung aktivieren | Typ. 5…10 l/min, abhängig vom Stromprofil | blau |
EME aktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| ERROR_ResetError | keine | Aktion ohne Parameter | gelb |
| SET_Interlock | True | gelb | |
| ACTION_PwmSync | True | gelb |
Ab jetzt ist der EME-Ausgang aktiv und kann mit verschiedenen Sollwerten betrieben werden.
Betrieb
Die folgenden Schritte können während des Betriebs jederzeit ausgeführt werden.
Rotation betreiben und Strom aufbringen:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0…600 | Bitte stellen Sie sicher, dass eine ausreichende Wasserkühlung aktiv ist, wenn Ströme > 50 A aufgebracht werden!!!! | gelb |
Betrieb in fester Position (notwendig für die Stromsensorkalibrierung) bei aufgebrachtem Strom:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_StopRotation | True, Theta = -180 … 180 | Typische Positionen für die Stromsensorkalibrierung: 0° / -120° / +120° | gelb |
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0…600 | Bitte stellen Sie sicher, dass eine ausreichende Wasserkühlung aktiv ist, wenn Ströme > 50 A aufgebracht werden!!!! | gelb |
Das Auslesen von Messwerten aus den Streamingdaten ist mit der LabVIEW-Bibliothek möglich.
Abschluss
EME deaktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ICTRL_Setpoints | Direct = 0, Quadrature = 0 | gelb | |
| ACTION_PwmSync | False | gelb | |
| SET_Interlock | False | gelb |
Umgebung abschließen
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung abschalten | 0 V | blau |
8.3.2Normaler Motoremulator-Betrieb
Die folgende Abbildung veranschaulicht einen typischen Programmablauf für den Emulatorbetrieb. Nach der Konfiguration von EME und Prüfling muss die Synchronisation des EME auf den Prüfling erfolgen. Anschließend kann der Anwender ein Stromprofil fahren, während die EME-Parameter konstant gehalten oder jederzeit geändert werden können.
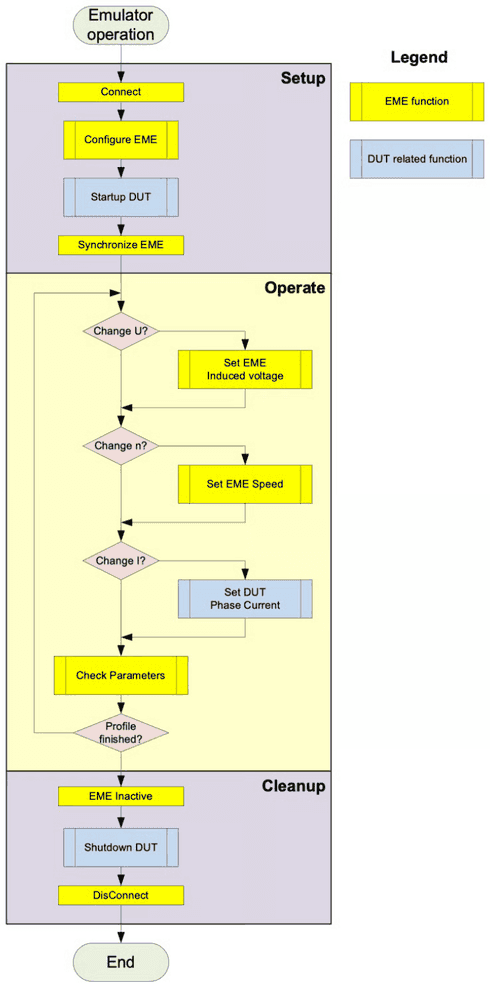
Die folgenden Schritte und Parameter zeigen eine typische Einstellung für den normalen Emulatorbetrieb. In der Tabelle
- sind unbedingt erforderliche Befehle/Parameter gelb markiert, für die Umgebung blau
- sind empfohlene Parameter grün markiert; sie sind standardmäßig gesetzt.
- sind die übrigen nicht relevant.
Die Reihenfolge in der Tabelle ist als Reihenfolge der Befehle zu verstehen, die nacheinander an den EME gesendet werden sollten.
Kursive Schritte sind Umgebungseinstellungen. Fett geschriebene Befehlsnamen finden Sie in der JSON-Kommunikationsbeschreibungsdatei:
Einrichtung
Umgebung einrichten
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Prüfling-Hardware anschließen | (Phasen, DC, Positionssensor, Kommunikation, LV-Versorgung) | Falsche Verbindungen können zu kritischen Strömen und Schäden führen. | blau |
| EME verbinden | IP-Adresse | Standard = 192.168.222.5 | gelb |
EME-Konfigurationsbefehle:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_Role | Single | gelb | |
| SET_DutParameter | SVPWM | gelb | |
| SET_MotorParameter | Polepairs = gemäß Prüfling | Standard = 1 | gelb |
| SET_MotorParameter | Offset Theta = gemäß Prüfling | Standard = 0 | gelb |
| SET_MotorParameter | Angular Displ. = 0 | gelb | |
| SET_SetpointTransition | True @ 1e-6 | Anderer Wert möglich | gelb |
| SET_CouplingNetworkParameter | R=0.001, L=85e-6 | gelb | |
| SET_EME_Standalone | True | Standard, muss True sein | grün |
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ManualSetpointDq | Direct=0, quadrature=0.05 | Sollte niedrig sein, q > 0 wird jedoch empfohlen | gelb |
| SET_AutoSyncEnable | True | Das Aktivieren wird empfohlen. Wenn der Prüfling sein Tastverhältnis vor der Synchronisation langsam erhöht, kann der Wert auch auf False gesetzt werden. | gelb |
| SET_StopRotation | False | Muss für drehenden Betrieb und während der Synchronisation False sein. | grün |
EME-Konfigurationsbefehle abhängig vom Positionssensor, entweder SIN/COS, Resolver oder sensorlos.
Bei Resolver:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ResSiParameter | TransferFactor = 1, SineAmplitude = 100 [%], CosineAmplitude = 100 [%], PhaseCorrection = 0 [°] | Parameter gemäß den Resolverparametern des Prüflings. Hier sind die Standardparameter dargestellt | gelb |
Bei SIN/COS:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_AMRGMRParameter | Offset = 2.5, Amplitude = 2.0 | Parameter gemäß den Sensorparametern des Prüflings. Der Multiplikator definiert das Verhältnis der Signalfrequenz zur mechanischen Drehzahl. | gelb |
| SET_AMRGMRMultiplier | GMR_SinP_Multiplier = 1, GMR_SinN_Multiplier = 1, GMR_CosP_Multiplier = 1, GMR_CosN_Multiplier = 1, AMR_SinP_Multiplier = 2, AMR_SinN_Multiplier = 2, AMR_CosP_Multiplier = 2, AMR_CosN_Multiplier = 2 | Parameter gemäß den Sensorparametern des Prüflings. Der Multiplikator definiert das Verhältnis der Signalfrequenz zur mechanischen Drehzahl. | gelb |
Umgebung aktivieren
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung aktivieren | Gemäß Spannung des Prüflings | Muss über dem Unterspannungsgrenzwert liegen, abh. | blau |
| Kühlung aktivieren | Typ. 5…10 l/min, abhängig vom Stromprofil | blau | |
| Prüfling aktivieren | Nach diesem Schritt muss der Prüfling den PWM-Ausgang aktivieren | blau |
EME aktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| ERROR_ResetError | keine | Aktion ohne Parameter | gelb |
| SET_Interlock | True | gelb | |
| ACTION_PwmSync | True | Muss aktiviert werden, bevor das Tastverhältnis des Prüflings zu hoch ist. | gelb |
Ab jetzt ist der EME-Ausgang aktiv und kann mit verschiedenen Sollwerten betrieben werden.
Betrieb
Die folgenden Schritte können während des Betriebs jederzeit ausgeführt werden.
Rotation betreiben und Strom aufbringen:
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| SET_ManualRevolutionSpeed | 60 | Anderer Wert möglich, typ. 0…200 | gelb |
| SET_ManualSetpointDq | Direct=0, quadrature=0.1…0.9 | Höhere quadrature -> bedeutet höhere induzierte Spannung -> höhere Wirkleistung -> höherer DC-Strom. | gelb |
| Strom des Prüflings einstellen | ±600 A; innerhalb der möglichen Leistungsbereiche des Systems!! | Negative Stromsollwerte führen üblicherweise zu Rekuperationsbetrieb. Es können sowohl d- als auch q-Strom aufgebracht werden, wobei der q-Strom zu Wirkleistung und höherem DC-Strom führt. | blau |
Das Auslesen von Messwerten aus den Streamingdaten ist mit der LabVIEW-Bibliothek möglich.
Abschluss
EME deaktivieren
| Schritt (JSON-Befehlsname) | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| Strom des Prüflings einstellen | 0 | blau | |
| ACTION_PwmSync | False | gelb | |
| SET_Interlock | False | gelb |
Umgebung abschließen
| Schritt | Parameter | Bemerkungen | Markierung |
|---|---|---|---|
| HV-Versorgung abschalten | 0 V | blau |
Transport & Lagerung
9.1Sicherheitshinweis zum Transport
9.2Transportinspektion
Prüfen Sie die Lieferung unmittelbar nach Erhalt auf Vollständigkeit und Transportschäden. Prüfen Sie die Stoß- und Kippindikatoren an der hölzernen Transportkiste.
Gehen Sie bei äußerlich erkennbaren Schäden wie folgt vor:
- Nehmen Sie die Lieferung nicht oder nur unter Vorbehalt entgegen.
- Vermerken Sie den Schadensumfang auf den Transportunterlagen oder auf dem Lieferschein.
- Leiten Sie eine Reklamation ein.
- Transport und erste Inbetriebnahme werden vom Hersteller durchgeführt.
9.3Verpackung
Die Verpackung soll die einzelnen Bauteile bis zur Montage vor Transportschäden, Korrosion und anderen Beschädigungen schützen. Zerstören Sie die Verpackung daher nicht und entfernen Sie sie erst kurz vor der Montage.
9.4Lagerung
Lagern Sie das Gerät unter folgenden Bedingungen:
- Nicht im Freien lagern.
- Trocken und staubfrei halten.
- Keinen aggressiven Medien aussetzen.
- Vor direkter Sonneneinstrahlung schützen.
- Mechanische Erschütterungen vermeiden.
Montage
10.1Montage, Installation und erste Inbetriebnahme
- Montage, Installation und erste Inbetriebnahme werden vom Hersteller durchgeführt.
Wartung und Reinigung
In den folgenden Abschnitten wird die Wartung beschrieben, die für einen optimalen und störungsfreien Betrieb erforderlich ist. Wenden Sie sich bei Fragen zu Wartungsarbeiten und -intervallen an den Hersteller. Anschlüsse für höhere Ströme müssen auf saubere Kontaktierung und mechanische Festigkeit (Zugprüfung) geprüft werden.
| Komponente | Anz. / System | Nach Aufbau | Monatlich | Jährlich | Maßnahme |
|---|---|---|---|---|---|
| Hochstromkontakte Motorphasen | 9 | X | X | Prüfen Sie den ordnungsgemäßen Anschluss der Ringkabelschuhe. Liegen die Ringkabelschuhe plan auf der Kontaktfläche auf? Sind die Muttern fest angezogen? Führen Sie eine manuelle Zugprüfung am Kabel durch. | |
| Hochstromkontakte HV DC | 12 | X | |||
| Kalibrierung | 1 Satz | Nach Vereinbarung, typ. 1..3 Jahre | Die EME-Kalibrierung muss vor Ort mit dem Kalibrierkit durchgeführt werden. | ||
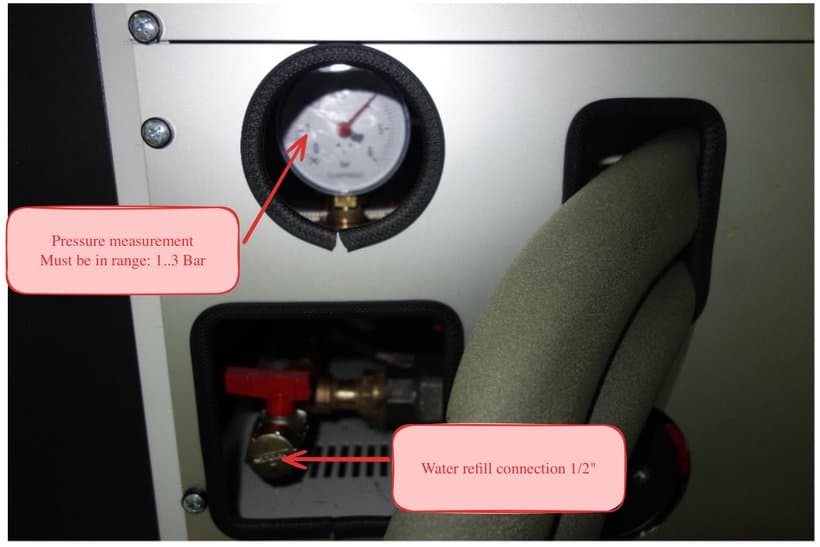
| EME-interner Kühlkreislauf | 3 | x | X | Prüfen Sie den Wasserdruck am Manometer (siehe Kapitel Kühlwasserdruck prüfen). Füllen Sie ggf. nach (siehe Kapitel Kühlwasser nachfüllen) |
11.1Kühlwasserdruck prüfen
11.2Kühlwasser nachfüllen
Fällt der interne Druck unter 1 bar, muss der interne Kühlkreislauf nachgefüllt werden. Schließen Sie dazu einen Schlauch mit ½"-Anschluss an den Nachfüllanschluss an (siehe Bild oben) und füllen Sie ein Wasser-Glykol-Gemisch mit einem Druck von mindestens 3 bar ein.
Das optimale Mischungsverhältnis ist:
- 25 % Glykol
- 75 % sauberes Wasser
Öffnen Sie das Ventil hinter dem Nachfüllanschluss, damit das Wasser-Glykol-Gemisch in den internen Puffer fließt. Schließen Sie das Ventil, wenn das Manometer 2,5 bar anzeigt. Trennen Sie den Füllschlauch und entfernen Sie Reste von eventuell verschüttetem Wasser-Glykol-Gemisch.
11.3Reinigung
Schalten Sie das System vor Reinigungs-, Service- und Wartungsarbeiten und -maßnahmen ab und sichern Sie es gegen sofortiges Wiedereinschalten.
Lassen Sie das System vor Reinigung und Service abkühlen.
Die Oberfläche der Geräte kann mit einem feuchten Tuch gereinigt werden.
Befindet sich Wasser oder in der Auffangwanne, nehmen Sie es mit einem trockenen Tuch auf.
Systemfehler
12.1Systemfehler
Das folgende Kapitel nennt mögliche Ursachen für Systemfehler und deren Behebung.
12.2Softwarefehler
Bitte wenden Sie sich bei Softwarefehlern, die sich nach dem Verständnis dieser Erläuterungen in der Funktionsbeschreibung nicht beheben lassen, an den Hersteller.
Demontage & Entsorgung
13.1Demontage und Entsorgung
Demontieren Sie das Gerät nach dem Ende der Nutzung und entsorgen Sie es umweltgerecht.
13.2Sicherheit
13.3Abbau
13.4Entsorgung
Das Gerät ist nicht für den privaten Gebrauch bestimmt. Es wird für den gewerblichen Bereich hergestellt und geliefert und sollte vom Endanwender ordnungsgemäß entsorgt werden.