Mit dem Strommessmodul CMM_III lässt sich die Stromaufnahme einer dynamischen DC-Last – typischerweise eines elektronischen Kfz-Steuergeräts – messen, auswerten und prüfen. Es misst Ströme von 1 µA bis 100 ADC (Messbereich 190 A) mit automatischer Messbereichswahl innerhalb weniger Mikrosekunden. Der Strombereich von 1 µA bis 190 A ist in 7 Messbereiche, also sieben Dekaden, unterteilt.
Zweck dieses Dokuments
Dieses Dokument beschreibt, wie das Modul in ein Prüfsystem integriert wird und wie softwareseitig darauf zugegriffen wird. Die Einsatzgrenzen sind im Abschnitt Technische Daten aufgeführt.
Dieses Dokument richtet sich an Systemintegratoren und an Anwender, die das Modul einsetzen.
Definitionen und Abkürzungen
| Abkürzung | Definition |
|---|---|
| CMM | Current Measurement Module (Strommessmodul) |
| CAN | Controller Area Network (Netzwerk für die Ausgabedaten) |
| LVDS | Low Voltage Differential Signaling (als Signalpegel für SPI verwendet) |
| SPI | Serial Peripheral Interface (taktsynchrone Datenausgabe) |
| DUT | Device Under Test, Prüfling (Gerät, dessen Strom überwacht werden soll) |
Referenzen
| Dokument | Datum | Beschreibung |
|---|---|---|
| Datenblatt SN65HVD230 | Feb. 2011 | |
| Datenblatt DS90LV049 | April 2013 |
Dokumentübersicht
Dieses Dokument besteht aus 3 Abschnitten.
- Der erste Abschnitt enthält eine Einführung in dieses Handbuch.
- Der zweite Abschnitt enthält die Beschreibung der Hardware.
- Der dritte Abschnitt beschreibt den softwareseitigen Zugriff auf das Modul.
Hardware
Die folgende Abbildung zeigt ein Blockschaltbild des CMM_III und seiner externen Anschlüsse:

Allgemeiner Aufbau:
- Das CMM_III benötigt eine Spannungsversorgung von 5…24 V an PWR/GND_Ext.
- Der Strompfad des CMM_III wird in Reihe zum Prüfling geschaltet, dessen Strom überwacht werden soll.
Die Messwerte können auf folgenden Wegen ausgelesen werden:
- Digitale Ausgabe als 32-Bit-SPI-Wort mit LVDS-Spannungspegel.
- CAN (High-Speed-CAN mit 250…1000 kbit/s)
- RS232 als ASCII-String über die Serviceschnittstelle
Weitere Merkmale:
- Die RS232-Serviceschnittstelle kann auch zur Konfiguration des Moduls verwendet werden.
- Dauerhafte Speicherung der Konfigurationsparameter im Flash-Speicher
- Berechnung von Mittel-, Minimal- und Maximalwerten.
- Der Strompfad ist von der Elektronikversorgung und den digitalen Ein-/Ausgängen galvanisch getrennt (bis 150 V)
- Erkennung von Rückstrom
- LEDs in der Frontblende zur Power-Good-Anzeige (ab Hardware-Revision 2.0)
1.1Pinbelegung der Steckverbinder
1.1.1Systemsteckverbinder
| Schnittstelle | Signal | Pin | Empfohlene Leitung | Bemerkungen |
|---|---|---|---|---|
| Modulversorgung | PWR_Ext | C13 | 0,14 … 0,5 mm² | |
| Modulversorgung | GND_Ext | A13, A14, A16, A17, A18, A19, A20 | 0,14 … 0,5 mm² | Mindestens 1 Pin anschließen |
| On/Off | On/Off | A15 | 0,14 … 0,5 mm² | |
| CAN | CAN_L | B14 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 120 Ohm Impedanz |
| CAN | CAN_H | C14 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 120 Ohm Impedanz |
| LVDS-SPI | CLK_In+ | B15 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | CLK_In- | C15 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | En_In+ | B16 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | En_In- | C16 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | Rx+ | B17 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | Rx- | C17 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | Tx+ | B18 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | Tx- | C18 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | En_In+ | B19 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | En_In- | C19 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | CLK_Out+ | B20 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| LVDS-SPI | CLK_Out- | C20 | 0,14 … 0,5 mm² verdrilltes Paar | Leitung mit ~ 100 Ohm Impedanz |
| Strompfad | Curr_In | 4x Hochstromkontakt A1-A12, B1-B12, C1-C12 | 1…4 x 10 mm² | Je nach anliegendem Strom 1 bis 4 Leitungen mit passendem Querschnitt jeweils für Eingang und Ausgang verwenden. Bei Strömen über 60 A alle 4 Kontakte sowohl für den Eingang als auch für den Ausgang verwenden. |
| Strompfad | Curr_Out | 4x Hochstromkontakt A21-A32, B21-B32, C21-C32 | 1…4 x 10 mm² | Je nach anliegendem Strom 1 bis 4 Leitungen mit passendem Querschnitt jeweils für Eingang und Ausgang verwenden. Bei Strömen über 60 A alle 4 Kontakte sowohl für den Eingang als auch für den Ausgang verwenden. |
1.1.2RS232-Servicesteckverbinder
| Schnittstelle | Signal | Pin | Empfohlene Leitung | Bemerkungen |
|---|---|---|---|---|
| RS232 | CMM_Tx | 2 | Standard-1:1-Kabel, 9-polig | Daten an PC senden |
| RS232 | CMM_Rx | 3 | Standard-1:1-Kabel, 9-polig | Daten vom PC empfangen |
| RS232 | GND | 5 | Standard-1:1-Kabel, 9-polig | GND mit GND_Ext verbunden |
Beachten Sie, dass RS232 ein Serviceanschluss ist. Im Normalbetrieb wird der Systemsteckverbinder mit der CAN- oder der LVDS-SPI-Schnittstelle verwendet.
1.1.3Gegenstecker zum Systemsteckverbinder
Für den Gegenstecker am Prüfsystem können die folgenden Komponenten verwendet werden. Benötigt wird 1 Steckverbinder mit 8 Hochstromkontakten. Die folgende Tabelle enthält verschiedene Ausführungen zum Crimpen oder Löten von zwei Herstellern.
| Artikel | Menge | Bestellnummer | Hersteller | Bemerkungen |
|---|---|---|---|---|
| DIN41612 Typ M 24+8 | 1 | 09 03 224 6804 | Harting | |
| DIN41612 Typ M 24+8 | 1 | 354 116 | ERNI | |
| Hochstromkontakt | 8 | 09 03 000 6115 | Harting | Crimpausführung |
| Hochstromkontakt | 8 | 09 03 000 6103 | Harting | Lötausführung |
| Hochstromkontakt | 8 | 594 182 | ERNI | Crimpausführung |
| Hochstromkontakt | 8 | 594 176 | ERNI | Lötausführung |
1.2Abmessungen
Das CMM_III ist als Europakarte mit 160 mm x 100 mm ausgeführt, mit einer Frontblende von 25,4 mm Breite (5 TE) und einem Standard-Steckverbinder DIN41612. Mit diesen Abmessungen passt es in standardmäßige 19-Zoll-Baugruppenträger und -Racks mit 3 HE.

1.3Technische Daten
1.3.1Strompfad
Je nach anliegenden Strömen muss der Messstrompfad niederohmig verdrahtet werden, damit die Spannungsabfälle gering bleiben. Verwenden Sie also kurze Leitungen und möglichst viele Hochstromkontakte – sowohl für den Stromeingang als auch für den Stromausgang.
Jeder Hochstromkontakt darf maximal 40 A DC führen. Mehr genutzte Hochstromkontakte mit Leitungen großen Querschnitts führen jedoch aufgrund der Wärmeableitung sowohl zu geringeren Spannungsabfällen als auch zu einer niedrigeren Temperatur am CMM_III. Eine niedrigere Temperatur bedeutet auch eine geringere Drift.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| DC-Strom | 0 | 100 | A | Betrieb unter folgenden Bedingungen: 25 °C Umgebungstemperatur ohne Luftströmung; 50 °C Umgebungstemperatur mit Luftströmung ~2 m/s | |
| DC-Strom im ungünstigsten Fall (Worst Case) | 160 | A | 25 °C Umgebungstemperatur mit Luftströmung >6 m/s an Leistungsbauteilen und Steckverbinder | ||
| DC-Strom pro Hochstromkontakt | 40 | A | 50 °C Umgebungstemperatur | ||
| Messbereich | 190 | A | Max. 3 Sekunden | ||
| Einzelpulsstrom | 300 | A | Max. 100 ms | ||
| Spannung am CMM_III @ OFF HW-Rev 1.2 | 36 | V | Das Modul trennt den Strompfad, wenn PWR_Ext unter 4,8 V liegt oder ON/Off auf Low-Pegel liegt. Bei HW-Rev 1.1 beträgt die max. Spannung 30 V! | ||
| Leckstrom @ OFF | 0 | 20 | µA | @ 36 V | |
| Spannungsdifferenz zwischen GND_Ext und Strompfad | -150 | 150 | V | Der Grenzwert ist durch die Leiterbahnabstände auf der Leiterplatte begrenzt. Die elektronischen Bauteile sind für mindestens 250 V spezifiziert | |
| Ansprechschwelle der Rückstromerkennung | 50 | 1000 | mA | Abhängig von Temperatur und Bauteilen | |
| Rückstrom dauerhaft | 0 | 30 | A | ||
| Rückstrom Einzelpuls | 200 | A | Max. 1 Sekunde. |
1.3.2Stromabtastung
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Abtastrate (fS) | 41,667 | kHz | Externe Abtastrate | ||
| Interne Abtastrate (fS_INT) | 375 | kHz | 9 interne Abtastwerte bilden einen externen Abtastwert | ||
Anzahl ignorierter Abtastwerte nach Messbereichswechsel (Totzeit) (konfigurierbar mit dem Befehl RCISC) | 6 | 6 | 255 | Abtastwerte | Ab Firmware 2.2.0. Standardwert nach dem Start: 6 Abtastwerte (Hinweis: Der Messbereich kann sich während dieser Zeit ändern (erhöhen), wenn der Spannungsabfall zu stark ansteigt. Dadurch wird der Totzeit-Timer zurückgesetzt!) |
1.3.3Modulversorgung
Schließen Sie an PWR_Ext/GND_Ext eine Spannungsquelle an. Es wird empfohlen, nicht das Netzteil des Prüflings zu verwenden, damit die Versorgung des Messgeräts von der Versorgung des Prüflings getrennt ist. Typische Anwendungen verwenden Netzteile mit 5 V, 12 V oder 24 V. Weitere Komponenten können aus derselben Spannungsquelle versorgt werden.
Aufgrund des weiten Eingangsspannungsbereichs des CMM_III ist es dennoch möglich, das CMM_III aus der Versorgung des Prüflings zu speisen.
Beachten Sie, dass der Strompfad getrennt ist, wenn keine Versorgungsspannung anliegt.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Versorgungsspannung | 4,9 | 26 | V | PWR_Ext gegen GND_Ext | |
| Versorgungsstrom (DC) @ 5 V | 190 | 210 | 250 | mA | |
| Versorgungsstrom (DC) @ 12 V | 80 | 92 | 120 | mA | |
| Versorgungsstrom (DC) @ 24 V | 40 | 51 | 70 | mA | |
| Einschaltstrom der Versorgung | 1,2 | 1,5 | A | Einschaltstrom für ca. 5 ms @ dU/dt = 1 V/ms |
1.3.4DC-Genauigkeit
Die Genauigkeit des Moduls wird mit Gleichströmen überprüft. Jedes Modul durchläuft bei IRS ein Kalibrierverfahren. Das Modul kann nachkalibriert werden.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Genauigkeit unkalibriert | 0,5 | 2 | % vom Messbereich | Max. in % des jeweiligen Messbereichs | |
| Genauigkeit kalibriert | 0,2 | 1 | % vom Messbereich | Max. in % des jeweiligen Messbereichs | |
| Auflösung Range_0 | 100 | nA | Begrenzt durch die Schrittweite der Ausgabedaten. | ||
| Auflösung Range_1 | 404 | nA | |||
| Auflösung Range_2 | 4,04 | µA | |||
| Auflösung Range_3 | 40,3 | µA | |||
| Auflösung Range_4 | 403 | µA | |||
| Auflösung Range_5 | 4,03 | mA | |||
| Auflösung Range_6 | 46,8 | mA |
1.3.5DC-Spannungsabfall
Der Spannungsabfall ist die Spannung zwischen Stromeingang und Stromausgang, gemessen am Modulsteckverbinder. Der Spannungsabfall an den Buchsenkontakten des Gegensteckers und an der Verdrahtung muss hinzugerechnet werden.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Abfall @ 100 µA | 70 | 80 | mV | Range_0 | |
| Abfall @ 1 mA | 70 | 80 | mV | Range_1 | |
| Abfall @ 10 mA | 70 | 80 | mV | Range_2 | |
| Abfall @ 100 mA | 70 | 80 | mV | Range_3 | |
| Abfall @ 1 A | 90 | 100 | mV | Range_4 | |
| Abfall @ 10 A | 100 | 120 | mV | Range_5 | |
| Abfall @ 40 A | 45 | 60 | mV | Range_6 | |
| Abfall @ 100 A | 120 | 150 | mV | Range_6 | |
| Abfall @ 160 A | 200 | 230 | mV | Range_6 |
1.3.6On/Off-Schnittstelle
Mit dem digitalen Eingang On/Off wird der Strompfad des CMM_III ein- oder ausgeschaltet.
Der Strompfad ist verbunden, wenn ein High-Pegel anliegt.
Der Strompfad ist offen, wenn ein Low-Pegel anliegt.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| On/Off-Steuerung – Low = OFF | -0,7 | 1,0 | V | ||
| On/Off-Steuerung – High = ON | 3,0 | 25 | V | ||
| Eingangswiderstand On/Off-Steuerung | 15 | kOhm | 0…3,3 V | ||
| Eingangswiderstand On/Off-Steuerung | 5 | 15 | kOhm | 3,3…25 V |
1.3.7CAN-Schnittstelle
Die integrierte CAN-Schnittstelle ist eine übliche High-Speed-CAN-Schnittstelle.
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Spannung an CAN_H oder CAN_L | -0,5 | 5,5 | V | Gegen GND_Ext | |
| Eingangsbereich, transienter Puls CAN_H und CAN_L | -25 | 25 | V | ||
| Dominanter Ausgangspegel | 1,2 | 2 | 3 | V | |
| Rezessiver Ausgangspegel | -120 | 0 | 12 | mV | |
| Datenrate | 1000 | kbit/s |
Weitere Einzelheiten finden Sie im Datenblatt SN65HVD230 und unter CAN.
1.3.8LVDS-SPI-Schnittstelle
| Parameter | Min | Typ | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| Spannungsbereich | -0,2 | 2,7 | V | LVDS-SPI-Eingänge | |
| Terminierung | 100 | Ohm | LVDS-SPI-Eingänge | ||
| Bereich der differenziellen Eingangsspannung | 100 | 350 | 600 | mV | LVDS-SPI-Eingänge |
| Bereich der Gleichtakt-Eingangsspannung | 0,3 | 1,2 | 2,2 | V | LVDS-SPI-Eingänge |
| Bereich der differenziellen Ausgangsspannung | 247 | 350 | 600 | mV | LVDS-Ausgang |
| Bereich der Gleichtakt-Ausgangsspannung | 1,125 | 1,25 | 1,375 | V | LVDS-Ausgang |
| Baudrate LVDS-Schnittstelle (typisch, ohne Rückführung) | 500 | 1250 | 1500 | kBit/s | Ohne Taktrückführung |
| Baudrate LVDS-Schnittstelle (maximal, mit Rückführung) | 15.000 | MBit/s | Mit Taktrückführung zum System |
Weitere Einzelheiten finden Sie im Datenblatt DS90LV049 und unter LVDS-SPI.
1.4Systemintegration
Der folgende Abschnitt behandelt die hardwareseitigen Aspekte der Schnittstellen für den Zugriff auf die Messdaten. Hinweise zur Integration des Strompfads und der Spannungsversorgung finden Sie in den technischen Daten.
1.4.1CAN
Über die High-Speed-CAN-Schnittstelle können Messdaten ausgelesen werden.
Als Gegenstelle für die Datenerfassung kann jede High-Speed-CAN-Schnittstelle eines beliebigen Herstellers verwendet werden. Stellen Sie sicher, dass der gesamte Bus ordnungsgemäß mit zweimal 120 Ohm an den beiden äußeren Enden des Busses terminiert ist. Weitere Abschlusswiderstände sind nicht enthalten.
Die Leitungen müssen verdrillte Paare mit einer Impedanz von 120 Ohm sein.
Alle CMMs am Bus sollten mit derselben Baudrate arbeiten und unterschiedliche CAN-IDs verwenden. CAN-ID und Baudrate können über die RS232-Serviceschnittstelle konfiguriert werden und werden dauerhaft im Flash-Speicher abgelegt.
Für die Integration als einzelnes Modul in einen Prüfsystemaufbau fügen Sie bitte eine CAN-Gegenstelle mit einem Abschlusswiderstand von 120 Ohm hinzu. Das CMM_III enthält eine 120-Ohm-Terminierung, die über einen Jumper aktiviert oder deaktiviert werden kann (siehe Abbildung 3).
Wenn mehrere CMM_III parallel an eine CAN-Schnittstelle angeschlossen sind, muss der Abschlusswiderstand jedes einzelnen CMM_III deaktiviert werden. Am äußeren Ende des CAN-Busses muss eine einzelne Terminierung vorhanden sein.
Die folgende Abbildung zeigt, wie der Abschlusswiderstand mit dem rot markierten Jumper J3 deaktiviert wird:

Siehe auch CAN-Backplane, wenn Sie die Backplane mit der CAN-Schnittstelle verwenden.
1.4.2LVDS-SPI
Umsetzungsvarianten
LVDS-SPI ist integriert, um Daten mit einer höheren Datenrate aus dem CMM auszulesen, als über CAN möglich ist. LVDS-SPI darf jedoch nicht in einer rauen Prüfsystemumgebung verwendet werden.
Für ein einzelnes Modul kann der folgende Aufbau verwendet werden. Beachten Sie, dass jedes Signal im Diagramm tatsächlich ein differenzielles Paar ist. Mit diesem Aufbau lassen sich Datenraten von ca. 1,5 Mbit/s erreichen. Bei dieser Geschwindigkeit ist für ein einzelnes Modul eine Abtastrate von bis zu 20 kS/s möglich.

Bei Datenraten über 1,5 Mbit/s müssen die Enable- und die Clock-Leitung zum Datenerfassungssystem zurückgeführt werden. Mit diesem Aufbau können Daten, Clock-Rückführung und Enable-Rückführung synchron ausgewertet werden. Andernfalls kann die Verzögerung durch das CMM zu fehlerhaften Daten führen.

Die LVDS-SPI-Schnittstelle ist so ausgelegt, dass mehrere CMMs als Daisy Chain hintereinandergeschaltet werden können, wie die folgende Abbildung zeigt.

Die maximale Anzahl an CMMs hängt von der Datenrate, der Abtastrate und der Leistungsfähigkeit des Datenerfassungssystems ab. Typische Aufbauten sind:
Typischer Aufbau 1:
- 1…10 CMMs
- Abtastrate von 2,5 kS/s.
- Taktrate von 1,25 Mbit/s
- Rückführung von Clock und Enable nicht erforderlich
Typischer Aufbau 2:
- 1…10 CMMs
- Abtastrate von 20 kS/s
- Taktrate von 10 Mbit/s
- Rückführung von Clock und Enable erforderlich.
Beachten Sie, dass die Leitungen für Clock, Enable, Rx und Tx in jedem Fall mindestens ordnungsgemäß verdrillt sein müssen und höchstens ca. 1 m lang sein dürfen. Wenn größere Entfernungen überbrückt werden müssen, verwenden Sie bitte die unter Backplane für einfachen Anschluss beschriebene Backplane mit geschirmten CAT5…CAT7-Kabeln. Verwenden Sie in rauen Umgebungen immer die Backplane.
Datenerfassung mit IRS MesSy
Das Standardgerät für die Datenerfassung ist das IRS MesSy. MesSy ist ein universelles, wiederverwendbares Multifunktionsmessgerät, das speziell für Lebensdauertests von Kfz-Steuergeräten entwickelt wurde.
Alle Softwarekomponenten sind integriert und einsatzbereit für ein einzelnes CMM oder mehrere CMMs in Daisy Chain. Die Auswertung von Minimum, Maximum und Mittelwert ist enthalten. Streaming der CMM-Daten ist verfügbar.
Weitere Informationen finden Sie unter
https://www.irs.systems/id/irs-messy/
https://www.irs.systems/de/id/irs-messy/ (Deutsch)
Die folgende Tabelle zeigt die Verbindungen zwischen MesSy und CMM:
| MesSy-Signal | MesSy-Pin @ X1 | CMM_II-Signal | CMM_III-Pin | Leitung | Bemerkungen |
|---|---|---|---|---|---|
| LVDS_Out_3+ | B16 | Rx+ | B17 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_Out_3- | C16 | Rx- | C17 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_Out_2+ | B15 | En_In+ | B16 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_Out_2- | C15 | En_In- | C16 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_Out_1+ | B14 | Clk_In+ | B15 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_Out_1- | C14 | Clk_In- | C15 | Verdrilltes Paar | Erstes CMM in der Kette |
| LVDS_In_1+ | C12 | Tx+ | B18 | Verdrilltes Paar | Tx des letzten CMM in der Kette |
| LVDS_In_1- | B12 | Tx- | C18 | Verdrilltes Paar | Tx des letzten CMM in der Kette |
| Trigger 1…16 | A7-A12, B7-B11, C7-C11 | On/Off | B15 | Einzelleitung | Eine beliebige der 16 Trigger-Leitungen des MesSy verwenden |
Das folgende Beispiel zeigt den Anschluss der Kommunikationsleitungen, der Spannungsversorgung und der On/Off-Steuerung von zwei CMMs:

Datenerfassung mit NI Compact RIO
Für die Datenerfassung bietet IRS Schnittstellenmodule für die Compact-RIO-Plattform von National Instruments an. Die Software kann in die Anwendung des Anwenders integriert werden. Für die Datenerfassung mit Compact-RIO wenden Sie sich bitte an IRS.
Kundenspezifische Datenerfassung
Für die Datenerfassung kann jedes Modul mit SPI-Schnittstelle verwendet werden, z. B. Mikrocontroller. Der Pegel jedes Signals muss dem LVDS-Standard entsprechen, damit die Kommunikation über lange Leitungen in rauen Umgebungen einwandfrei funktioniert.
Timing und Datenformat der Kommunikation finden Sie unter LVDS-SPI-Datenausgabe.
1.4.3Backplane für einfachen Anschluss
Für eine einfache Verdrahtung der Schnittstellen wird die Verwendung der zusätzlichen Backplane empfohlen. Insbesondere bei LVDS-SPI können damit Standardkabel verwendet werden, die den Verdrahtungsaufwand verringern und eine ordnungsgemäße Schirmung bieten.
Drei Backplanes sind erhältlich:
- LVDS-SPI / 5 TE Breite (25,4 mm)
- CAN / 5 TE Breite (25,4 mm)
- LVDS+CAN / 8 TE Breite (40,64 mm)
LVDS-SPI-Backplane
Die LVDS-SPI-Backplane kann verwendet werden, wenn keine CAN-Schnittstelle benötigt wird und viele CMMs auf engem Raum integriert werden müssen. Die Backplane ermöglicht den einfachen Anschluss der LVDS-SPI-Schnittstelle mit Standard-CAT5…CAT7-Kabeln und sorgt dabei für eine ordnungsgemäße Schirmung.
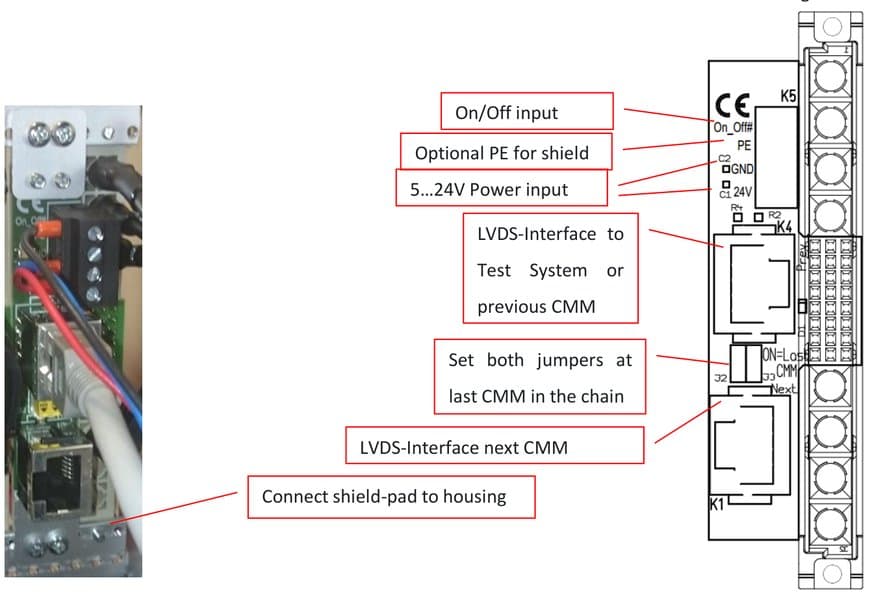
Die folgende Abbildung zeigt die Möglichkeiten, die Daten an das Datenerfassungssystem zurückzuführen. Die erste Variante wird für Taktraten bis 1,5 Mbit/s verwendet, die zweite Variante benötigt für höhere Datenraten die Rückführung von Clock und Enable.

CAN-Backplane
Die CAN-Backplane kann verwendet werden, wenn keine LVDS-SPI-Schnittstelle benötigt wird und viele CMMs auf engem Raum integriert werden müssen.

LVDS+CAN-Backplane
Es kann sowohl auf LVDS-SPI als auch auf CAN zugegriffen werden, allerdings mit dem Nachteil, dass mehr Platz für die Steckverbinder vorgesehen werden muss.

Funktionsbeschreibung
Der folgende Abschnitt beschreibt die Funktionsweise der internen Messung und aller Schnittstellen.
2.1Strommessung
2.1.1Messverfahren
Der Strom wird intern mit einer Abtastrate von 375 kS/s gemessen, wobei jeweils 9 Abtastwerte zu 1 „externen“ Abtastwert gemittelt werden. Damit ergibt sich eine „externe“ Abtastrate von 41,667 kS/s.
Der Strommessbereich wird bei eingeschaltetem CMM automatisch gewählt. Die Messbereichswahl beeinflusst die Ausgangsspannung nicht. Lediglich große Stromänderungen von mehreren Ampere führen zu kurzzeitigen Spannungseinbrüchen von einigen 100 mV. Zum dynamischen Verhalten siehe Dynamisches Verhalten.
Für jede Schnittstelle (RS232, CAN, LVDS-SPI) ist eine unabhängige Mittelwertbildung implementiert, die mit jedem Auslesen neu beginnt. Die folgende Abbildung veranschaulicht die Mittelwertbildung.

Sendet CAN beispielsweise jede Millisekunde eine Nachricht, werden rund 42 externe Abtastwerte gemittelt, die ihrerseits bereits Mittelwerte aus jeweils 9 internen Abtastwerten sind.
Die Mittelwertbildung von Auslesen zu Auslesen beeinflusst die Mittelwertbildung an den anderen Schnittstellen nicht. Die Mittelwertbildung ist also unabhängig für
- RS232
- CAN
- LVDS-SPI
Selbst bei einem Ausleseintervall von einem Jahr kommt es zu keinem Überlauf der Mittelwertbildung.
2.1.2Rückstromerkennung
Rückströme können nicht gemessen werden, jedoch wird ein Flag gesetzt, wenn ein Strom von mehreren 100 mA in Rückwärtsrichtung fließt. Die Ausgabedaten über CAN oder LVDS-SPI sind dann eine ungültige Zahl außerhalb des Messbereichs (0xEEEEEEEE in hexadezimaler Darstellung).
2.1.3Dynamisches Verhalten
Die Umschaltung von einem niedrigen in einen höheren Strommessbereich erfolgt sehr schnell, innerhalb von weniger als 1 µs (typisch 500 ns) nach Überschreiten des Strommessbereichs.
Die folgende Abbildung zeigt das typische Verhalten bei einem Stromsprung von einigen µA auf mehr als 60 A.
- Gelbe Kurve: Strom durch das Modul
- Rote Kurve: Spannungsabfall über dem Modul
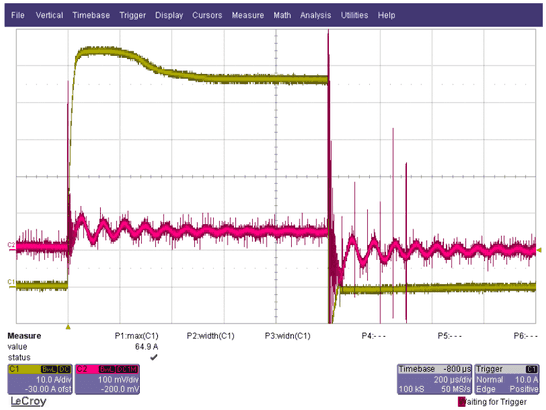
Das Überschwingen (Ringing) des Spannungsabfalls resultiert aus dem induktiven Anteil der angeschlossenen Last.
Die folgende Abbildung zeigt die vergrößerte Darstellung der positiven und der negativen Flanke des Stromsprungs.
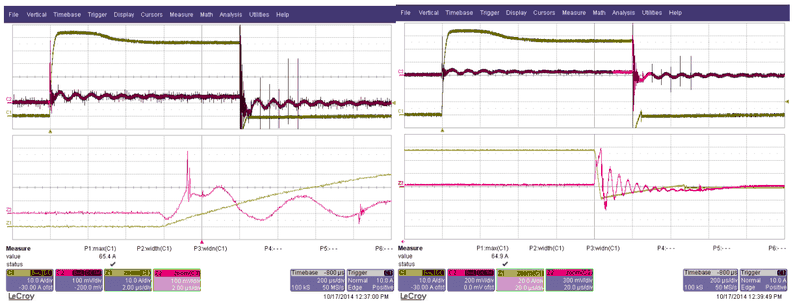
Fazit: Der beim Umschalten auftretende Spannungsabfall liegt deutlich unter 1 V und dauert maximal einige Mikrosekunden.
2.2On/Off-Steuerung
Das CMM_III kann über einen Hardwareeingang oder per Software ein- oder ausgeschaltet werden. Folgende Parameter lassen sich per Konfiguration einstellen:
- Aktiver Pegel (High oder Low) des Hardwareeingangs
- Priorität der Ein-/Aus-Steuerung über Hardware oder Software
Die Konfiguration kann mit dem Befehl ONMOD=x über RS232 oder über CAN mit dem ISO-TP-Protokoll geändert werden, wobei x eine der folgenden Zahlen 0…7 ist:
| ID | Name | HW-Eingang | SW-Einstellung | Beschreibung |
|---|---|---|---|---|
| 0 | ONOFF_Mode_ExtHighActive | JA | NEIN | CMM ist ON, wenn am HW-Eingang High-Pegel anliegt, SW-Einstellung wird ignoriert |
| 1 | ONOFF_Mode_ExtLowActive | JA | NEIN | CMM ist ON, wenn am HW-Eingang Low-Pegel anliegt, SW-Einstellung wird ignoriert |
| 2 | ONOFF_Mode_Int | NEIN | JA | CMM wird nur per SW gesteuert |
| 3 | ONOFF_Mode_ExtHighActiveAndInt | JA | JA | CMM ist ON, wenn am HW-Eingang High-Pegel anliegt UND die SW-Einstellung ON ist. |
| 4 | ONOFF_Mode_ExtLowActiveAndInt | JA | JA | CMM ist ON, wenn am HW-Eingang Low-Pegel anliegt UND die SW-Einstellung ON ist. |
| 5 | ONOFF_Mode_ExtHighActiveOrInt | JA | JA | CMM ist ON, wenn am HW-Eingang High-Pegel anliegt ODER die SW-Einstellung ON ist. |
| 6 | ONOFF_Mode_ExtLowActiveOrInt | JA | JA | CMM ist ON, wenn am HW-Eingang Low-Pegel anliegt ODER die SW-Einstellung ON ist. |
| 7 | ONOFF_Mode_AlwaysOn | NEIN | NEIN | CMM ist immer ON. |
2.3CAN-Datenausgabe
Die CAN-Daten werden zyklisch auf einer festgelegten CAN-ID gesendet. Diese CAN-ID ist über die RS232-Konfiguration einstellbar.
| Größe | Min | Typisch | Max | Einheit | Bemerkungen |
|---|---|---|---|---|---|
| CAN-Typ | - | High Speed | - | - | Die CAN-Transceiver sind immer aktiv. Es wird kein Sleep-Modus verwendet. |
| CAN-Terminierung | 117 | 120 | 123 | Ohm | Der Abschlusswiderstand ist R40 und kann bei Bedarf entfernt werden |
| CAN-Baudrate | 50 | 1000 | 2000 | kBit/s | Die Standard-Baudrate ist 1 MBit/s |
| CAN-ID | 0x1C2 | Hex | Der Identifier kann über die RS232- oder CAN-Konfiguration eingestellt werden | ||
| Extended ID | Nein | 11-Bit- oder 29-Bit-Identifier kann über die RS232-Konfiguration eingestellt werden | |||
| CAN-Sendeintervall | 1 | 5 | 30.000 | ms | Das Sendeintervall kann über die RS232-Konfiguration eingestellt werden |
| CAN-Datenlänge | 5 | 4 Bytes für den Strom und 1 Byte für den Messbereich | |||
| CAN-Datenauflösung | 100 | nA | Ein Bit des zurückgegebenen Stroms entspricht 100 nA des tatsächlich gemessenen Stroms |
Die gesendete CAN-Nachricht hat folgenden Inhalt:
| Byte | Inhalt | Wert |
|---|---|---|
| Byte 0 | Strom Bit 0..7 | 0x00000000 … ca. 0x7270 E000 |
| Byte 1 | Strom Bit 15..8 | 0x00000000 … ca. 0x7270 E000 |
| Byte 2 | Strom Bit 23..16 | 0x00000000 … ca. 0x7270 E000 |
| Byte 3 | Strom Bit 31..24 | 0x00000000 … ca. 0x7270 E000 |
| Byte 4 | Messbereich | 0 … 6 |
Der Strom wird als 32-Bit-Wert (unsigned long) in Schritten von 100 nA zurückgegeben, aufgeteilt auf die ersten 4 Bytes der CAN-Nachricht.
Wenn das CMM_III ausgeschaltet ist, wird der Wert 0xFFFFFFFF zurückgegeben, der 429,4967295 A entspricht und kein gültiger Messwert ist.
Wenn das CMM_III eingeschaltet ist, aber ein Rückstrom fließt, wird der Wert 0xEEEEEEEE zurückgegeben, der 400,8636142 A entspricht und kein gültiger Messwert ist.
2.4LVDS-SPI-Datenausgabe
Der Messwert kann über eine SPI-Schnittstelle mit LVDS-Pegel ausgelesen werden. SPI ermöglicht hohe Datenraten, während der LVDS-Pegel dank differenzieller Signalübertragung eine geringe Störabstrahlung und eine höhere Störfestigkeit bietet.
Das Protokoll zum Auslesen der Daten eines einzelnen Strommessmoduls sieht wie folgt aus:

Wenn mehrere Module als Daisy Chain verbunden sind, werden die Daten des vorherigen Moduls an den Ausgang weitergeleitet, wie die folgende Abbildung zeigt:

Wenn En_In aktiv ist, sendet das Modul während der nächsten 32 Taktzyklen seinen Stromwert, beginnend mit dem MSB. Nach 32 Taktzyklen wird das empfangene Datenwort weitergeleitet. En_In muss für 32 Taktzyklen multipliziert mit der Anzahl der CMMs in der Kette gültig sein. Der Strom wird als 32-Bit-Wert (unsigned long) in Schritten von 100 nA zurückgegeben.
2.5RS232-Datenausgabe
Der Messwert wird über RS232 im Intervall von 100 ms gesendet. Das Intervall ist über die RS232-Konfiguration einstellbar. Verbinden Sie den COM-Port des PCs über ein einfaches 1:1-Sub-D-Kabel (kein Nullmodemkabel) mit der RS232-Schnittstelle an der Frontblende. Verwenden Sie ein Standard-Terminalprogramm mit den folgenden Einstellungen:
- 9600 Baud
- Keine Parität
- 1 Stoppbit
- Kein Handshake
Die Ausgabe des Moduls sieht wie in der folgenden Abbildung aus:

- R = Messbereich
- I = mittlerer Strom in µA seit dem letzten Auslesen
- Min = minimaler Strom in µA seit dem letzten Auslesen
- Max = maximaler Strom in µA seit dem letzten Auslesen
Jede Zeile wird mit „Carriage Return / Line Feed“ abgeschlossen, um neue Daten voneinander zu trennen.
2.6RS232-Konfiguration
Die Konfiguration des Moduls über RS232 ermöglicht den Zugriff auf die Konfiguration der CAN-Übertragung und auf das Sendeintervall der Datenausgabe über die RS232-Schnittstelle. Verbinden Sie den COM-Port des PCs über ein einfaches 1:1-Sub-D-Kabel (kein Nullmodemkabel) mit der RS232-Schnittstelle an der Frontblende.
Verwenden Sie eine Standard-Terminalsoftware mit folgenden Einstellungen:
- 9600 Baud
- Keine Parität
- 1 Stoppbit
- Kein Handshake
Die Ausgabe des Moduls erscheint wie unter RS232-Datenausgabe gezeigt.
Mit den Befehlen der folgenden Tabelle können die Einstellungen abgefragt werden. Jeder Befehl muss mit Carriage Return / Line Feed (\r\n) abgeschlossen werden. Jeder Befehlsstring muss also ein Format wie im folgenden Beispiel haben: SINTV?\r\n
\rist das ASCII-Zeichen0x0D\nist das ASCII-Zeichen0x0A
| Befehl | Beschreibung | Antwort (Beispiel) | Standardwert | Bemerkungen |
|---|---|---|---|---|
SINTV? | Fragt das aktuelle serielle Sendeintervall in Millisekunden ab | SINTV = 1000 ms | 100 ms | |
CINTV? | Fragt das aktuelle CAN-Sendeintervall in Millisekunden ab | CINTV = 10 ms | 1 ms | |
CANBD? | Fragt die aktuelle CAN-Baudrate in kBit/s ab | CANBD = 1000 | 1000 | |
CANID? | Fragt die aktuelle CAN-ID ab | CANID=450 | 450 | CAN-ID für zyklische Nachrichten (dezimal) |
XTEND? | Fragt das Extended-ID-Flag der aktuellen CAN-ID ab | XTEND=0 | 0 | 0 => 11-Bit-ID / 1 => 29-Bit-ID |
SWVER? | Fragt die Softwareversion ab | SWVER = VERSION | Softwareversion – ASCII-String | |
TEMPR? | Liest die aktuelle Modultemperatur in °C aus | TEMPR = 23 | ||
GLVAL? | Fragt die letzten Werte Min, Max und Mittelwert ab | R= 0\tI = 50.0 uA\tMin = 48.5 uA\tMax=51.5 uA | Wie unter RS232-Datenausgabe gezeigt | |
ONMOD? | Fragt die Konfiguration der On/Off-Steuerung ab | ONMOD = 0 | 0 | Beschreibung von ONMOD siehe On/Off-Steuerung. Bereich: 0…7 |
CMMON? | Fragt den internen ON/Off-Zustand ab | CMMON = 0 | 0 | Dies ist nur die SW-Einstellung. Der Zustand des Hardwareeingangs wird bei diesem Befehl nicht berücksichtigt. Flüchtiger Wert. 0 => Off / 1 => On |
TPLID? | Fragt die lokale CAN-ID für ISO-TP ab | TPLID = 451 | 451 | CMM empfängt auf der Local ID (dezimal) |
TPRID? | Fragt die Remote-CAN-ID für ISO-TP ab | TPRID = 2047 | 2047 | System empfängt auf der Remote ID (dezimal) |
TPLXT? | Fragt das Extended-ID-Flag der lokalen CAN-ID für ISO-TP ab | TPLXT = 0 | 0 | 0 => 11-Bit-ID / 1 => 29-Bit-ID |
TPRXT? | Fragt das Extended-ID-Flag der Remote-CAN-ID für ISO-TP ab | TPRXT = 0 | 0 | 0 => 11-Bit-ID / 1 => 29-Bit-ID |
SERNB? | Fragt den Seriennummer-String ab | SERNB = 23BG12345 | <keiner> | Firmware >= 1.2.7 |
CDATE? | Fragt das letzte Kalibrierdatum ab | CDATE = 2023-08-01 | <keiner> | Firmware >= 1.2.7. Format: YYYY-MM-DD |
UTEXT? | Fragt den benutzerdefinierten String ab | UTEXT = TEXT | <keiner> | Firmware >= 1.3.0 |
MMASC? | Fragt die Anzahl der Abtastwerte für die Mittelung von Min.- und Max.-Strom ab | MMASC = 10 | 1 | Firmware >= 1.3.0. Flüchtiger Wert. 1 Abtastwert = 24 µs |
RCISC? | Fragt die Anzahl der nach einem Messbereichswechsel zu ignorierenden Abtastwerte ab | RCISC = 10 | 6 | Firmware >= 2.2.0. Flüchtiger Wert. 1 Abtastwert = 24 µs |
MINRG? | Fragt den kleinsten zulässigen Messbereich ab | MINRG = 3 | 0 | Firmware >= 2.2.0. Flüchtiger Wert |
Mit den Befehlen der folgenden Tabelle können die Einstellungen gesetzt werden. Jeder Befehl muss mit Carriage Return / Line Feed (\n\r) abgeschlossen werden. Jeder Befehlsstring muss also ein Format wie im folgenden Beispiel haben: SINTV=100\n\r
| Befehl | Beschreibung | Antwort (Beispiel) | Gültiger Parameterbereich |
|---|---|---|---|
SINTV=n | Setzt das aktuelle serielle Sendeintervall in Millisekunden | SINTV = 1000 ms | n = 100 … 12000 |
CINTV=n | Setzt das aktuelle CAN-Sendeintervall in Millisekunden | CINTV = 10 ms | n = 1 …12000 |
CANBD=n | Setzt die aktuelle CAN-Baudrate in kBit/s | CANBD = 1000 | n = 100, 125, 200, 250, 400, 500, 800, 1000 |
CANID=n | Setzt die aktuelle CAN-ID | CANID = 450 | n = 0 … 2047 (11-Bit-ID); n = 0 ... 536870911 (29-Bit-ID) |
XTEND=b | Setzt das Extended-ID-Flag der aktuellen CAN-ID | XTEND = 0 | b = 0 / 1; 0 => 11-Bit-ID / 1 => 29-Bit-ID |
ONMOD=n | Setzt die Konfiguration der On/Off-Steuerung | ONMOD = 0 | Beschreibung der ONMOD-Werte n siehe On/Off-Steuerung; n = 0 … 7 |
CMMON=b | Setzt den internen ON/Off-Zustand | CMMON = 0 | b = 0 / 1; 0 => Off / 1 => On |
TPLID=n | Setzt die lokale CAN-ID für ISO-TP | TPLID = 451 | n = 0 … 2047 (11-Bit-ID); n = 0 ... 536870911 (29-Bit-ID) |
TPRID=n | Setzt die Remote-CAN-ID für ISO-TP | TPRID = 2047 | n = 0 … 2047 (11-Bit-ID); n = 0 ... 536870911 (29-Bit-ID) |
TPLXT=b | Setzt das Xtd-Flag der lokalen CAN-ID für ISO-TP | TPLXT = 0 | b = 0 / 1; 0 => 11-Bit-ID / 1 => 29-Bit-ID |
TPRXT=b | Setzt das Xtd-Flag der Remote-CAN-ID für ISO-TP | TPRXT = 0 | b = 0 / 1; 0 => 11-Bit-ID / 1 => 29-Bit-ID |
UTEXT=s | Setzt den benutzerdefinierten String | UTEXT = TEXT | |
MMASC=n | Setzt die Anzahl der Abtastwerte für die Mittelung von Min.- und Max.-Strom | MMASC = 10 | n = 1…65535 |
RCISC=n | Setzt die Anzahl der nach einem Messbereichswechsel zu ignorierenden Abtastwerte | RCISC = 10 | n = 6…255 |
MINRG=n | Setzt den kleinsten zulässigen Messbereich | MINRG = 3 | n = 0…6 |
Darüber hinaus sind die folgenden zusätzlichen RS232-Befehle definiert. Auch diese Befehle müssen mit \r\n abgeschlossen werden.
| Befehl | Beschreibung | Antwort |
|---|---|---|
DEFLT! | Alle Konfigurationsparameter werden auf ihre Standardwerte gesetzt | DEFAULT SETTINGS RESTORED |
INITC! | Initialisiert die CAN-Schnittstelle | CAN INIT |
RESET! | Setzt den internen Mikrocontroller des CMM zurück | <keine>. Neustart mit Ausgabe von SW_Version. |
BOOTL! | Versetzt den internen Mikrocontroller des CMM in den Bootmodus und setzt den Controller zurück |
2.7CAN-Konfiguration
Das CMM kann über die CAN-Schnittstelle konfiguriert werden. Für diese Konfiguration wird das ISO-TP-Protokoll nach ISO 15765-2 verwendet. Es wird die normale Adressierung (Normal Addressing) verwendet.
Die Konfiguration erfolgt durch Senden von Befehlen an das CMM. Jeder Befehl wird mit einer Antwort quittiert.
2.7.1ISO-TP-Header
Single-Frame-Befehle
Die meisten Befehle und Antworten passen in eine einzelne CAN-Nachricht. Es können also Single Frames nach ISO-15765-2 verwendet werden. Die jeweilige CAN-Nachricht enthält folgende Daten:
| CAN-ID | Data_1 | Data_2 | Data_3 | Data_4 | Data_5 | Data_6 | Data_7 | Data_8 |
|---|---|---|---|---|---|---|---|---|
| Befehls-Header | Befehls-Header | Befehls-Header | Befehls-Header | |||||
| TPLID (Befehl), TPRID (Antwort) | SF_N_PCI = Länge 0x04…0x07 | Befehl | Aktion | Fehlercode | Reserviert | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten |
Multi-Frame-Befehle
Wenn für einen Befehl mehr als eine Nachricht erforderlich ist, werden First Frames, Flow Control und Consecutive Frames in der folgenden Reihenfolge von oben nach unten verwendet:
| CAN-ID | Data_1 | Data_2 | Data_3 | Data_4 | Data_5 | Data_6 | Data_7 | Data_8 |
|---|---|---|---|---|---|---|---|---|
| TPLID Befehl First Frame | FF_N_PCI ID+(Länge MSB): 0x10 | FF_N_PCI (Länge LSB): Länge | Befehls-Header: Befehl | Befehls-Header: Aktion | Befehls-Header: Fehlercode | Befehls-Header: Reserviert | Befehlsabhängige Daten | Befehlsabhängige Daten |
| TPRID Antwort Flow Control | FC_N_PCI: 0x30 | BS Blockgröße = 0 | ST_min Separation Time = 0 | |||||
| TPLID Befehl Consecutive Frame | CF_N_PCI: 0x20 | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten |
| TPLID Befehl Consecutive Frame | CF_N_PCI: 0x21 | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten | Befehlsabhängige Daten |
| : | : | : | : | : | : | : | : | : |
Wenn die Multi-Frame-Nachricht eine Antwort ist, tauschen Sie die CAN-IDs TPRID und TPLID.
Datenbyte 1/2 xx_N_PCI
Datenbyte 1 enthält Informationen zum Frame-Typ und zur Datenlänge nach ISO 15765-2.
Bei Single Frames sind die Werte 0x04…0x07 gültig; sie geben die Anzahl der folgenden Datenbytes an. Mindestens 4 Bytes für Befehl, Aktion, Fehlercode und Reserviert – höchstens 7 Bytes einschließlich 3 befehlsabhängiger Datenbytes.
Bei First Frames wird in Byte 1 0x10 zur Befehlslänge addiert, die in Byte 2 steht.
Bei Consecutive Frames wird in Byte 1 0x20 zu einem Nachrichtenzähler addiert.
2.7.2Befehls-Header
Datenbyte 2/3 Befehl
Byte 2 bei Single Frames, Byte 3 bei Multi Frames
| ID | Befehl | Beschreibung | Min. Firmware |
|---|---|---|---|
| 0x00 | NOOPR | Keine Operation | |
| 0x01 | RESET | Setzt den internen Mikrocontroller des CMM zurück | |
| 0x02 | SWVER | Liest die Softwareversion aus | |
| 0x03 | DEFLT | Alle Konfigurationsparameter werden auf ihre Standardwerte gesetzt | |
| 0x04 | ONMOD | Fragt die Konfiguration der On/Off-Steuerung ab oder setzt sie | |
| 0x05 | CMMON | Fragt den internen ON/Off-Zustand ab oder setzt ihn | |
| 0x06 | GLVAL | Fragt die letzten Werte Min, Max und Mittelwert ab | |
| 0x07 | TEMPR | Liest die aktuelle Modultemperatur in °C aus | |
| 0x08 | SINTV | Fragt das aktuelle serielle Sendeintervall in Millisekunden ab oder setzt es | |
| 0x09 | CANBD | Fragt die aktuelle CAN-Baudrate in kBit/s ab oder setzt sie | |
| 0x0A | CIDIN | Fragt CAN-Identifier und Intervall gemeinsam ab oder setzt sie (fasst die Befehle CANBD und CANID der seriellen Konfiguration zusammen) | |
| 0x0B | TPLID | Fragt CAN-Identifier und Extended-Flag des Identifiers gemeinsam ab oder setzt sie (fasst die Befehle TPLID und TPLXT der seriellen Konfiguration zusammen) | |
| 0x0C | TPRID | Fragt CAN-Identifier und Extended-Flag des Identifiers gemeinsam ab oder setzt sie (fasst die Befehle TPLID und TPLXT der seriellen Konfiguration zusammen) | |
| 0x0D | INITC | Initialisiert die CAN-Schnittstelle | |
| 0x0E | SERNB | Fragt die Seriennummer ab | 1.2.7 |
| 0x0F | CDATE | Fragt das Kalibrierdatum ab | 1.2.7 |
| 0x20 | UTEXT (User Text) | Der Anwender kann einen String von 64 Bytes dauerhaft im Speicher des CMM ablegen | 1.3.0 |
| 0x21 | MMASC (Min. Max. Averaging Samples Count) | Fragt die Anzahl der Abtastwerte ab, die zur Rauschunterdrückung für die Mittelung der Min.- und Max.-Stromwerte verwendet werden, oder setzt sie (flüchtiger Wert) | 1.3.0 |
| 0x22 | RCISC (Range changed ignore samples count) | Fragt die Anzahl der nach einem Messbereichswechsel zu ignorierenden Abtastwerte ab oder setzt sie (flüchtiger Wert) | 2.2.0 |
| 0x23 | MINRG (Minimum range) | Fragt den kleinsten zulässigen Messbereich ab oder setzt ihn (flüchtiger Wert) | 2.2.0 |
Datenbyte 3/4 Aktion
Byte 3 bei Single Frames, Byte 4 bei Multi Frames
| ID | Aktion | Gültig für Richtung | Beschreibung |
|---|---|---|---|
| 0x00 | Get | Befehl an CMM | Daten aus dem CMM lesen |
| 0x01 | Set | Befehl an CMM | Daten in das CMM schreiben |
| 0x02 | Execute | Befehl an CMM | Ausführen ohne Lesen oder Schreiben von Daten. |
| 0x03 | Return | Antwort vom CMM |
Datenbyte 4/5 Fehlercode
Byte 4 bei Single Frames, Byte 5 bei Multi Frames
Dieses Datenbyte ist nur bei Antworten vom CMM gültig. In Befehlen an das CMM sollte dieses Byte immer 0x00 = kein Fehler sein.
| ID | Fehler | Beschreibung |
|---|---|---|
| 0x00 | NoError | Befehl war erfolgreich, kein Fehler |
| 0x01 | HeaderLength | Header-Bytes 1..4 waren nicht vollständig |
| 0x02 | DataLength | Anzahl der Datenbytes passte nicht zum Befehl |
| 0x03 | UnknownCmd | Unbekannter Befehl |
| 0x04 | Action | Aktion wird für diesen Befehl nicht unterstützt |
| 0x05 | VOOR | Wert außerhalb des Bereichs (ein ungültiger Parameter wurde übergeben) |
Datenbyte 5/6 Reserviert
Byte 5 bei Single Frames, Byte 6 bei Multi Frames. Dieses Byte ist für zukünftige Verwendung reserviert.
2.7.3Befehlsübersicht
Folgende Befehle sind verfügbar:
| Befehl | Länge | Befehls-Header: Befehl | Befehls-Header: Aktion | Befehls-Header: Fehlercode | Befehls-Header: Reserviert | Befehlsabhängige Daten |
|---|---|---|---|---|---|---|
| NOOPR | 4 | 0x00 | 0x02 (Exe) | 0x00 | 0x00 | |
| RESET | 4 | 0x01 | 0x02 (Exe) | 0x00 | 0x00 | |
| SWVER | 4 | 0x02 | 0x00 (Get) | 0x00 | 0x00 | |
| DEFLT | 4 | 0x03 | 0x02 (Exe) | 0x00 | 0x00 | |
| ONMOD | 4 | 0x04 | 0x00 (Get) | 0x00 | 0x00 | |
| ONMOD | 5 | 0x04 | 0x01 (Set) | 0x00 | 0x00 | On-Mode = 0…7 |
| CMMON | 4 | 0x05 | 0x00 (Get) | 0x00 | 0x00 | |
| CMMON | 5 | 0x05 | 0x01 (Set) | 0x00 | 0x00 | 0 / 1 |
| GLVAL | 4 | 0x06 | 0x00 (Get) | 0x00 | 0x00 | |
| TEMPR | 4 | 0x07 | 0x00 (Get) | 0x00 | 0x00 | |
| SINTV | 4 | 0x08 | 0x00 (Get) | 0x00 | 0x00 | |
| SINTV | 8 | 0x08 | 0x01 (Set) | 0x00 | 0x00 | Serielles Intervall [ms]: Bit 7…0, Bit 15..8, Bit 23…16, Bit 31…24 |
| CANBD | 4 | 0x09 | 0x00 (Get) | 0x00 | 0x00 | |
| CANBD | 8 | 0x09 | 0x01 (Set) | 0x00 | 0x00 | CAN-Baudrate kBit/s: Bit 7…0, Bit 15..8 |
| INITC | 4 | 0x0D | 0x02 (Exe) | 0x00 | 0x00 |
Beachten Sie, dass nur der Befehls-Header und die befehlsabhängigen Daten dargestellt sind. Der ISO-15765-Header muss hinzugefügt werden, und die Nachrichten müssen bei Bedarf auf mehrere Nachrichten aufgeteilt werden.
| Befehl | Länge | Befehls-Header: Befehl | Befehls-Header: Aktion | Befehls-Header: Fehlercode | Befehls-Header: Reserviert | Befehlsabhängige Daten |
|---|---|---|---|---|---|---|
| CIDIN | 4 | 0x0A | 0x00 (Get) | 0x00 | 0x00 | |
| CIDIN | 12 | 0x0A | 0x01 (Set) | 0x00 | 0x00 | Byte_1 … 4: CAN-ID (Bit 7…0, Bit 15..8, Bit 23…16, Bit 30…24), Xtended = 0 / 1 (Bit 31); Byte 5…8: CAN-Intervall [ms] (0.. .. .. 31) |
| TPLID | 4 | 0x0B | 0x00 (Get) | 0x00 | 0x00 | |
| TPLID | 8 | 0x0B | 0x01 (Set) | 0x00 | 0x00 | CAN-ID (Bit 7…0, 15..8, 23…16, 30…24), Extended ID (Bit 31) |
| TPRID | 4 | 0x0C | 0x00 (Get) | 0x00 | 0x00 | |
| TPRID | 8 | 0x0C | 0x01 (Set) | 0x00 | 0x00 | CAN-ID (Bit 7…0, 15..8, 23…16, 30…24), Extended ID (Bit 31) |
| SERNB | 4 | 0x0E | 0x00 (Get) | 0x00 | 0x00 | |
| CDATE | 4 | 0x0F | 0x00 (Get) | 0x00 | 0x00 | |
| UTEXT | 4 | 0x20 | 0x00 (Get) | 0x00 | 0x00 | |
| UTEXT | 68 | 0x20 | 0x01 (Set) | 0x00 | 0x00 | Byte 0…63: Benutzerdefinierter String (nullterminiert) |
| MMASC | 4 | 0x21 | 0x00 (Get) | 0x00 | 0x00 | |
| MMASC | 6 | 0x21 | 0x01 (Set) | 0x00 | 0x00 | Anzahl der Abtastwerte für die Mittelung von Min.- und Max.-Strom (uint16): Bit 7…0, Bit 15..8 |
| RCISC | 4 | 0x22 | 0x00 (Get) | 0x00 | 0x00 | |
| RCISC | 5 | 0x22 | 0x01 (Set) | 0x00 | 0x00 | Anzahl der nach einem Messbereichswechsel zu ignorierenden Abtastwerte (uint8) |
| MINRG | 4 | 0x23 | 0x00 (Get) | 0x00 | 0x00 | |
| MINRG | 5 | 0x23 | 0x01 (Set) | 0x00 | 0x00 | Kleinster zulässiger Messbereich (uint8) |
2.7.4Antwortübersicht
Jeder Befehl wird mit einer Antwort quittiert.
Die meisten Befehle werden zuerst ausgeführt und senden nach der Ausführung eine Antwort. Ausnahmen von dieser Regel sind:
- RESET:
- Die Antwort wird sofort gesendet.
- Der Reset wird anschließend durchgeführt.
- TPLID, TPRID:
- Die Antwort wird mit der bisherigen CAN-ID gesendet.
- Die jeweilige CAN-ID für ISO-TP wird geändert, nachdem die Antwort gesendet wurde.
- CANBD:
- Die Baudrate wird geändert, nachdem die Antwort gesendet wurde.
- Beachten Sie, dass nach der Änderung der Baudrate Busfehler auftreten können. Das CMM sollte anschließend neu gestartet werden.
Negative Antworten
Negative Antworten werden zurückgegeben, wenn ein Fehler aufgetreten ist, d. h. wenn der Befehl ungültig war und abgelehnt wurde.
| Antwort auf Befehl | Länge | Antwort-Header: Befehl | Antwort-Header: Aktion | Antwort-Header: Fehlercode | Antwort-Header: Reserviert |
|---|---|---|---|---|---|
| XXXXX | 4 | 0xXX | 0x03 (Ret) | 0xYY (siehe Datenbyte 4/5 Fehlercode) | 0x00 |
Positive Antworten
Die positiven Antworten auf die jeweiligen Befehle lauten wie folgt. Beachten Sie, dass nur der Befehls-Header und die befehlsabhängigen Daten dargestellt sind. Der ISO-TP-Header muss hinzugefügt werden, und die Nachrichten müssen bei Bedarf auf mehrere Nachrichten aufgeteilt werden.
| Antwort auf Befehl | Länge | Antwort-Header: Befehl | Antwort-Header: Aktion | Antwort-Header: Fehlercode | Antwort-Header: Reserviert | Befehlsabhängige Daten |
|---|---|---|---|---|---|---|
| NOOPR | 4 | 0x00 | 0x03 (Ret) | 0x00 | 0x00 | |
| RESET | 4 | 0x01 | 0x03 (Ret) | 0x00 | 0x00 | |
| SWVER | 18 | 0x02 | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…15: SW-Version als ASCII-String |
| DEFLT | 4 | 0x03 | 0x03 (Ret) | 0x00 | 0x00 | |
| ONMOD | 5 | 0x04 | 0x03 (Ret) | 0x00 | 0x00 | OnMode = 0…7 |
| CMMON | 5 | 0x05 | 0x03 (Ret) | 0x00 | 0x00 | 0 / 1 |
| TEMPR | 4 | 0x07 | 0x03 (Ret) | 0x00 | 0x00 | Temperatur [°C]: Bit 0…7, 8…15 |
| SINTV | 8 | 0x08 | 0x03 (Ret) | 0x00 | 0x00 | Serielles Intervall [ms]: Bit 7…0, 15..8, 23…16, 31…24 |
| CANBD | 8 | 0x09 | 0x03 (Ret) | 0x00 | 0x00 | CAN-Baudrate kBit/s: Bit 7…0, 15..8 |
| INITC | 4 | 0x0D | 0x03 (Ret) | 0x00 | 0x00 | |
| GLVAL | 23 | 0x06 | 0x03 (Ret) | 0x00 | 0x00 | siehe folgende Tabelle |
| TPLID | 8 | 0x0B | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…3: CAN-ID (Bit 7…0, 15..8, 23…16, 30…24), Xtended = 0 / 1 (Bit 31) |
| TPRID | 8 | 0x0C | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…3: CAN-ID (Bit 7…0, 15..8, 23…16, 30…24), Xtended = 0 / 1 (Bit 31) |
| SERNB | 20 | 0x0E | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…15: Seriennummer-String (aufgefüllt) |
| CDATE | 8 | 0x0F | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…3: Jahr (uint16): Bit 7…0, Bit 15…8; Monat (uint8): Bit 7…0; Tag (uint8): Bit 7…0 |
| UTEXT | 68 | 0x20 | 0x03 (Ret) | 0x00 | 0x00 | Byte 0…63: Benutzerdefinierter String (nullterminiert) |
| MMASC | 6 | 0x21 | 0x03 (Ret) | 0x00 | 0x00 | Anzahl der Abtastwerte für die Mittelung von Min.- und Max.-Strom (uint16): Bit 7…0, Bit 15…8 |
| RCISC | 5 | 0x22 | 0x03 (Ret) | 0x00 | 0x00 | Anzahl der nach einem Messbereichswechsel zu ignorierenden Abtastwerte (uint8) |
| MINRG | 5 | 0x23 | 0x03 (Ret) | 0x00 | 0x00 | Kleinster zulässiger Messbereich (uint8) |
Befehlsabhängige Daten der GLVAL-Antwort:
| Byte | Inhalt | Bits | Wert |
|---|---|---|---|
| Byte_1 | CMMON | 0/1 | |
| Byte_2 | Negativ | 0/1 | |
| Byte_3 | Messbereich | 0…6 | |
| Byte_4…7 | Mittelwert [Schritte zu 100 nA] | Bit 7…0, 15..8, 23…16, 31…24 | |
| Byte 8…11 | Min [Schritte zu 100 nA] | 0.. .. .. 31 | |
| Byte 12…15 | Max [Schritte zu 100 nA] | 0.. .. .. 31 | |
| 16…19 | Anzahl Abtastwerte | 0.. .. .. 31 |
2.7.5Beispiel-CAN-Traces
Die folgenden CAN-Traces sollen das Verständnis der obigen Tabellen erleichtern. Befehl und Antworten sind in den jeweiligen Farben markiert: Befehl / Antwort. Beachten Sie, dass Flow-Control-Frames dem jeweiligen Befehl bzw. der jeweiligen Antwort zugeordnet sind, aber von der jeweiligen Gegenstelle gesendet werden.
CMMON: Einschalten
| Zeit | CAN-ID | Daten | Markiert als |
|---|---|---|---|
| 2014.12.11 - 13:52:21.724 | 0x1C3 | 0x05 0x05 0x01 0x00 0x00 0x01 0x00 0x00 | Befehl |
| 2014.12.11 - 13:52:21.724 | 0x7FF | 0x04 0x05 0x03 0x00 0x00 0x00 0x00 0x00 | Antwort |
CMMON: Ausschalten
| Zeit | CAN-ID | Daten | Markiert als |
|---|---|---|---|
| 2014.12.11 - 13:52:29.924 | 0x1C3 | 0x05 0x05 0x01 0x00 0x00 0x00 0x00 0x00 | Befehl |
| 2014.12.11 - 13:52:29.924 | 0x7FF | 0x04 0x05 0x03 0x00 0x00 0x00 0x00 0x00 | Antwort |
SWVER (SW-Version lesen)
| Zeit | CAN-ID | Daten | Markiert als |
|---|---|---|---|
| 2014.12.11 - 13:53:59.118 | 0x1C3 | 0x05 0x02 0x00 0x00 0x00 0x00 0x00 0x00 | Befehl |
| 2014.12.11 - 13:53:59.118 | 0x7FF | 0x10 0x12 0x02 0x03 0x00 0x00 0x43 0x4D | Antwort |
| 2014.12.11 - 13:53:59.122 | 0x1C3 | 0x30 0x00 0x00 0x00 0x00 0x00 0x00 0x00 | Antwort |
| 2014.12.11 - 13:53:59.122 | 0x7FF | 0x21 0x4D 0x5F 0x49 0x49 0x49 0x5F 0x56 | Antwort |
| 2014.12.11 - 13:53:59.122 | 0x7FF | 0x22 0x5F 0x31 0x5F 0x32 0x00 0x00 0x00 | Antwort |
SINTV (serielles Intervall setzen)
| Zeit | CAN-ID | Daten | Markiert als |
|---|---|---|---|
| 2014.12.11 - 13:56:46.436 | 0x1C3 | 0x10 0x08 0x08 0x01 0x00 0x00 0x80 0x00 | Befehl |
| 2014.12.11 - 13:56:46.437 | 0x7FF | 0x30 0x00 0x01 0x00 0x00 0x00 0x00 0x00 | Befehl |
| 2014.12.11 - 13:56:46.440 | 0x1C3 | 0x21 0x00 0x00 0x00 0x00 0x00 0x00 0x00 | Befehl |
| 2014.12.11 - 13:56:46.442 | 0x7FF | 0x04 0x08 0x03 0x00 0x00 0x00 0x00 0x00 | Antwort |
Kalibrierempfehlung
IRS empfiehlt eine Rekalibrierung innerhalb von 2 Jahren.
Die Kalibrierung sollte an mehreren Kalibrierpunkten für alle 7 Messbereiche erfolgen. IRS empfiehlt, mindestens die folgenden Ströme zu messen:
| Messbereich | Kalibrierpunkte |
|---|---|
| 100 µA | 20 µA, 40 µA, 60 µA, 80 µA, 100 µA |
| 1 mA | 0,2 mA, 0,4 mA, 0,6 mA, 0,8 mA, 1 mA |
| 10 mA | 2 mA, 4 mA, 6 mA, 8 mA, 10 mA |
| 100 mA | 20 mA, 40 mA, 60 mA, 80 mA, 100 mA |
| 1 A | 0,2 A, 0,4 A, 0,6 A, 0,8 A, 1 A |
| 10 A | 2 A, 4 A, 6 A, 8 A, 10 A |
| 100 A | 20 A, 40 A, 60 A, 80 A, 100 A |
Die CMM-Werte sollten mit der RS232- oder ISO-TP-Funktion GLVAL erfasst werden. Diese Funktion gibt den seit dem letzten Auslesen gemittelten Wert zurück.
Schalten Sie vor dem Erfassen eines gültigen Werts den Kalibrierstrom ein, führen Sie einen Dummy-Lesevorgang durch und warten Sie 100 ms.
Die Schwankungen der verwendeten Stromquelle sollten 0,1 % des Nennwerts nicht überschreiten.
Firmware-Versionshistorie
4.1Version 2.2.0
- Nach einem Messbereichswechsel werden mindestens 6 Abtastwerte ignoriert, unabhängig davon, ob nach oben oder nach unten gewechselt wird
- Befehl zur vorübergehenden Änderung der Anzahl ignorierter Abtastwerte nach einem Messbereichswechsel hinzugefügt (RCISC)
- Jeder Messbereichswechsel verursacht eine Spitze im Min-/Max-Wert (und einen kleinen Fehler im Mittelwert).
- Mit diesem Befehl lässt sich dieses Verhalten minimieren
- Befehl zur vorübergehenden Änderung des kleinsten zulässigen Messbereichs hinzugefügt (MINRG)
- Jeder Messbereichswechsel verursacht eine Spitze im Min-/Max-Wert (und einen kleinen Fehler im Mittelwert).
- Mit diesem Befehl lässt sich dieses Verhalten minimieren, indem die Anzahl der Messbereichswechsel verringert wird
4.2Version 2.1.3
- Nach einem Messbereichswechsel werden einige Abtastwerte ignoriert (nach oben: 4 Abtastwerte; nach unten: 6 Abtastwerte)
- Aktualisierung zur Unterstützung eines alternativen Operationsverstärkers (der ursprüngliche war nicht mehr lieferbar)
- Aktualisierung zur Unterstützung eines Controllertyps mit weniger Speicher
4.3Version 1.3.0
- Befehl zur Mittelung des Min.-/Max.-Werts hinzugefügt (MMASC)
- Befehl zum Speichern eines benutzerdefinierten Texts hinzugefügt (UTEXT)
4.4Version 1.2.7
- Befehl zur Abfrage der Seriennummer hinzugefügt (SERNB)
- Befehl zur Abfrage des Kalibrierdatums hinzugefügt (CDATE)
Dokumente und Downloads
Weitere Dokumente und Dateien zu Ihrem IRS-Produkt finden Sie auf myIRS.