# Hardware
URL: https://irs.systems/docs/position-sensor-simulation-fs/hardware
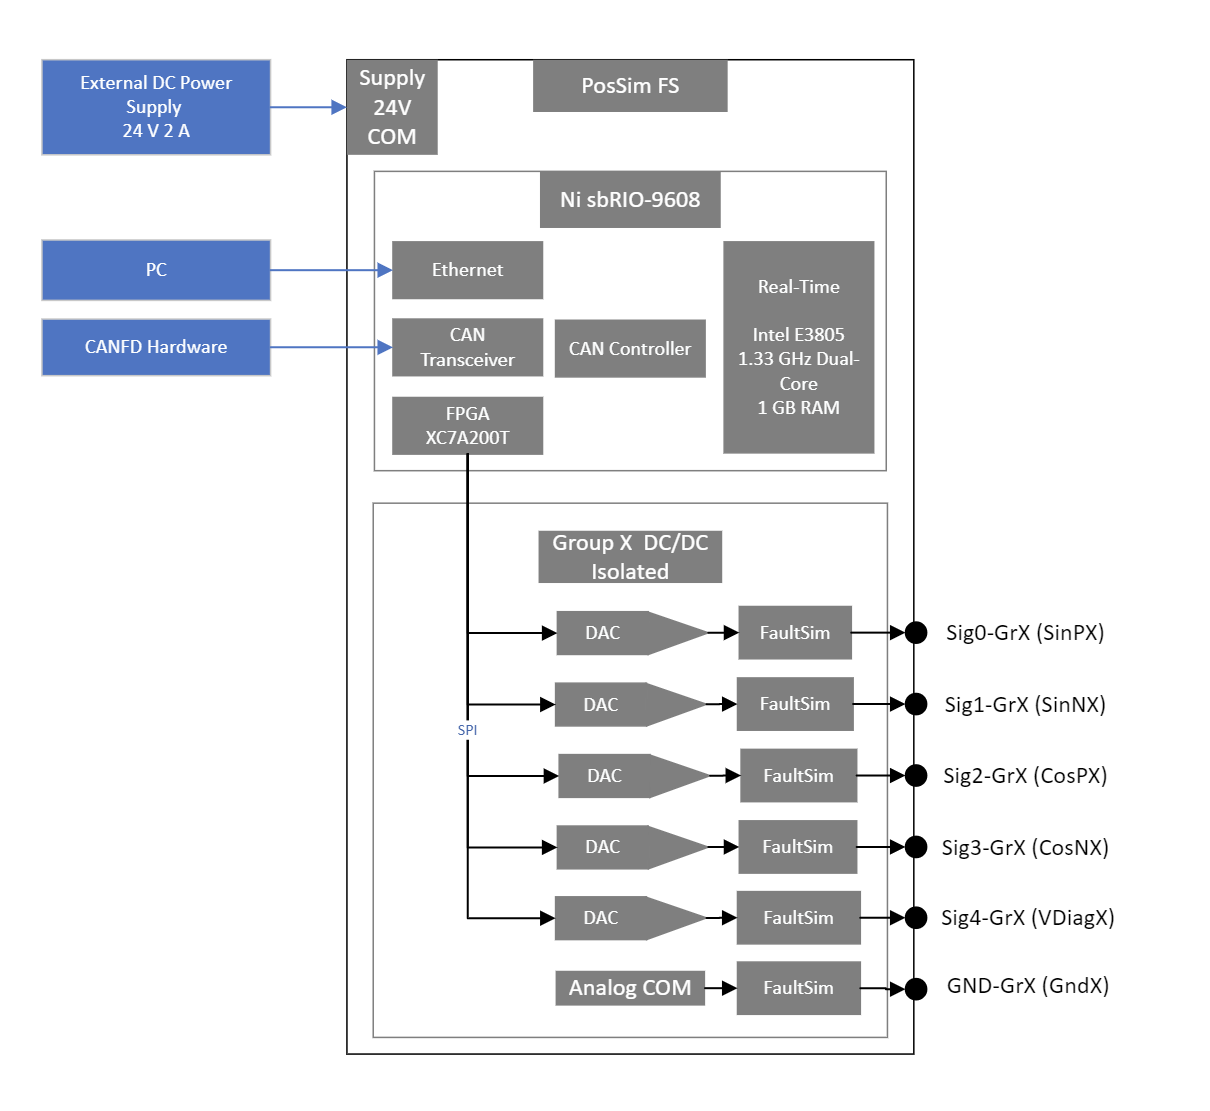
## Blockschaltbild der PosSim FS
Abbildung 1: Hardware-Übersicht der PosSim FS
Allgemeiner Aufbau:
- Die PosSim FS benötigt eine Spannungsversorgung mit 24 V, 2 A an PWR/GND.
- Ethernet-Verbindung zum übergeordneten System. Steuerung und Konfiguration sind vollständig über Ethernet möglich.
- CAN-FD-Verbindung zum übergeordneten System. Die Steuerung ist vollständig möglich. Für Konfiguration und Update ist zusätzlich die Ethernet-Kommunikation erforderlich.
- Alle Gruppen sind untereinander, gegenüber der Spannungsversorgung des Systems und gegenüber dem Gehäuse galvanisch getrennt.
- Die PosSim FS ist als Version mit 10, 20 oder 30 Kanälen erhältlich. Jede Kanalgruppe hat 5 Kanäle. Werden zwei Gruppen zusammen betrieben (Dual Mode), müssen die jeweiligen GND der beiden Gruppen miteinander verbunden werden.
## Pinbelegung der Steckverbinder
| Schnittstelle | Signal | Pin | Empfohlener Leiterquerschnitt |
| --- | --- | --- | --- |
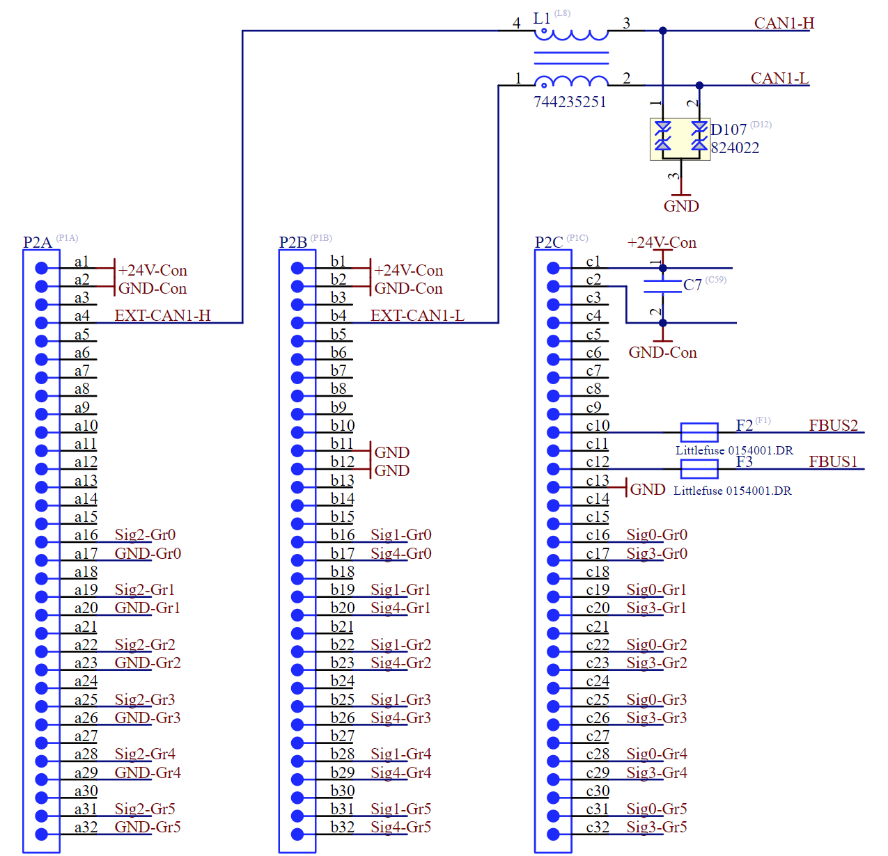
| Modulversorgung | PWR | A1, B1, C1 | 0,5 mm² |
| Modulversorgung | GND | A2, B2, C2 | 0,5 mm² |
| Fehlersimulation | FBus1 | C12 | 0,5 mm² |
| Fehlersimulation | FBus2 | C10 | 0,5 mm² |
| CAN FD | CAN L | B4 | 0,14 mm² … 0,5 mm² |
| CAN FD | GND | B11 | 0,14 mm² … 0,5 mm² |
| CAN FD | CAN H | A4 | 0,14 mm² … 0,5 mm² |
| Schnittstelle | Anmerkungen |
| --- | --- |
| Modulversorgung | Mindestens 1 Pin anschließen (ohne Fehlersimulation), alle 3 Pins anschließen (mit Fehlersimulation) |
| Fehlersimulation | Sicherung 1 A (Kurzschluss nach Batterie/GND) |
| CAN FD | Twisted-Pair-Kabel erforderlich, kein Abschlusswiderstand |
**Analogausgang** – empfohlener Leiterquerschnitt: 0,14 mm² … 0,5 mm². Verdrillte und/oder geschirmte Leitungen können verwendet werden (bei größeren Entfernungen oder in EMV-kritischen Umgebungen).
| Signal | Pin |
| --- | --- |
| **Sig0-Gr0 (SinP1)** | **C16** |
| Sig1-Gr0 (SinN1) | B16 |
| Sig2-Gr0 (CosP1) | A16 |
| Sig3-Gr0 (CosN1) | C17 |
| Sig4-Gr0 (VDiag1) | B17 |
| GND-Gr0 (Gnd1) | A17 |
| **Sig0-Gr1 (SinP2)** | **C19** |
| Sig1-Gr1 (SinN2) | B19 |
| Sig2-Gr1 (CosP2) | A19 |
| Sig3-Gr1 (CosN2) | C20 |
| Sig4-Gr1 (VDiag2) | B20 |
| GND-Gr1 (Gnd2) | A20 |
| **Sig0-Gr2 (SinP3)** | **C22** |
| Sig1-Gr2 (SinN3) | B22 |
| Sig2-Gr2 (CosP3) | A22 |
| Sig3-Gr2 (CosN3) | C23 |
| Sig4-Gr2 (VDiag3) | B23 |
| GND-Gr2 (Gnd3) | A23 |
| **Sig0-Gr3 (SinP4)** | **C25** |
| Sig1-Gr3 (SinN4) | B25 |
| Sig2-Gr3 (CosP4) | A25 |
| Sig3-Gr3 (CosN4) | C26 |
| Sig4-Gr3 (VDiag4) | B26 |
| GND-Gr3 (Gnd4) | A26 |
| **Sig0-Gr4 (SinP5)** | **C28** |
| Sig1-Gr4 (SinN5) | B28 |
| Sig2-Gr4 (CosP5) | A28 |
| Sig3-Gr4 (CosN5) | C29 |
| Sig4-Gr4 (VDiag5) | B29 |
| GND-Gr4 (Gnd5) | A29 |
| **Sig0-Gr5 (SinP6)** | **C31** |
| Sig1-Gr5 (SinN6) | B31 |
| Sig2-Gr5 (CosP6) | A31 |
| Sig3-Gr5 (CosN6) | C32 |
| Sig4-Gr5 (VDiag6) | B32 |
| GND-Gr5 (Gnd6) | A32 |
*Tabelle 2: Elektrische Pinbelegung*
Hinweis: Für Prüflinge, die 8 Signale benötigen, können Gruppe 1 und 2, Gruppe 3 und 4 oder Gruppe 5 und 6 per Software miteinander verbunden werden. Jede Kombination ist möglich. Die Zuordnung der Signale ist fest vorgegeben und kann nicht geändert werden.
### Steckverbinderbelegung
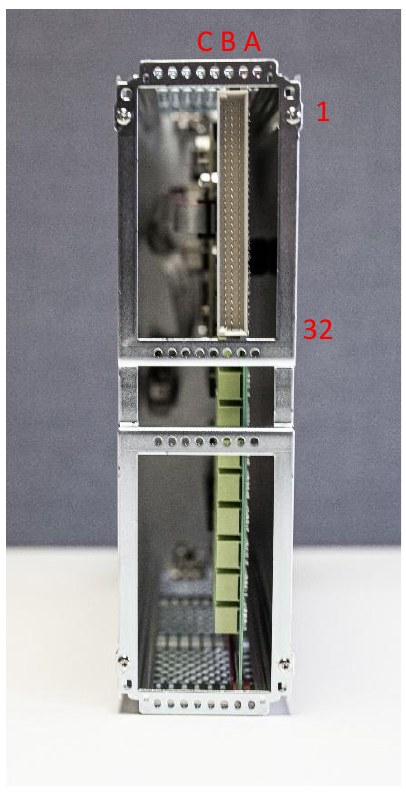
Die folgende Abbildung zeigt die Anordnung der Steckverbinder in der Rückansicht:
Abbildung 2: Rückansicht der PosSim FSAbbildung 3: Steckverbinderbelegung
### Ethernet-Steckverbinder
Die Ethernet-Verbindung für die Kommunikation mit dem übergeordneten System erfolgt über Ethernet. Verwenden Sie mindestens CAT5-Patchkabel mit RJ45-Steckverbinder. 1000 Base-T wird unterstützt, für typische Anwendungen genügt jedoch 100 Base-T.
### CAN-Steckverbinder
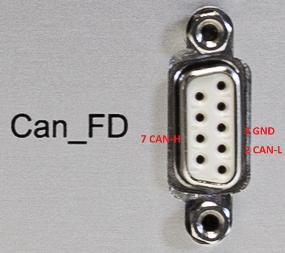
Für die CAN-Kommunikation ist das System PosSim FS mit einem D-Sub-Steckverbinder auf der Vorderseite und einem VG96-Steckverbinder auf der Rückseite ausgestattet. Die Belegung des D-Sub-Steckverbinders entspricht dem Standard. Die GND-Leitung ist zwingend erforderlich.
- **Pin2**: Can-L
- **Pin3**: GND
- **Pin7**: Can-H
Abbildung 4: CAN-FD-Steckverbinder der PosSim FS
### Gegenstecker auf Systemseite
Für den Gegenstecker im Prüfsystem können die folgenden Komponenten verwendet werden. Die folgende Tabelle enthält verschiedene Ausführungen zum Crimpen oder Löten von zwei Herstellern.
| Artikel | Bestellnummer | Hersteller |
| --- | --- | --- |
| Steckergehäuse für Crimpanschluss | `09 03 096 3214` | Harting |
| Crimpkontakt | `09 02 000 8484` | Harting |
| Steckergehäuse für Lötanschluss | `214836` | ERNI |
| Steckergehäuse für Crimpanschluss | `024069-E` | ERNI |
| Crimpkontakt | `464772-E` | ERNI |
*Tabelle 3: Bestellnummern der Steckverbinder*
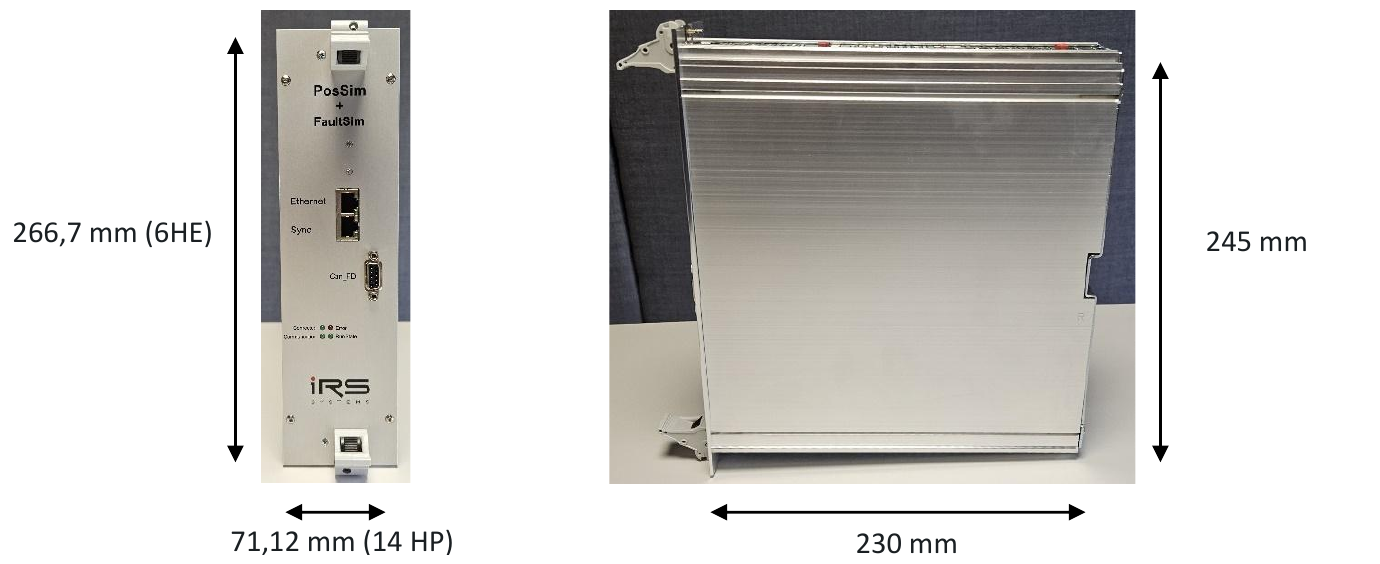
### Einbau in Baugruppenträger
Die PosSim FS ist in eine Kassette mit den Abmessungen 6 HE x 14 TE x 227 mm eingebaut. Für den Einbau in ein 19-Zoll-Rack ist ein Baugruppenträger erforderlich. Hierfür kann beispielsweise der EuropacPRO von nvent Schroff verwendet werden. Für die PosSim FS ist ein Baugruppenträger mit 6 HE erforderlich. Vorne (oben und unten) sind Modulschienen vom Typ H-LD erforderlich, damit die Griffe einrasten können. Hinten (oben und unten) sind Modulschienen vom Typ H-MZ mit Z-Schienen erforderlich. Über die Z-Schienen kann der Gegenstecker direkt an den Schienen befestigt werden. Außerdem benötigen Sie Führungsschienen mit Endstücken.
Wird ein fertig aufgebauter Baugruppenträger benötigt, kann IRS hierfür ein Angebot erstellen.
### Tischgehäuse
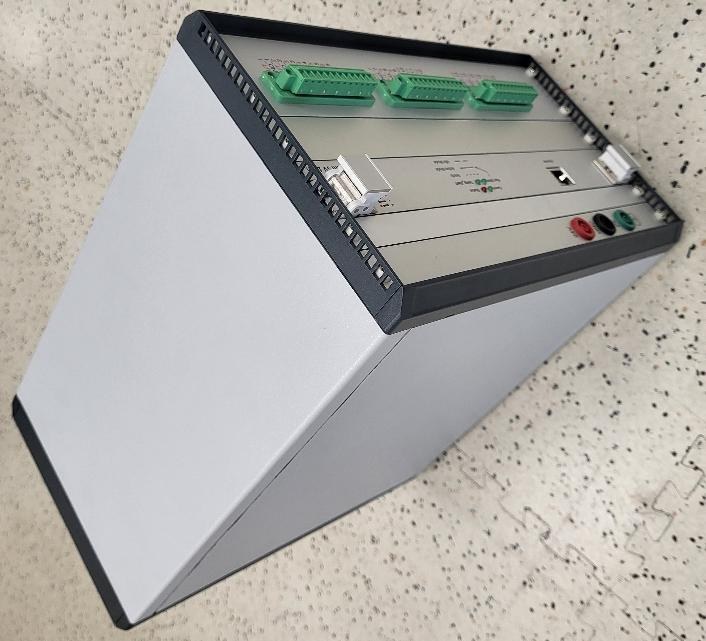
Für den Laboreinsatz kann die PosSim FS auch in ein Tischgehäuse eingebaut werden. Dieses ist mit einem 230-V-Netzanschluss und einem aktiven Lüfter ausgestattet.
Abbildung 5: Beispiel eines Tischgehäuses für die PosSim FS
## Abmessungen
Die PosSim FS ist auf einer Karte mit 220 mm (B) x 230 mm (H) (6 HE) aufgebaut. Die folgende Abbildung zeigt die Abmessungen der Platine in der Kassette.
Abbildung 7: Vorderansicht der PosSim FS (links) · Abbildung 6: Seitenansicht der PosSim FS (rechts)
## Technische Daten
### Allgemein
Beim Betrieb der PosSim FS dürfen die folgenden Umgebungsparameter nicht überschritten werden.
| Parameter | Min. | Typ. | Max. | Einheit | Anmerkungen |
| --- | --- | --- | --- | --- | --- |
| **Umgebungstemperatur** | 0 | 22 | 50 | °C | nicht kondensierend |
| **Versorgungsspannung** | 23 | 24 | 25 | V | PWR gegen GND |
| **Versorgungsgleichstrom bei 24 V** | 500 | 520 | 1000 | mA | |
| **Einschaltstrom der Versorgung** | | 5 | 6 | A | Einschaltstrom für ca. 2 ms |
*Tabelle 4: Technische Daten für den Betrieb*
### Ausgang 1...30
Die folgenden Daten gelten für alle Ausgangskanäle.
| Parameter | Min. | Typ. | Max. | Einheit | Anmerkungen |
| --- | --- | --- | --- | --- | --- |
| **Abtastrate** | | 1 | | MS/s | |
| **DAC-Auflösung** | | 16 | | Bit | |
| **Ausgangsspannungsbereich** | 0,01 | | 5 | V | Analog Out xx gegen GND Out xx |
| **Max. Ausgangsstrom** | 0 | | 15 | mA | bei vollem Ausgangsspannungshub |
| **Kurzschluss-Ausgangsstrom** | | | 80 | mA | |
| **DC-Genauigkeit** | | 0,1 | 0,2 | % | |
| **Ausgangswiderstand** | 10 | 10 | | Ohm | |
| **Anstiegs-/Abfallzeit** | | 0,6 | 1 | µs | Sprung von 0 V auf +5 V |
*Tabelle 5: Technische Daten der Ausgänge*
## Signalverläufe
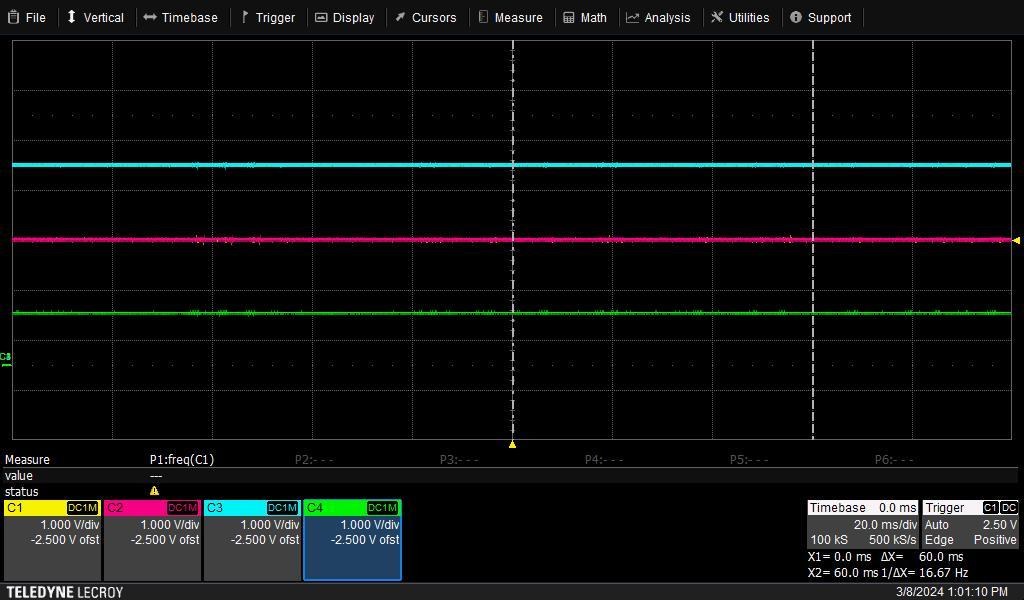
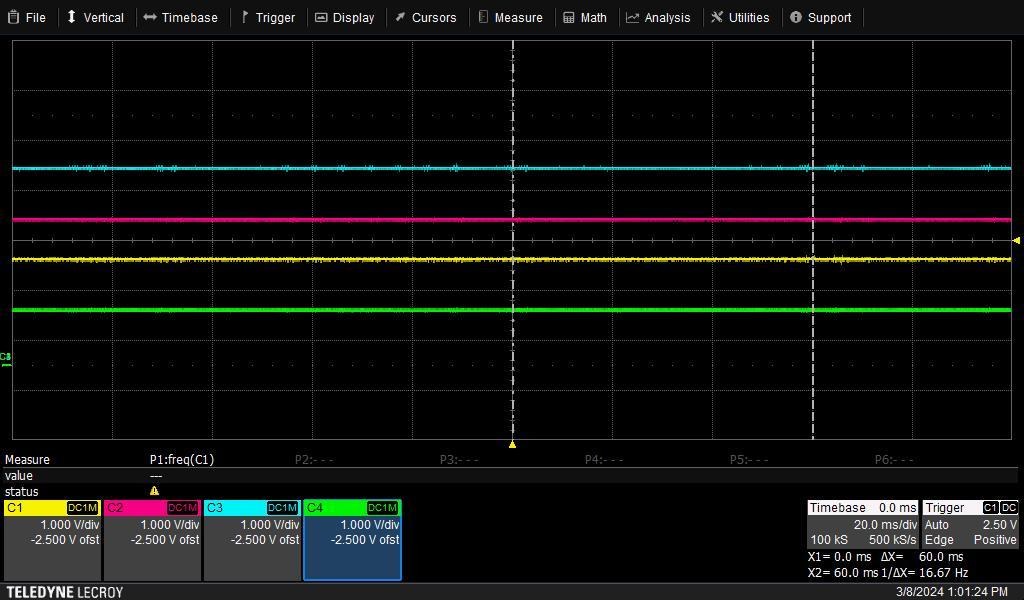
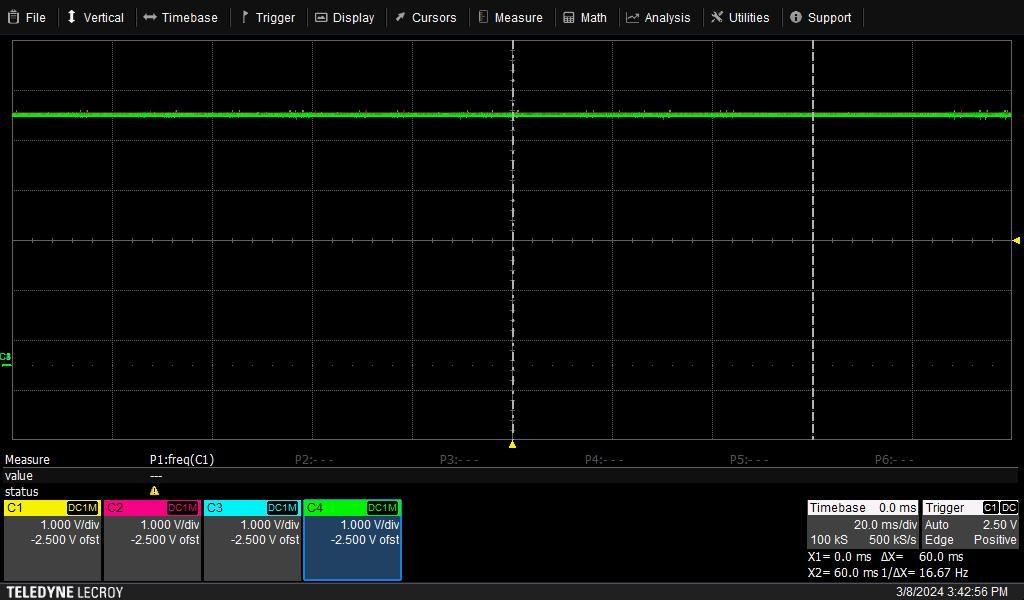
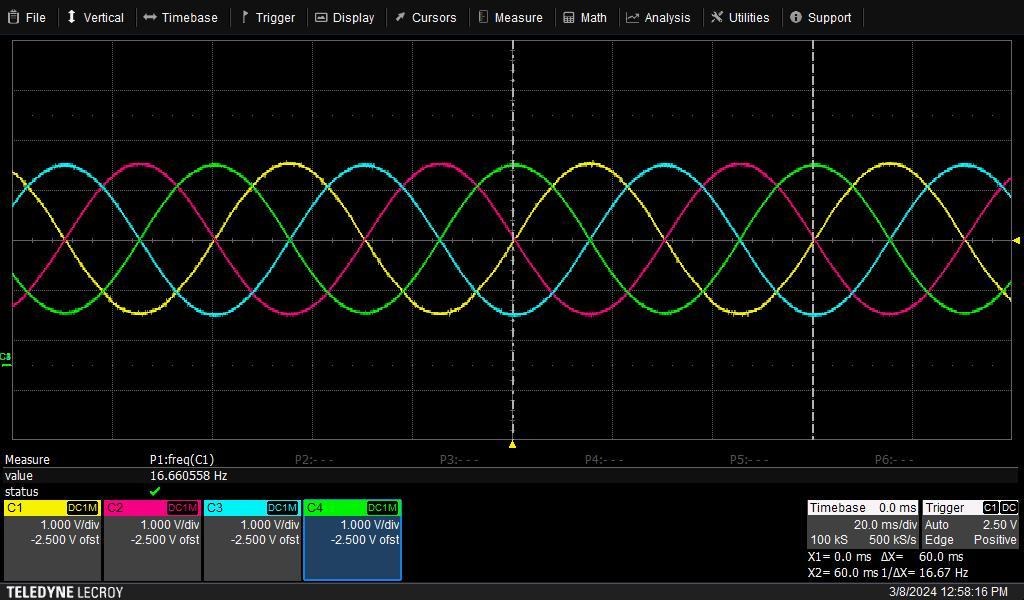
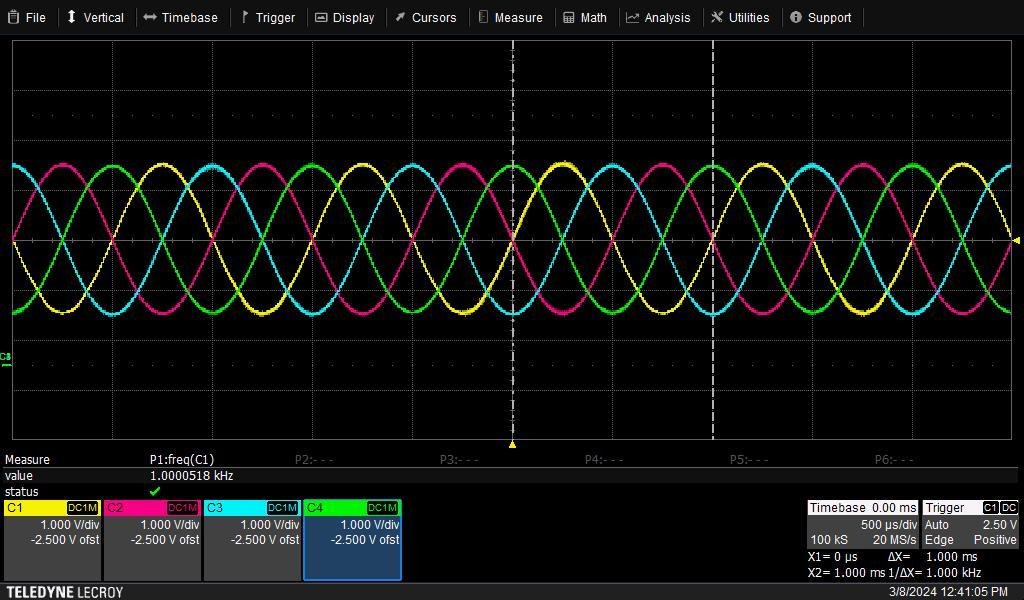
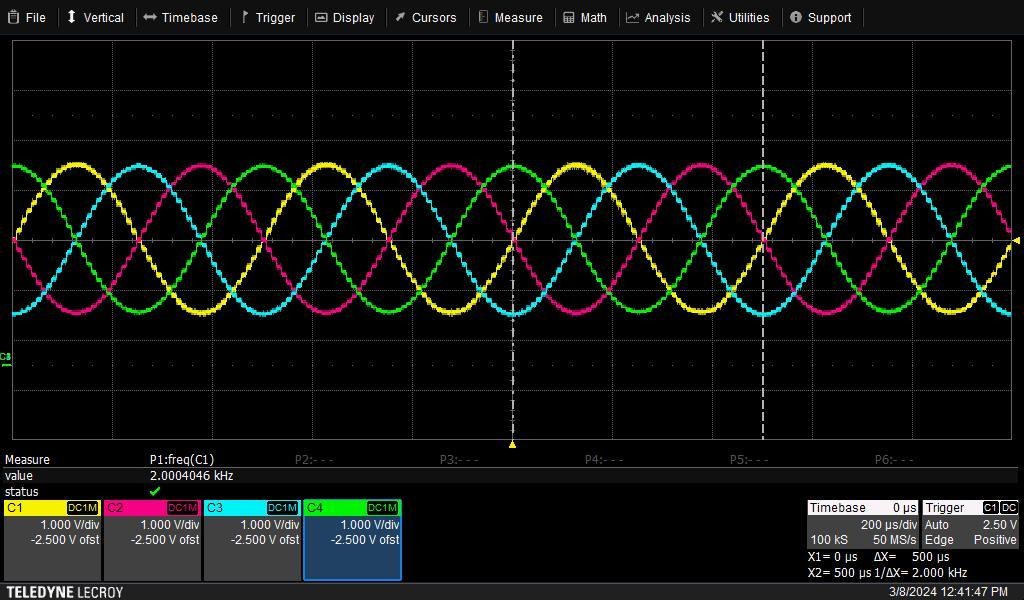
C1Y: SinP ; C2M: SinN ; C3C: CosP ; C4G: CosN
Abbildung 8: Signalverlauf – 0 RPMAbbildung 9: Signalverlauf – 0 RPM 90°Abbildung 10: Signalverlauf – V Stativ 5 VAbbildung 11: Signalverlauf – 1000 RPMAbbildung 12: Signalverlauf – 60.000 RPMAbbildung 13: Signalverlauf – 120.000 RPM